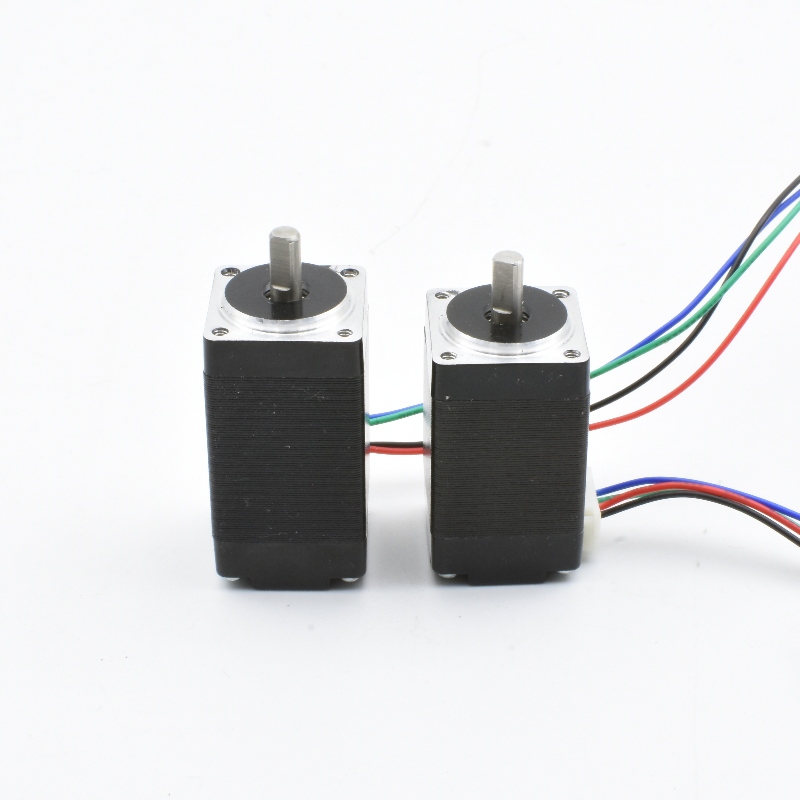
motores passuum eme
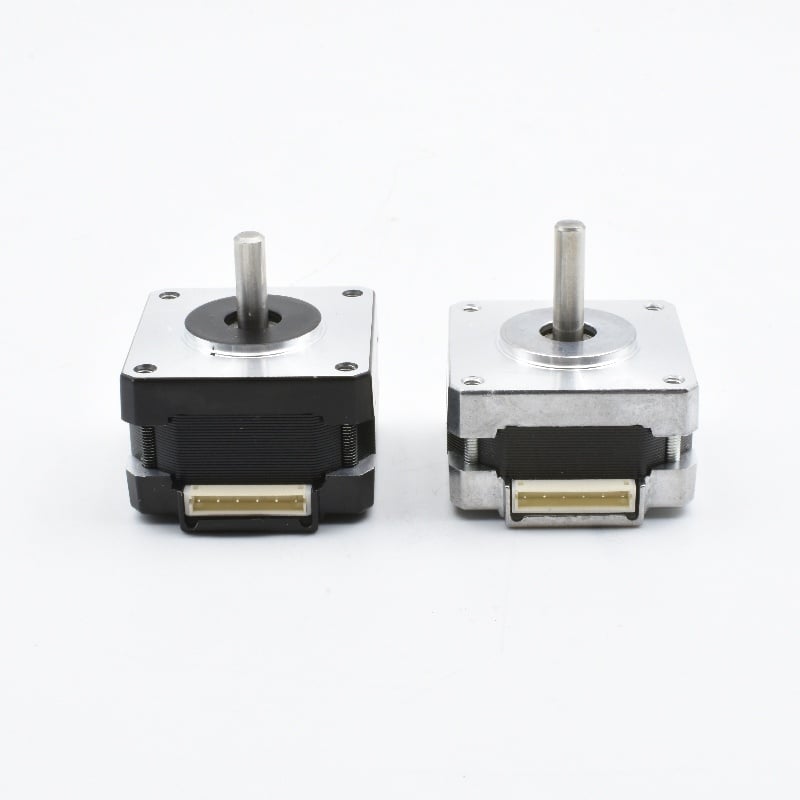
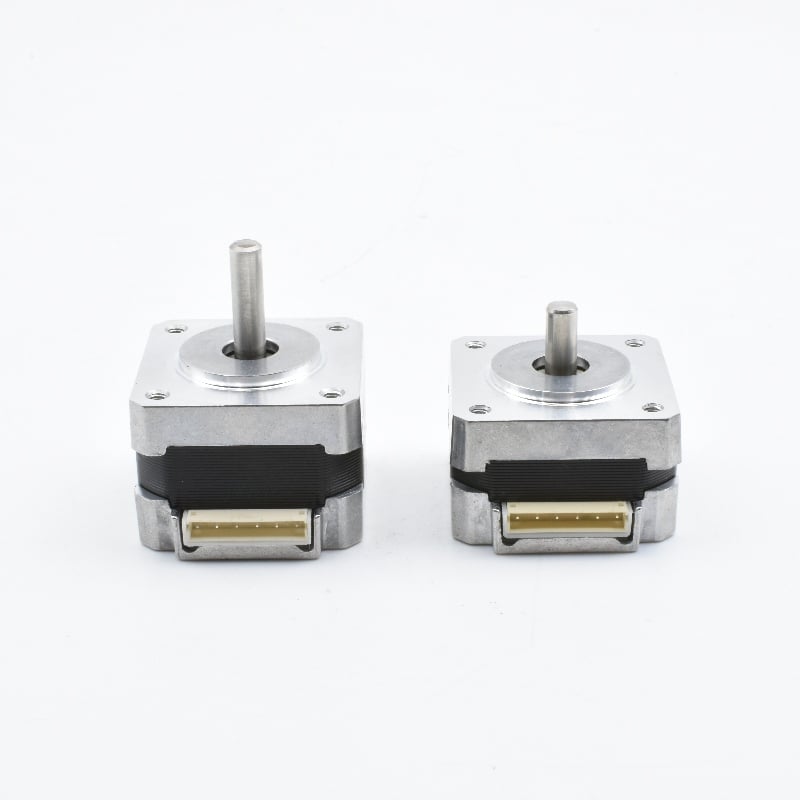
Solūtiō ad emendum gradātum mōtōrem elēctricitātem in impulsum in movēmentum mechanīcum contrōlātum convertit. Dissimilis mōtōris simplicis, quī continuō volvitur, gradātus mōtōr per gradūs mensūrātōs movētur, quō factō machīnae permittitur incipere, sistere et axem in locō certō ponere cum magnā repetibilitāte. Hoc facit gradātum mōtōrem utīlem ubi machīna locum exactum fērrī, platfōrmæ, alimentātrīcis aut camērae scīre dēbet. Cōnsūmēntōrēs gradātōs mōtōrēs in variīs magnitūdinibus cādis, valōribus momentī torsionis, stīlīs axis, optiōnibus avolūtiōnis et intervallis voltāgiī emere possunt, ut cum suīs machīnīs congruant. Gradātus mōtōr saepe cum dīrīvātōre operat, quī cūram agit de cūrrēnte et signa contrōlīs in motum convertit. Technologia micrograduum singulum gradum plēnum in minōra movēmenta dīvidere potest, ut cursus lenior et operātiō silentior fiat. Multae modēlī quoque duās phāsēs aut plūrēs phāsēs avolūtiōnis, altum momentūm retinēndī, constrūctiōnem compāctam et ferōcia iunctūra offerunt. Cum ūsērēs gradātōs mōtōrēs cum dīrīvātōribus idōneīs emunt, vēlōcitātem contrōlātam et locātiōnem fidēlem adipiscuntur sine necessitāte sensoris locī separātī pro singulīs operibus. Gradātus mōtōr in systemātibus apertīs operārī potest, quō factō minuitur connexiō, tempus praeparātiōnis et complexitās contrōlīs. Etiam in systemātibus clausīs adhibērī potest, ubi encoder addit rēsponsiōnem ad applicātiōnēs exigentēs. Emptōrēs gradātōs mōtōrēs in machīnīs CNC, imprimātribus 3D, apparātīs pācificandī, instrumentīs laborātōriī, rōbōticīs, systemātibus textīlibus, glissandīs camērārum et vālvulīs automātīs emere possunt. Idōneus gradātus mōtōr pendet ab onere, vēlōcitāte cursūs, acceleratiōne, cyclō operis, spatiō admissō, līmitibus calōris et compatibilitāte cum dīrīvātōre. Prīmō hās specificātiōnēs sēlectae adiuvant cōnsūmēntōrēs ad gradātōs mōtōrēs emendōs quī constanter operentur et superuās expensās propter substitūtiōnem evitent.

 EN