motor de passo preciso
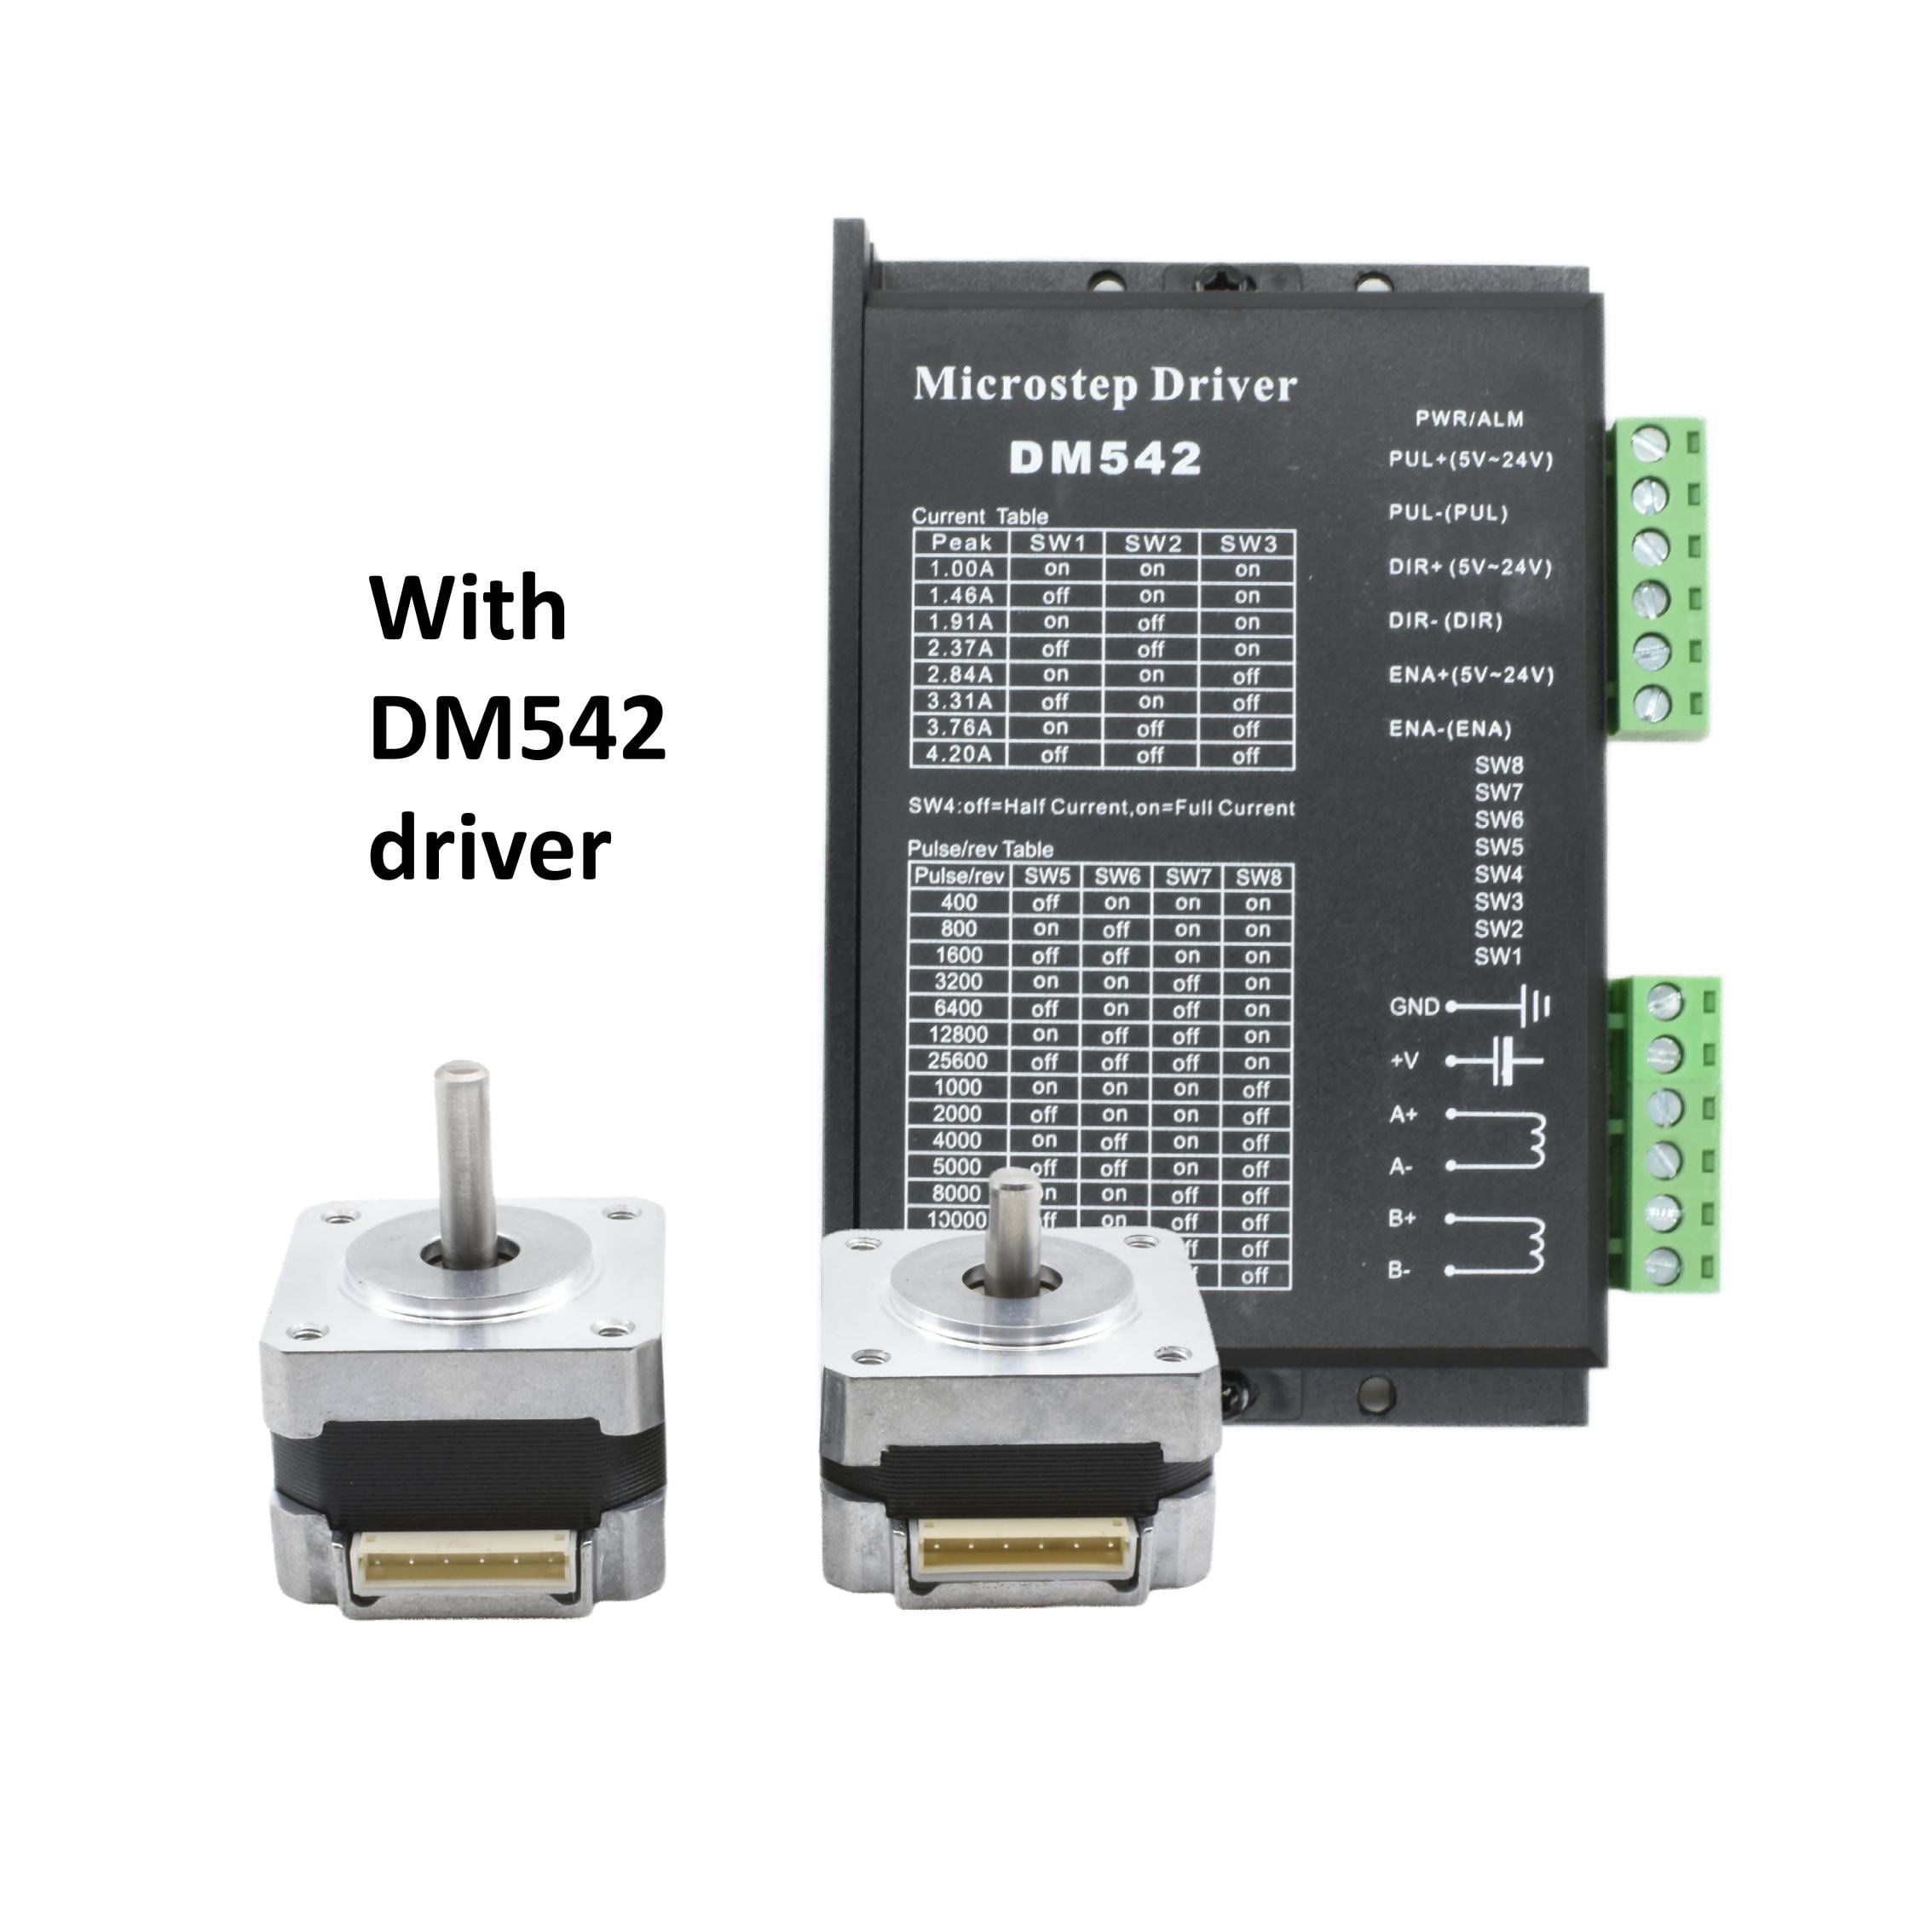
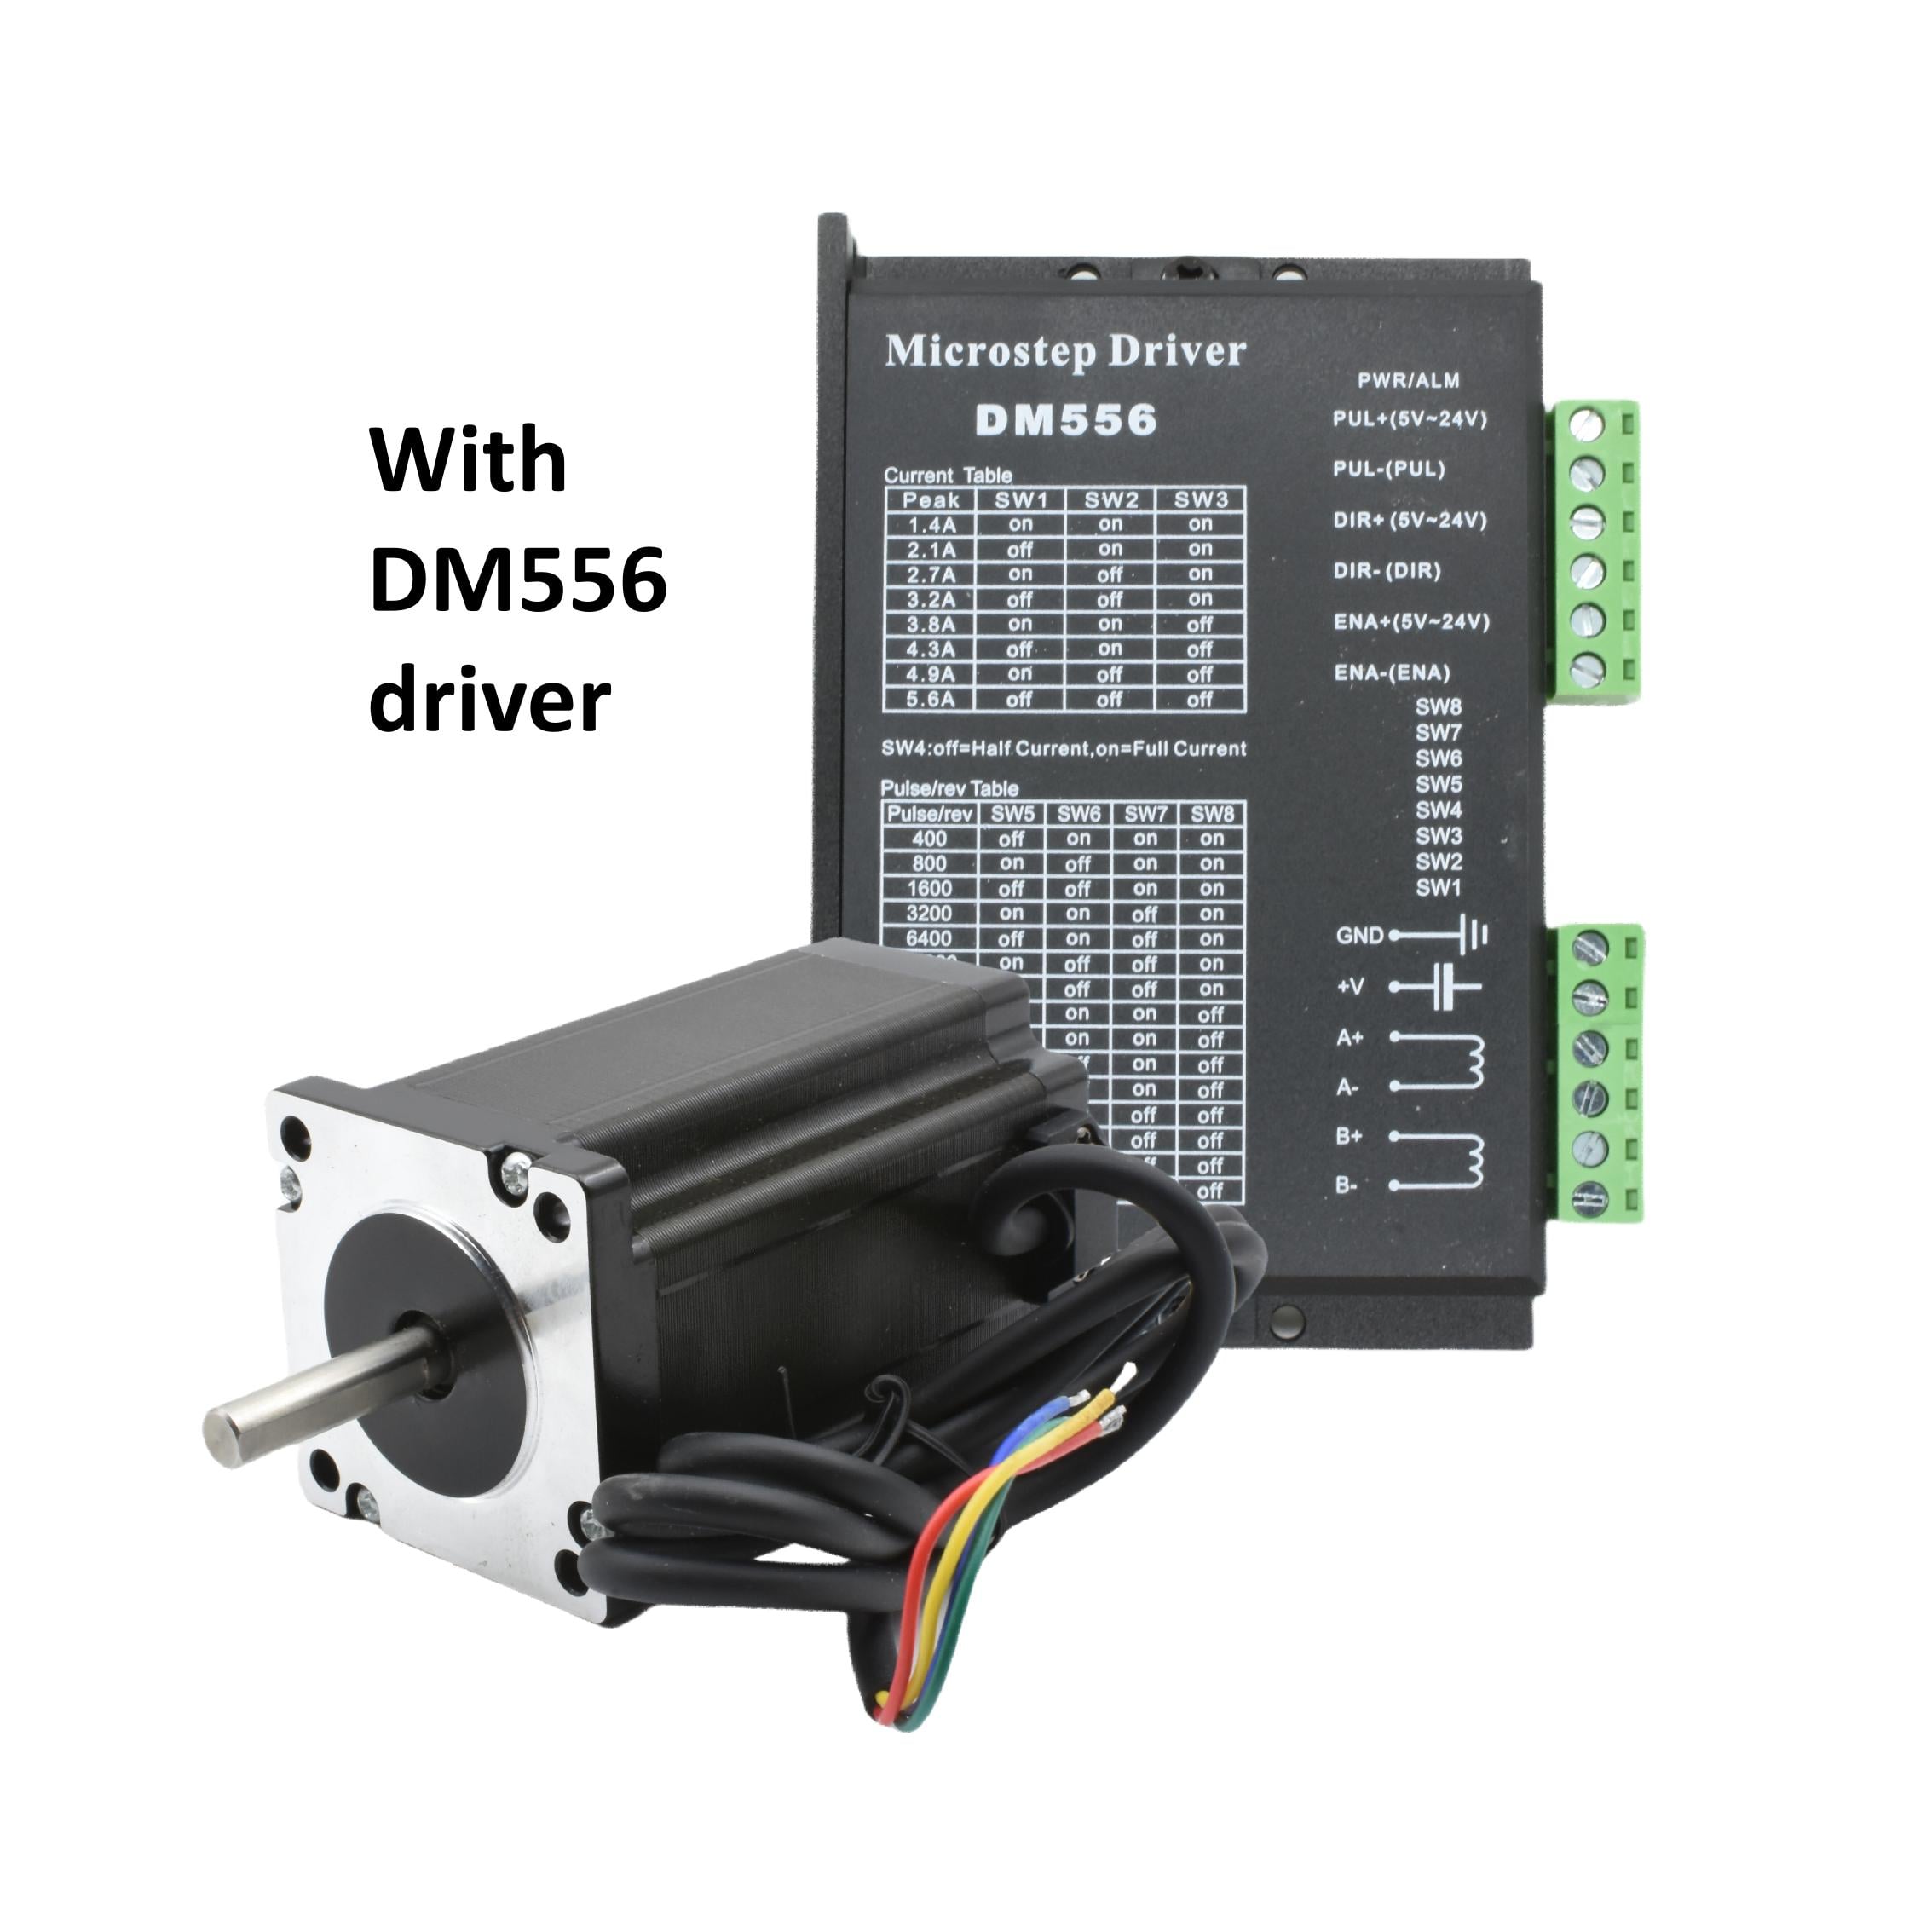
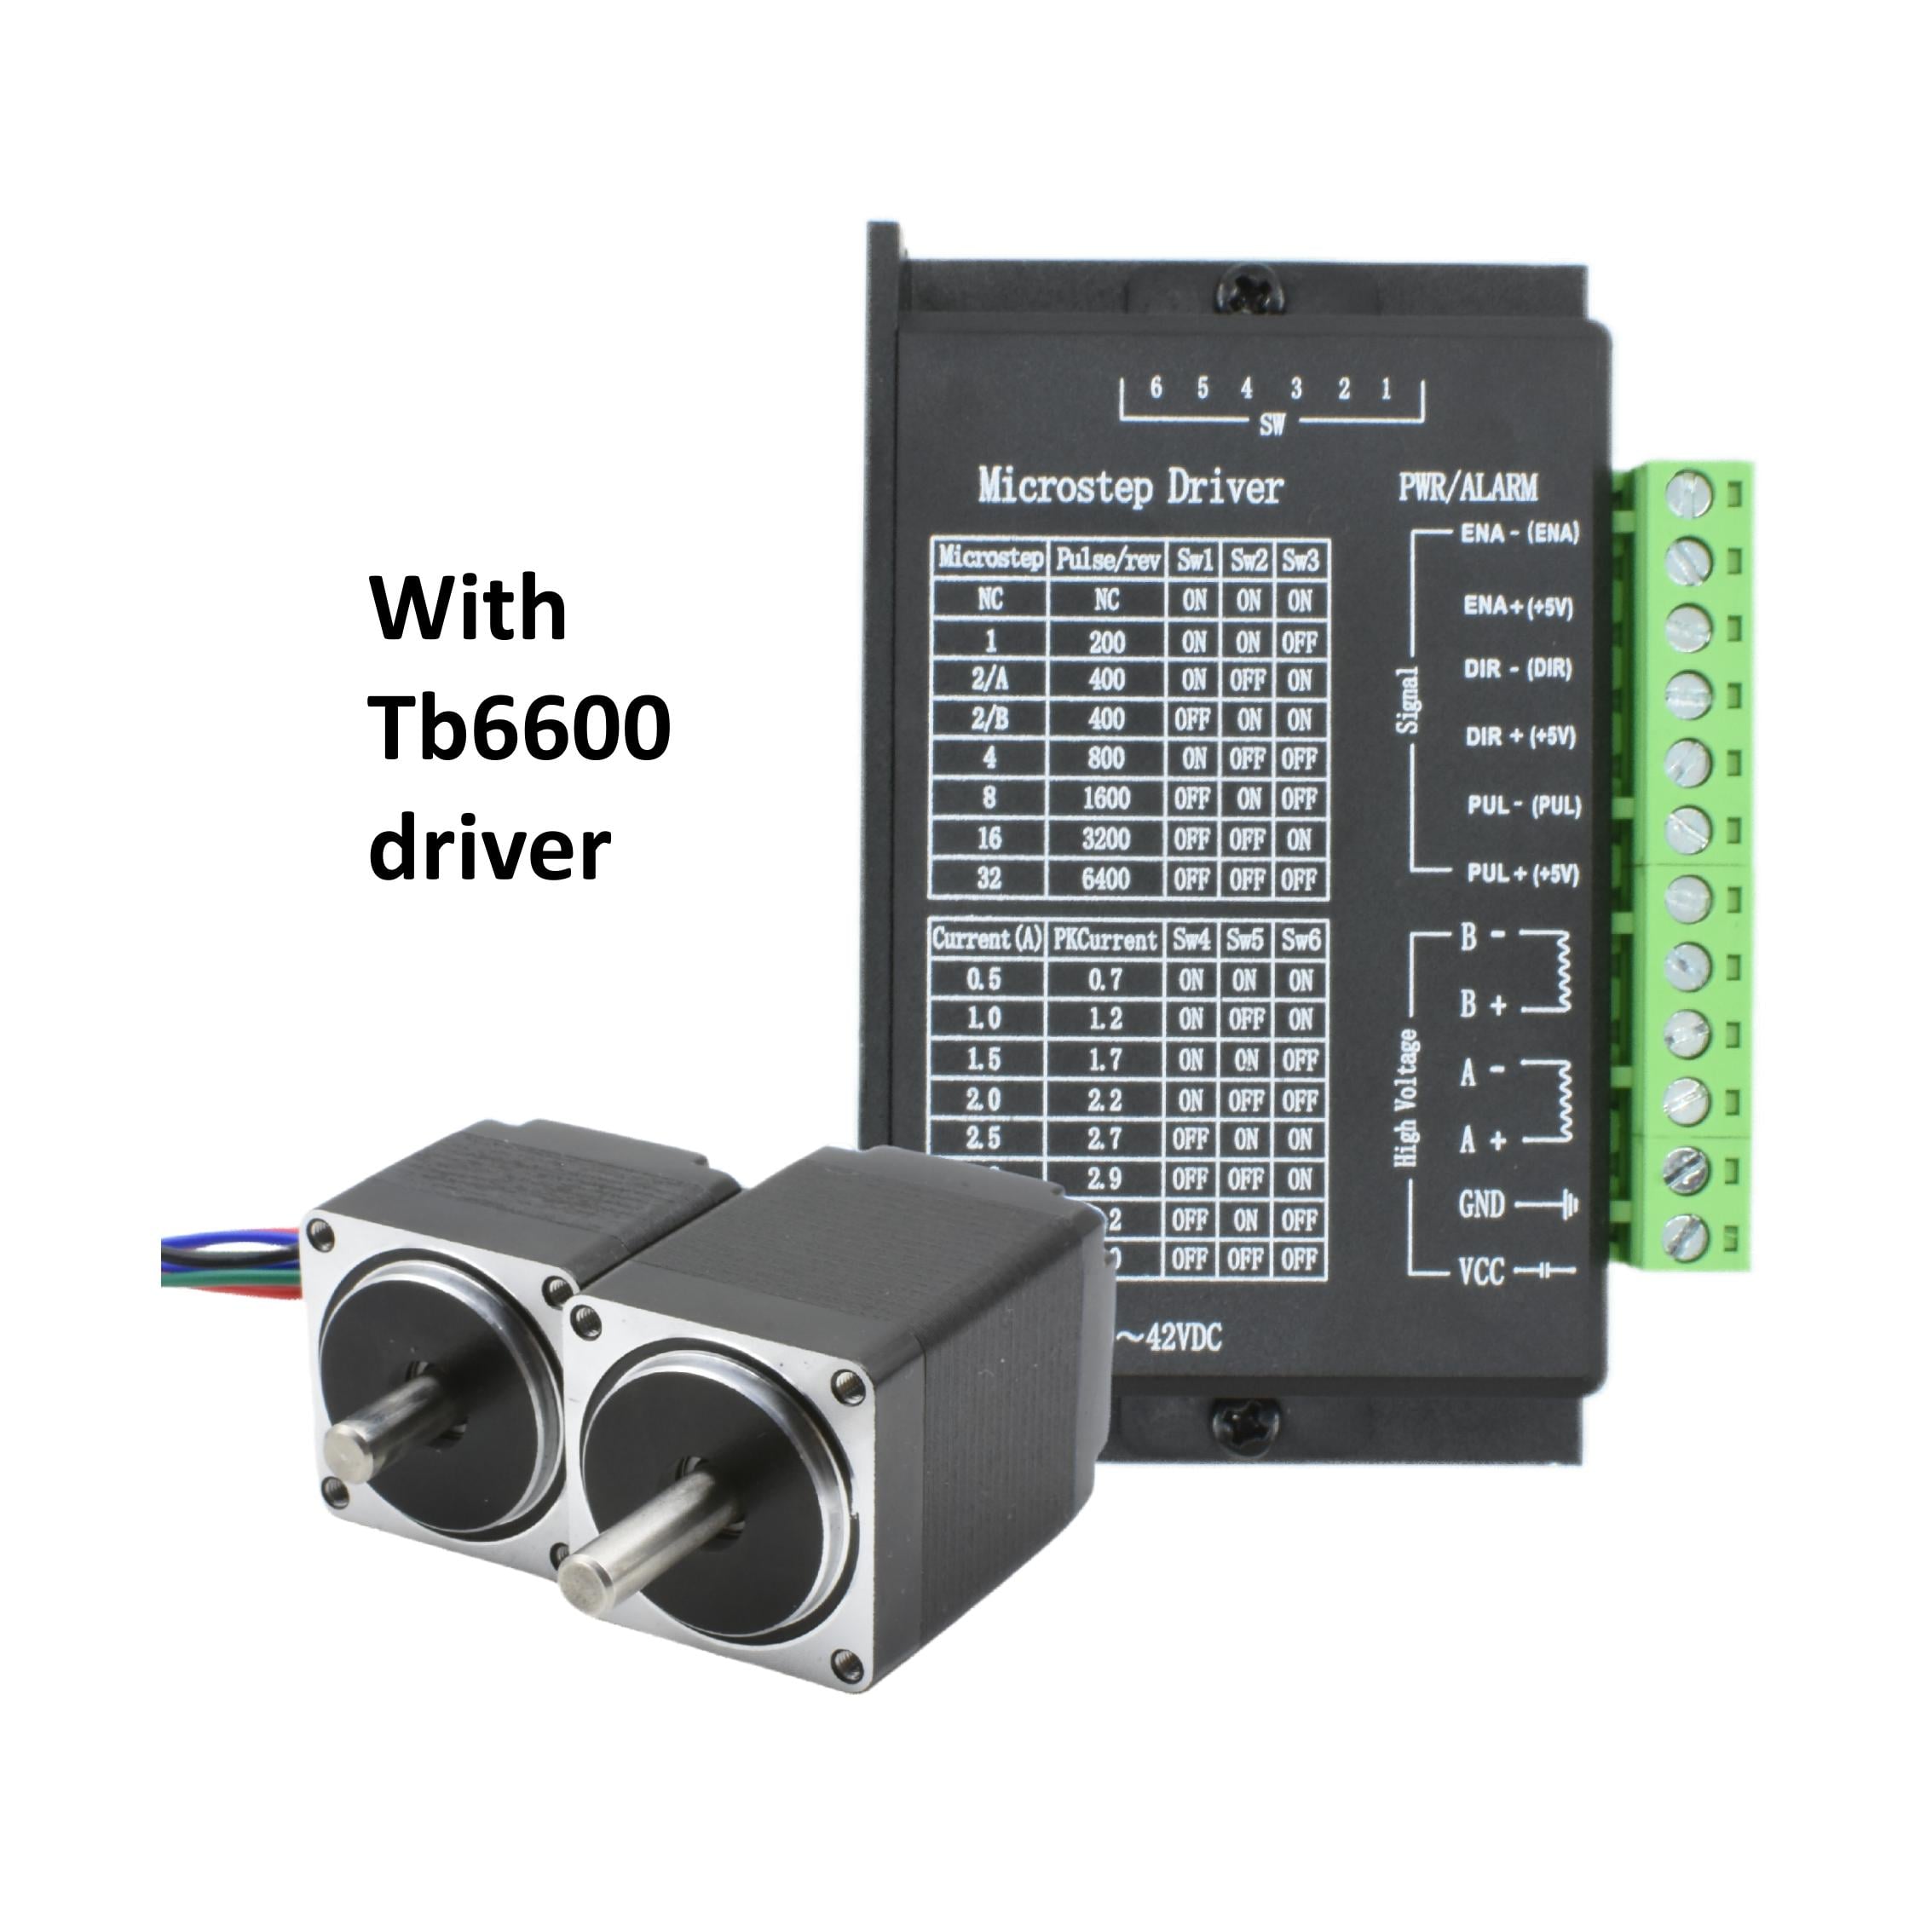
Um motor de passo preciso é um motor elétrico que converte sinais digitais de controle em movimento mecânico mensurável. Ele gira seu eixo por um número definido de passos, permitindo que equipamentos controlem posição, velocidade e direção sem depender de um sensor de posição separado em muitas aplicações. Um motor de passo preciso suporta movimento repetível, tornando-o útil sempre que uma máquina precisar posicionar com exatidão uma ferramenta, plataforma, alimentador ou câmera. Diferentemente de um motor convencional, esse projeto move-se em incrementos controlados, em vez de simplesmente operar continuamente. Um motor de passo preciso normalmente inclui um rotor de ímã permanente ou híbrido, um estator dentado e múltiplas fases de bobina. O driver energiza essas fases sequencialmente para criar campos magnéticos que orientam o rotor. A tecnologia de micro-passo divide cada passo completo em movimentos menores, melhorando a suavidade do movimento e reduzindo vibrações. Um motor de passo preciso também pode fornecer grande força de retenção em estado estacionário, ajudando um mecanismo a manter sua posição sob carga. Características típicas de controle incluem entradas de pulso e direção, corrente ajustável, proteção automática e compatibilidade com CLPs, controladores de movimento e sistemas baseados em computador. Um motor de passo preciso é adequado para equipamentos que exigem posicionamento acessível, confiável e repetível. Aplicações comuns incluem impressoras 3D, máquinas CNC, instrumentos de laboratório, sistemas de embalagem, equipamentos têxteis, deslizadores para câmeras, dispositivos médicos e ferramentas de montagem automatizada. O motor de passo preciso está disponível em diversos tamanhos de carcaça, classificações de torque, estilos de eixo e opções de enrolamento. Ao selecioná-lo, os compradores devem comparar a carga exigida, a velocidade de deslocamento, o ângulo de passo, o ciclo de trabalho, a tensão disponível e o espaço de instalação. O motor de passo preciso oferece um equilíbrio prático entre controle, durabilidade e custo para muitas tarefas automatizadas de movimento.

 EN