EN

Silniki odkurzaczy robotów: napędy wałka szczotkowego, szczotki bocznej oraz podnoszenia mopu
"Kompaktowy w milimetrach · Cichy w nocy · Niezawodny przez tysiące cykli" — Wieloosiowa mikroplatforma napędowa do robotów czyszczących autonomicznych
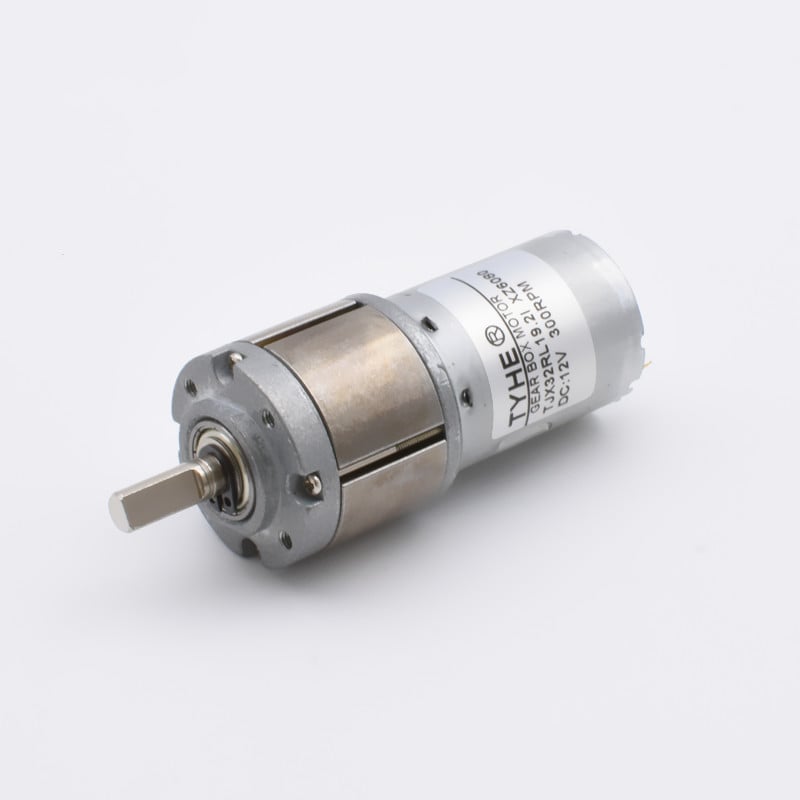
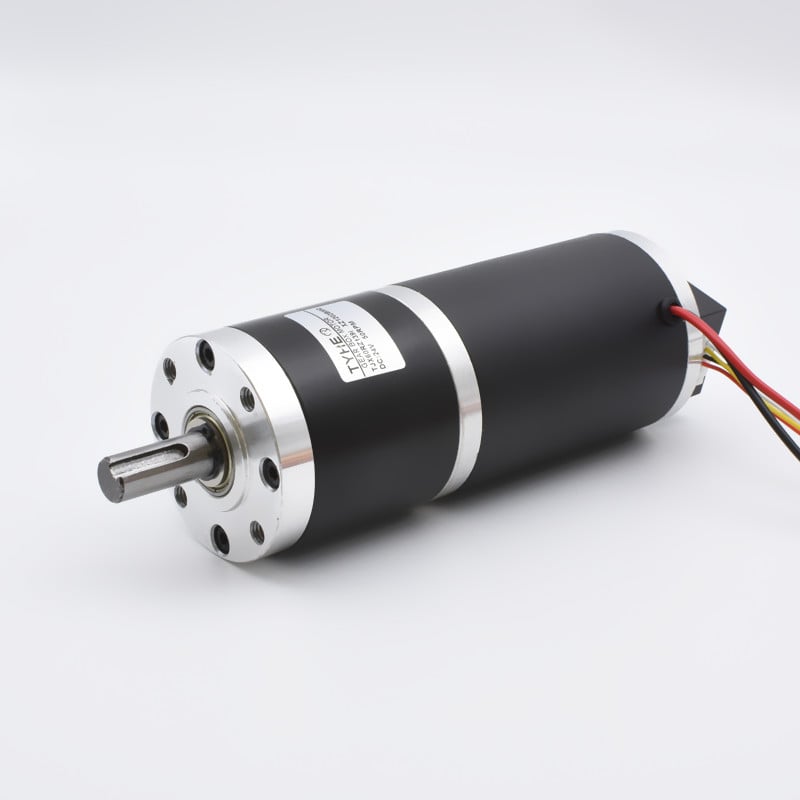
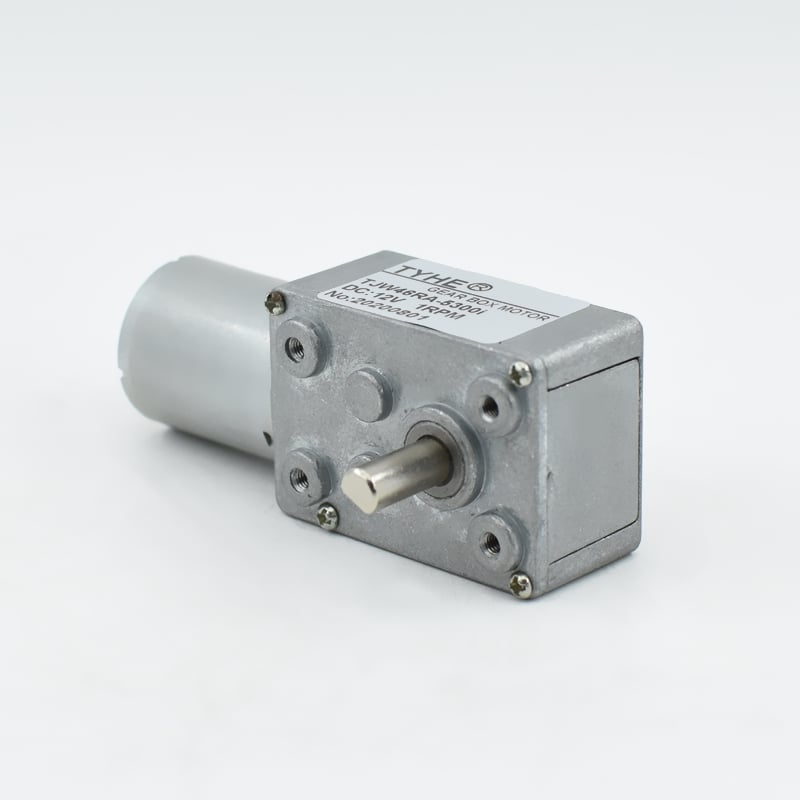
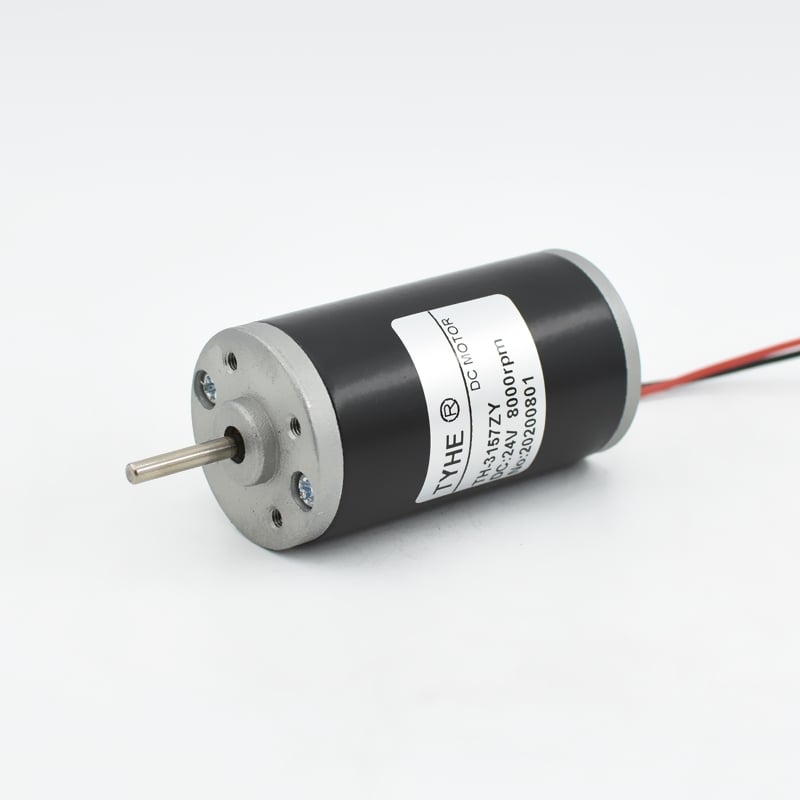
Typy silników: Mikrosilnik prądu stałego (klasy N20) / silnik prądu stałego z przekładnią planetarną (seria TJX) / silnik prądu stałego z przekładnią ślimakową do samoblokującej się podnośnej konstrukcji / miniaturyzowany szczotkowy silnik prądu stałego do bocznej szczotki
Aplikacja przypadek
Odkurzacz robota to jedno z najbardziej silniko-nasyconych urządzeń konsumenckich na rynku. Pojedyncza jednostka zwykle zawiera od czterech do siedmiu niezależnych mikrosilników, z których każdy pełni inną funkcję:
Funkcja |
Typ Silnika |
Wymóg krytyczny |
Walcowa (główna) szczotka |
Mikrosilnik prądu stałego z przekładnią, stopień planetarny |
Stały moment obrotowy przy zaplątaniu włosów i obciążeniu dywanem |
Boczna szczotka |
Silny moment obrotowy silnik prądu stałego z przekładnią / mikrosilnik z przekładnią |
Wysoka prędkość obrotowa przy niskim momencie obrotowym i niskim poborze prądu |
Napęd koła |
Silnik prądu stałego z przekładnią o wysokim momencie obrotowym |
Moment rozruchowy na progach i krawędziach dywanów |
Podnoszenie mopu |
Silnik śrubowy lub siłownik planetarny |
Samohamowna pozycja zatrzymania, niski poziom hałasu, precyzyjny skok |
Obroty mopu / pojemnika na kurz |
Silnik z biegunem planetarnym |
Kompaktowa konstrukcja, uszczelniona przed pyłem |
Obroty LiDAR-a |
Micro silnik DC |
Stabilność prędkości, niskie wibracje |
Rynek odkurzaczy robota osiągnął wartość 12,5 mld USD w 2025 r. i przewidywano, że osiągnie 30,9 mld USD do 2035 r. ( Global Market Insights ); druga szacowana wartość dla 2025 r. wynosi 7,12 mld USD, a dla 2026 r. – 8,16 mld USD ( Fortune Business Insights ). Niezależnie od przyjętego założenia, niezawodność układu napędowego stanowi obecnie kluczowy czynnik wpływający na reputację marki.
Ból przemysłowy
1. Hałas w trybie nocnym. Roboty do czyszczenia coraz częściej pracują, gdy użytkownicy śpią. Hałas pochodzący od zazębienia przekładni i komutacji szczotek taniego układu napędowego jest najczęściej zgłaszany w recenzjach produktów i wynika z decyzji projektowych, a nie z błędów oprogramowania sprzętowego.
2. Oplątanie włosów i zatrzymania. Szczotki wałkowe zapychają się. Silnik musi wytrzymać wielokrotne cykle zatrzymań i zmian kierunku obrotów bez utraty namagnesowania, przegrzania ani uszkodzenia zębników przekładni.
3. Ciśnienie na żywotność baterii. Każdy miliamper prądu jałowego skraca czas pracy. Czas pracy zależy od sprawności w punkcie roboczym — a nie od maksymalnej sprawności.
4. Pozycjonowanie podnoszenia szmatki. Mechanizm podnoszenia, który przesuwa się lub cofa się pod obciążeniem, powoduje, że wilgotne szmatki pozostają przyłożone do dywanu. Samohamujące się śruby zębate rozwiązałyby ten problem, ale kosztem sprawności.
5. Przenikanie pyłu. Drobnoustrojowy pył niszczy łożyska tulejowe i smar. Ochrona przed przenikaniem określona przez IEC 60529 musi być określone osobno dla każdej lokalizacji silnika, a nie dla każdego urządzenia.
6. Przewidywana żywotność. Oczekuje się, że roboty będą pracować przez 300–500 godzin rocznie przez kilka lat. Zużycie szczotek i degradacja smaru, a nie awarie elektryczne, zwykle kończą ich żywotność.
Rozwiązanie TYHE
TYHE Motor dostarcza pełnego układu napędowego z jednego źródła: mikrosilników prądu stałego z przekładnią, silników planetarnych, silników ślimakowych oraz silników krokowych — około 200 typów silników i ponad 2000 pozycji SKU, o średnicach od ok. 16 mm do 106 mm.
W przypadku programu robota do czyszczenia oznacza to:
Wybór oparty na platformie.
- Zadania bocznej szczotki i szczotki wałkowej odpowiadają istniejącym platformom serii N20 i serii TJX, więc rozwój rozpoczyna się od sprawdzonego wyposażenia, a nie od nowego projektu. Przy niewielkiej modyfikacji próbki są produkowane na dedykowanej linii próbnej TYHE.
Hałas zaprojektowany, a nie filtrowany.
- Wybór stopnia przekładni (ślimakowa vs. planetarna), specyfikacja smaru, typ łożysk i interfejs montażowy są uzgadniane na etapie rysunku technicznego, przy czym cele dotyczące poziomu hałasu podawane są w dB(A) w określonej odległości — sposób pomiaru ma kluczowe znaczenie, dlatego istnieją metody takie jak
ISO 10302
stosowane dla małych maszyn.
Samohamowne podnoszenie mopu.
- Stopień przekładni ślimakowej utrzymuje podkładkę mopu w pozycji uniesionej bez konieczności przepływu prądu, co redukuje zużycie energii w stanie czuwania.
Zgodne z wymaganiami regulacyjnymi.
- Produkty certyfikowane zgodnie z dyrektywami CE i RoHS w ramach systemu zarządzania jakością opartego na standardzie
ISO 9001
iSO, eksportowane do ponad 35 krajów.
Szybkie programy.
- Projektowanie aż do produkcji seryjnej w czasie krótszym niż 40 dni; cztery linie montażowe i ponad 100 pracowników produkcyjnych umożliwiających szybkie zwiększenie mocy produkcyjnej; koszty badań i rozwoju nowego produktu są zwracane po uruchomieniu produkcji seryjnej.
Dane do wyboru, które należy przygotować przed przesłaniem zapytania ofertowego (RFQ)
1. Szczotka wałkowa: wymagany moment obrotowy przy prędkości roboczej, maksymalny moment blokady, częstotliwość cykli odwracania
2. Szczotka boczna: docelowa prędkość obrotowa, dostępny prąd, przewidywane obciążenie z owijania się włosów
3. Podnoszenie mopu: skok, obciążenie, wymaganie utrzymywania pozycji, docelowy poziom hałasu, żywotność cyklowa
4. Napęd kół: moment rozruchowy przy pokonywaniu progów, moment ciągły na dywanie
5. Środowisko: narażenie na kurz, kontakt z środkami czyszczącymi, zakres temperatur otoczenia
6. Parametry elektryczne: napięcie akumulatora (pakiety jednokomórkowe: 3,7 V, 7,4 V lub 12 V są powszechne), częstotliwość modulacji szerokości impulsu (PWM) sterownika
7. Życie użytkowe: docelowy czas pracy i okres gwarancji
Często zadawane pytania
Ile silników zwykle stosuje się w odkurzaczu robotycznym? Od czterech do siedmiu w modelach średniej klasy: szczotka wałkowa, jedna lub dwie szczotki boczne, napęd obu kół oraz dodatkowo opcjonalne silniki podnoszenia mopu, obrotu mopu i LiDAR-u.
Szczotkowy czy bezszczotkowy dla szczotki wałkowej? Silnik bezszczotkowy wygrywa pod względem trwałości i sprawności w modelach premium przeznaczonych do pracy ciągłej; dobrze wyposażony silnik ze szczotkami i przekładnią pozostaje opłacalnym rozwiązaniem dla urządzeń średniej klasy o krótszym czasie pracy dziennym.
Na jaki poziom hałasu są zaprojektowane odkurzacze roboty? Produkty trybu nocnego zwykle mają poziom hałasu znacznie poniżej 45 dB(A) w miejscu użytkownika. Zawsze podawaj odległość, poziom hałasu tła oraz punkt pomiaru, aby dane można było porównywać.
Dlaczego do podnoszenia mopu stosuje się przekładnię ślimakową? Stopnie ślimakowe są samohamujące: mop pozostaje uniesiony bez konieczności przepływu prądu utrzymującego, a mechanizm nie może zostać obrócony wstecz przez ciężar podkładki.
Czy jedno źródło zaopatrzenia może dostarczyć wszystkie silniki do robota? Tak, co upraszcza dopasowanie poziomu hałasu, złączy i jakości. TYHE oferuje silniki prądu stałego z przekładnią, planetarne, ślimakowe oraz krokowe z jednego zakładu.
Jaki jest typowy harmonogram opracowania niestandardowego układu napędowego? Dwa do trzech tygodni na przygotowanie próbek opartych na istniejącej platformie z niewielką modyfikacją; mniej niż 40 dni od projektu do produkcji seryjnej nowej wersji.
Wynik końcowy
Traktuj odkurzacz robota jako system wielosilnikowy, a nie jako zakup pojedynczych komponentów. Określ moment obrotowy w punkcie pracy, zachowanie samohamulcowe dla podnośnika, stopień ochrony IP dla każdej lokalizacji oraz poziom hałasu wraz z metodą jego pomiaru — następnie zakup całych układów napędowych od producenta, który posiada własne platformy przekładniowe i linię próbek.
Skontaktuj się z TYHE Motor w celu uzyskania wsparcia przy doborze układu napędowego: https://www.tyhemotors.com/contact-us