
 EN
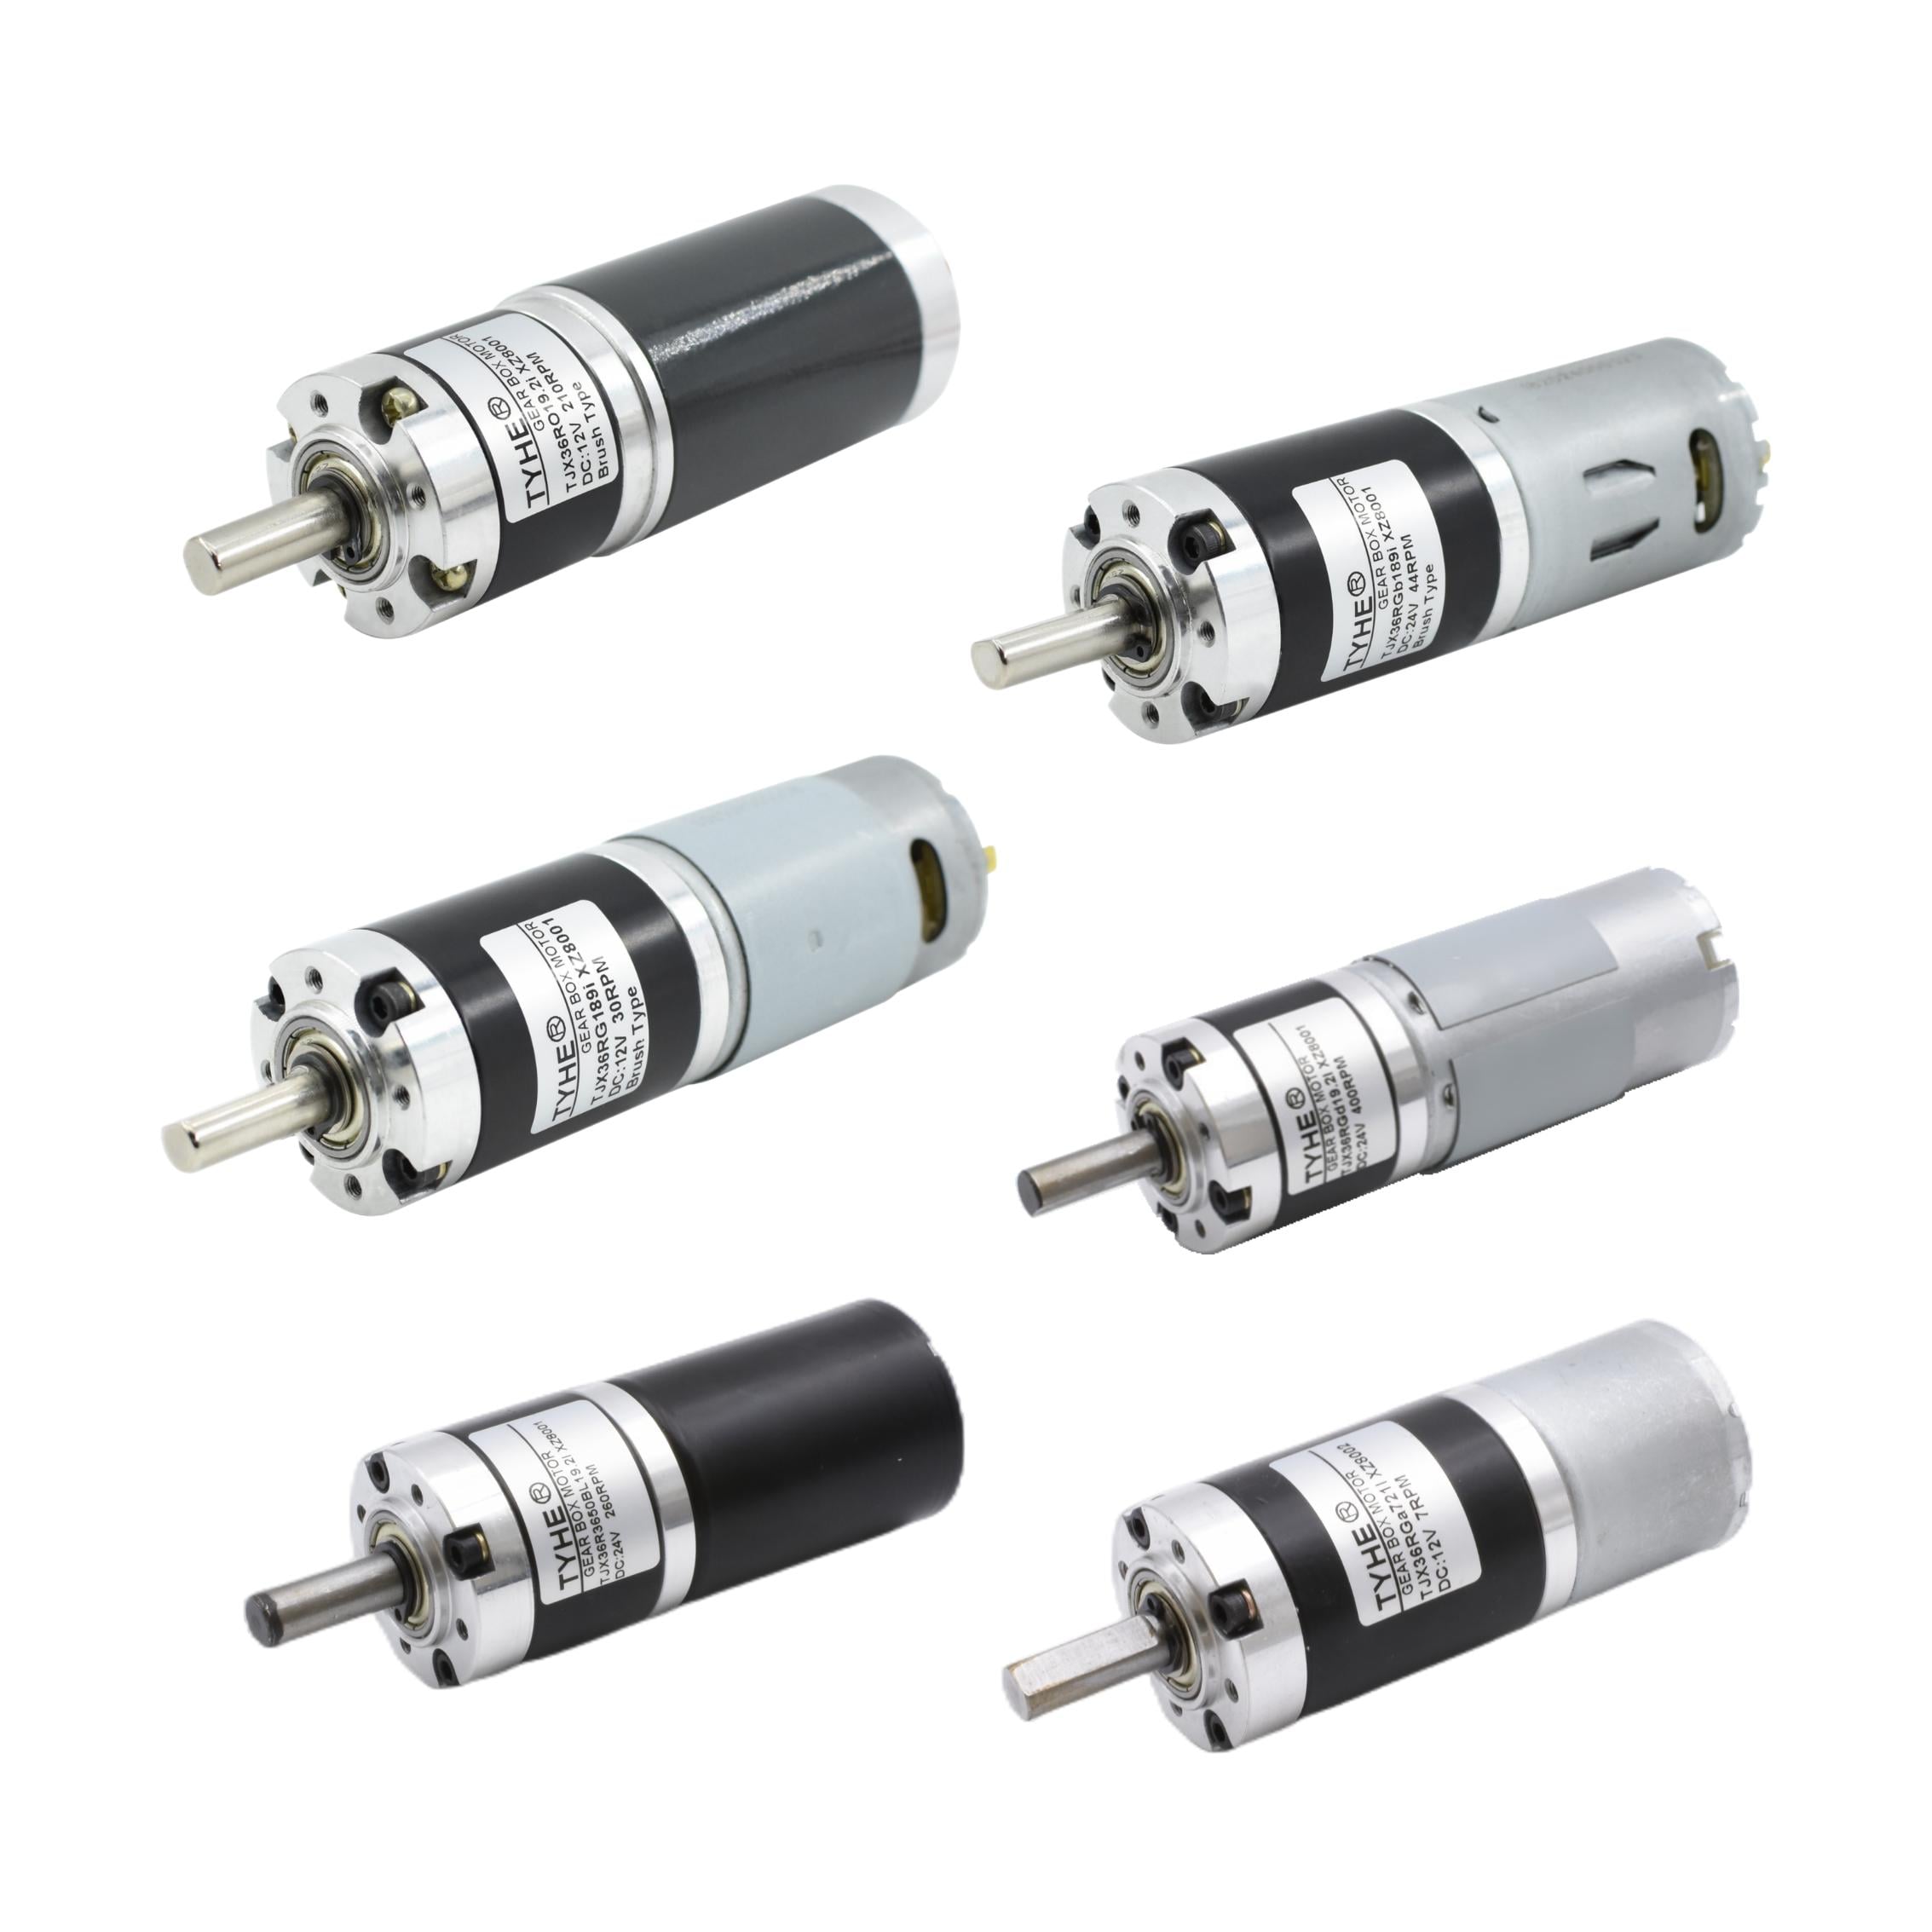
Adaptatio specialis motoris directae currentis cum rota planetaria ad instrumenta incipit ab opere quod motor debet perficere, non ab dimensione catalogi. Definire onus, motum, cyclum operationis, et spatium disponibile ante electionem componentium. Motor directae currentis cum rota planetaria bene specificatus connectit istas necessitates operationis ad designum practicum, adiuvans ingenieros vitare velocitatem inaequalem, torque insufficientem, aut interfacies quae installationem complicent.

Processus designandi est conversatio technica inter applicationem instrumenti et conformationem motoris. Motor directae currentis cum rota planetaria fortasse debet praebere motum regulatum in spatio parvo, sed optima solutio pendet a requisitis et limitibus mensurabilibus. Haec directiva explicat quomodo ista requisita convertantur in decisiones de motore, scatula velocitatum, et interfacie, deinde verificentur ut designum propositum conditionibus realibus operationis conveniat.
Convertite Necessitates Instrumentorum in Requisita Designi
Definire motum, onus, et cyclum
Incipere per describere quid machina faciat durante completo ciclo operativo. Notare velocitatem destinatam, accelerationem, mutationes directionis, horas operationis, et tempus quo machina movetur versus quod quiescit. Pro motoribus directae currentis cum rotae planetariae, haec particularia determinant torque necessarium et capacitatem thermicam. Onus brevis initiationis differt ab onere continuo; igitur ambo modi operationis normalis et eventus graviores (exempli gratia initium sub onere) sunt notandi.
Aestimare onus in axis output, includens frictionem, inertiam, et omnem vim translatam per cingula, rotas, aut articulationes. Determinare utrum motor directae currentis cum rotae planetariae debeat positionem tenere cum potentia remota an simpliciter motum impellere. Clarificare ambitum velocitatis acceptabilem et variationem eius dum onus mutatur. Haec data applicationis praebent aequam basim pro dimensionamento motoris, non solum unicum valorem maximum.
Mensurare spatium installationis
Documenta longitudo, diametrum, facies montandi, positio axis, et obstacula proxima. Motor planetarius directus currentis debet aptari ad instrumentum sine obstruendo accessu ad servitium, fluxu aeris, vel componentibus adjacentibus. Includere spatium necessarium pro filis et connexoribus, non solum pro corpore motoris. Si conventus in clausura custodita sit, notare limitationes accessus quae installationem, regulatonem, aut substitutionem possent afficere.
Dispositio montandi determinat quomodo onera in conventum ingrediuntur. Specificare orientationem axis, foramina montandi, characteres pilotorum, et onus sustentatum ad exitum. Disputare vires radiales et axiales cum designer, quia onera externa electionem cuniculorum et vitam operativam possunt afficere. Cum motor planetarius directus currentis ad brachium ad hoc factum vel partem motam connectitur, diagrammata et tolerantias primum communicare ut mutationes interface evitentur.
Configura Motorem et Cremallieram
Adaptare velocitatem motoris et rationem reductionis
Elige un cociente de reducción relacionando la velocidad de funcionamiento del motor con la velocidad de salida requerida, y luego verifica que el par resultante soporte la aplicación. Un motor de corriente continua con engranajes planetarios emplea una disposición compacta de engranajes, pero el cociente afecta más que solo la velocidad: también influye en el par de salida, la eficiencia, el juego (backlash) y la respuesta. Evalúa el punto de funcionamiento esperado, ya que diseñar únicamente en torno a un máximo teórico puede producir un resultado inadecuado.
Solicita los datos de funcionamiento del motor y la caja de engranajes necesarios para evaluar la combinación, incluyendo voltaje nominal, corriente, velocidad, par y límites de servicio. Considera la corriente de arranque y la capacidad del controlador para suministrarla. Un motor de corriente continua con engranajes planetarios no debe seleccionarse únicamente por coincidencia con su velocidad nominal de salida. Confirma que el motor pueda alcanzar ese punto de funcionamiento bajo la carga real y dentro de los límites eléctricos y térmicos del equipo.
Especifica las interfaces eléctricas y mecánicas
Define the available supply voltage, controller type, wiring route, and any feedback requirement. If the equipment needs position or speed information, state whether an encoder or another sensing method is required and how its signal will be processed. For a dc planetary gear motor, connector location and lead length can be as important to integration as the electrical rating, particularly when space or motion restricts cable routing.
Specify output shaft diameter, shape, length, material expectations, and any key, flat, or threaded feature required by the driven component. State mounting and alignment tolerances where they affect assembly. One possible starting point is this dc Planetaria Apparatus Motor product reference, which can support a focused discussion of configuration needs. Treat the selected design as a basis for confirming application fit, not as a substitute for requirements.
Validate the Custom Design in Equipment
Review performance and operating limits
Ante quam designatio approbatur, comparanda sunt eius documentata opera cum requisitis apparatus. Verificanda sunt velocitas et torque exsistentis in toto intervallo oneris expectati, comportamentum ad initium, mutationes directionis, et tempus operationis. Motor dc cum planetariis rotae dentatis aliter se habet sub vero mechanismo quam in tabula sine onere. Recensenda est interactio inter electum rationem, suppellectilem, regulatorem, et onus, non ut singulae specificatioes considerentur.
Conditiones thermicae peculiarem attentionem merentur, ubi operatio frequens est, clausa, aut prope alias partes generantes calorem. Confirmanda est intenta cycli operis ratio et conditiones ambientales, et quaerendum est quomodo istae res limites operationis motoris afficiant. Etiam sonus, vibratio, et backlash considerandi sunt, si influere possunt in qualitatem producti vel experientiam usoris. Designatio motoris dc cum planetariis rotae dentatis aestimanda est secundum prioritates applicationis, non secundum hypotheticum universalem finem performance.
Prototypus, experimentum, et perpolitus
Testa un prototypum in instrumentis repraesentativis, utendo praescripta potentia, controllore, fixatione et onere. Mensura currentem, celeritatem, temperaturam et comportamentum cycli, ubi practicum est, et observa initium, cessationem et conversionem. Motor planetarius directus, qui in scriptis aptus videtur, potest revelare inconvenientiam dimensionum vel onus inopinatum dum integratur. Nota conditiones experimenti, ut resultata dirigant specificas mutationes in dissignatione.
Utere inventis experimentorum ad perpoliendam specificatonem, non ad mutanda componentia sine clara causa. Si instrumentum calidum fit, examina simul officium, onus, ventilationem et regulaciones controllores. Si celeritas aut torque inadquata est, revisita punctum operationis et proportionem. Confirma quod motor planetarius directus emendatus adhuc in limitibus et interfaciis conveniat, deinde repetas experimenta pertinentia antequam dissignatio congelatur pro productione instrumentorum.
Quaestiones Frequentes
Quae informationes mihi praebenda sunt pro dissignatione ad usum specialem?
Share the required output speed and torque, load profile, duty cycle, supply and controller details, installation envelope, mounting drawings, and shaft requirements. Include startup conditions and environmental constraints. This information helps a dc planetary gear motor designer assess the complete application instead of estimating from a general equipment description.
How do I choose the gearbox ratio?
Relate the motor speed to the target output speed, then confirm that torque, current, and operating limits remain suitable under load. Account for acceleration and changing resistance. The appropriate dc planetary gear motor ratio depends on the motion profile and system constraints, so validate the choice with operating data and representative testing.
When should I test a prototype?
Testus post primam motoris, multiplicis et interfaciei configurationem definitam, sed antequam ad productionis designum committitur. Utere realistici oneribus et controllis, deinde aestima performance et aptitudinem. Prototypi testus adiuvat confirmare quod motor dc planetarius necessitatibus instrumentorum satisfacit et revelationes mutationum ostendit dum adhuc mutationes designi administrabiles sunt.
