nema Graduator Motor
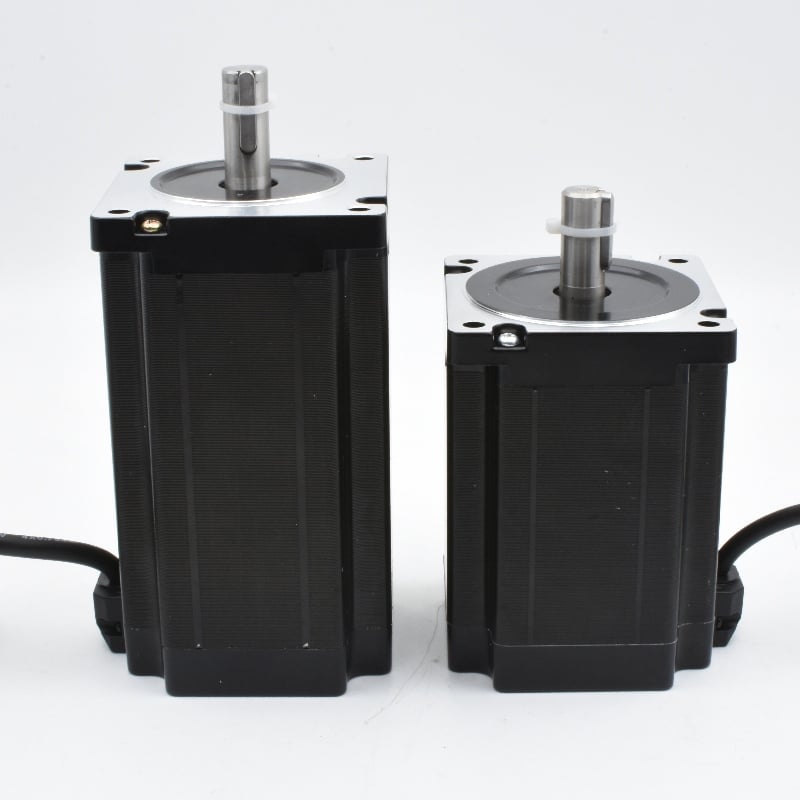
Motor pasu nema est motor electricus qui impulsum electricum in motum regulatum et repetibilem convertit. Motor pasu nema, contrarium motoris communis qui continue rotat, per angulos fixos, quos gradus vocamus, movetur. Hoc designium permittit controlleri positionem axis, directionem, velocitatem et distantiam cursus sine sensorio positionis separato semper determinare. Motor pasu nema saepe per suam magnitudinem NEMA designatur, quae dimensiones fixationis, non tantum praestantiam output, describit. Electio modello recti etiam pendet a torque, voltatio, currente, angulo gradus, velocitate et spatio disponibili. Motor pasu nema usus habet bobinas excitatas et rotor magnetica ad motum creandum. Suus driver currentem in ordine suppeditat, ut operationes pleno-gradu, semi-gradu vel micro-gradu possint fieri, quae motum leniorem et controllem subtiliorem praebent. Systemata moderna motorum pasu nema interdum includunt drivers altius currentis, feedback clausum, protectionem contra supercalditatem et interfaces communicationis. Motor pasu nema positionem suam tenere potest dum potest, ideoque utilis est in stadis lineariis, alimentatoribus, valvulis, systematis camerae et apparatus positionis. Quia motor pasu nema torque fortem ad velocitates parvas generat, bene perficitur ubi onus accurate incipere, desinere aut manere debet. Functio principalis motoris pasu nema est positio fidabilis, sed etiam controllem velocitatis et indexationem repetitam sustinere potest. Electio motoris pasu nema requirit congruentiam inter frame, axem, connexionem et torque cum machina. Motor pasu nema aequilibrium practicum inter controllem, durabilitatem et pretium offert. Cum motor pasu nema recte dimensuratus est, motum praedictum cum dispositione simplici praebet. In summa, motor pasu nema aptus est ad apparatus qui motum accuratum, repetitionem et operationem fidabilem aestimant.

 EN