EN

Ռոբոտ-վակուումային մաքրիչների շարժիչներ. Պտտվող սառցային սարքի, կողային սառցային սարքի և սրբիչը բարձրացնող շարժիչների լուծումներ
"Փոքր չափսեր միլիմետրերով · Հանգիստ գիշերը · Հուսալի հազարավոր ցիկլերի ընթացքում" — Բազմաառանցք միկրոշարժիչների հարթակ ինքնավար մաքրման ռոբոտների համար
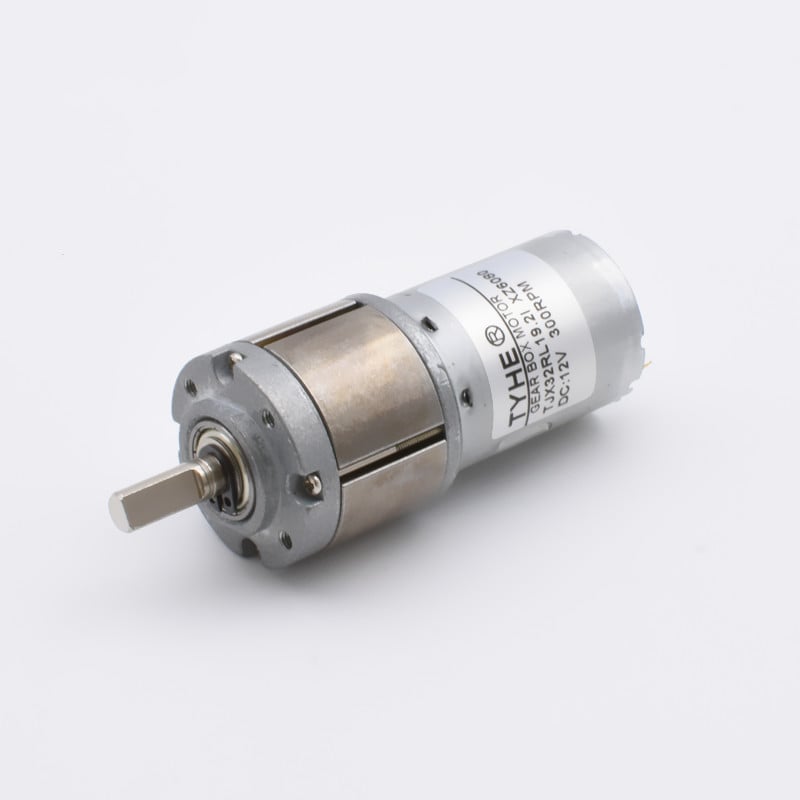
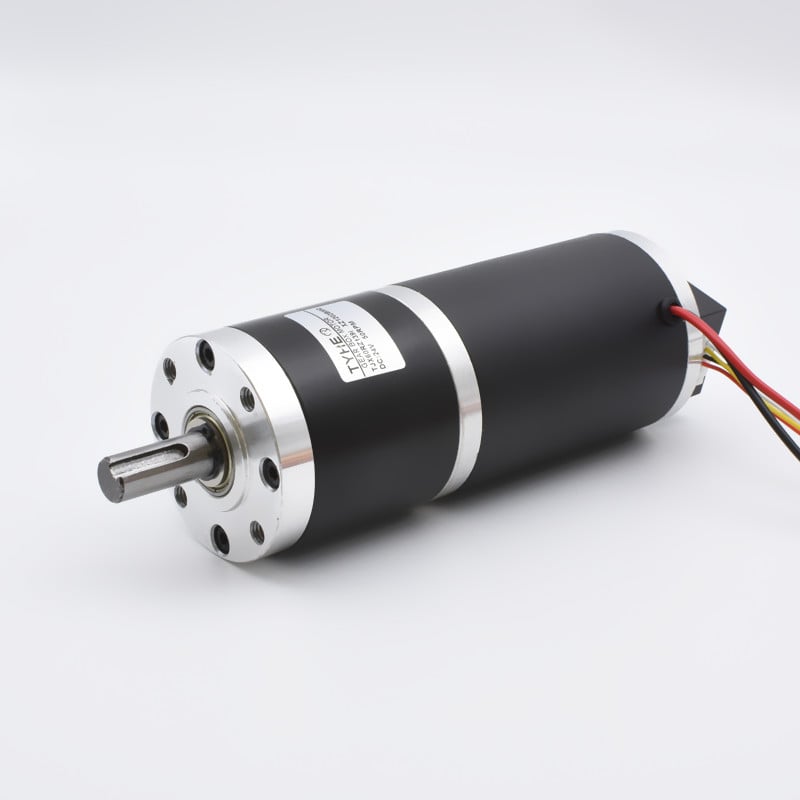
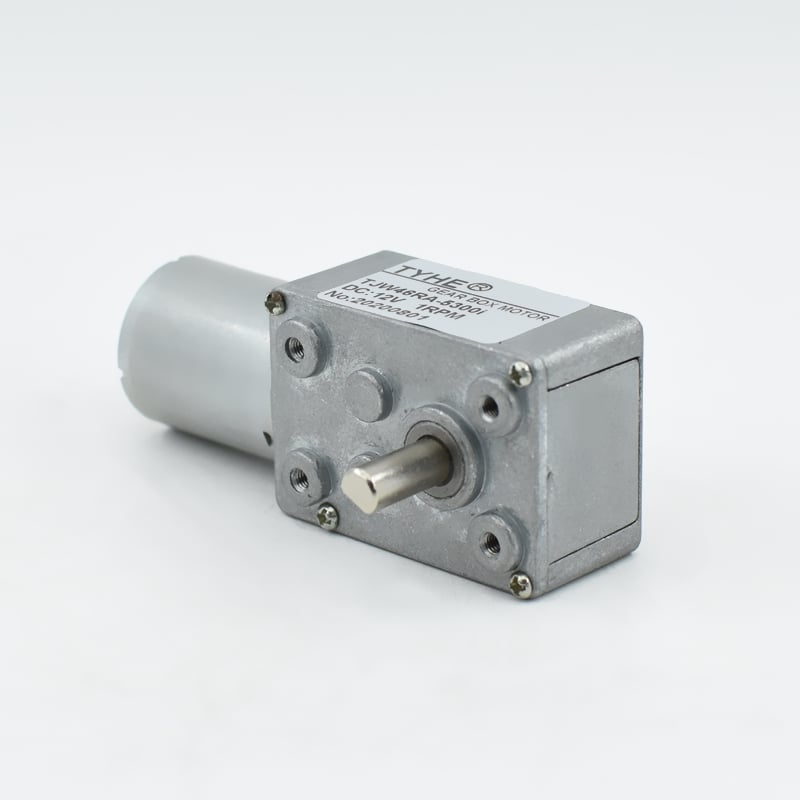
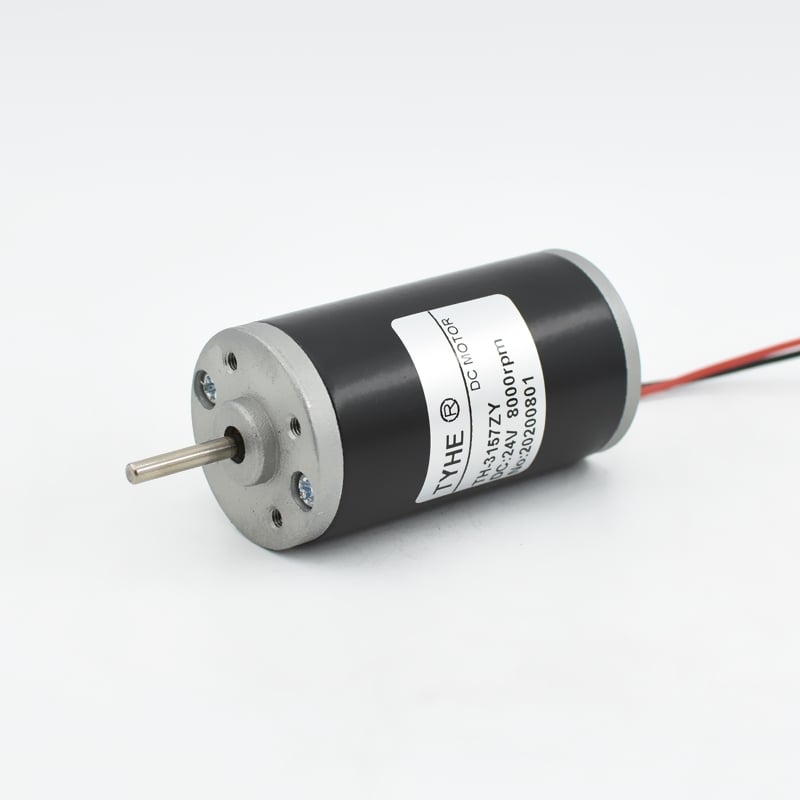
Շարժիչների տեսակներ՝ Միկրո մշտահոսանցքի մեխանիզմավորված շարժիչ (N20-կարգ) / Մշտահոսանցքի մեխանիզմավորված շարժիչ մոլորակային փուլով (TJX շարք) / Մշտահոսանցքի ողորկ շարժիչ ինքնաբլոկավորվող բարձրացման համար / Մինիատյուր մշտահոսանցքի մեխանիզմավորված շարժիչ կողային սաղավարտի համար
Դիմում դեպք
Ռոբոտային փոշեկուլիչը շուկայում ամենաշատ շարժիչներ պարունակող սպառողական սարքերից մեկն է: Մեկ սարքը սովորաբար պարունակում է չորսից յոթ անկախ միկրոշարժիչ, որոնցից յուրաքանչյուրը ունի տարբեր առաջադրանք.
Ֆունկցիա |
Մոտորների տեսակ |
Կրիտիկական պահանջ |
Ռոլիկ (հիմնական) սաղավարտ |
Միկրո մշտահոսանցքի մեխանիզմավորված շարժիչ, մոլորակային փուլ |
Մշտական պտտման մոմենտ մազերի շրջապատման և գորգի բեռնվածության դեպքում |
Պարունակ շենջիկ |
Մինիատյուր մշտահոսանցքի մեխանիզմավորված / միկրո մեխանիզմավորված շարժիչ |
Բարձր Պտ/վրկ ցածր պտտման մոմենտի դեպքում, ցածր հոսանքի սպառում |
Անիվի շարժում |
Բարձր պտտման մոմենտով մշտահոսանքի մեխանիզմավորված շարժիչ |
Սկզբնավորման պտտման մոմենտ շեմերի և գորգի եզրերի վրա |
Ջրահեռացնողի բարձրացում |
Որմնային ատամնավոր շարժիչ կամ մոլորակային ակտյուատոր |
Ինքնաշարժվող ամրացման դիրք, ցածր աղմուկ, ճշգրիտ շարժում |
Ջրահեռացնողի պտույտ / փոշու տուփ |
Գործակից գրեթնի մոտոր |
Կոմպակտ չափսեր, փոշուց կնքված |
LiDAR-ի պտույտ |
徵ինուս դիսկրետ մոտոր |
Արագության կայունություն, ցածր թափառում |
Ռոբոտավորված փոշեքաղիչների շուկայի ծավալը 2025 թվականին կազմել է 12,5 միլիարդ ԱՄՆ դոլար և կանխատեսվում է, որ 2035 թվականին կհասնի 30,9 միլիարդ ԱՄՆ դոլարի ( Աշխարհային շուկայի վերլուծություն ); երկրորդ գնահատականի համաձայն՝ 2025 թվականին այն կազմելու է 7,12 միլիարդ ԱՄՆ դոլար, իսկ 2026 թվականին՝ 8,16 միլիարդ ԱՄՆ դոլար ( Fortune Business Insights ). Այսպես կամ այնպես, շարժակայանի հուսալիությունը այժմ գտնվում է ապրանքային անվանման հեղինակության համար կրիտիկական ճանապարհին։
Արդյունաբերության հիմնախնդիրներ
1. Շշուկ գիշերային ռեժիմում։ Մաքրման ռոբոտները ավելի հաճախ են աշխատում, երբ բնակարանում մարդիկ քնած են։ Ստուգված շարժակայանից առաջացող ատամնավոր փոխանցման և մետաղալարի շրջման շշուկը ամենատարածված բողոքն է ապրանքի վերաբերյալ կատարված վերլուծություններում, և սա նախագծման փուլի խնդիր է, ոչ թե ծրագրային ապահովման խնդիր։
2. Մազերի շրջապատում և կանգառի դեպքեր։ Պտտվող մետաղալարերը կանգնում են։ Շարժիչը պետք է դիմանա կրկնվող կանգառներին և հակառակ պտույտներին՝ առանց մագնիսացման կորստի, վերատաքացման կամ ատամնավոր փոխանցման ատամների վնասման։
3. Բատարեային կյանքի վրա ճնշում։ Յուրաքանչյուր միլիամպեր անբեռնված հոսանքի կարճեցնում է աշխատանքային ժամանակը: Աշխատանքային կետում արդյունավետությունը՝ ոչ թե գագաթնային արդյունավետությունը՝ որոշում է աշխատանքային ժամանակը:
4. Մոփի բարձրացման դիրքավորում: Բարձրացման մեխանիզմը, որը շեղվում է կամ հետընթաց է աշխատում բեռնված վիճակում, թողնում է խոնավ մոփի սալիկները գորգին սեղմված: Ինքնաշարժվող ուղեղային փուլերը լուծում են այս խնդիրը՝ արդյունավետության կորստի հաշվին:
5. Դեղնավուն փոշու ներթափանցում: Մանր փոշին վնասում է թաղանթային սայլակները և յուղը: Ներթափանցման պաշտպանությունը, որը սահմանված է IEC 60529 պետք է նշվի յուրաքանչյուր շարժիչի տեղադրման համար, ոչ թե սարքի համար:
6. Կյանքի տևողություն: Ռոբոտները սպասվում է, որ մի քանի տարի աշխատեն տարեկան 300–500 ժամ: Կյանքի ավարտը սովորաբար պայմանավորված է մետաղալարի մաշվելով և յուղի վատացմամբ, ոչ թե էլեկտրական ավարիայով:
TYHE լուծումը
TYHE Motor մատակարարում է ամբողջ շարժաբեր համակարգը մեկ աղբյուրից՝ միկրո մշտահոսանքի արագավելիչավորված շարժիչներ, մոլորակային արագավելիչավորված շարժիչներ, ուղեղային արագավելիչավորված շարժիչներ և քայլային շարժիչներ՝ մոտավորապես 200 տեսակի շարժիչներ և 2000-ից ավելի SKU, տրամագծերով՝ մոտավորապես 16 մմ-ից մինչև 106 մմ:
Սրբիչ ռոբոտի ծրագրի համար սա նշանակում է.
Պլատֆորմի վրա հիմնված ընտրություն։
- Կողային և գլանաձև սրբիչների աշխատանքային պարտականությունները համապատասխանեցված են արդեն գոյություն ունեցող N20-դասի և TJX-շարքի մոլորակային պլատֆորմներին, այդպես որ մշակումը սկսվում է արդեն ստուգված սարքավորումներից՝ ոչ թե նոր նախագծից։ Փոքր չափով հարմարեցված նմուշները արտադրվում են TYHE-ի նմուշների հատուկ գծով։
Շումը ճարտարապետաբար է մշակված, ոչ թե ֆիլտրված։
- Ատամնավոր փուլի ընտրությունը (որմի դիմաց մոլորակային), յուղի սպեցիֆիկացիան, սայլակների տեսակը և միացման միջերեսը համաձայնեցվում են գծագրման փուլում՝ շումի նպատակային մակարդակը նշված դեցիբելներով (dB(A)) սահմանված հեռավորության վրա. չափման ճշգրտությունը կարևոր է, որի պատճառով փոքր սարքերի համար գոյություն ունեն նման մեթոդներ, ինչպես.
ISO 10302
փոքր սարքերի համար ստանդարտացված մեթոդները։
Ինքնաշարժվող սրբիչի բարձրացման համակարգ։
- Որմի ատամնավոր փուլը պահում է սրբիչի թասը բարձրացված վիճակում՝ առանց հոսանքի սպառման, ինչը նվազեցնում է սպասման ռեժիմում սպառվող էներգիան։
Համապատասխանության պատրաստ է։
- CE և RoHS սերտիֆիկացված արտադրանքներ մեկ ընկերության տակ
ISO 9001
-հիմնված որակի համակարգ, արտահանված 35+ երկրներ
Արագ ծրագրեր
- Դիզայնից մինչև սերիական արտադրություն՝ 40 օրվա ընթացքում, չորս հավաքման գծեր և 100-ից ավելի արտադրական աշխատակիցներ ծավալային աճի համար. նոր արտադրանքի ՀՀՄ ծախսերը վերադարձվում են սերիական արտադրության սկսվելուց հետո
RFQ-ի նախապատրաստման համար անհրաժեշտ ընտրության տվյալներ
1. Ռոլերային մաքրիչ. աշխատանքային Պտ/ր-ում անհրաժեշտ պտտման մոմենտ, առավելագույն կանգառի մոմենտ, հակառակ ցիկլի հաճախականություն
2. Կողային մաքրիչ. նպատակային Պտ/ր, հասանելի հոսանք, սպասվող մազերի շրջապատման բեռ
3. Սրբիչի բարձրացում. շարժման երկարություն, բեռ, պահման պահանջ, աղմուկի նպատակային մակարդակ, ցիկլերի կյանք
4. Անիվների շարժաբեր. սկզբնավորման մոմենտ շեմի բարձրության վրա, շարունակական մոմենտ գորգի վրա
5. Շրջակա միջավայր. փոշու ազդեցություն, մաքրման միջոցների հետ շփում, շրջակա միջավայրի ջերմաստիճանի տիրույթ
6. Էլեկտրական. մարտկոցի լարում (մեկ բջիջ 3,7 Վ, 7,4 Վ կամ 12 Վ փաթեթները տարածված են), վարիչի PWM հաճախականություն
7. Կյանք. Նպատակային շահագործման ժամեր և երաշխիքի ժամկետ
Հաճախակի տրվող հարցեր
Ռոբոտ-վակուումները սովորաբար քանի՞ շարժիչ են օգտագործում: Միջին դասի մոդելների համար՝ չորսից յոթ հատ. ռոլեր սաղավարտ, մեկ կամ երկու կողային սաղավարտ, երկու անիվային շարժիչ, ինչպես նաև ընտրովի սրբիչի բարձրացման, սրբիչի պտտման և LiDAR-ի շարժիչներ:
Ռոլեր սաղավարտի համար մեխանիկական թե առանց մեխանիկական շփման շարժիչ: Առանց մեխանիկական շփման շարժիչները ավելի երկար են ծառայում և ավելի էֆեկտիվ են անընդհատ աշխատանքի համար նախատեսված caրգավորված մոդելների համար. լավ սպեցիֆիկացված մեխանիկական շփման շարժիչները մինչ այսօր էլ արժեքային լուծում են միջին դասի սարքերի համար, որոնք օրական ավելի կարճ ժամանակ են աշխատում:
Ռոբոտ-վակուումները ինչ աղմուկի մակարդակի են նպատակադրում: Գիշերային ռեժիմով աշխատող սարքերը սովորաբար նշվում են օգտագործողի դիրքում 45 դԲ(Ա)-ից զգալիորեն ցածր: Միշտ նշեք չափման հեռավորությունը, ֆոնային մակարդակը և աշխատանքային կետը, որպեսզի թվերը համեմատելի լինեն:
Ինչու՞ է օգտագործվում որմնային ատամնավոր փոխանցում սրբիչի բարձրացման համար: Որմնային ատամնավոր փոխանցման փուլերը ինքնաշարժակայուն են. սրբիչը մնում է բարձրացված՝ առանց պահման հոսանքի, և մեխանիզմը չի կարող հետ շարժվել սրբիչի կշռի ազդեցությամբ:
Կարո՞ղ է մեկ մատակարար մատակարարել ռոբոտի բոլոր շարժիչները: Այո, և դա պարզեցնում է աղմուկի, միացման սարքերի և որակի համատեղելիությունը: TYHE-ն մեկ գործարանից ապահովում է մշտահոսանցքային փոխանցման մեխանիզմներ, մոլորակային, ողորկ և քայլային շարժիչներ:
Ի՞նչն է սովորաբար մշակման ժամանակահատվածը հատուկ շարժիչավարույթի համար: Երկու կամ երեք շաբաթ նմուշների համար՝ հիմնված գոյություն ունեցող հարթակի վրա և փոքր մասշտաբի հարմարեցմամբ. 40 օրից պակաս՝ նախագծից մինչև սերիական արտադրություն նոր տարատեսակի համար:
Եզրափակիչ
Դիտարկեք ռոբոտ-փոշեկուլարը որպես բազմաշարժիչային համակարգ, այլ որպես մեկ բաղադրիչի գնում: Նշեք աշխատանքային կետում առաջացող պտտման մոմենտը, բարձրացման համար ինքնակարգավորվող վարույթը, յուրաքանչյուր տեղամասի համար IP կոդը և աղմուկի մակարդակը՝ կցված չափման մեթոդով, այնուհետև ամբողջ շարժիչավարույթը ձեռք բերեք այն արտադրողից, որն ունի սեփական փոխանցման մեխանիզմների հարթակները և նմուշների արտադրության գիծը:
Կապվեք TYHE Motor-ի հետ շարժիչավարույթի ընտրության աջակցության համար. https://www.tyhemotors.com/contact-us