EN

Roboter-Staubsauger-Motoren: Antriebslösungen für Walzenbürste, Seitenbürste und Wischlift
„Kompakt in Millimetern · Leise in der Nacht · Zuverlässig über Tausende von Zyklen hinweg“ — Multiachsen-Mikroantriebsplattform für autonome Reinigungsroboter
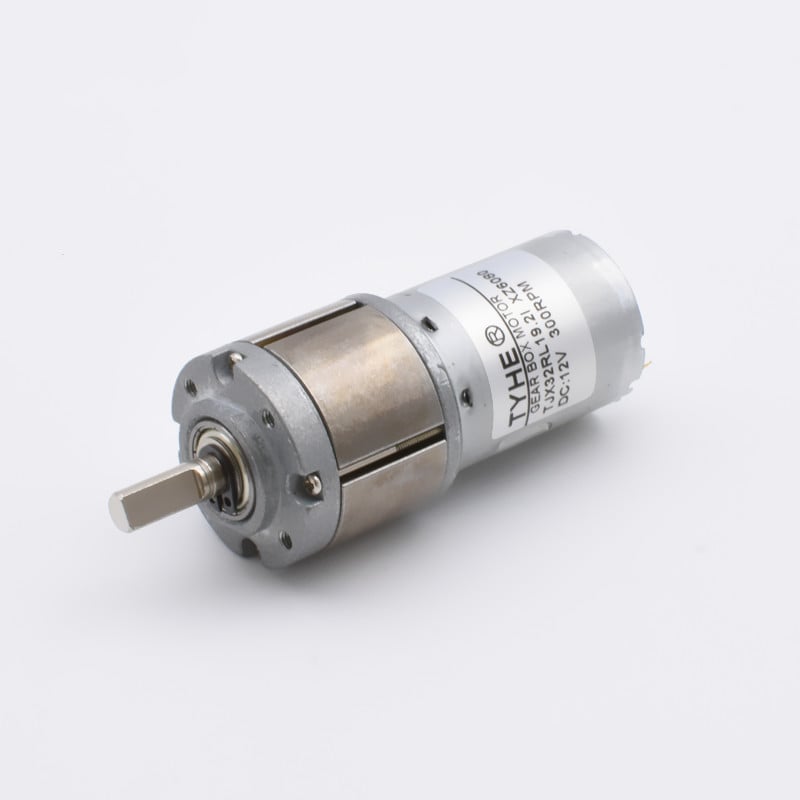
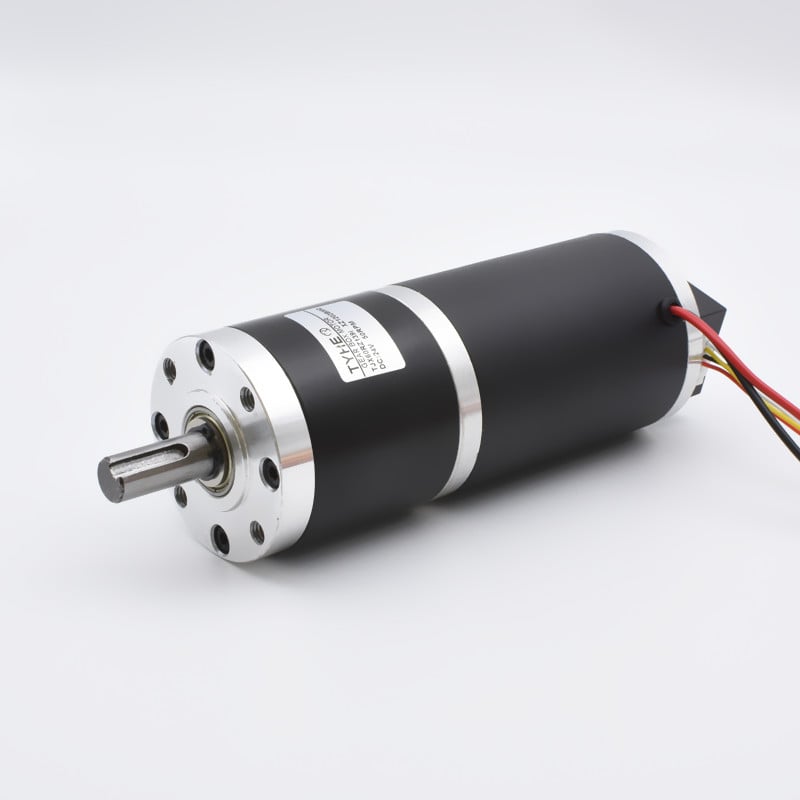
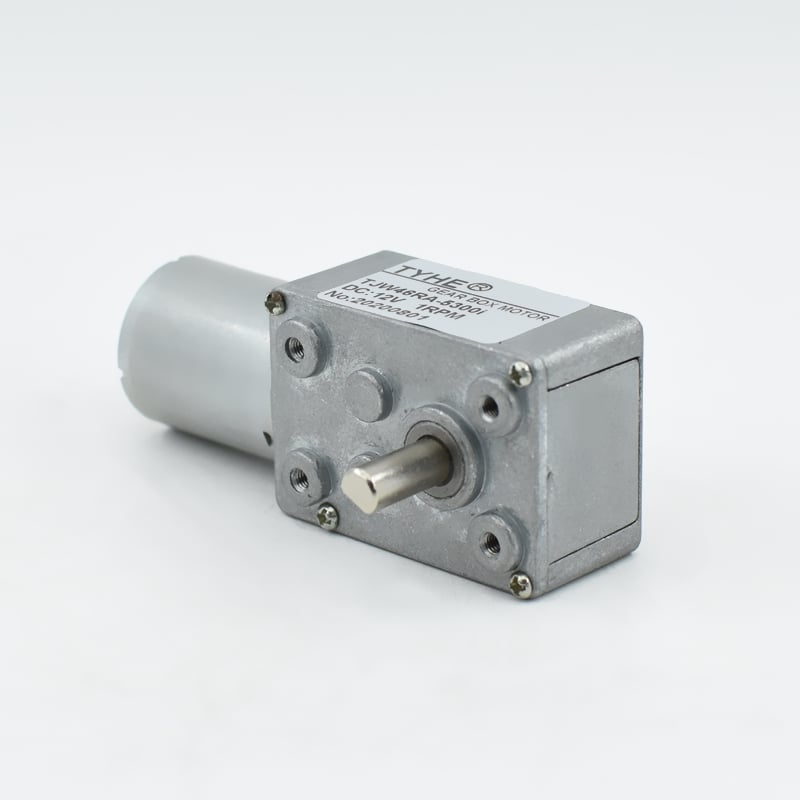
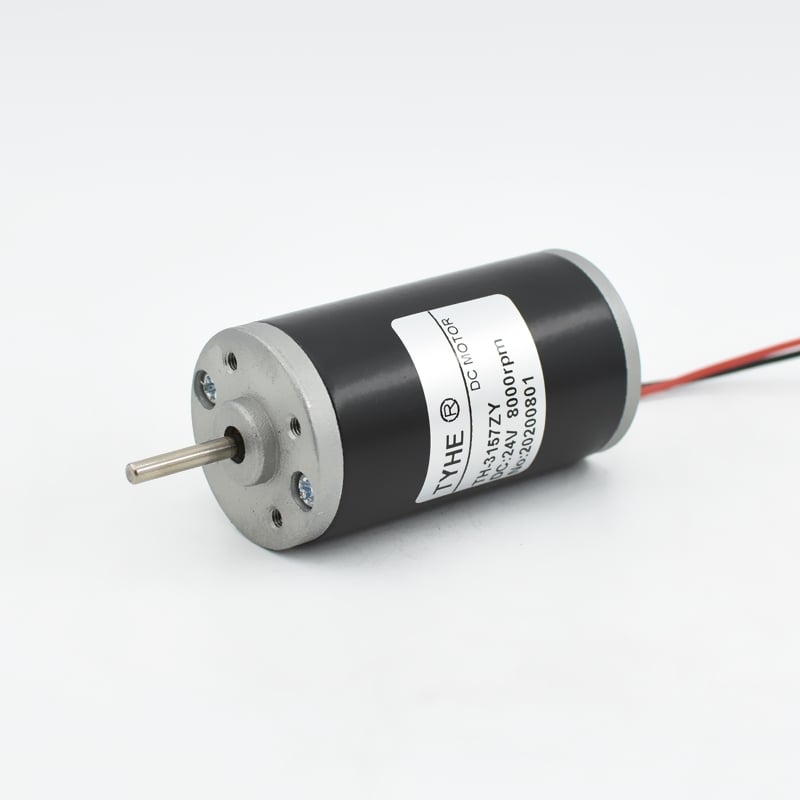
Motortypen: Mikro-Gleichstrom-Getriebemotor (N20-Klasse) / Gleichstrom-Planetengetriebemotor (TJX-Serie) / Gleichstrom-Schneckengetriebemotor für selbsthemmende Hubfunktion / Miniatur-Gleichstrom-Bürstenmotor für Seitenbürste
Anwendung gehäuse
Ein Roboterstaubsauger gehört zu den verbraucherseitig am stärksten motorisierten Geräten auf dem Markt. Ein einzelnes Gerät enthält typischerweise vier bis sieben unabhängige Mikromotoren, von denen jeder eine andere Aufgabe erfüllt:
Funktion |
Motortyp |
Kritische Anforderung |
Walzen- (Haupt-)Bürste |
Mikro-Gleichstrom-Getriebemotor, Planetenstufe |
Konstantes Drehmoment bei Haarverwicklung und Teppichlast |
Seitenbürste |
Miniatur-Gleichstrom-Bürstenmotor / Mikro-Getriebemotor |
Hohe Drehzahl bei niedrigem Drehmoment, geringer Stromverbrauch |
Radantrieb |
Hochdrehmomentiger Gleichstrom-Getriebemotor |
Anfahr-Drehmoment an Schwellen und Teppichkanten |
Mopp-Anhebung |
Schneckengetriebemotor oder Planetenaktuator |
Selbsthemmende Halteposition, geringes Geräusch, präzise Hublänge |
Mopp-Drehung / Staubbehälter |
Planetengetriebe-Motor |
Kompakte Bauform, staubdicht abgedichtet |
LiDAR-Drehung |
Mikro DC-Motor |
Geschwindigkeitsstabilität, geringe Vibration |
Der Markt für Roboterstaubsauger war im Jahr 2025 mit 12,5 Milliarden US-Dollar bewertet und wird voraussichtlich bis 2035 einen Wert von 30,9 Milliarden US-Dollar erreichen ( Global Market Insights ); eine zweite Schätzung beziffert den Wert für 2025 auf 7,12 Milliarden US-Dollar und prognostiziert einen Anstieg auf 8,16 Milliarden US-Dollar im Jahr 2026 ( Fortune Business Insights egal welche Variante gewählt wird: Die Zuverlässigkeit des Antriebssystems befindet sich mittlerweile auf dem kritischen Pfad für den Markenruf.
Branchenschwierigkeiten
1. Geräuschentwicklung im Nachtmodus. Reinigungsroboter laufen zunehmend während die Nutzer schlafen. Geräusche durch Getriebeeingriff und Bürstenkommutierung eines kostengünstigen Antriebs sind die häufigste Beschwerde in Produktbewertungen – und ein Konstruktionsproblem, kein Firmware-Problem.
2. Haareinwicklungen und Blockierereignisse. Walzenbürsten verklemmen sich. Der Motor muss wiederholte Blockier- und Rücklaufzyklen überstehen, ohne zu entmagnetisieren, zu überhitzen oder Zahnradzähne abzubrechen.
3. Druck auf die Akkulaufzeit. Jeder Milliampere Leerlaufstrom verkürzt die Betriebszeit. Die Effizienz am Arbeitspunkt – nicht die Spitzenwirkungsgrad – bestimmt die Laufzeit.
4. Positionierung des Wischhebemechanismus. Ein Hebemechanismus, der unter Last nachgibt oder rückläufig wird, lässt feuchte Wischtücher auf Teppichböden liegen. Selbsthemmende Schneckengetriebe lösen dieses Problem, allerdings mit Einbußen bei der Effizienz.
5. Staub-Eintritt. Feinstaub zerstört Buchsenlager und Schmierfett. Der Schutz gegen Eindringen, definiert durch IEC 60529 muss pro Motoreinbauort – nicht pro Gerät – angegeben werden.
6. Lebensdauer. Roboter sollen mehrere Jahre lang jährlich 300 bis 500 Stunden laufen. Die Lebensdauer endet üblicherweise durch Bürstenverschleiß und Schmierfettalterung – nicht durch elektrischen Ausfall.
TYHE-Lösung
TYHE Motor liefert den kompletten Antriebsstrang aus einer einzigen Quelle: Mikro-Gleichstrom-Getriebemotoren, Planetengetriebemotoren, Schneckengetriebemotoren und Schrittmotoren – rund 200 Motortypen und über 2.000 SKUs mit Durchmessern von etwa 16 mm bis 106 mm.
Für ein Reinigungsroboter-Programm bedeutet das:
Plattengestützte Auswahl.
- Die Anforderungen an Seitenbürste und Walzenbürste lassen sich auf bestehende Planetengetriebeplattformen der N20-Klasse und der TJX-Serie abbilden, sodass die Entwicklung an bewährter Werkzeugtechnik – statt an einem Neukonstrukt – beginnt. Bei geringfügiger Individualisierung erfolgen Musterläufe auf TYHEs eigener Musterfertigungslinie.
Geräusch technisch optimiert – nicht nachträglich gefiltert.
- Auswahl der Getriebestufe (Schneckengetriebe vs. Planetengetriebe), Spezifikation des Schmierfetts, Lagerart und Montageschnittstelle werden bereits in der Konstruktionsphase vereinbart; Geräuschziele werden in dB(A) in definiertem Abstand angegeben – die Messmethodik ist entscheidend, weshalb Verfahren wie
ISO 10302
für kleine Maschinen existieren.
Selbsthemmender Wischmopp-Heber.
- Eine Schneckengetriebestufe hält das Wischtuch in angehobener Position, ohne Haltestrom zu benötigen, wodurch der Standby-Verbrauch reduziert wird.
Konformitätsbereit.
- CE- und RoHS-zertifizierte Produkte im Rahmen eines
ISO 9001
-basierten Qualitätsmanagementsystems, exportiert in über 35 Länder.
Schnelle Programme.
- Entwicklung bis Serienproduktion in unter 40 Tagen; vier Montagelinien und über 100 Produktionsmitarbeiter für schnellen Volumenaufbau; die Kosten für die Neuproduktentwicklung werden nach Erreichen der Serienproduktion erstattet.
Auswahl-Daten, die vor der RFQ bereitzustellen sind
1. Walzenbürste: erforderliches Drehmoment bei Betriebsdrehzahl, maximales Blockierdrehmoment, Umkehrzyklusfrequenz
2. Seitenbürste: Ziel-Drehzahl, verfügbare Stromstärke, erwartete Haarwickellast
3. Wischmopp-Anhebung: Hublänge, Last, Haltekraftanforderung, Geräuschziel, Zyklenlebensdauer
4. Radantrieb: Anlaufdrehmoment bei Schwellenhöhe, kontinuierliches Drehmoment auf Teppich
5. Umgebung: Staubbelastung, Kontakt mit Reinigungsmitteln, zulässiger Umgebungstemperaturbereich
6. Elektrik: Akkuspannung (Einzelzellen mit 3,7 V, 7,4 V oder 12-V-Packs sind üblich), Treiber-PWM-Frequenz
7. Lebensdauer: Zielbetriebsstunden und Garantiezeitraum
FAQ
Wie viele Motoren verwendet ein Roboterstaubsauger typischerweise? Vier bis sieben bei Mittelklassemodellen: Walzenbürste, eine oder zwei Seitenbürsten, zwei Radantriebe sowie optional Wischmopp-Anhebung, Wischmopp-Drehung und LiDAR-Motor.
Gleichstrommotor oder bürstenloser Motor für die Walzenbürste? Bürstenlose Motoren überzeugen bei Dauerbetrieb und Effizienz für Premium-Modelle; ein gut spezifizierter bürstenbehafteter Getriebemotor bleibt für Mid-Range-Geräte mit kürzeren täglichen Laufzeiten kosteneffektiv.
Welchen Geräuschpegel zielen Roboterstaubsauger an? Night-Mode-Produkte werden üblicherweise deutlich unter 45 dB(A) am Benutzerstandort spezifiziert. Geben Sie stets Abstand, Hintergrundpegel und Betriebspunkt an, damit die Werte vergleichbar sind.
Warum wird ein Schneckengetriebe für das Anheben des Moppes eingesetzt? Schneckentriebe sind selbsthemmend: Der Mopp bleibt ohne Haltestrom angehoben, und die Mechanik kann nicht durch das Gewicht des Pads rückwärts getrieben werden.
Kann ein einziger Lieferant sämtliche Motoren für einen Roboter bereitstellen? Ja, und dies vereinfacht die Abstimmung von Geräusch, Steckverbindern und Qualität. TYHE bietet Gleichstrom-Getriebemotoren, Planetengetriebemotoren, Schneckentriebe und Schrittmotoren aus einer einzigen Fabrik.
Wie lange dauert typischerweise die Entwicklung eines kundenspezifischen Antriebsstrangs? Zwei bis drei Wochen für Muster auf Basis einer bestehenden Plattform mit geringer Individualisierung; weniger als 40 Tage von der Konstruktion bis zur Serienfertigung für eine neue Variante.
Ergebnis
Behandeln Sie den Roboterstaubsauger als System mit mehreren Motoren, nicht als Einzelkomponente. Geben Sie das Drehmoment am Arbeitspunkt, das Selbsthemmungsverhalten für die Hubfunktion, die Schutzart (IP-Kennzeichnung) je Einsatzort sowie Geräuschpegel mit angegebener Messmethode an – und beziehen Sie dann den gesamten Antriebsstrang von einem Hersteller, der seine Getriebeplattformen und Musterlinie selbst besitzt.
Kontaktieren Sie TYHE Motor für Unterstützung bei der Auswahl des Antriebsstrangs: https://www.tyhemotors.com/contact-us