
 EN
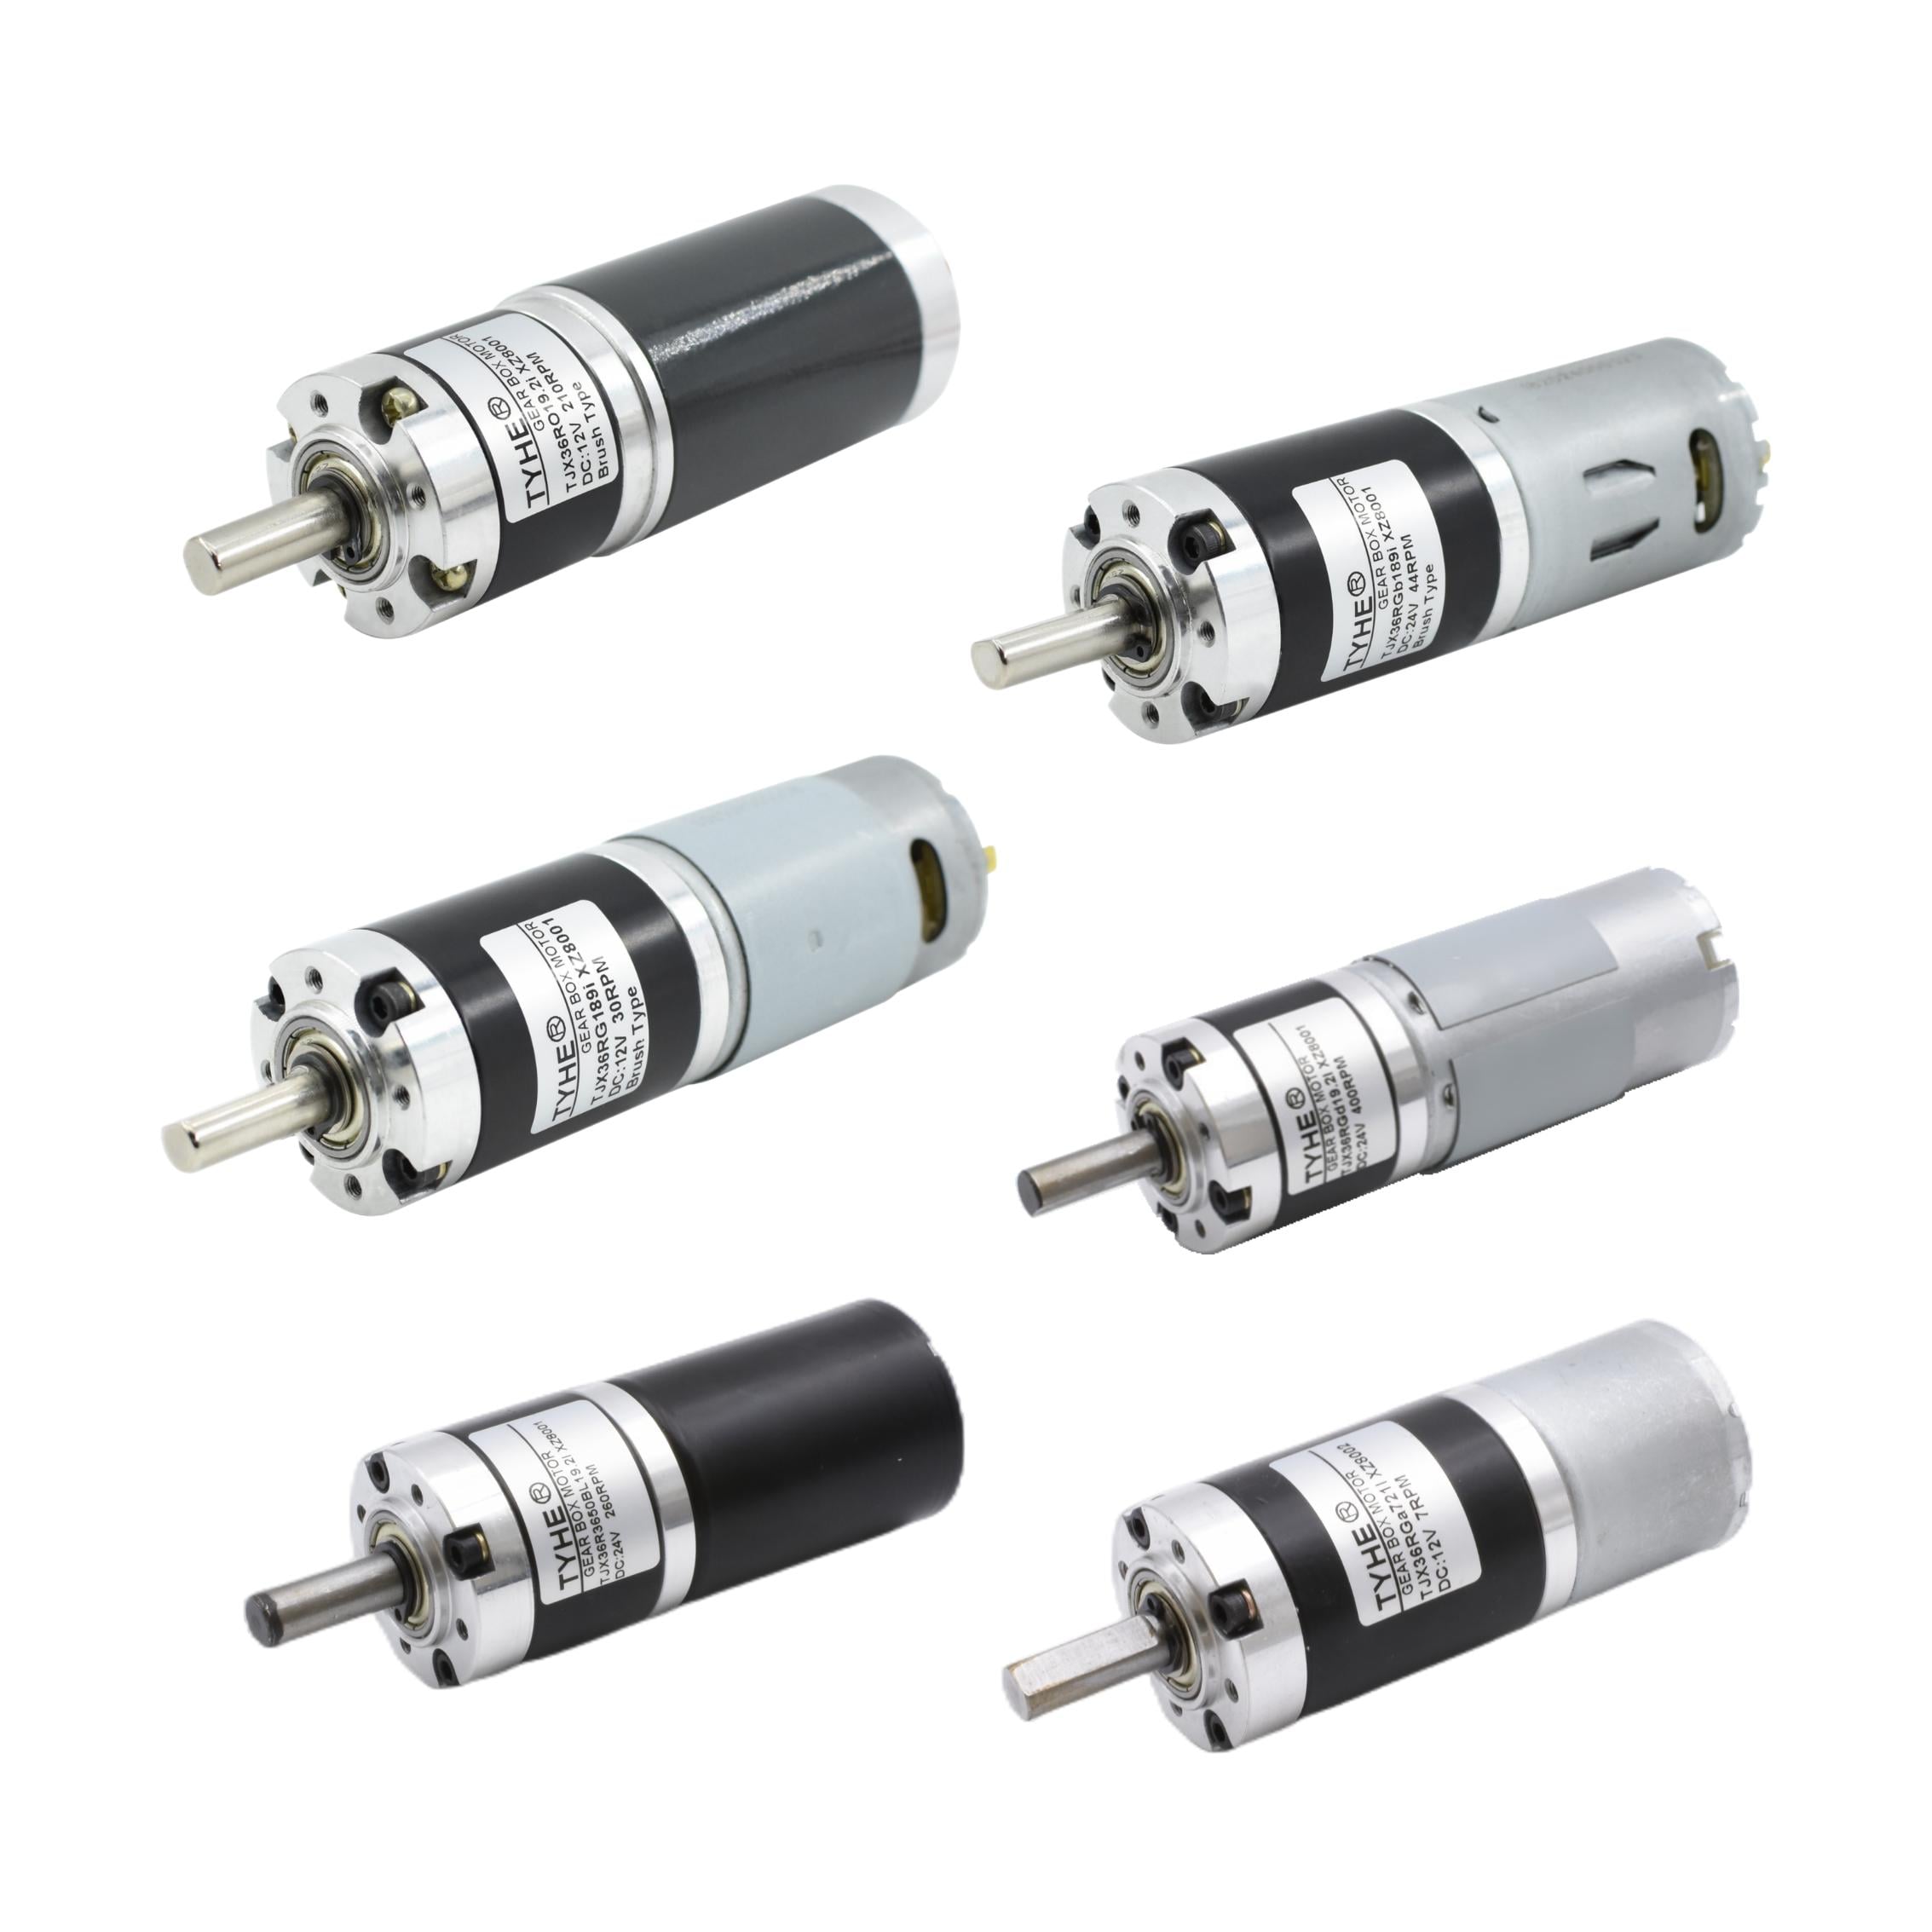
การปรับแต่งมอเตอร์เกียร์แบบดาวเคราะห์กระแสตรงสำหรับอุปกรณ์เริ่มต้นจากการระบุงานที่มอเตอร์ต้องทำ ไม่ใช่จากขนาดที่ระบุไว้ในแคตตาล็อก ให้กำหนดน้ำหนักบรรทุก การเคลื่อนที่ รอบการทำงาน และพื้นที่ที่มีอยู่ก่อนเลือกองค์ประกอบ มอเตอร์เกียร์แบบดาวเคราะห์กระแสตรงที่ระบุข้อกำหนดได้อย่างเหมาะสมจะเชื่อมโยงความต้องการในการปฏิบัติงานเหล่านี้เข้ากับการออกแบบที่ใช้งานได้จริง ช่วยให้วิศวกรหลีกเลี่ยงปัญหาความเร็วไม่สอดคล้องกัน แรงบิดไม่เพียงพอ หรือการเชื่อมต่อที่ทำให้การติดตั้งซับซ้อน

กระบวนการออกแบบคือการสนทนาเชิงวิศวกรรมระหว่างการประยุกต์ใช้อุปกรณ์กับชุดมอเตอร์ มอเตอร์เกียร์แบบดาวเคราะห์กระแสตรงอาจต้องส่งมอบการเคลื่อนที่ที่ควบคุมได้ในพื้นที่จำกัด แต่ทางออกที่เหมาะสมที่สุดขึ้นอยู่กับข้อกำหนดและข้อจำกัดที่วัดค่าได้จริง คู่มือนี้อธิบายวิธีแปลงข้อกำหนดเหล่านั้นให้เป็นการตัดสินใจเกี่ยวกับมอเตอร์ เกียร์ และการเชื่อมต่อ จากนั้นตรวจสอบว่าการออกแบบที่เสนอสอดคล้องกับสภาวะการใช้งานจริงหรือไม่
แปลงความต้องการของอุปกรณ์ให้เป็นข้อกำหนดด้านการออกแบบ
กำหนดการเคลื่อนที่ น้ำหนักบรรทุก และรอบการทำงาน
เริ่มต้นด้วยการอธิบายว่าอุปกรณ์นั้นทำหน้าที่อย่างไรตลอดรอบการทำงานแบบสมบูรณ์ บันทึกความเร็วของผลลัพธ์เป้าหมาย อัตราเร่ง การเปลี่ยนทิศทาง ชั่วโมงในการใช้งาน และระยะเวลาที่อุปกรณ์ทำงานเทียบกับเวลาที่หยุดพัก สำหรับมอเตอร์เกียร์แบบ planetary กระแสตรง (dc planetary gear motor) รายละเอียดเหล่านี้จะกำหนดค่าแรงบิดและกำลังระบายความร้อนที่จำเป็น ภาระงานขณะสตาร์ตสั้นๆ นั้นแตกต่างจากภาระงานแบบต่อเนื่อง ดังนั้นจึงต้องบันทึกทั้งโหมดการใช้งานปกติและเหตุการณ์ที่หนักหนา เช่น การสตาร์ตภายใต้ภาระ
ประมาณค่าภาระที่เพลาขับออก รวมถึงแรงเสียดทาน ความเฉื่อย และแรงใดๆ ที่ถ่ายทอดผ่านสายพาน ล้อ หรือข้อต่อ ระบุว่ามอเตอร์เกียร์แบบ planetary กระแสตรง (dc planetary gear motor) จำเป็นต้องคงตำแหน่งไว้เมื่อตัดไฟเลี้ยง หรือเพียงแค่ขับเคลื่อนการเคลื่อนไหวเท่านั้น ชี้แจงช่วงความเร็วที่ยอมรับได้และความแปรผันของความเร็วเมื่อภาระเปลี่ยนแปลง ข้อมูลการใช้งานจริงเหล่านี้จะให้พื้นฐานที่มีความหมายต่อทีมออกแบบในการเลือกขนาดมอเตอร์ แทนที่จะอาศัยเพียงค่าสูงสุดเพียงค่าเดียว
วัดขนาดพื้นที่ติดตั้ง
บันทึกความยาว ขนาดเส้นผ่านศูนย์กลาง หน้าแปลนยึดติด ตำแหน่งเพลา และสิ่งกีดขวางบริเวณใกล้เคียง โมเตอร์เกียร์แบบดาวเคราะห์กระแสตรง (dc planetary gear motor) ต้องสามารถติดตั้งเข้ากับอุปกรณ์ได้โดยไม่บดบังทางเข้าเพื่อการบำรุงรักษา การไหลของอากาศ หรือชิ้นส่วนอื่นที่อยู่ติดกัน รวมถึงพื้นที่ที่จำเป็นสำหรับสายไฟและขั้วต่อ ไม่ใช่เพียงแค่ตัวโมเตอร์เท่านั้น หากชุดประกอบติดตั้งอยู่ภายในตู้ครอบที่มีระบบป้องกัน ให้ระบุข้อจำกัดในการเข้าถึงซึ่งอาจส่งผลต่อการติดตั้ง การปรับแต่ง หรือการเปลี่ยนชิ้นส่วน
รูปแบบการยึดติดกำหนดวิธีที่แรงโหลดจะถ่ายโอนเข้าสู่ชุดประกอบ โปรดระบุทิศทางของเพลา ตำแหน่งรูยึด ลักษณะไกด์ (pilot features) และแรงโหลดที่รองรับได้ที่ปลายทางออก ควรหารือเรื่องแรงในแนวรัศมี (radial) และแรงในแนวแกน (axial) กับผู้ออกแบบ เนื่องจากแรงภายนอกอาจส่งผลต่อการเลือกแบริ่งและอายุการใช้งาน กรณีที่โมเตอร์เกียร์แบบดาวเคราะห์กระแสตรงเชื่อมต่อกับโครงยึดเฉพาะ (custom bracket) หรือชิ้นส่วนที่ขับเคลื่อน ควรแบ่งปันแบบแปลนและค่าความคลาดเคลื่อน (tolerances) ตั้งแต่เนิ่นๆ เพื่อหลีกเลี่ยงการเปลี่ยนแปลงที่ไม่จำเป็นที่จุดต่อระหว่างชิ้นส่วน
ตั้งค่าค่าพารามิเตอร์ของโมเตอร์และกล่องเกียร์
จับคู่ความเร็วของโมเตอร์กับอัตราส่วนทดเกียร์
เลือกอัตราส่วนลดความเร็วโดยเปรียบเทียบความเร็วในการทำงานของมอเตอร์กับความเร็วขาออกที่ต้องการ จากนั้นตรวจสอบว่าแรงบิดที่ได้สามารถรองรับการใช้งานนั้นได้หรือไม่ มอเตอร์แบบเกียร์ดาวเคราะห์กระแสตรง (dc planetary gear motor) ใช้ชุดเกียร์ที่มีขนาดกะทัดรัด แต่อัตราส่วนนั้นส่งผลต่อหลายปัจจัยมากกว่าแค่ความเร็ว เช่น แรงบิดขาออก ประสิทธิภาพ ความคล่องตัวของเกียร์ (backlash) และการตอบสนอง จึงควรประเมินจุดการทำงานที่คาดว่าจะเกิดขึ้นจริง เพราะการออกแบบโดยพิจารณาเพียงค่าสูงสุดเชิงทฤษฎีอาจให้ผลลัพธ์ที่ไม่เหมาะสม
ขอข้อมูลการดำเนินงานของมอเตอร์และกล่องเกียร์ที่จำเป็นสำหรับการประเมินการใช้งานร่วมกัน รวมถึงแรงดันไฟฟ้าที่กำหนด กระแสไฟฟ้า ความเร็ว แรงบิด และขีดจำกัดการใช้งานต่อเนื่อง (duty limits) ควรพิจารณากระแสเริ่มต้น (startup current) และความสามารถของตัวควบคุม (controller) ในการจ่ายกระแสดังกล่าว มอเตอร์แบบเกียร์ดาวเคราะห์กระแสตรง (dc planetary gear motor) ไม่ควรถูกเลือกโดยพิจารณาเพียงความเร็วขาออกที่ระบุไว้เท่านั้น แต่ต้องยืนยันว่ามอเตอร์สามารถเข้าถึงจุดการทำงานนั้นภายใต้ภาระจริง และอยู่ภายในขีดจำกัดด้านไฟฟ้าและอุณหภูมิของอุปกรณ์
ระบุอินเทอร์เฟซด้านไฟฟ้าและด้านกล
ระบุแรงดันไฟฟ้าที่จ่ายได้ ประเภทของตัวควบคุม เส้นทางการเดินสาย และข้อกำหนดใด ๆ สำหรับสัญญาณตอบกลับ หากอุปกรณ์ต้องการข้อมูลตำแหน่งหรือความเร็ว ให้ระบุว่าจำเป็นต้องใช้เอนโค้เดอร์หรือวิธีการตรวจจับอื่น และระบุวิธีการประมวลผลสัญญาณนั้น สำหรับมอเตอร์แบบเกียร์ดาวเคราะห์กระแสตรง (dc planetary gear motor) ตำแหน่งของขั้วต่อและระยะความยาวของสายไฟอาจมีความสำคัญต่อการติดตั้งไม่แพ้ค่าพารามิเตอร์ด้านไฟฟ้า โดยเฉพาะเมื่อพื้นที่หรือการเคลื่อนไหวจำกัดการเดินสาย
ระบุเส้นผ่านศูนย์กลาง รูปร่าง ความยาว วัสดุที่คาดหวังของเพลาส่งกำลัง รวมถึงลักษณะพิเศษใด ๆ เช่น ร่องกุญแจ ผิวแบน หรือเกลียว ซึ่งชิ้นส่วนที่ขับเคลื่อนต้องการ ระบุค่าความคลาดเคลื่อนที่ยอมรับได้สำหรับการติดตั้งและการจัดแนว เมื่อมีผลต่อการประกอบ จุดเริ่มต้นหนึ่งที่เป็นไปได้คือ เครื่องยนต์เครื่องจักรดาว DC อ้างอิงผลิตภัณฑ์นี้ ซึ่งสามารถสนับสนุนการอภิปรายอย่างเจาะจงเกี่ยวกับความต้องการในการกำหนดค่า ให้ถือว่าแบบที่เลือกเป็นพื้นฐานสำหรับยืนยันความเหมาะสมกับการใช้งานจริง ไม่ใช่การแทนที่ข้อกำหนดที่แท้จริง
ตรวจสอบความเหมาะสมของการออกแบบแบบเฉพาะสำหรับอุปกรณ์
ทบทวนสมรรถนะและขีดจำกัดการใช้งาน
ก่อนอนุมัติการออกแบบ ให้เปรียบเทียบลักษณะการปฏิบัติงานที่ระบุไว้ในเอกสารกับข้อกำหนดของอุปกรณ์ ตรวจสอบความเร็วและแรงบิดที่ส่งออกตลอดช่วงโหลดที่คาดไว้ พฤติกรรมขณะสตาร์ต การเปลี่ยนทิศทาง และระยะเวลาในการทำงาน โมเตอร์เกียร์แบบ planetary กระแสตรงอาจมีพฤติกรรมต่างออกไปเมื่อใช้งานจริงกับกลไกจริง เมื่อเทียบกับการทดสอบบนโต๊ะทดลองโดยไม่มีภาระ จึงควรพิจารณาการโต้ตอบระหว่างอัตราทดที่เลือก แหล่งจ่ายไฟ ตัวควบคุม และภาระที่ใช้งาน แทนที่จะพิจารณาแต่ละข้อกำหนดแยกจากกัน
ควรให้ความสนใจเป็นพิเศษต่อเงื่อนไขด้านความร้อน โดยเฉพาะเมื่อมีการใช้งานบ่อยครั้ง อยู่ภายในโครงสร้างปิด หรือใกล้กับชิ้นส่วนอื่นที่ปล่อยความร้อน ยืนยันรอบการทำงาน (duty cycle) และสภาวะแวดล้อมที่ตั้งใจใช้งาน และสอบถามว่าปัจจัยเหล่านั้นมีผลต่อขีดจำกัดการใช้งานของมอเตอร์อย่างไร นอกจากนี้ ยังควรพิจารณาเสียงรบกวน การสั่นสะเทือน และการเคลื่อนที่เชิงกลแบบฟรีเพลย์ (backlash) หากรูปแบบเหล่านี้อาจส่งผลต่อคุณภาพของผลิตภัณฑ์หรือประสบการณ์ผู้ใช้ การออกแบบมอเตอร์เกียร์แบบ planetary กระแสตรงควรประเมินตามลำดับความสำคัญของแอปพลิเคชันนั้น ๆ มากกว่าเป้าหมายประสิทธิภาพทั่วไปที่สมมุติขึ้น
สร้างต้นแบบ ทดสอบ และปรับปรุง
ทดสอบต้นแบบในอุปกรณ์ที่มีลักษณะแทนการใช้งานจริง โดยใช้แหล่งจ่ายไฟ ตัวควบคุม การยึดติด และโหลดตามที่ออกแบบไว้ วัดค่ากระแสไฟฟ้า ความเร็ว อุณหภูมิ และพฤติกรรมของแต่ละรอบการทำงานเท่าที่ทำได้ พร้อมสังเกตการเริ่มต้น การหยุด และการกลับทิศทาง การเลือกมอเตอร์เกียร์ดาวเคราะห์แบบกระแสตรงที่ดูเหมาะสมจากข้อมูลเชิงทฤษฎีอาจพบปัญหาการติดตั้งหรือโหลดที่ไม่คาดคิดเมื่อนำไปรวมเข้ากับระบบทั้งหมด บันทึกเงื่อนไขการทดสอบอย่างละเอียด เพื่อให้ผลลัพธ์สามารถนำไปปรับแต่งการออกแบบเฉพาะเจาะจงได้
ใช้ผลการทดสอบเพื่อปรับปรุงข้อกำหนดทางเทคนิค แทนที่จะเปลี่ยนชิ้นส่วนโดยไม่มีเหตุผลที่ชัดเจน หากหน่วยงานทำงานแล้วร้อนเกินไป ให้ตรวจสอบปัจจัยร่วมกัน ได้แก่ ภาระงาน (duty) โหลด การระบายอากาศ และการตั้งค่าตัวควบคุม หากความเร็วหรือแรงบิดไม่เหมาะสม ให้ทบทวนจุดการทำงาน (operating point) และอัตราทดอีกครั้ง ยืนยันว่ามอเตอร์เกียร์ดาวเคราะห์แบบกระแสตรงที่ปรับปรุงแล้วยังคงพอดีกับขนาดโดยรวม (envelope) และการเชื่อมต่อ (interfaces) แล้วจึงทำการทดสอบที่เกี่ยวข้องซ้ำก่อนยืนยันการออกแบบสำหรับการผลิตอุปกรณ์
คำถามที่พบบ่อย
ฉันควรให้ข้อมูลอะไรบ้างสำหรับการออกแบบเฉพาะ
แบ่งปันความเร็วและทอร์กที่ต้องการ โพรไฟล์ของโหลด ไซเคิลการใช้งาน รายละเอียดแหล่งจ่ายไฟและคอนโทรลเลอร์ ขนาดพื้นที่ติดตั้ง (installation envelope) แบบแปลนการยึดติด และข้อกำหนดเกี่ยวกับเพลา รวมถึงเงื่อนไขขณะสตาร์ตและข้อจำกัดด้านสิ่งแวดล้อม ข้อมูลเหล่านี้ช่วยให้วิศวกรออกแบบมอเตอร์เกียร์แบบ planetary กระแสตรงสามารถประเมินแอปพลิเคชันโดยรวมได้อย่างครบถ้วน แทนที่จะต้องประมาณค่าจากคำอธิบายอุปกรณ์ทั่วไป
ฉันควรเลือกอัตราส่วนเกียร์อย่างไร
เชื่อมโยงความเร็วของมอเตอร์เข้ากับความเร็วขาออกเป้าหมาย จากนั้นตรวจสอบให้แน่ใจว่าทอร์ก กระแสไฟฟ้า และขีดจำกัดการใช้งานยังคงเหมาะสมภายใต้ภาระงาน ทั้งนี้ต้องพิจารณาปัจจัยการเร่งและการเปลี่ยนแปลงของแรงต้านด้วย อัตราส่วนมอเตอร์เกียร์แบบ planetary กระแสตรงที่เหมาะสมขึ้นอยู่กับโปรไฟล์การเคลื่อนที่และข้อจำกัดของระบบ ดังนั้นจึงจำเป็นต้องยืนยันการเลือกนั้นด้วยข้อมูลการใช้งานจริงและการทดสอบในสภาวะที่เป็นตัวแทน
เมื่อใดที่ควรทดสอบต้นแบบ
การทดสอบหลังจากกำหนดค่ามอเตอร์ เกียร์ และอินเทอร์เฟซเริ่มต้นแล้ว แต่ก่อนที่จะยืนยันการออกแบบสำหรับการผลิตจริง ใช้การโหลดและการควบคุมที่สมจริง จากนั้นประเมินประสิทธิภาพและการพอดี งานทดสอบต้นแบบช่วยยืนยันว่ามอเตอร์เกียร์แบบดาวเคราะห์กระแสตรงสอดคล้องกับความต้องการของอุปกรณ์ และเปิดเผยส่วนที่ต้องปรับปรุง ในขณะที่ยังสามารถเปลี่ยนแปลงการออกแบบได้อย่างสะดวก
