ตัวควบคุมไดรเวอร์สเต็ปเปอร์
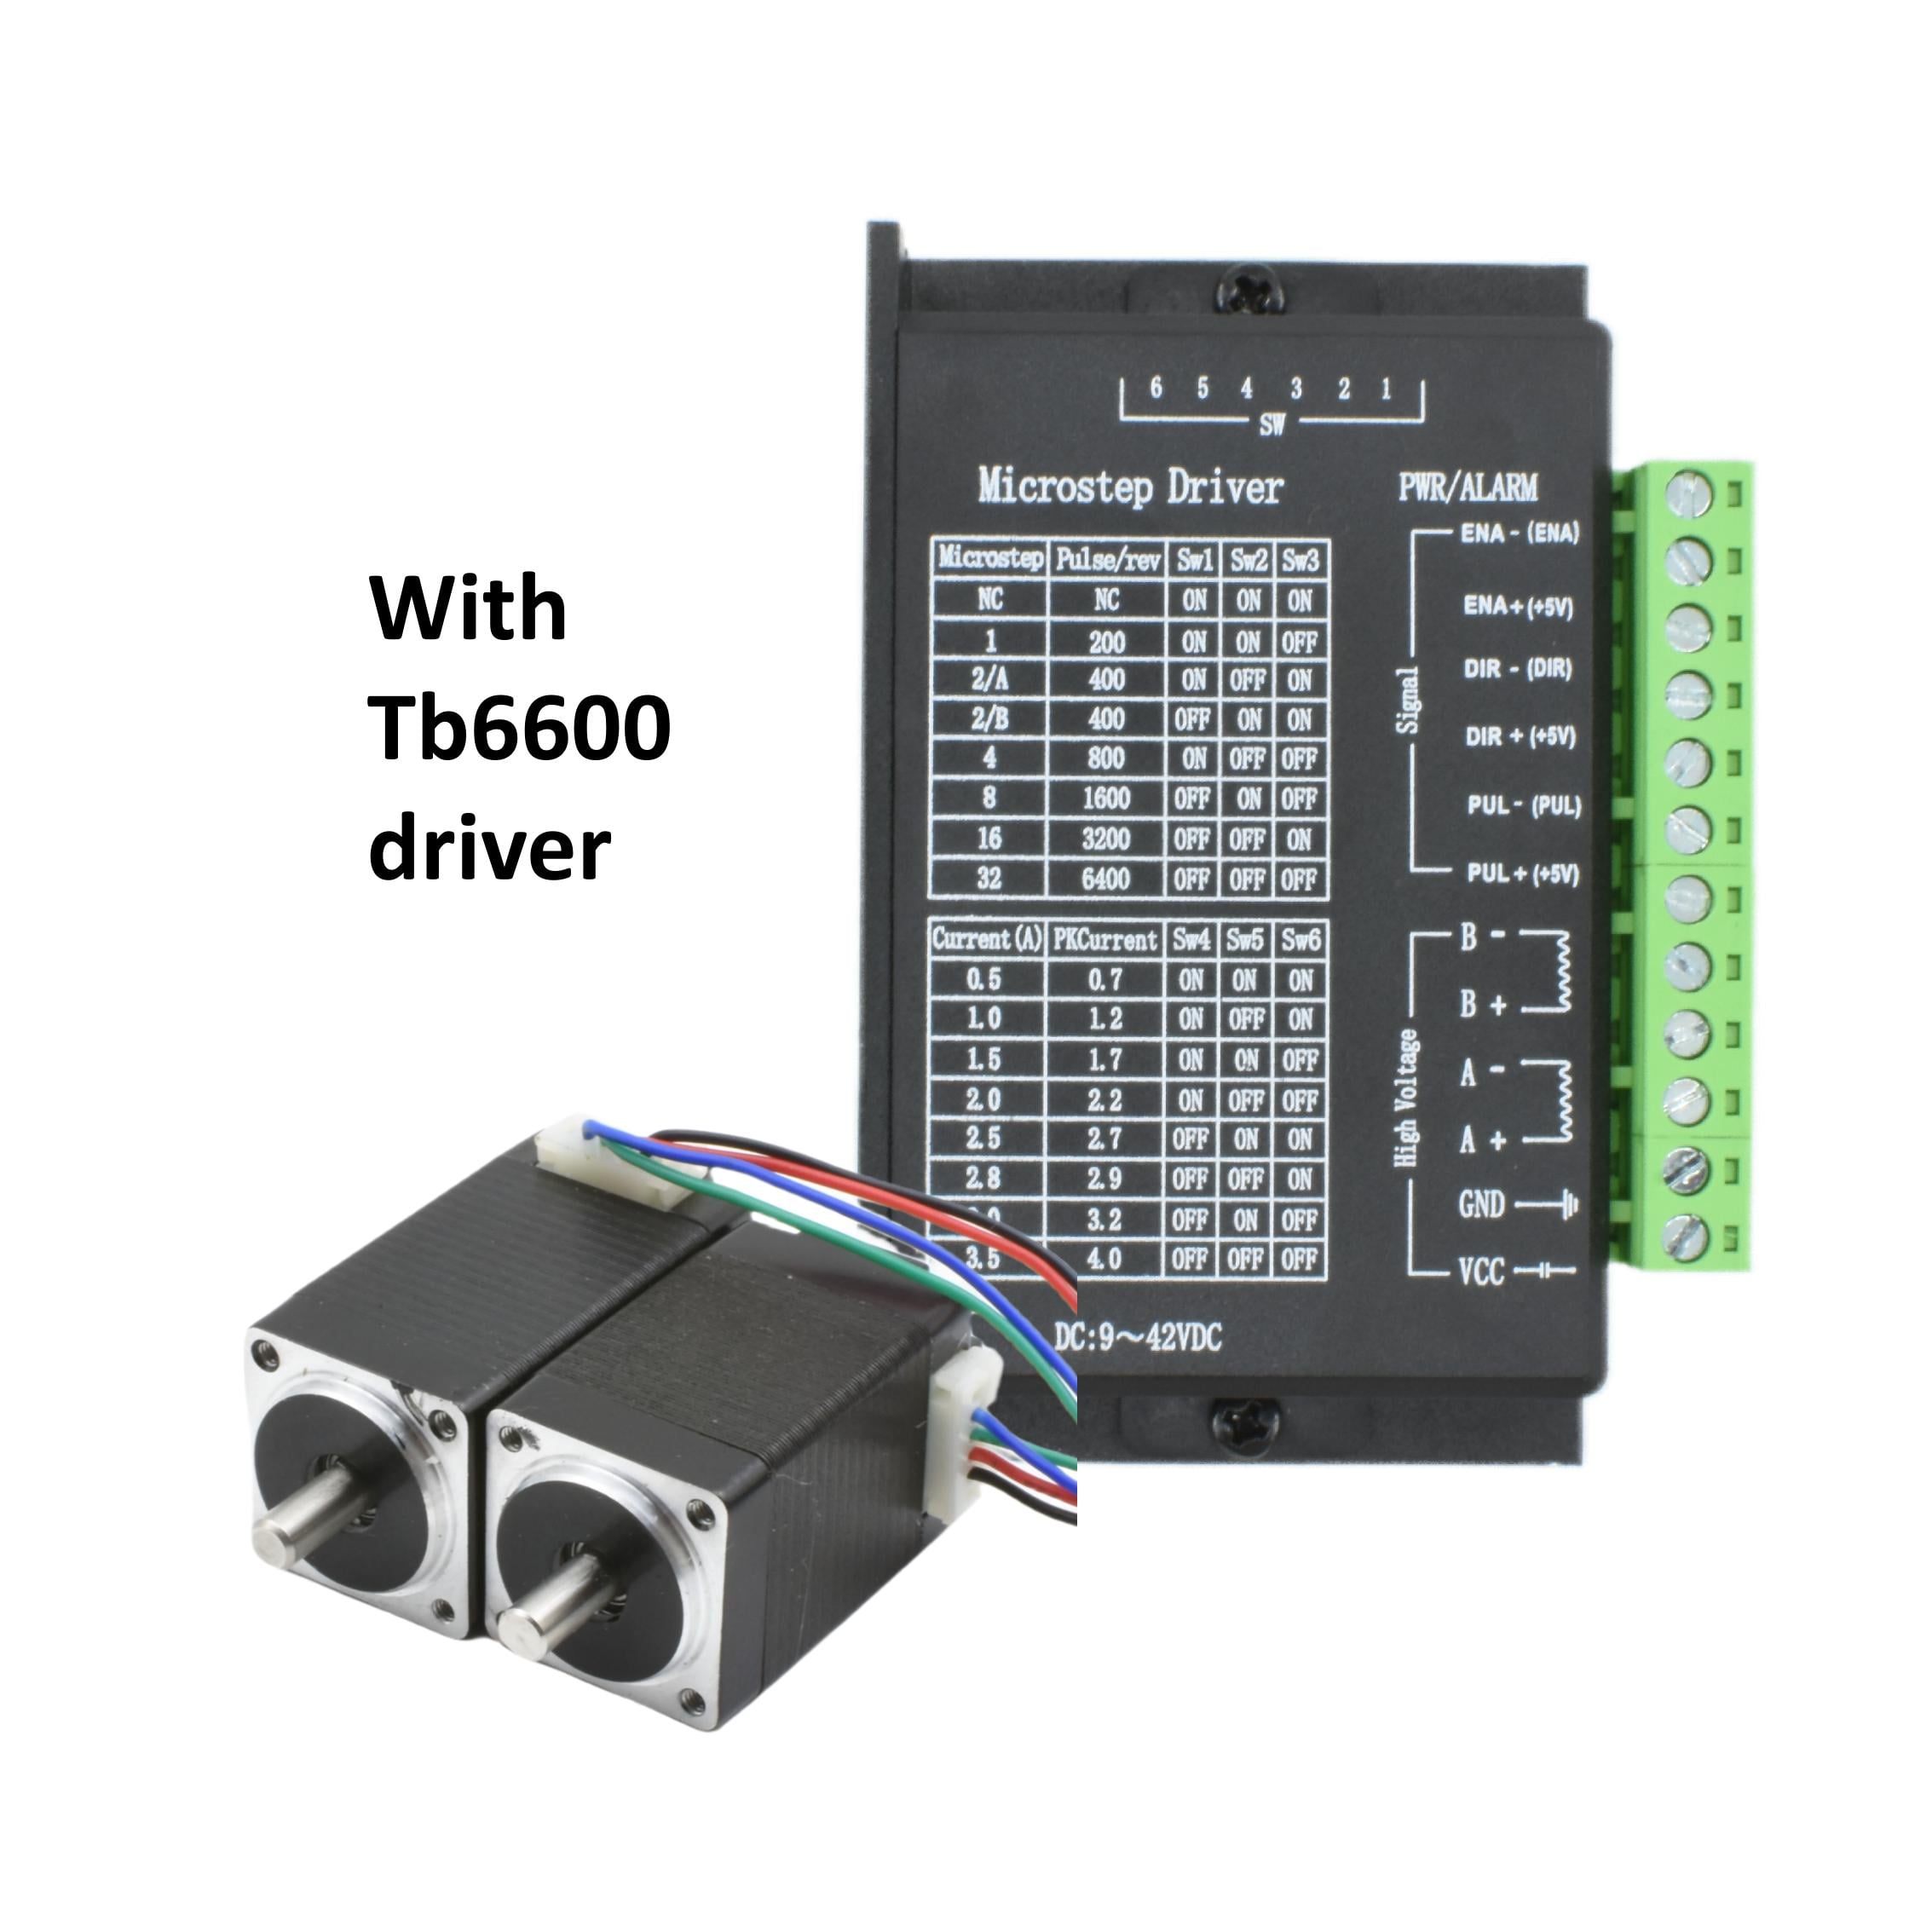
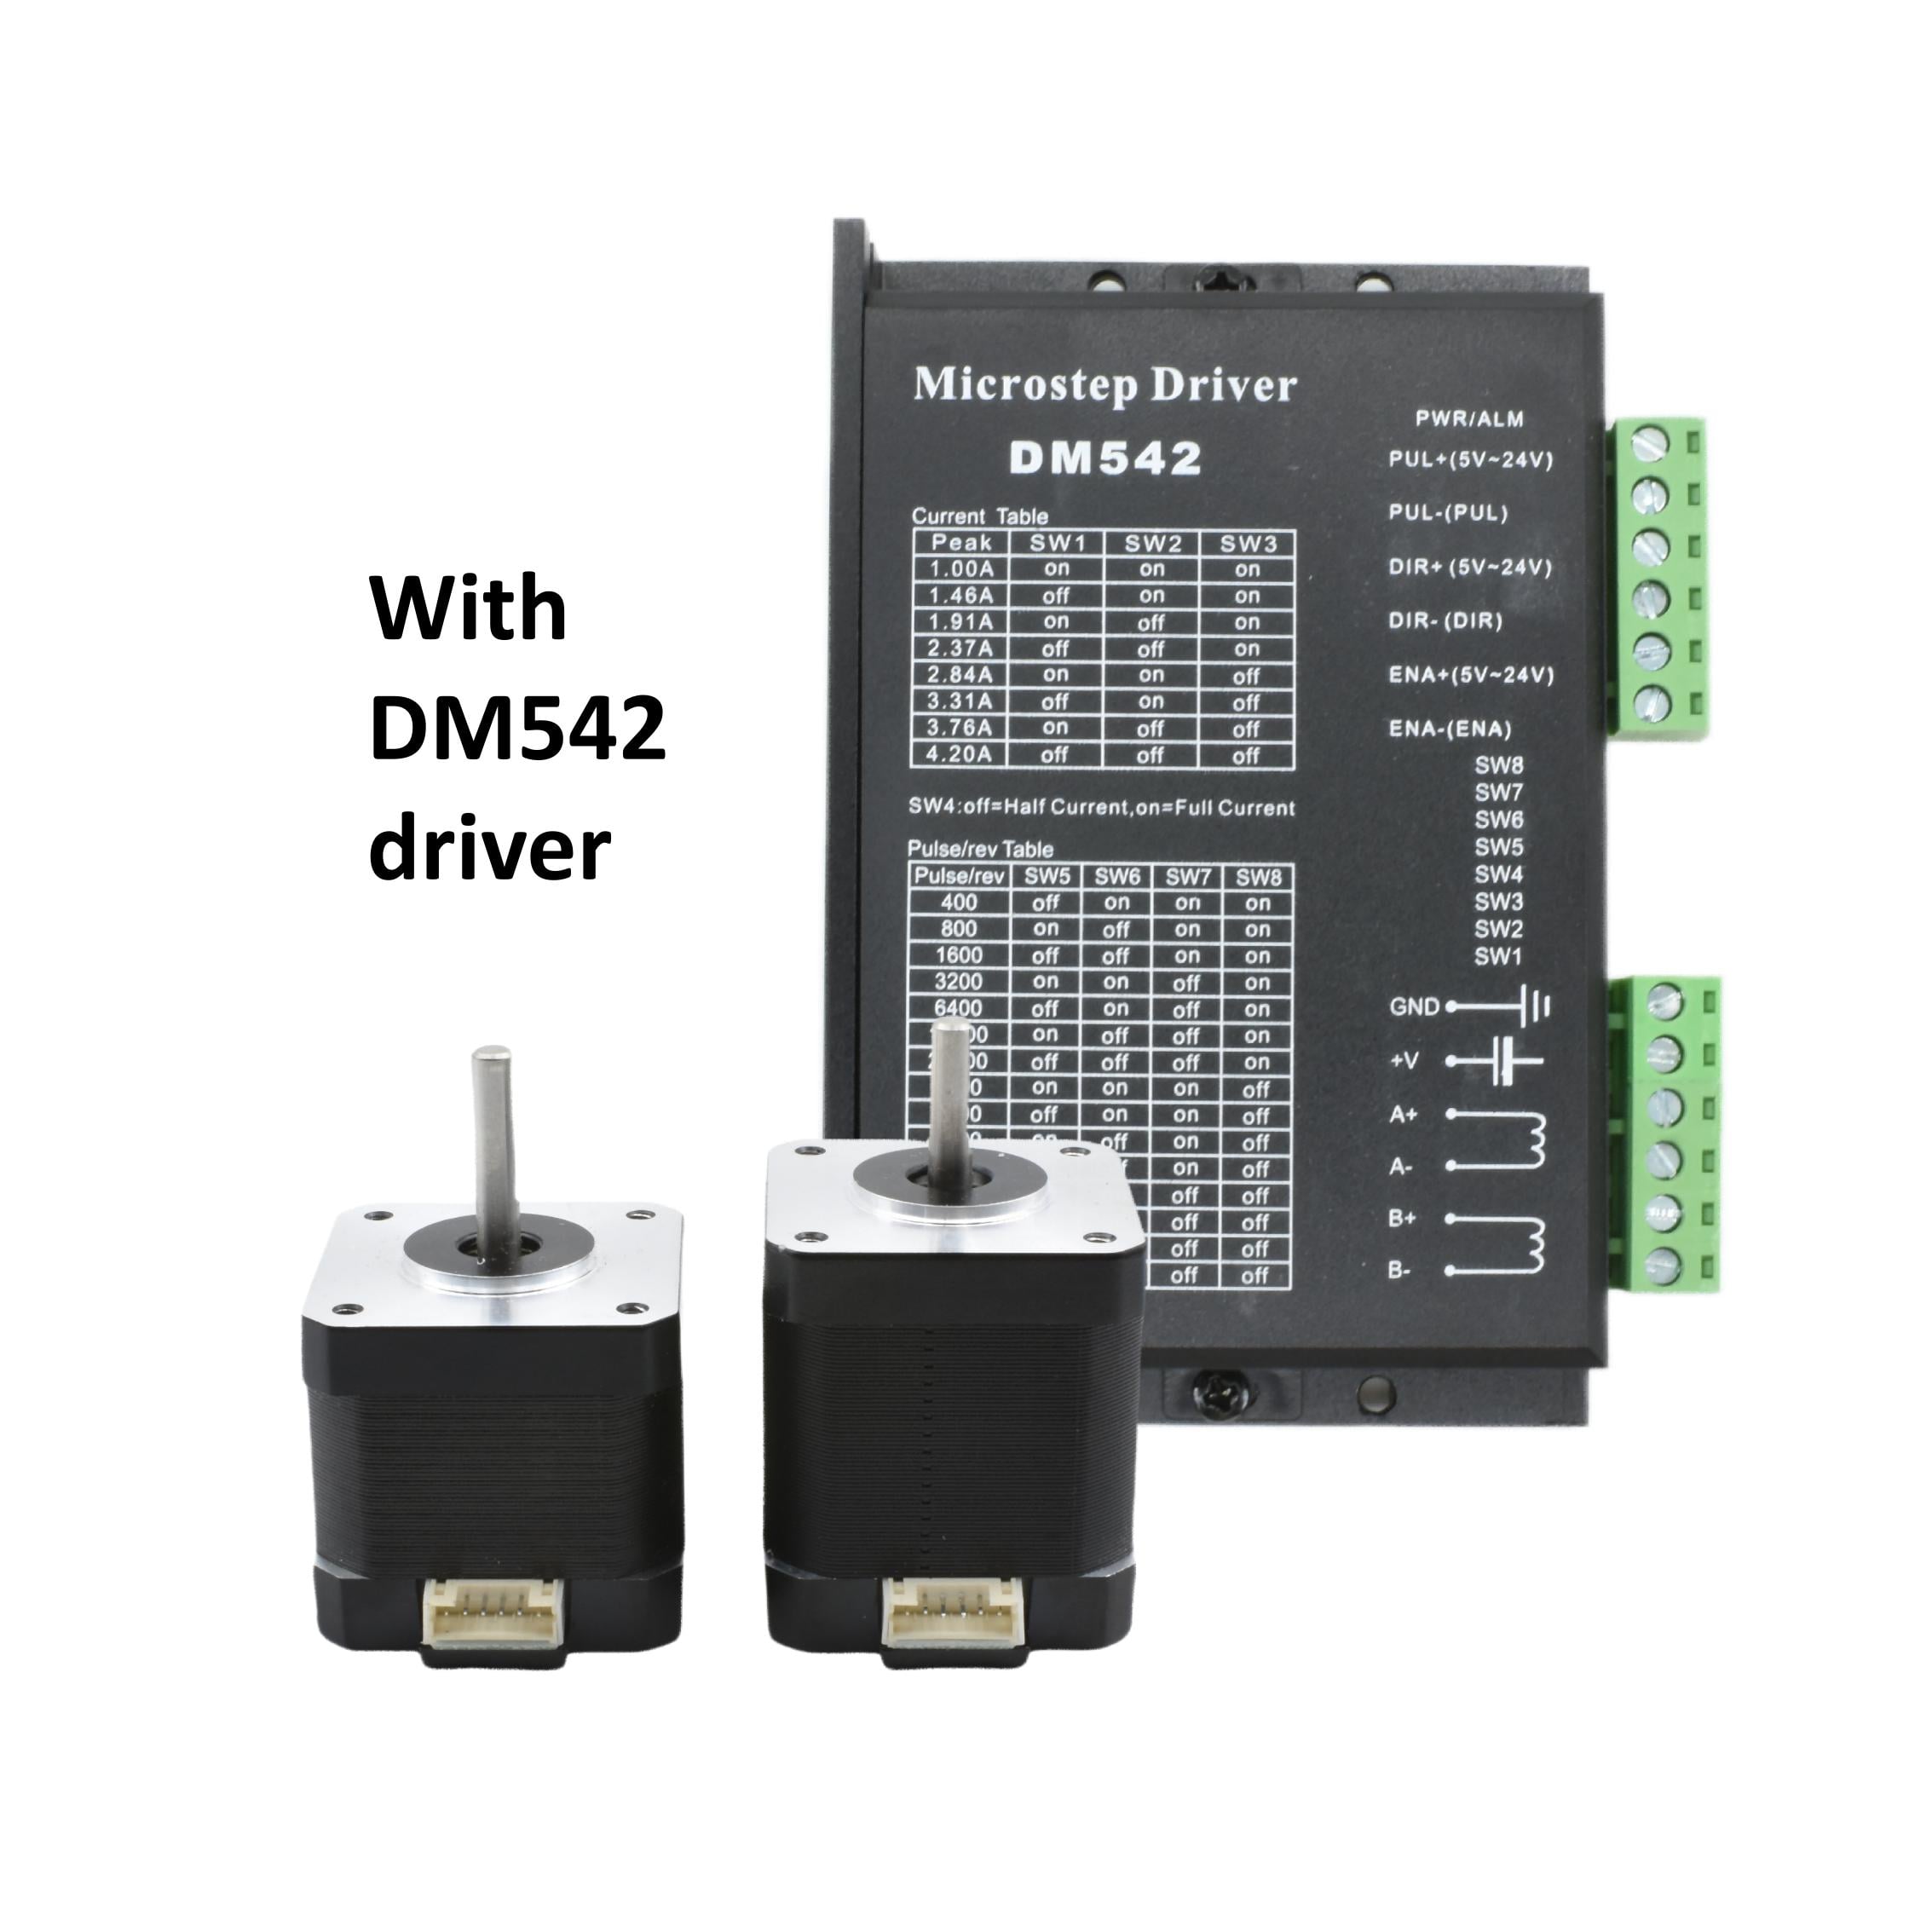
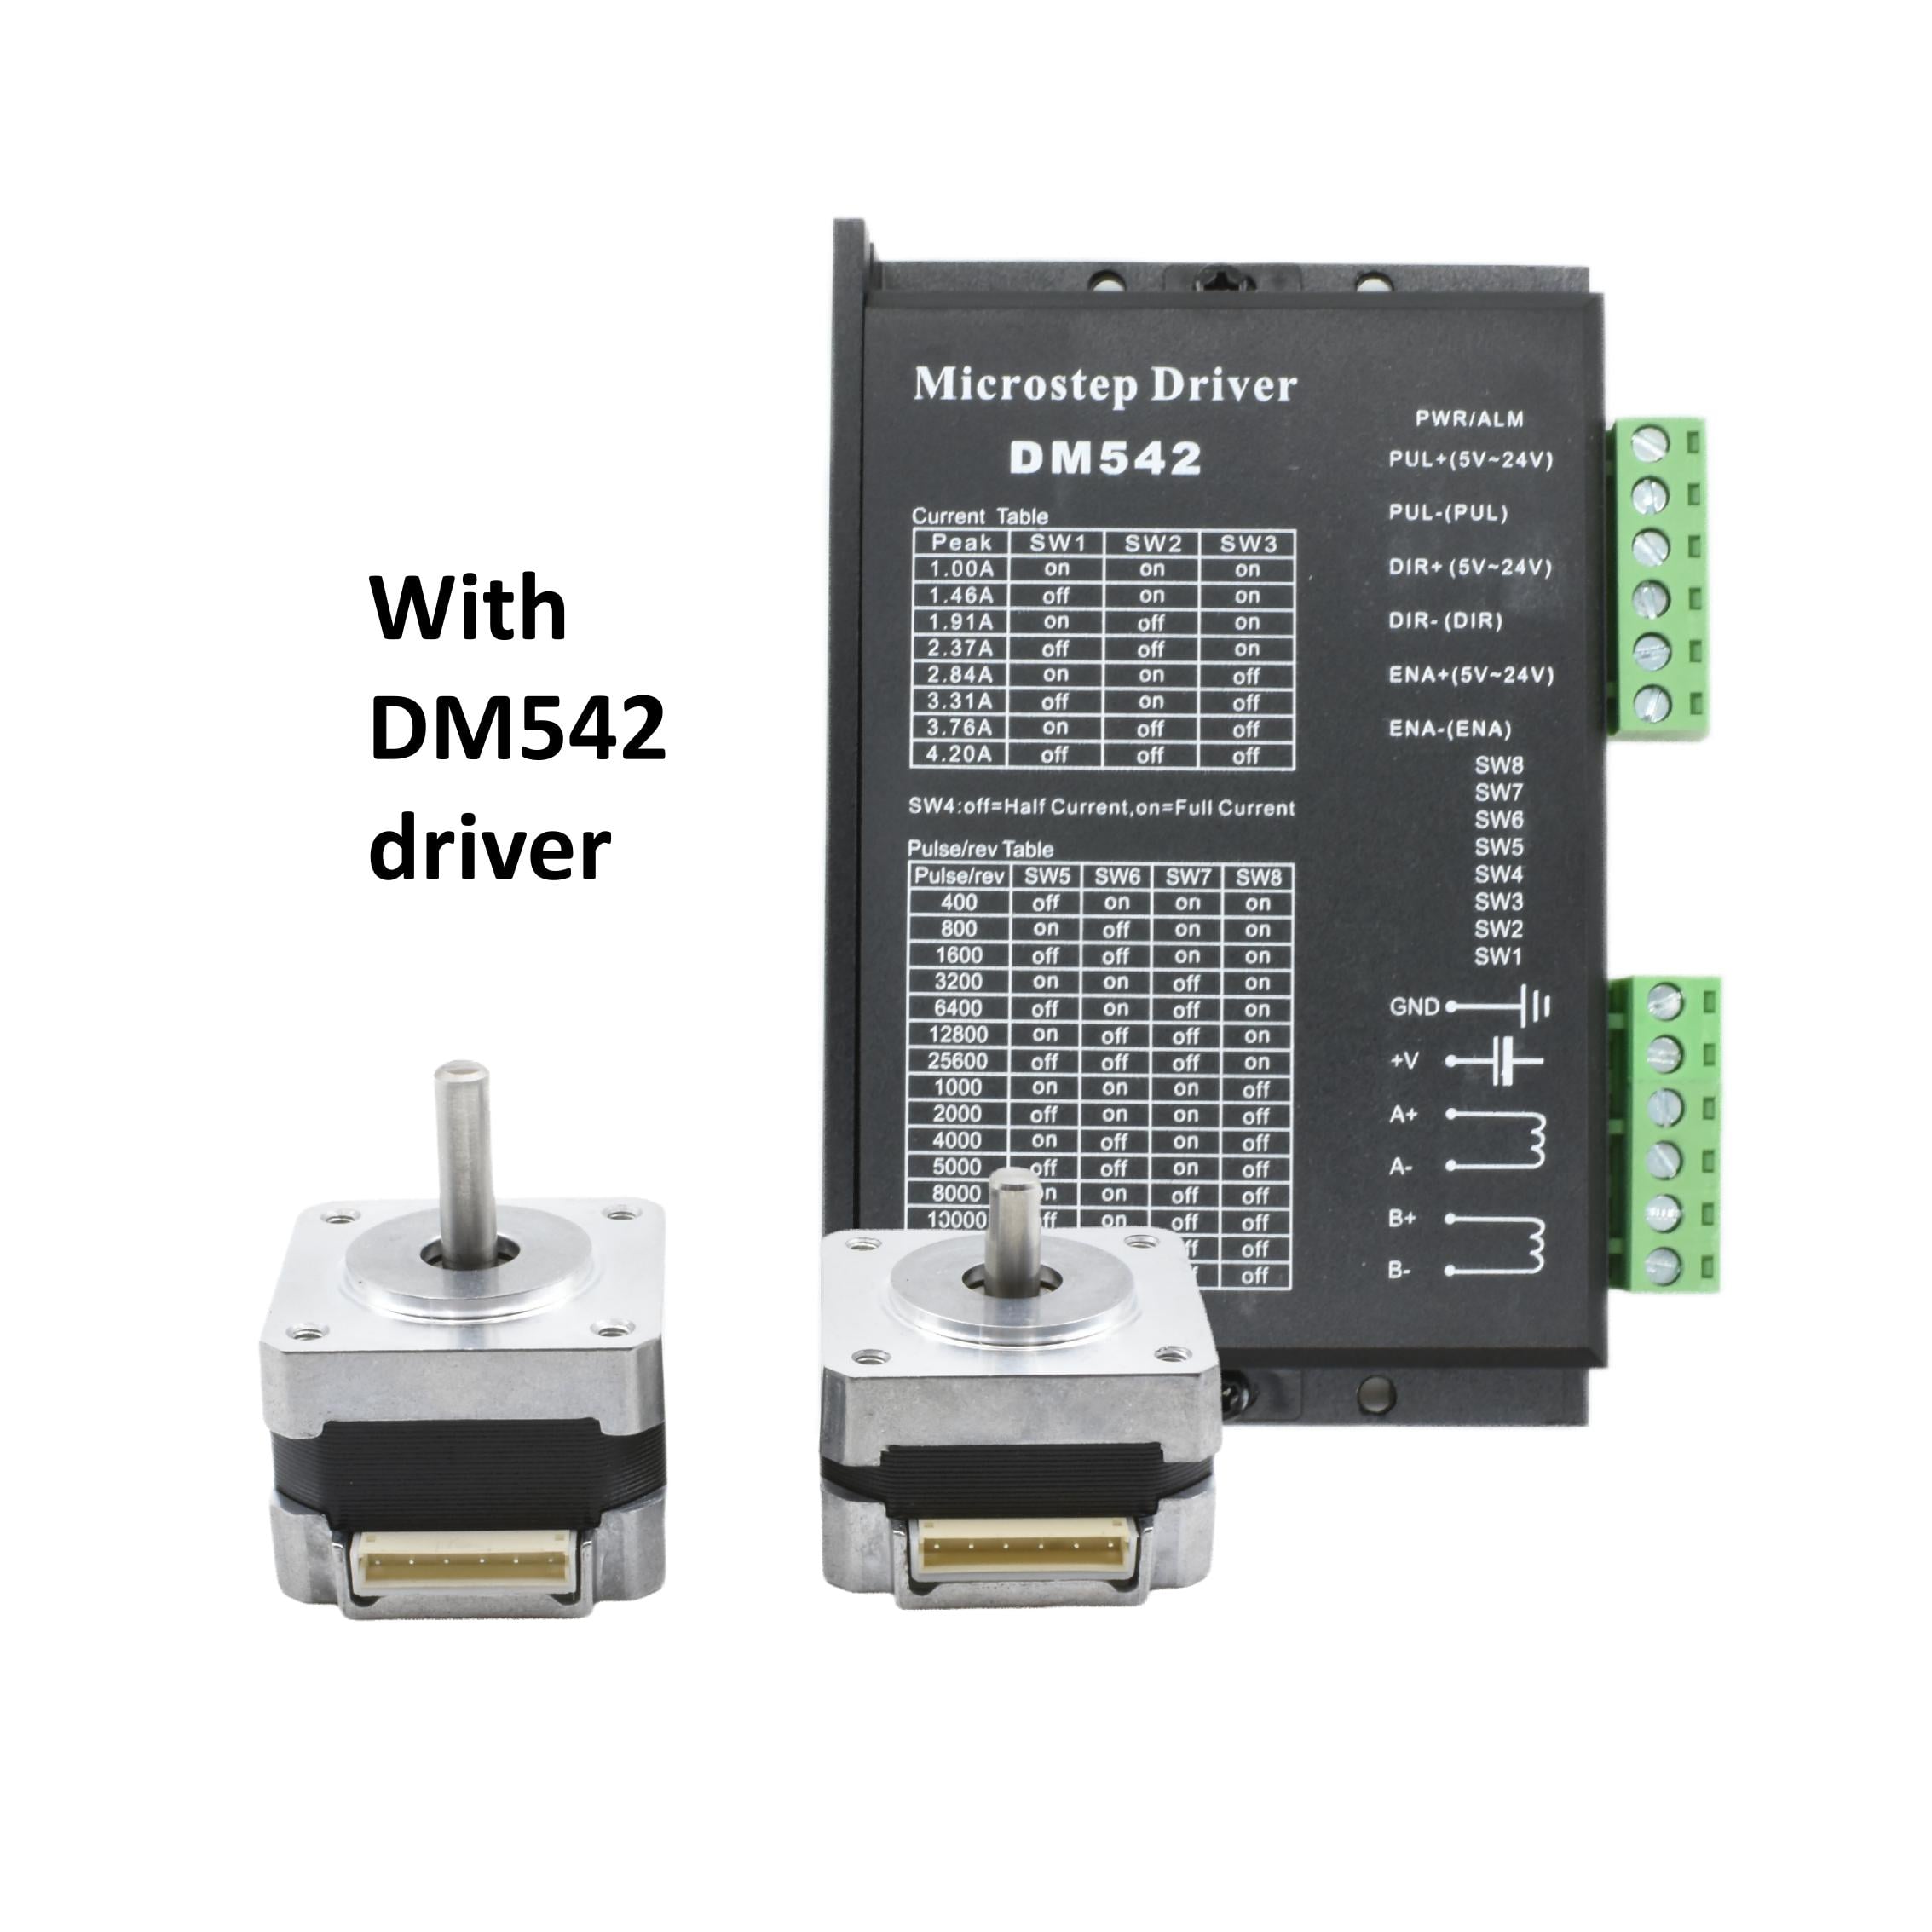
ตัวควบคุมไดรเวอร์สเต็ปเปอร์คือหน่วยอิเล็กทรอนิกส์ที่แปลงสัญญาณควบคุมให้กลายเป็นการเคลื่อนที่ของมอเตอร์อย่างแม่นยำ ตัวควบคุมไดรเวอร์สเต็ปเปอร์จัดการกระแสไฟฟ้าที่ส่งไปยังมอเตอร์สเต็ปเปอร์ เพื่อช่วยให้มอเตอร์เคลื่อนที่เป็นขั้นตอนที่ควบคุมได้ คงตำแหน่งไว้ได้อย่างมั่นคง และเปลี่ยนความเร็วอย่างราบรื่น โดยปกติแล้ว ตัวควบคุมจะรับคำสั่งแบบพัลส์และทิศทางจาก PLC คอมพิวเตอร์ ระบบ CNC หรือบอร์ดควบคุมการเคลื่อนที่ จากนั้นจึงปรับเอาต์พุตไฟฟ้าให้สอดคล้องกับเส้นทางที่ต้องการ โดยมีความแม่นยำในด้านเวลาอย่างเชื่อถือได้ แบบจำลองสมัยใหม่บางรุ่นรองรับการทำงานแบบไมโครสเต็ปเปอร์ (microstepping) ซึ่งแบ่งแต่ละขั้นตอนของมอเตอร์ออกเป็นการเคลื่อนที่ย่อยๆ ที่เล็กลง เพื่อให้ทำงานเงียบขึ้นและมีความแม่นยำในการจัดตำแหน่งสูงขึ้น โมเดลหลายรุ่นยังมีฟังก์ชันปรับกระแสไฟฟ้าได้ พร้อมระบบป้องกันแรงดันเกิน อุณหภูมิสูงเกิน และโหลดเกิน คุณสมบัติเหล่านี้ช่วยปกป้องทั้งตัวควบคุมและมอเตอร์ที่เชื่อมต่อไว้ระหว่างรอบการทำงานที่หนักหนา นอกจากนี้ ตัวควบคุมไดรเวอร์สเต็ปเปอร์บางรุ่นยังสามารถลดกระแสไฟฟ้าโดยอัตโนมัติเมื่อมอเตอร์อยู่ในสถานะหยุดนิ่ง จึงช่วยลดความร้อนและการใช้พลังงานลงได้ รุ่นบางประเภทยังรองรับการสื่อสารผ่านอินเทอร์เฟซแบบพัลส์ ทิศทาง สัญญาณแอนะล็อก หรือเครือข่าย ทำให้สามารถบูรณาการเข้ากับสถาปัตยกรรมการควบคุมที่หลากหลายได้ ตัวควบคุมไดรเวอร์สเต็ปเปอร์ใช้งานร่วมกับมอเตอร์ขนาดเล็กในอุปกรณ์ห้องปฏิบัติการ รวมถึงมอเตอร์ขนาดใหญ่ในระบบบรรจุภัณฑ์ การพิมพ์ หุ่นยนต์ และเครื่องจักรกล การเลือกตัวควบคุมที่เหมาะสมจำเป็นต้องพิจารณาค่ากระแสของมอเตอร์ แรงดันไฟฟ้าขาเข้า ความละเอียดของการเคลื่อนที่แบบสเต็ป วิธีการสื่อสาร และข้อกำหนดของภาระงาน ตัวควบคุมไดรเวอร์สเต็ปเปอร์ที่เหมาะสมจะทำหน้าที่เป็นสะพานเชื่อมที่ใช้งานได้จริงระหว่างคำสั่งการเคลื่อนที่กับมอเตอร์ โดยให้การเคลื่อนที่ที่ทำซ้ำได้แม่นยำโดยไม่จำเป็นต้องใช้ระบบไดรเวอร์ที่ซับซ้อน สำหรับผู้ผลิต ตัวควบคุมไดรเวอร์สเต็ปเปอร์มอบวิธีที่กะทัดรัดในการเพิ่มความสามารถในการเคลื่อนที่อย่างแม่นยำ การควบคุมความเร็วอย่างเชื่อถือได้ และระบบป้องกันที่มีประโยชน์ให้กับอุปกรณ์ทั้งแบบใหม่และแบบที่มีอยู่แล้ว ด้วยการออกแบบที่ยืดหยุ่น ตัวควบคุมไดรเวอร์สเต็ปเปอร์จึงเหมาะสำหรับอุปกรณ์อัตโนมัติที่ต้องการการจัดตำแหน่งที่เชื่อถือได้ในระดับต้นทุนที่ควบคุมได้

 EN