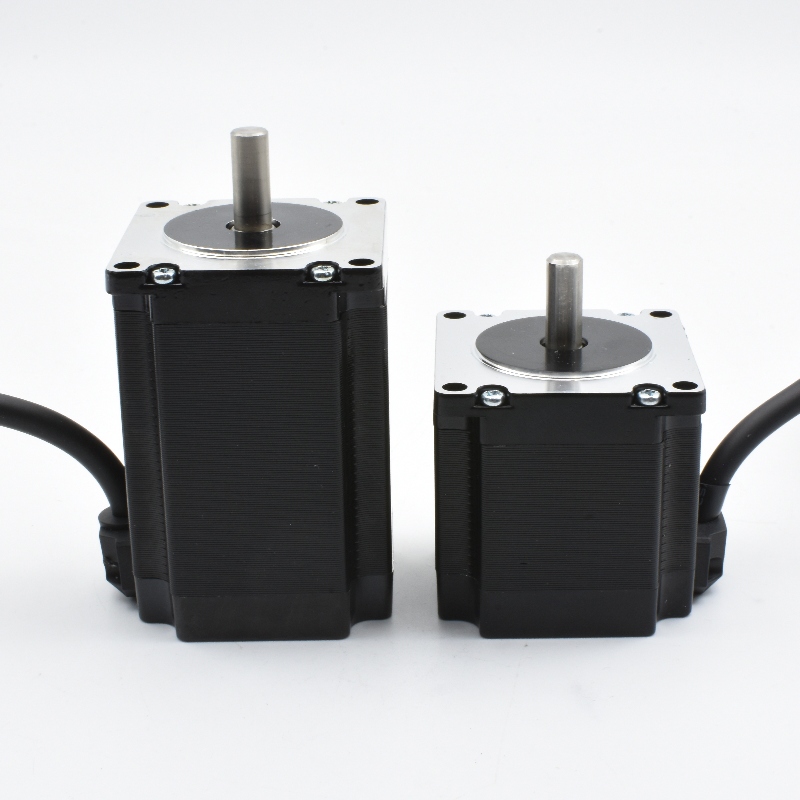
มอเตอร์สเต็ปเปอร์ไฮบริด
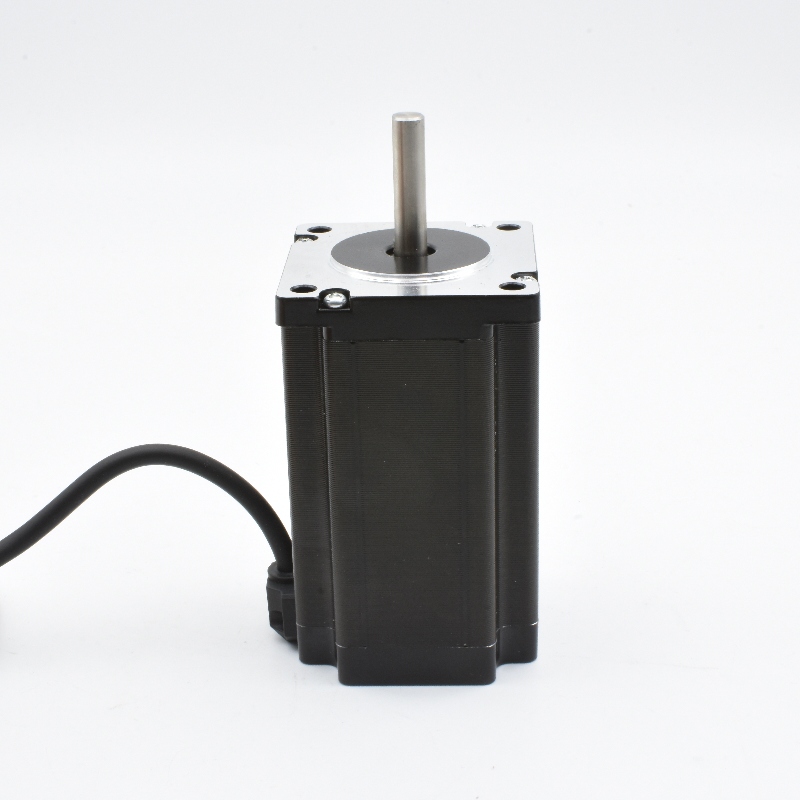
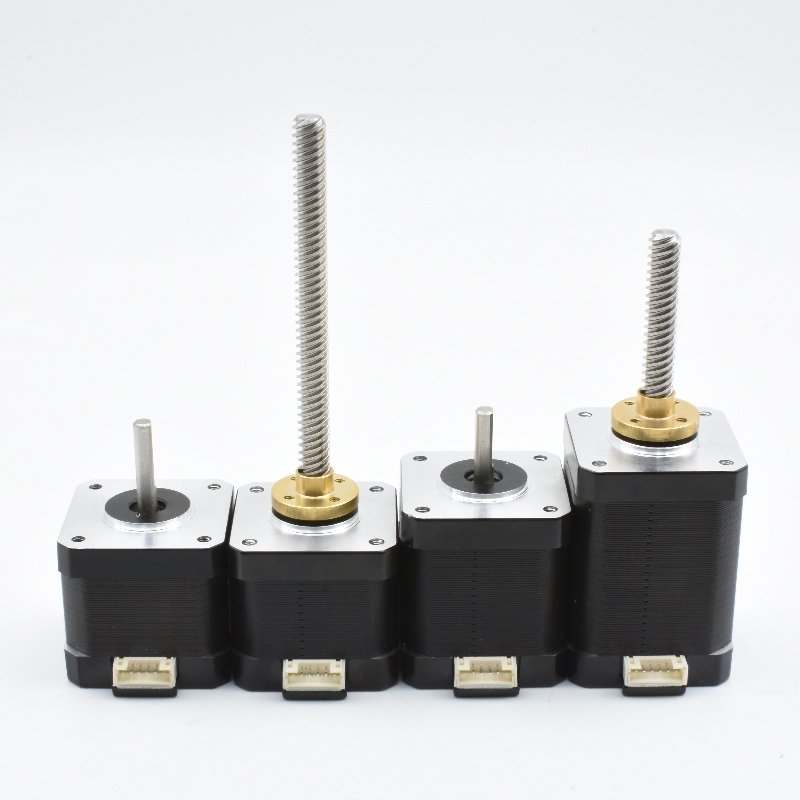
มอเตอร์สตีปเปอร์แบบไฮบริดคือมอเตอร์ไฟฟ้าที่ออกแบบมาเพื่อหมุนเพลาให้เคลื่อนที่เป็นขั้นตอนที่แม่นยำและควบคุมได้ โครงสร้างของมอเตอร์ชนิดนี้ผสานคุณสมบัติของมอเตอร์แม่เหล็กถาวรที่มีสนามแม่เหล็กแรงสูงเข้ากับการจัดเรียงฟันที่ละเอียดอ่อนของมอเตอร์แบบความต้านทานแปรผัน ทำให้มอเตอร์สตีปเปอร์แบบไฮบริดสามารถให้การจัดตำแหน่งที่แม่นยำ แรงยึดเกาะที่ใช้งานได้จริง และการเคลื่อนที่ที่เชื่อถือได้ในช่วงความเร็วต่ำ โดยไม่จำเป็นต้องใช้เซนเซอร์ตรวจจับตำแหน่งแยกต่างหากในหลายแอปพลิเคชัน มอเตอร์จะรับสัญญาณพัลส์ไฟฟ้าจากไดรเวอร์ โดยแต่ละพัลส์จะทำให้โรเตอร์หมุนไปเป็นมุมที่กำหนดไว้ล่วงหน้า ดังนั้นตัวควบคุมจึงสามารถจัดการตำแหน่งได้โดยการนับจำนวนพัลส์ นอกจากนี้ มอเตอร์สตีปเปอร์แบบไฮบริดยังสามารถหมุนต่อเนื่องได้เมื่อตัวควบคุมส่งพัลส์อย่างสม่ำเสมอ หน้าที่หลักของมอเตอร์ชนิดนี้ ได้แก่ การจัดตำแหน่งแบบขั้นบันได (indexing), การป้อนวัสดุ (feeding), การสแกน, การยก, การหมุน และการยึดโหลดไว้ในตำแหน่งคงที่ คุณสมบัติทั่วไป ได้แก่ ขดลวดสองเฟสหรือสามเฟส ฟันบนโรเตอร์จำนวนมาก แรงบิดสูง และมุมการก้าวที่เลือกได้ ไดรเวอร์แบบไมโครสเตป (microstepping) สามารถแบ่งแต่ละขั้นตอนเต็มหนึ่งขั้นออกเป็นการเคลื่อนที่ย่อยๆ ที่เล็กลง ซึ่งช่วยให้มอเตอร์สตีปเปอร์แบบไฮบริดทำงานได้ลื่นไหลและเงียบยิ่งขึ้น บางรุ่นอาจติดตั้งเอนโค้เดอร์แบบวงจรปิด (closed-loop encoder), เบรก, เกียร์บ๊อกซ์ หรือเพลาที่ออกแบบพิเศษสำหรับอุปกรณ์เฉพาะทาง มอเตอร์ชนิดนี้ทำงานร่วมกับตัวควบคุมแบบดิจิทัล ระบบ PLC แผงควบคุมการเคลื่อนที่ (motion cards) และบอร์ดควบคุมแบบฝัง (embedded control boards) ได้อย่างมีประสิทธิภาพ มอเตอร์สตีปเปอร์แบบไฮบริดเหมาะสำหรับเครื่องจักรที่ต้องการการเคลื่อนที่ซ้ำได้ ระบบควบคุมที่เรียบง่าย และแรงบิดที่เชื่อถือได้ในช่วงความเร็วต่ำถึงปานกลาง แอปพลิเคชันทั่วไป ได้แก่ เครื่องพิมพ์สามมิติ อุปกรณ์ CNC เครื่องบรรจุภัณฑ์ ระบบสิ่งทอ อุปกรณ์ทางการแพทย์ กลไกกล้อง หุ่นยนต์ และระบบอัตโนมัติในห้องปฏิบัติการ ผู้ซื้อสามารถเลือกขนาดกรอบมอเตอร์ (frame size), ค่าแรงบิด, แรงดันไฟฟ้า, กระแสไฟฟ้า, มุมการก้าว และรูปแบบการติดตั้งให้สอดคล้องกับความต้องการของเครื่องจักรได้ เมื่อเลือกขนาดมอเตอร์และตั้งค่าไดรเวอร์อย่างเหมาะสม มอเตอร์สตีปเปอร์แบบไฮบริดจะให้สมดุลที่ลงตัวระหว่างต้นทุน ความสามารถในการควบคุม และประสิทธิภาพเชิงกล

 EN