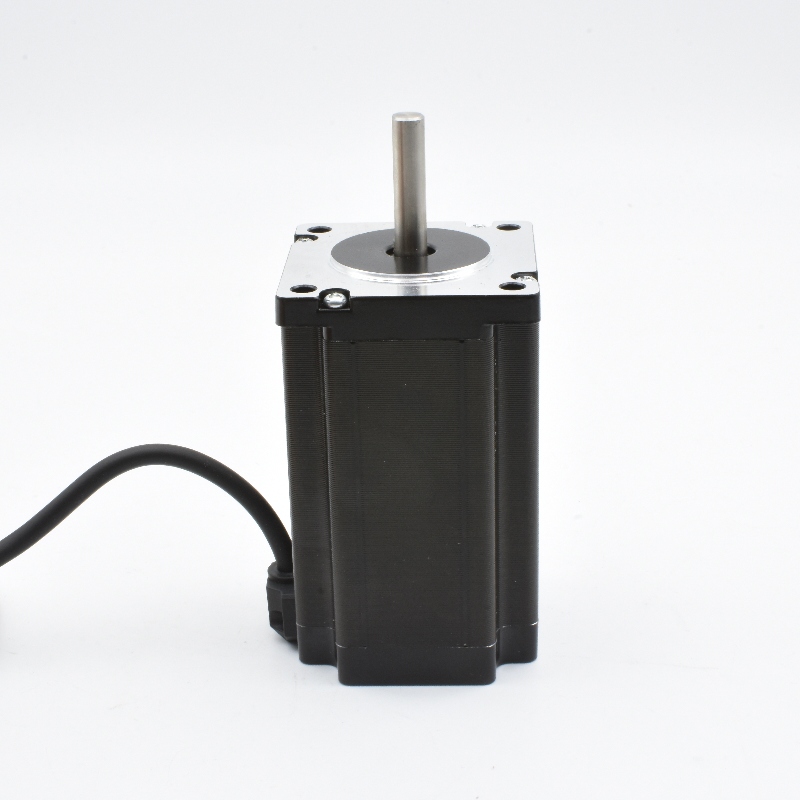
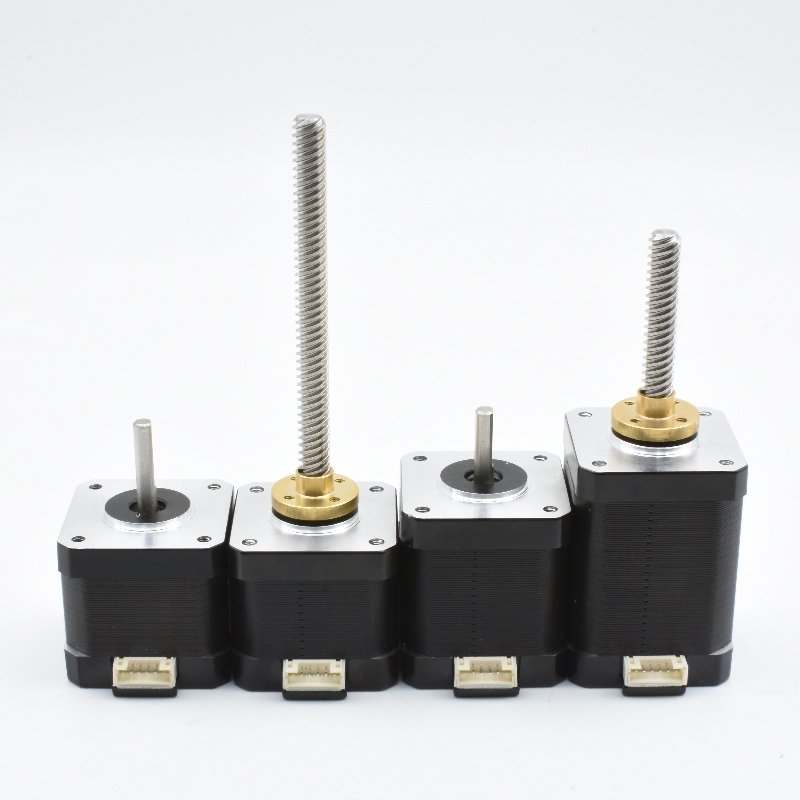
motor Langkah Hibrida
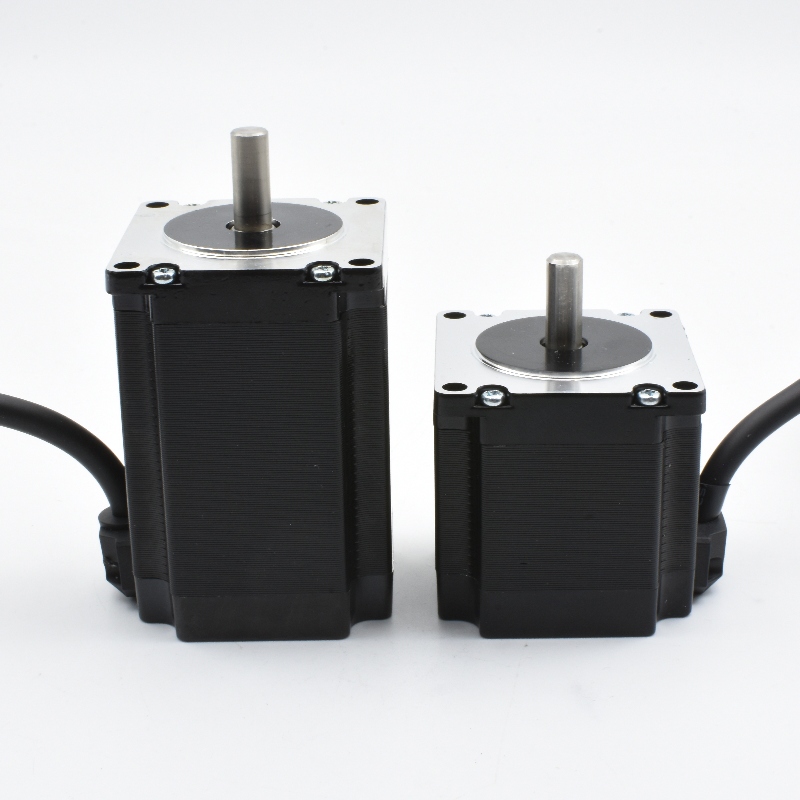
Motor langkah hibrid ialah motor elektrik yang direka untuk menggerakkan aci melalui langkah-langkah yang tepat dan terkawal. Ia menggabungkan struktur magnetik yang kuat daripada motor magnet kekal dengan susunan gigi halus motor rintangan berubah. Reka bentuk ini membolehkan motor langkah hibrid menghasilkan penentuan kedudukan yang tepat, daya pegangan yang berguna, dan pergerakan pada kelajuan rendah yang boleh dipercayai tanpa memerlukan sensor kedudukan berasingan dalam banyak aplikasi. Motor menerima isyarat elektrik berbentuk denyutan daripada pemacu. Setiap denyutan menggerakkan rotor sebanyak sudut tetap, jadi pengawal boleh menguruskan kedudukan dengan mengira bilangan denyutan. Motor langkah hibrid juga boleh beroperasi secara berterusan apabila pengawal menghantar siri denyutan yang mantap. Fungsi utamanya termasuk pengindeksan, penyuapan, pengimbasan, pengangkatan, pemutaran, dan pemegangan beban pada kedudukan tetap. Ciri-ciri biasa termasuk belitan dua fasa atau tiga fasa, banyak gigi rotor, tork tinggi, dan sudut langkah yang boleh dipilih. Pemacu mikrolangkah boleh membahagikan setiap langkah penuh kepada pergerakan yang lebih kecil, membantu motor langkah hibrid beroperasi dengan lebih lancar dan senyap. Sesetengah model dilengkapi dengan enkoder gelung tertutup, brek, kotak gear, atau aci tersuai untuk peralatan khas. Motor ini berfungsi dengan baik bersama pengawal digital, sistem PLC, kad gerakan, dan papan kawalan terbenam. Motor langkah hibrid sesuai untuk mesin yang memerlukan pergerakan yang boleh diulang, kawalan mudah, dan tork yang boleh dipercayai pada kelajuan rendah atau sederhana. Aplikasi lazimnya termasuk pencetak 3D, peralatan CNC, mesin pembungkusan, sistem tekstil, instrumen perubatan, mekanisme kamera, robotik, dan automasi makmal. Pembeli boleh memilih saiz bingkai, kadar tork, voltan, arus, sudut langkah, dan gaya pemasangan untuk menyesuaikan dengan mesin. Dengan saiz dan tetapan pemacu yang betul, motor langkah hibrid memberikan keseimbangan praktikal antara kos, kawalan, dan prestasi mekanikal.

 EN