
 EN
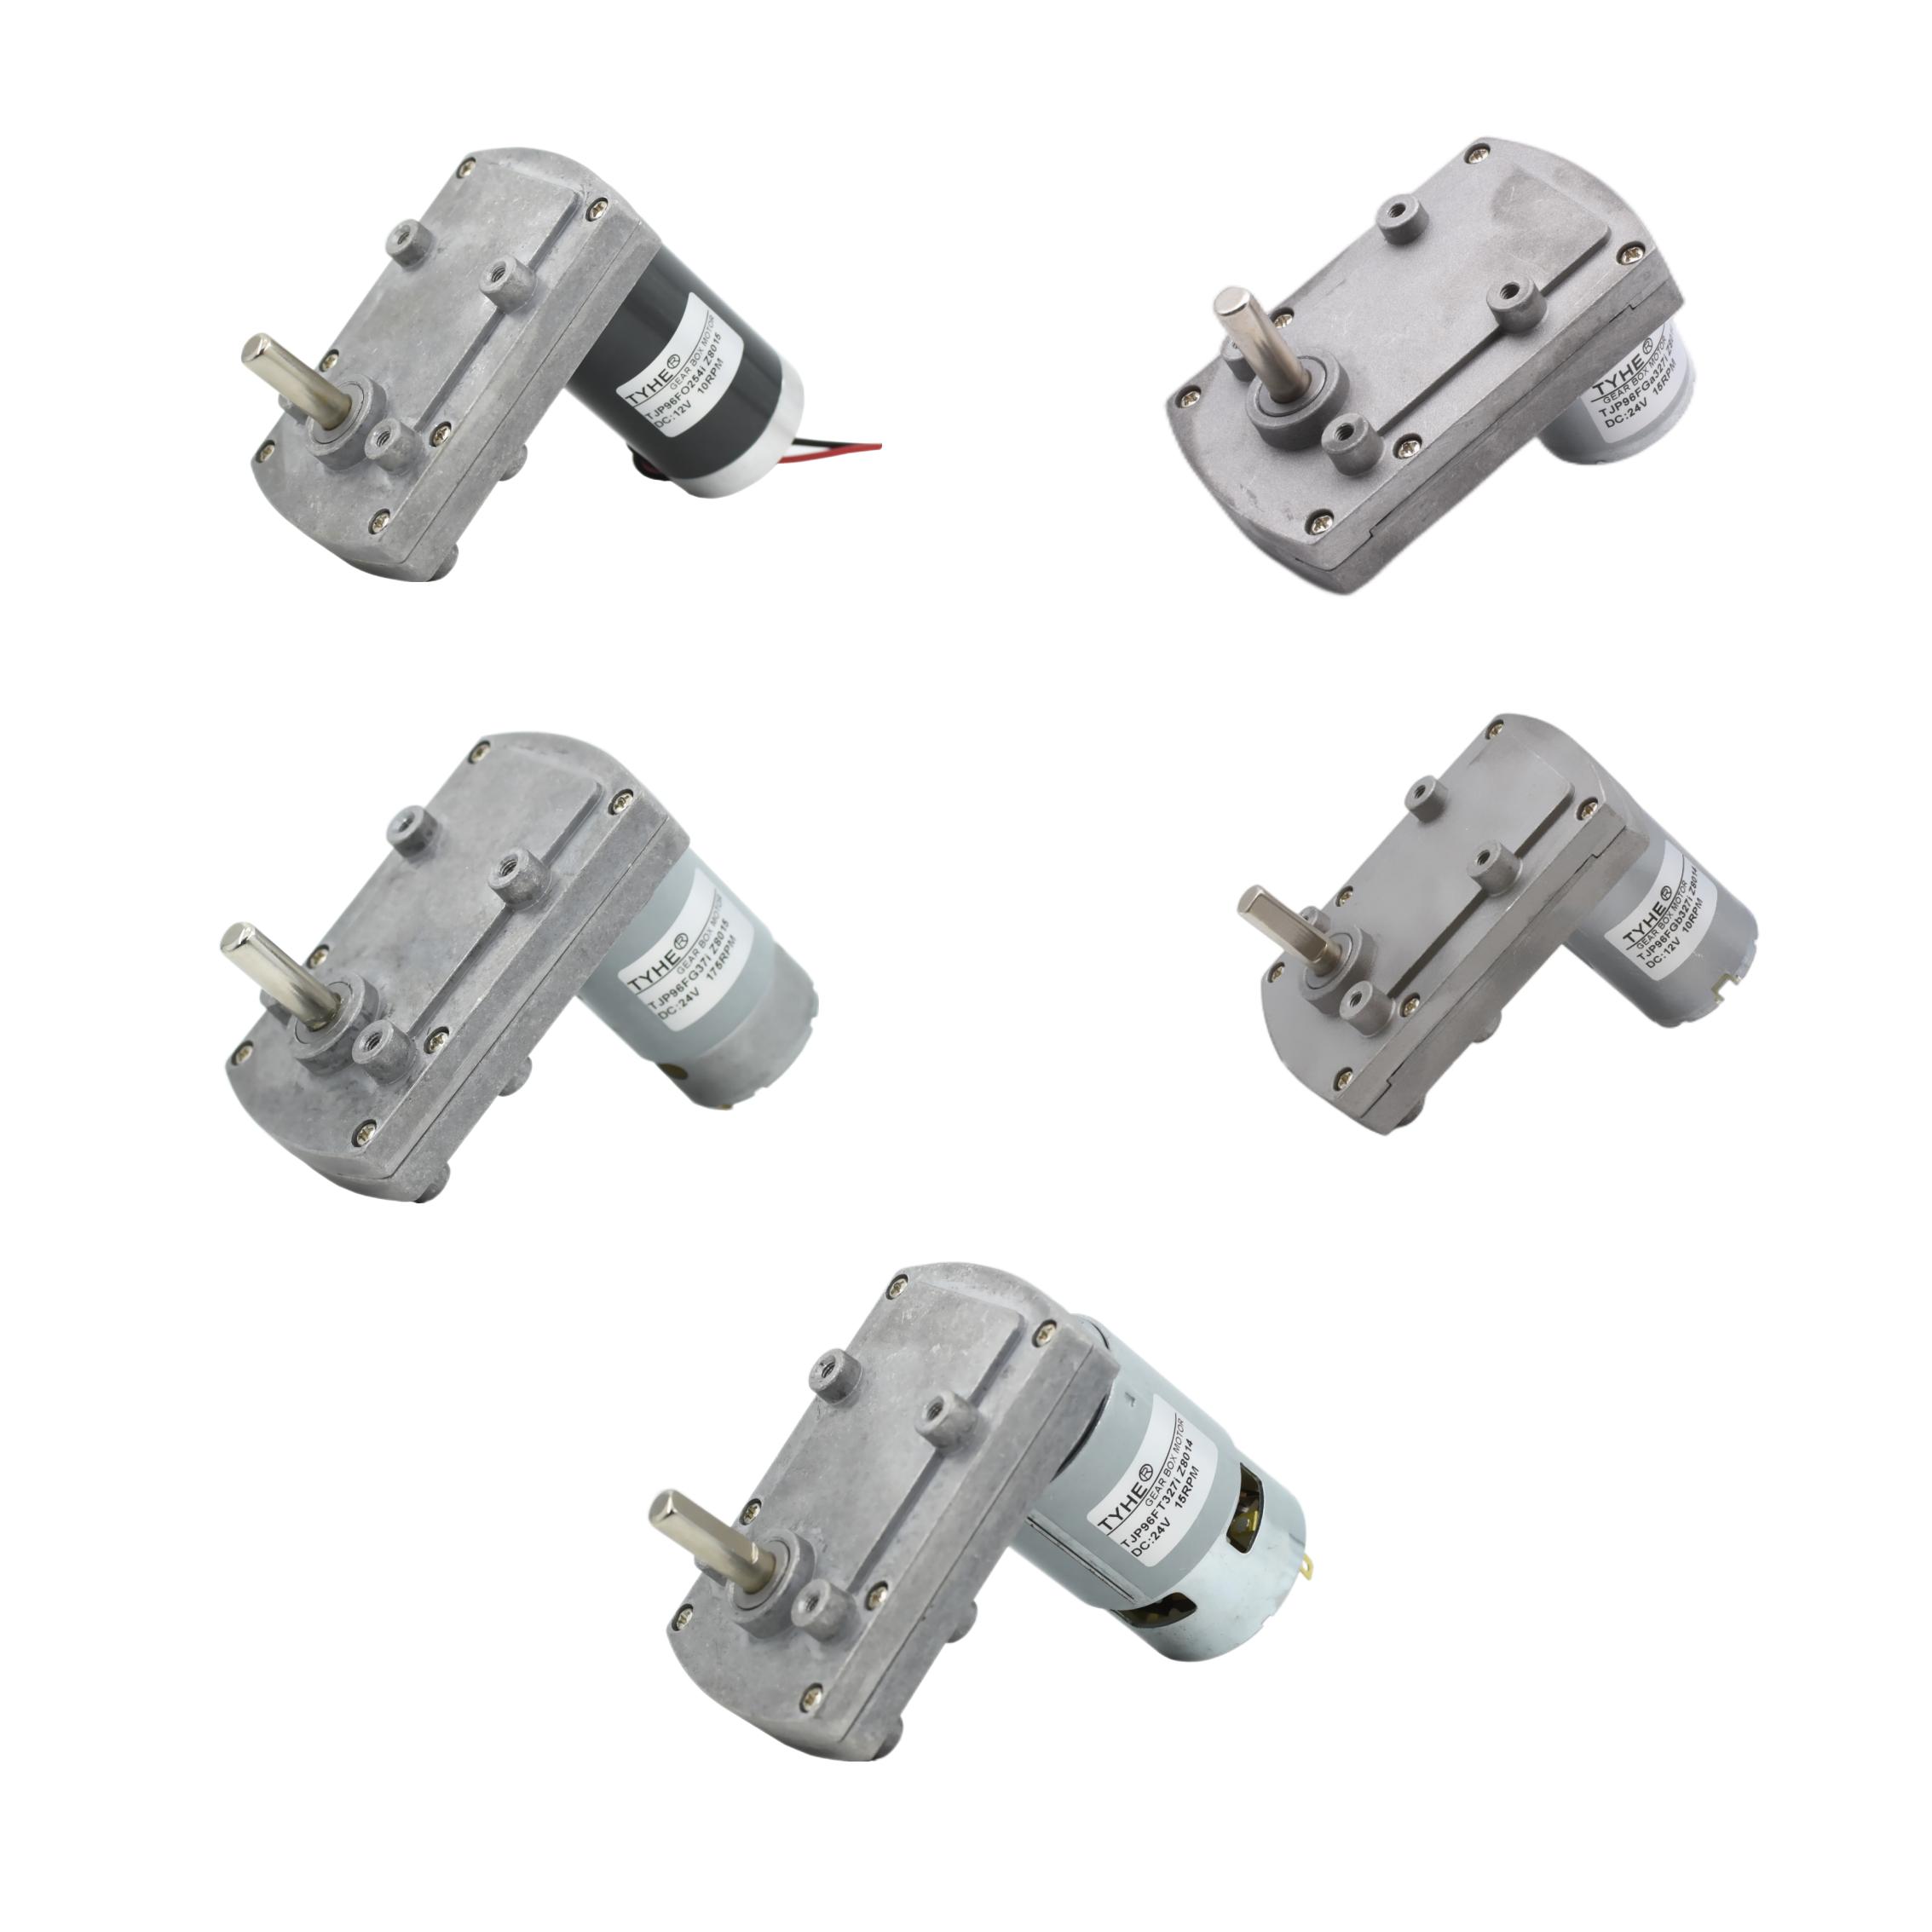
Instrumenta chirurgica moderna postulant motum compactum et praedictibilem, quem clinici in spatio operatorio angusto regere possunt. Motorculus directae currentis ad hunc motum conficiendum contribuit, energiam electricam in rotationem convertens aut, cum transmissione idonea, in alium motum utilem. Eius functio non est tantummodo axem rotare: motorculus directae currentis in instrumento accurate ingeniato operari debet, ubi cura adhibetur ad velocitatem, torquem, calorem, sonum et sterilizationem. Intellectus huius functionis explicat quomodo hi parvi motores proceduras hodiernas sublevent.
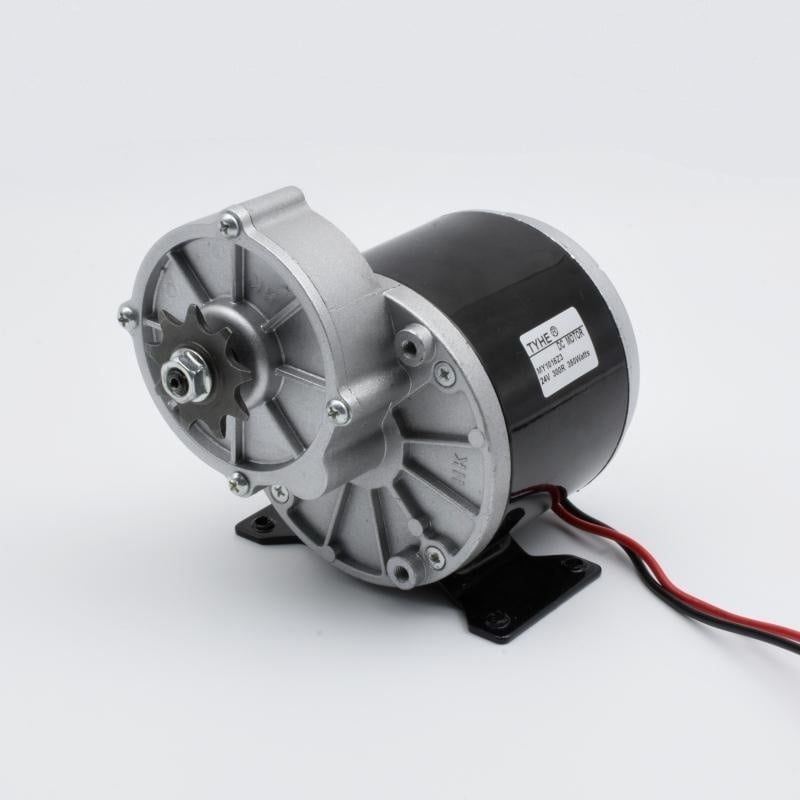
Motorculus saepe in systemate operatur, quod fontem energiae, electronica de controllo, rotae dentatae (vel impulsum directum) et extremum instrumenti includit. In hac dispositione, motorculus directae currentis potest lamellam, burrum, foramen aut aliud mechanismum ad certam velocitatem movere. Optima constructio ex procedura et instrumento pendet, quia singulae applicationes diversas exigentias pro praecisione, tractatione et munditia ponunt.
Quomodo potentia electrica in motum chirurgicum convertitur
Impulsus et transmissio compacti
Suppeditatio directa currentis creat vires electromagneticas intra micro-motorem directae currentis, quae rotoris et axis eius rotationem efficiunt. Deinde instrumenti conditor decernit quomodo haec rotatio ad apicem operativum perveniat. Micro-motor directae currentis potest directe ad mechanismum connexum esse, aut rotas impellere quae velocitatem et momentum mutant ut opus conveniant. Haec conversio compacta motum impulsatum in manubrio possibilem reddit absque necessitate magni externi mechanismi.
Optiones transmissionis sensum et facultatem instrumenti formant. Rotae minuere possunt velocitatem exirentem dum momentum augent, dum dispositio directior complexitatem limitat et sensum promptum conservat. Ingeniores aestimant num micro-motor directae currentis sub onere fiducialiter incipere et motum utilem per conditiones operationis expectatas retinere possit. Etiam adiustatio axis et qualitas coniunctionis momenti habent, quoniam vibratio indesiderata tam tractationem quam vitam componentium afficere potest.
Regulatio velocitatis et responsio operatoris
Chirurgus indiget instrumento ut constanter respondeat ad gremium, commutatorem, aut pedalem. Electronica de regula potestatem ad micro-motorem directam continuam regulat, ut instrumentum incipiat, desinat, vel velocitatem in modo regulo mutet. Methodus regulae electa debet ad opus convenire, non tantum rotationem maximizare. In operibus delicatis, responsio graduata utilem esse potest ut operator subtilia emendationes facere possit sine motu subito apice.
Responsio praedicta praedicibilior fieri potest per feedback et limites operationis. Secundum instrumentum, sensus velocitatem, currentem, aut temperaturam observare potest et systema ad mutationes oneris reagere iuvare. Ipse micro-motor directus continuus non omnes aspectus regulae determinat; designatio circuitus, transmissio, et interfacies utentis omnes contribuunt. Ergo ingeniarii totum systema impulsionis aestimant, incluse celeritatem qua respondet cum instrumentum contactum cum textura habet aut resistentiam invenit.
Ubi motus electricus opus chirurgicum sublevat
Instrumenta rotatoria pro operibus regulatis
Instrumenta chirurgica rotatoria usum motoris ad caput movendum faciunt, ut perforent, secant, aut materiam removant. Micro motor DC rotationem necessariam in manubrio parvo praebere potest, dum bitum electum et transmissio actionem operativam definient. Fabricatores instrumentorum velocitatem operationis et torquem ad proceduram destinatam adaptant. Ita evitatur ut una configuratio impulsum pro omni specialitate vel omni interactione cum textu sufficiat.
In foramine aut sectore motorizato, rotatio stabilis clinico auxiliatur ut ritum operativum deliberatum servet. Micro motor DC debet mutationes resistentiae tolerare, dum caput implicatur et disimplicatur, manubrium autem in manu utentis tractabile manet. Haec requirimenta dimensiones motoris, proprietates output, et modum montandi influunt. Etiam evaluationem cum instrumento ipso necessariam faciunt, non solum specificata motoris isolati fiducia.
Manubria et alia mechanisma motorizata
A surgical handpiece brings the drive close to the point of use, so size and balance affect practical handling. Placing a micro dc motor inside the housing can support a compact layout, but the surrounding design still needs room for wiring, bearings, transmission, and protective features. Engineers consider how the instrument feels during extended use, how controls can be reached, and whether the motor's position affects maneuverability.
Not every surgical tool uses continuous rotation. A micro dc motor can also support mechanisms that convert rotary movement into reciprocating or oscillating motion, depending on the linkage. Such motion may be useful when the tool's working action requires repeated short strokes rather than a continuously turning tip. The designer must account for mechanical losses, vibration, and the forces that the linkage transfers back to the motor.
Engineering the motor into a dependable instrument
Managing heat, noise, and cleaning
Comportamentum thermalis est consideratio importantis designis, quia motorculus directus currentis calorēs dissipat dum operatur. Habitāculum instrumenti, cyclūs operis, onus applicātum, et fluxus aeris omnia influunt temperāturam. Ingeniōrēs aequātiōnem integrīm examinant ut transferentiam calōris intellegant et ne supponant quod motorculus frīgidus manēbit sōlum quia parvus est. Profilum operātōrium debet usum reālem reflectere, inclūsīs pausīs et activātiōnibus repetītīs.
Sonus et vibrātiō etiam experientiam utentis instrumentī motorizātī afficere possunt. Motorculus directus currentis, eius vectēs, et transmissiō singulī contribuere possunt; igitur aestimātiō in manūbriō compositō fierī debet. Instrumenta medica etiam strategiam purgātiōnis et reprōcessiōnis suīs designīs aptam requirunt. Sigilla, materiae, et accessus ad purgātiōnem simul cum impulsum considerāndī sunt, quia mēnsūrae protectīvae dimensionēs et fluxum calōris influere possunt.
Selectiō, examinātiō, et validātiō systemātis
Selectio motoris incipit ab outputo instrumenti, spatio disponibili, condicionibus subministrationis, et cyclis operis exspectatis. Comparatio motor DC minimus adversus has necessitates utilior est quam electio per magnitudinem tantum. Ingeniarii debent recensere comportamentum initiale, velocitatem operationis, responsionem ad onus, fixationem, et compatibilitatem cum circuitu controlis destinato. Requisita applicationis clara adiuvant ut commutationes identificentur cito in processu evolutionis.
Experimentatio debet progredi a inspectionibus componentium ad aestimationem instrumenti chirurgici integri. Micro motor directae currentis fortasse bene operatur in banco, sed aliter se habet cum inclusus est, cum apice operante coniunctus, aut per controles finales actus. Validatio potest perfici per examen operationis sub oneribus repraesentativis, initiis repetitis, et ciclo usus proposito. Documentatio debet conditiones experimenti notare, ut resultata decisiones de designo et inspectiones futuras in productione dirigere possint.
Fiducia est proprietas systematis, non titulus motoris. Designeres aestimant micro-motorem directae currentis una cum filis, connexibus, rotulis, rotae, et structura manubrii. Considerant loca abrasionis, tolerationes in confectione, et modum quo instrumentum inspicietur et servabitur. Si instrumentum destinatur ad usum clinicum repetitum, haec electa debent convenire cum plano reprocessus et servitii, necnon cum exigentiis qualitatis et securitatis applicabilibus.
Collaboratio arcta inter aequipes mechanicam, electricam, et clinicam adiuvat ut decisiones de motore manent ligatae ad usum realem. Micro-motor directae currentis aestimandus est secundum responsionem desideratam a clinico et limites physicos instrumenti, non autem seligendus isolatim. Prototypa prima possunt revelare difficultates in tenore, aequilibrio, et directione antequam designum definitur. Haec observatio sustinet aequilibrium practicum inter parvitatem, effectum, comportamentum thermicum, et facultatem utentis ad dirigendum instrumentum.
Quaestiones Frequentes
Quid facit micro-motor directae currentis in instrumento chirurgico?
Un motorcino in corrente continua converte l’energia elettrica in un movimento meccanico controllato. In uno strumento chirurgico, può far ruotare una punta operativa oppure azionare un meccanismo che genera un altro tipo di movimento. Il circuito di controllo e la trasmissione dell’intero strumento determinano come il motore risponde durante l’uso.
Come si abbinano il motore e la pinza chirurgica?
Gli ingegneri definiscono la velocità richiesta, la coppia, le dimensioni, l’alimentazione e il ciclo di lavoro, quindi valutano le opzioni di azionamento compatibili. Testano il motorcino in corrente continua nello strumento assemblato per tenere conto del carico, del calore, della manipolazione e del comportamento di controllo.
Perché testare l’intero strumento?
La pinza, la trasmissione, i comandi e la punta operativa influenzano tutti le prestazioni. Il test dell’intero sistema mostra come si comporta il motorcino in corrente continua in condizioni rappresentative e aiuta a rivelare problemi che potrebbero sfuggire a verifiche eseguite sui singoli componenti.
