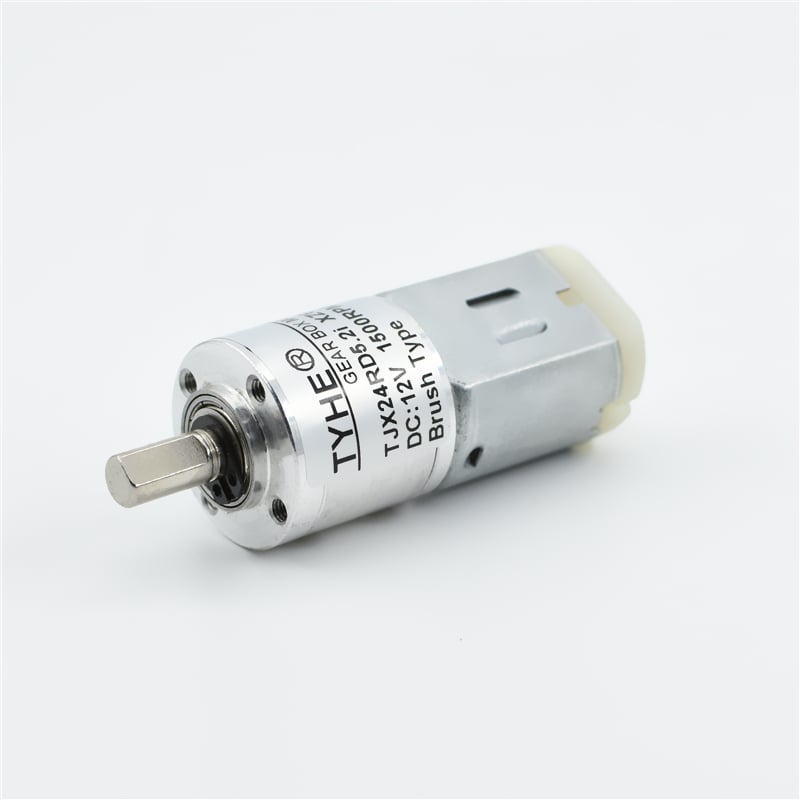
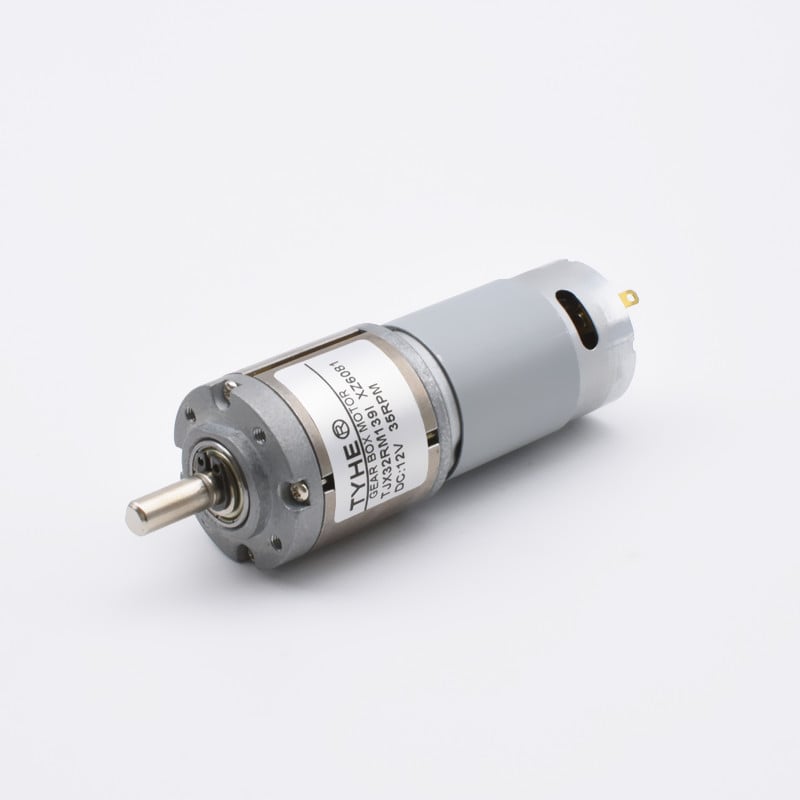
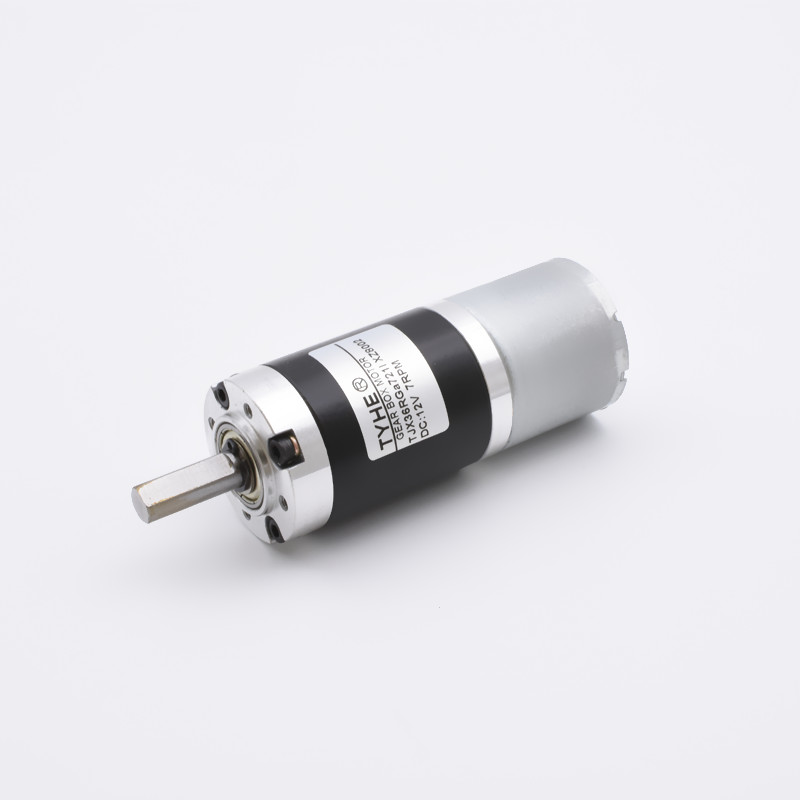
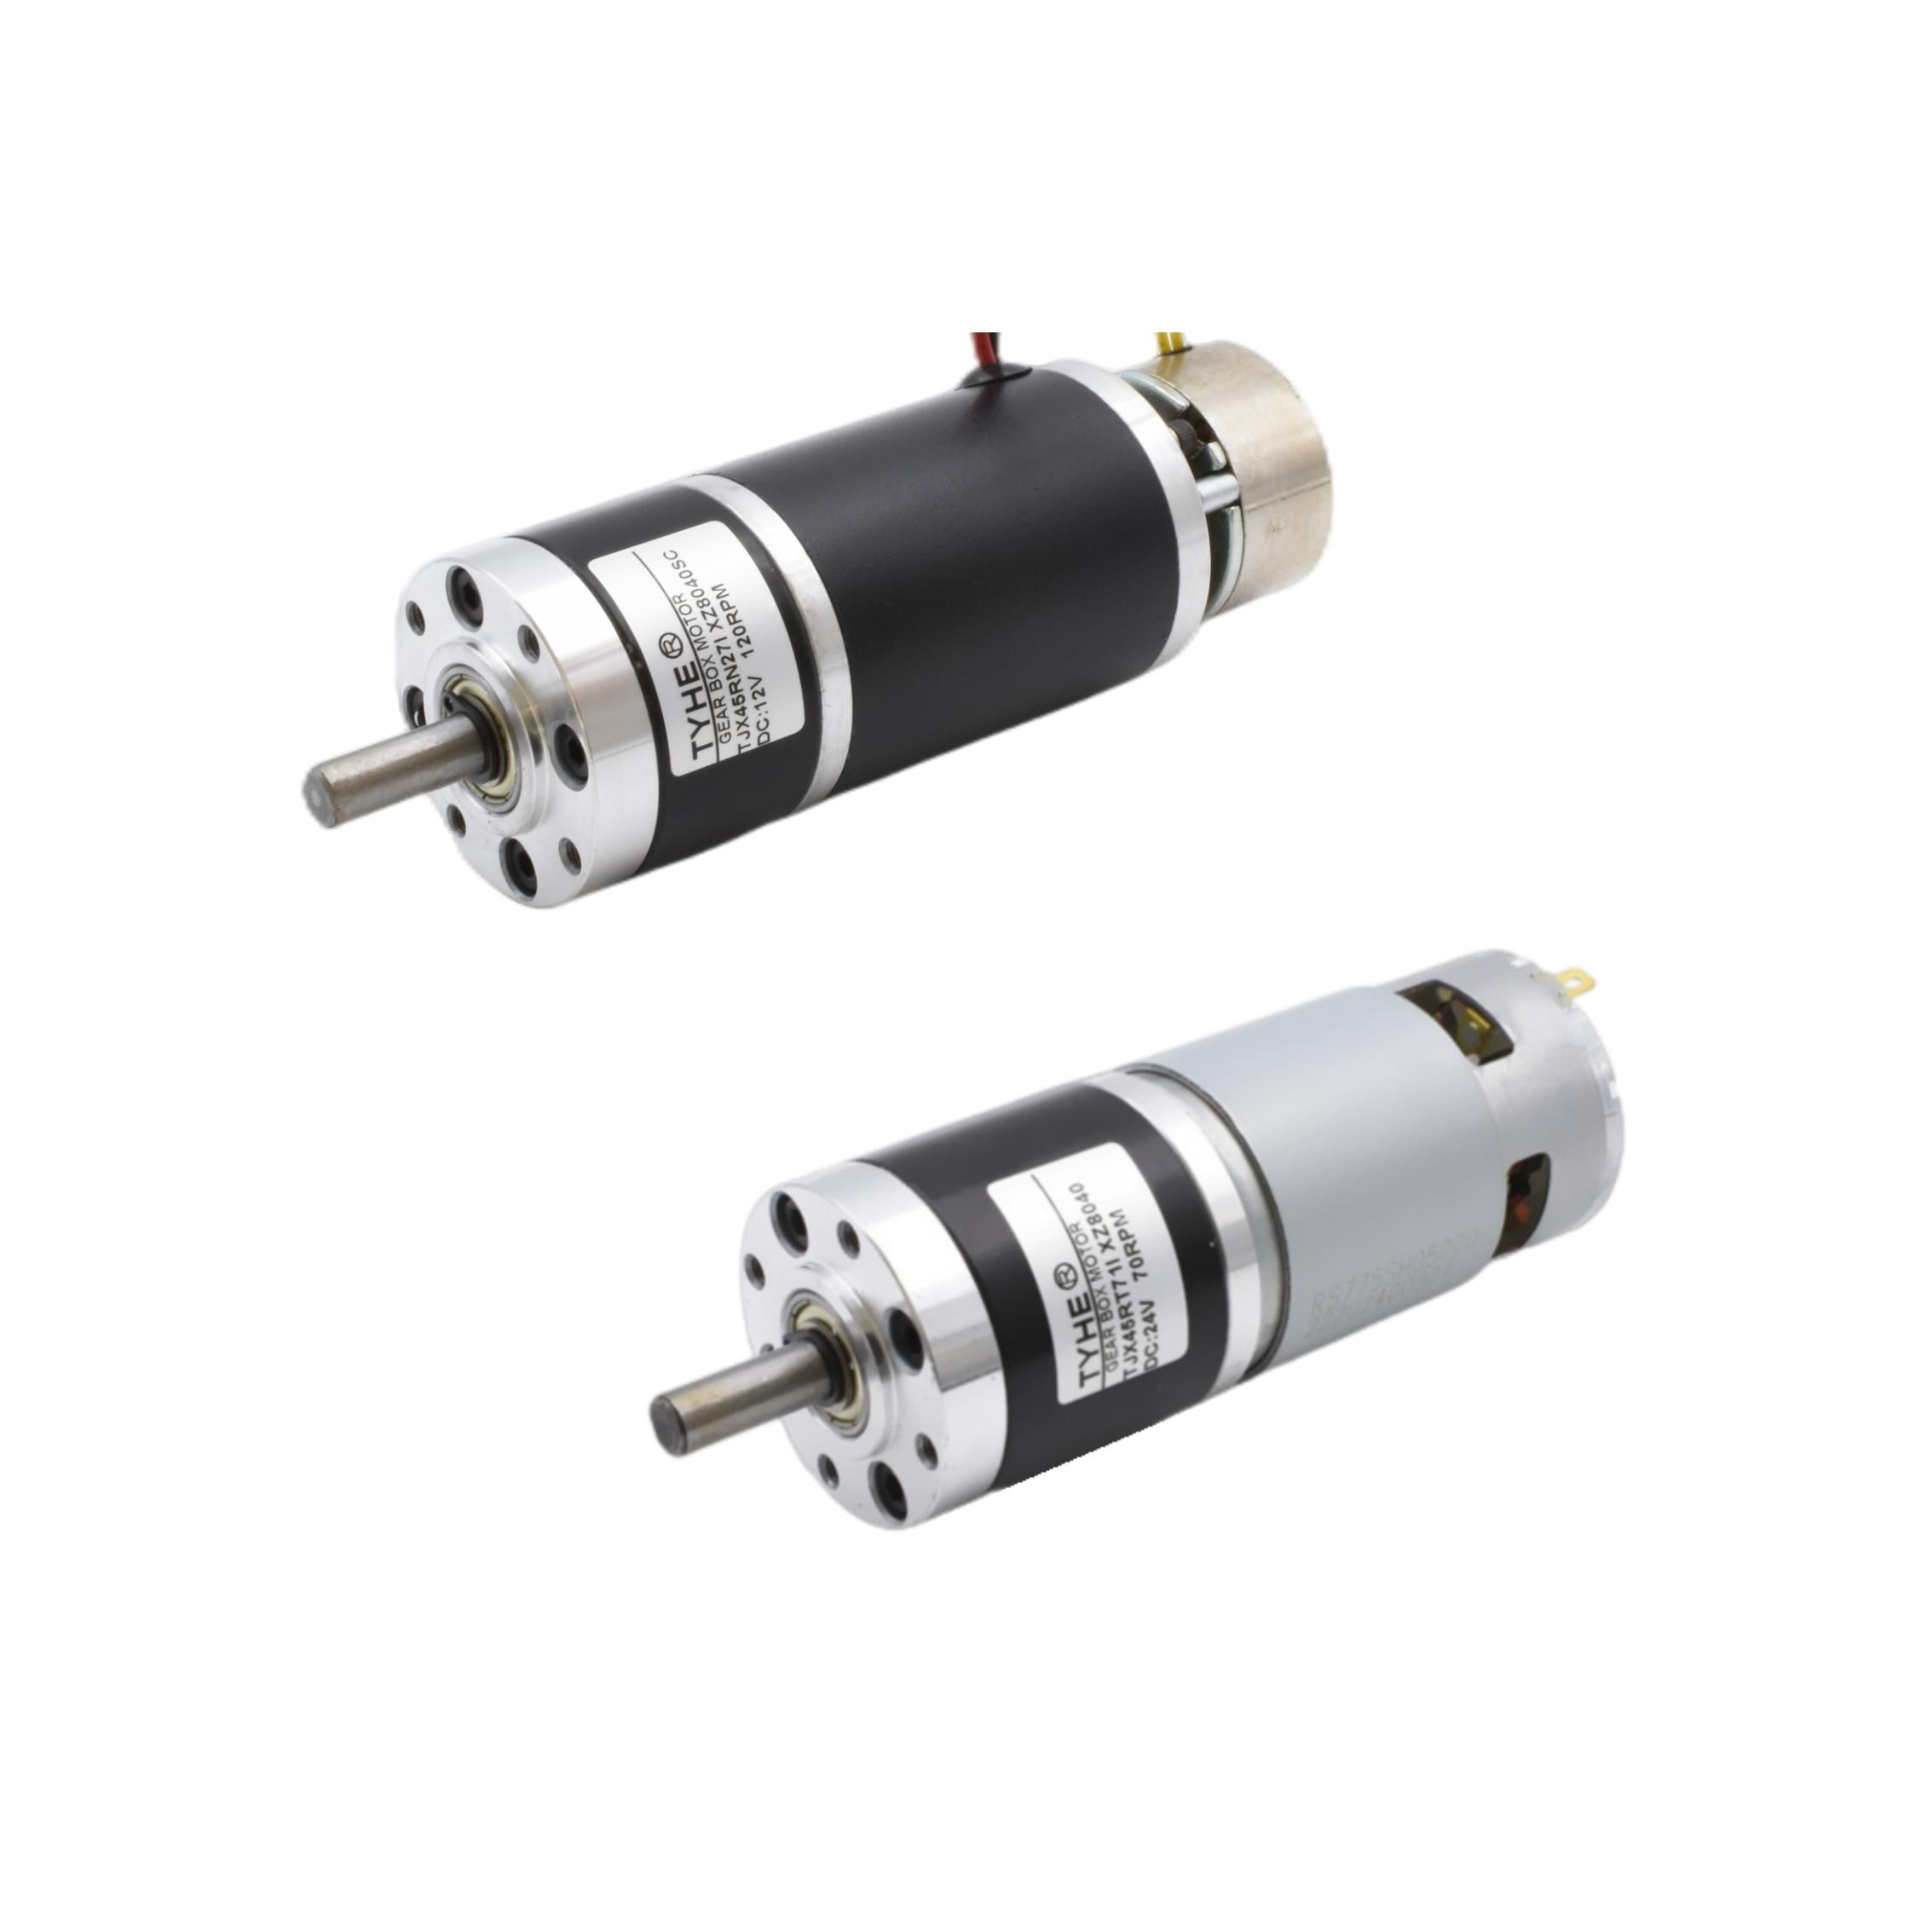
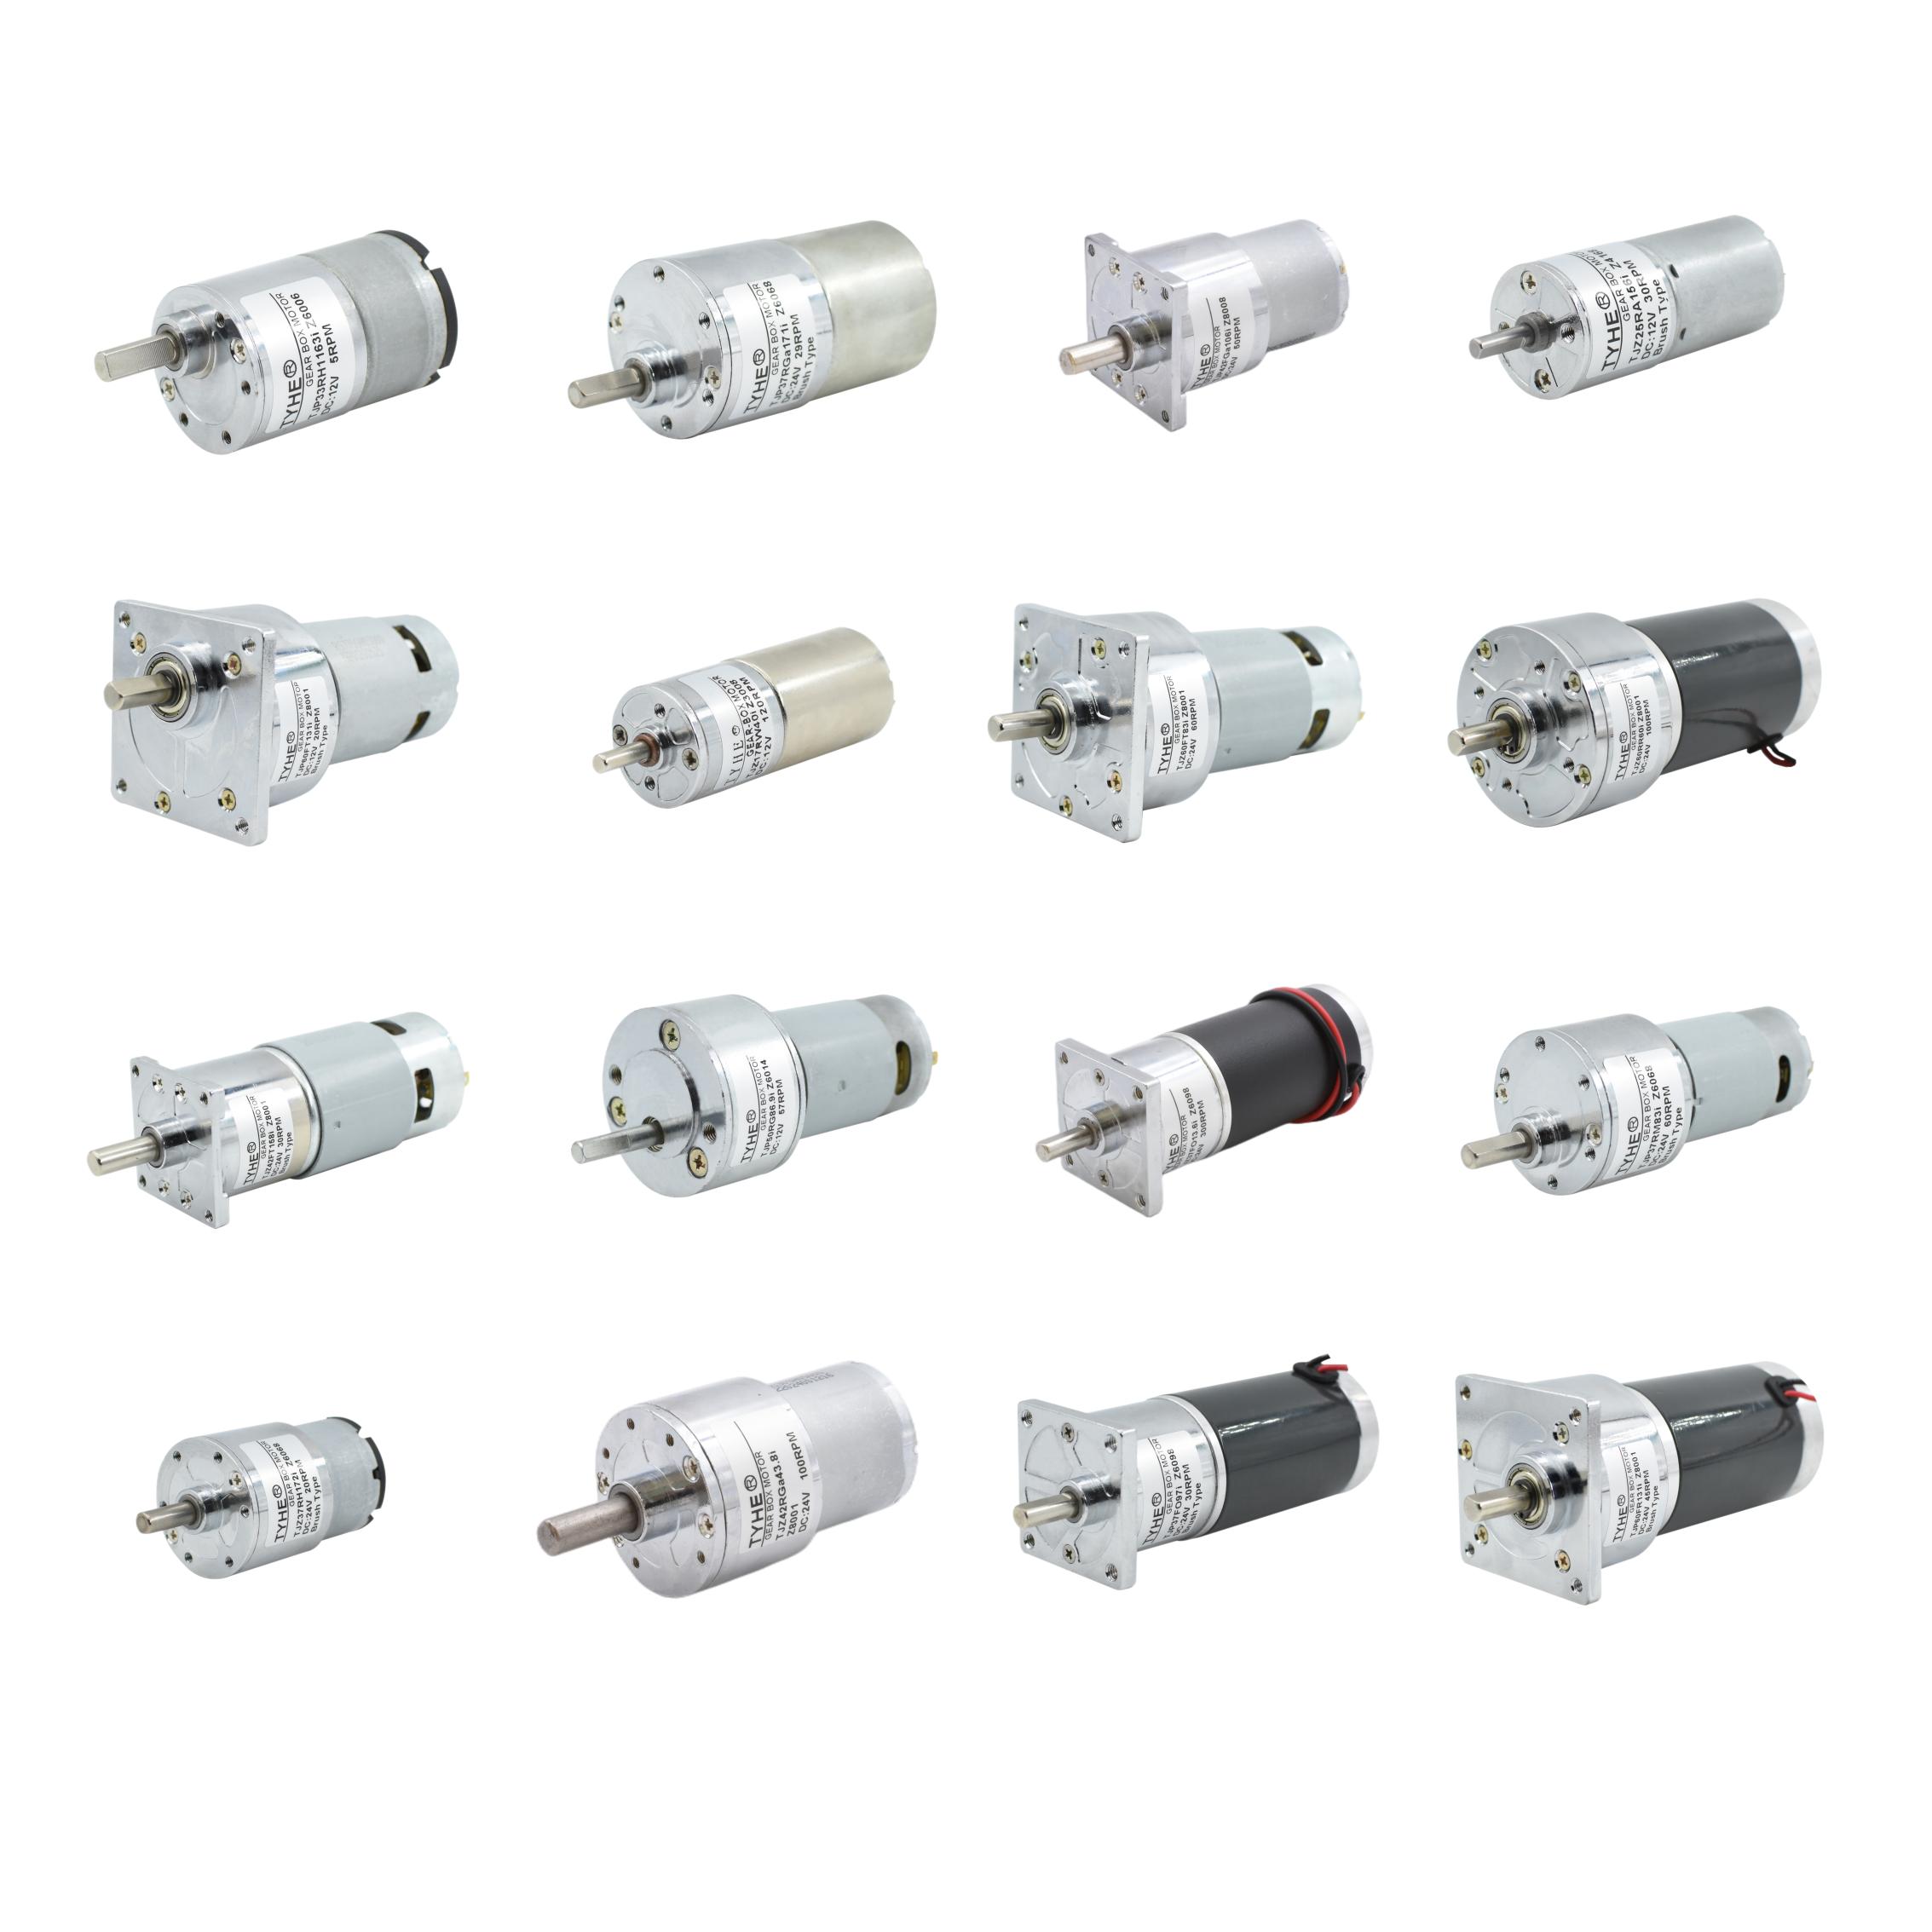
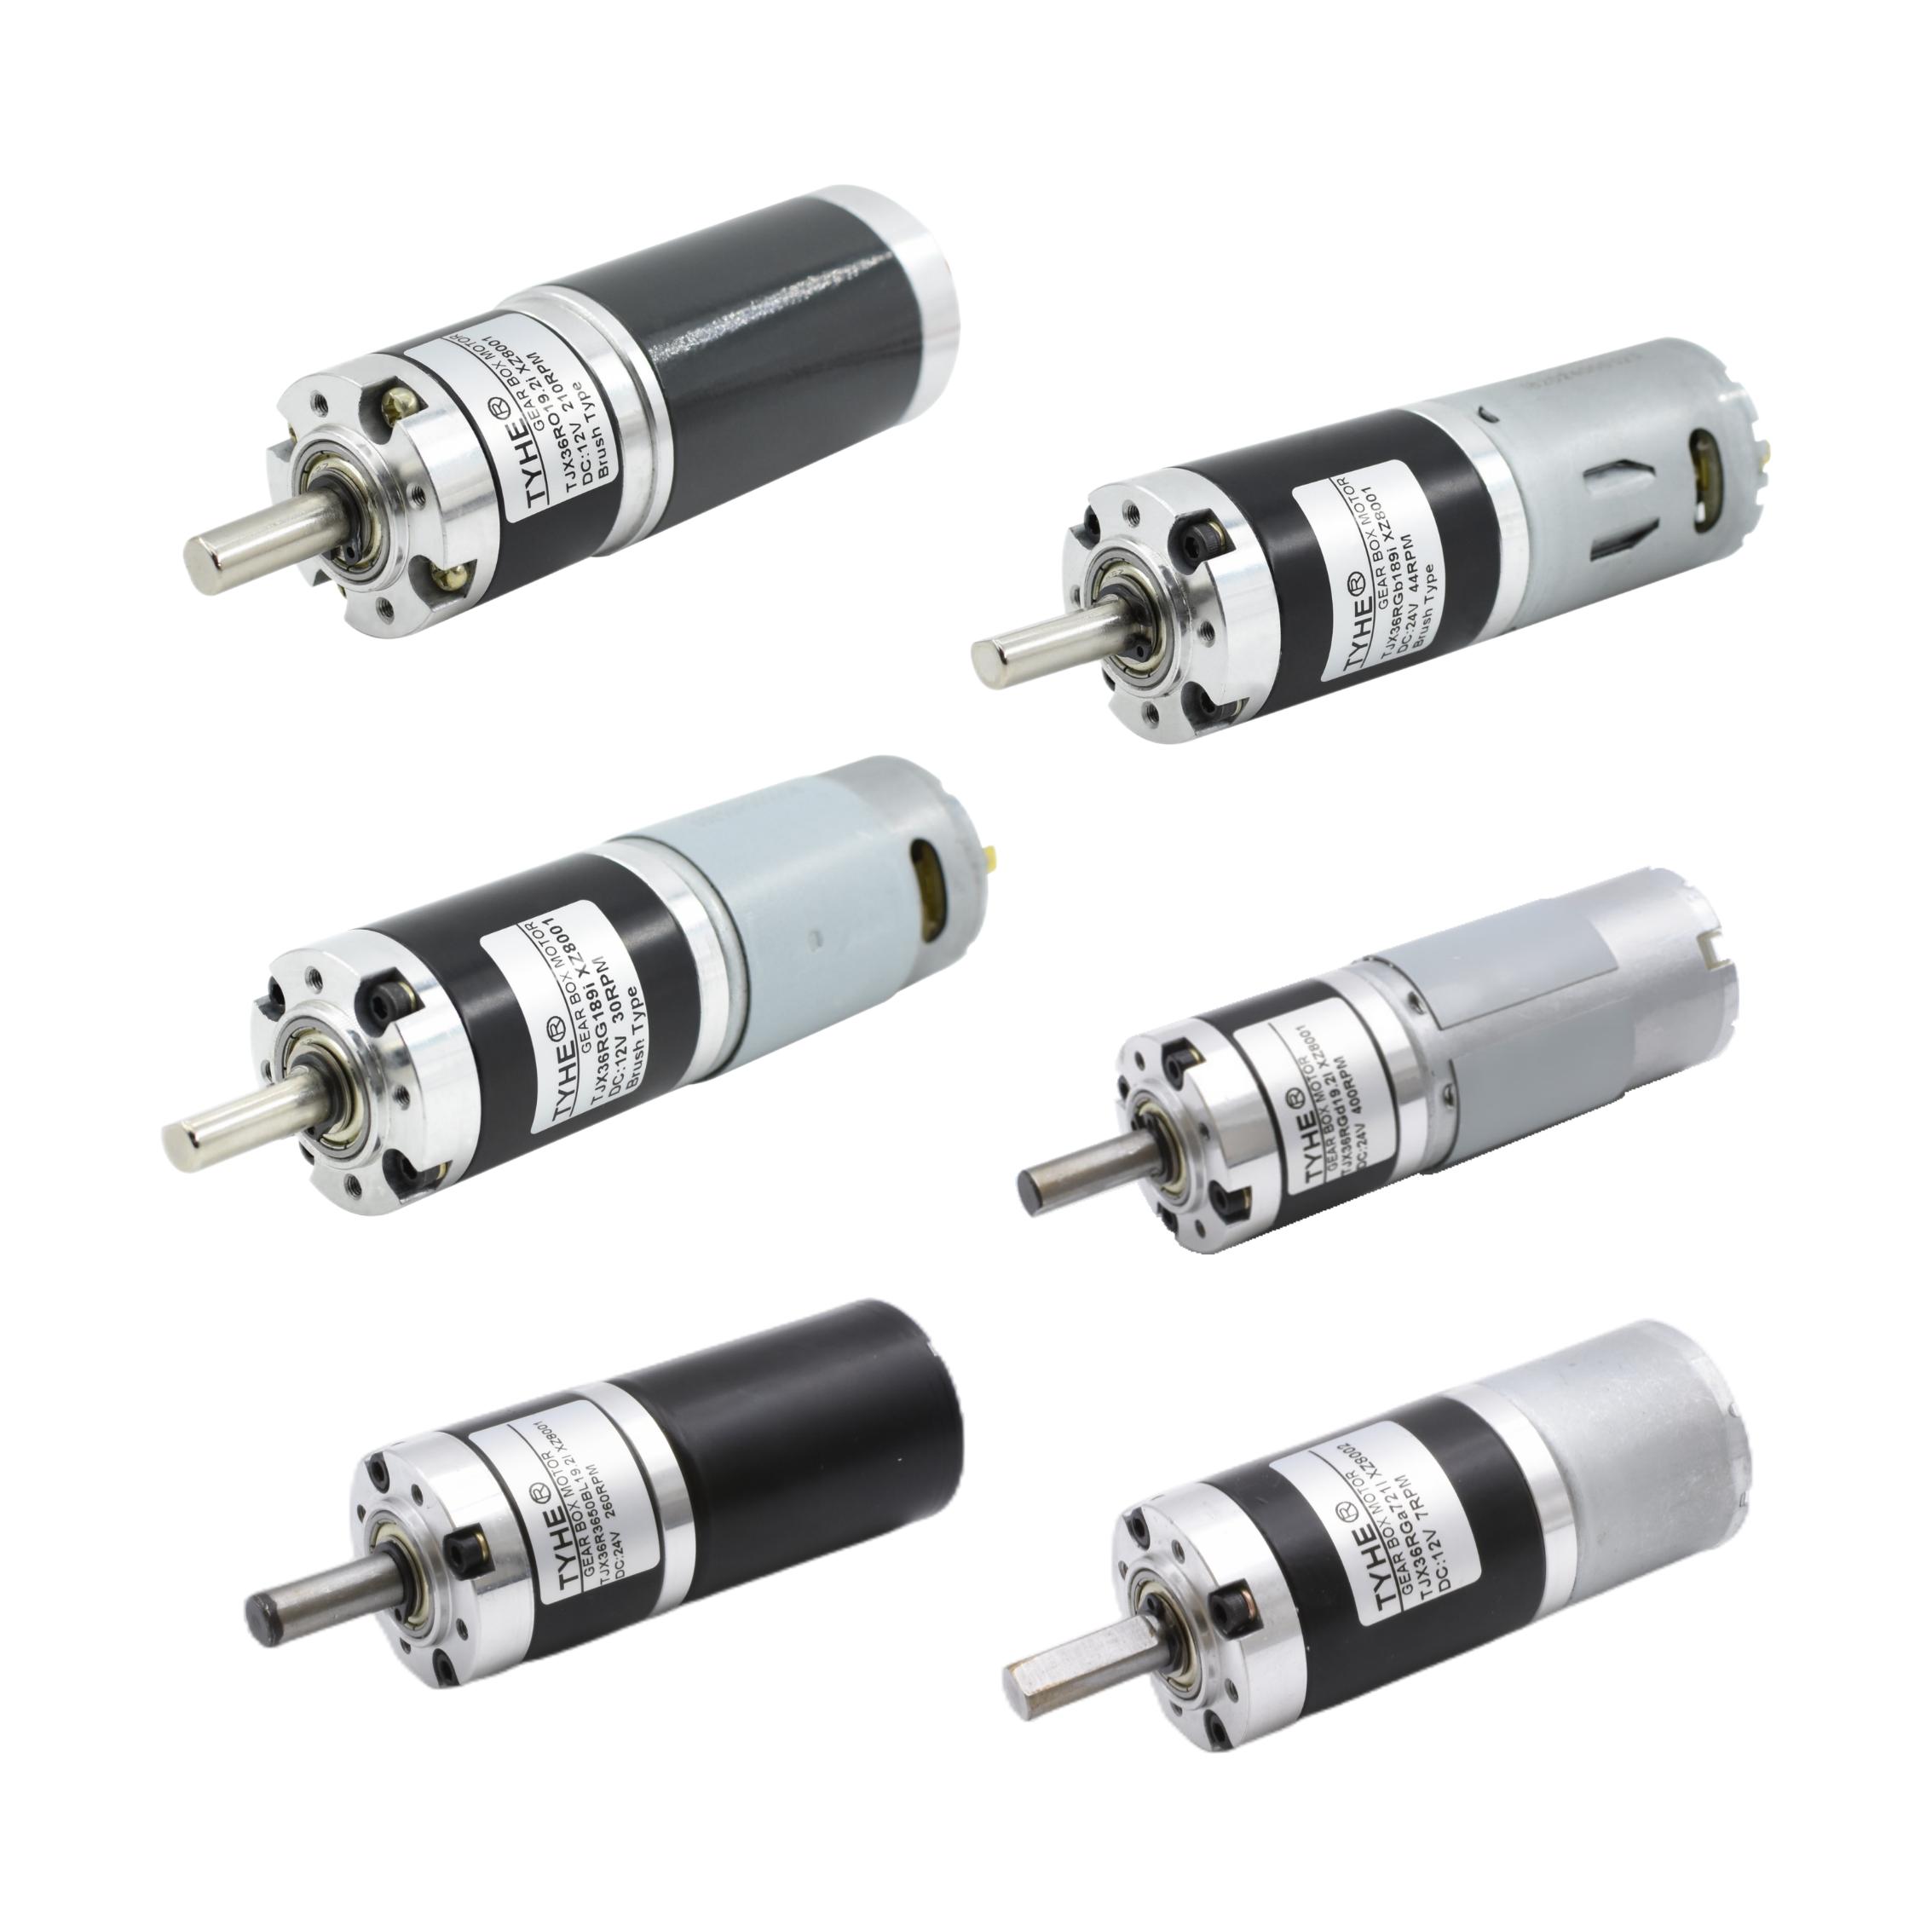
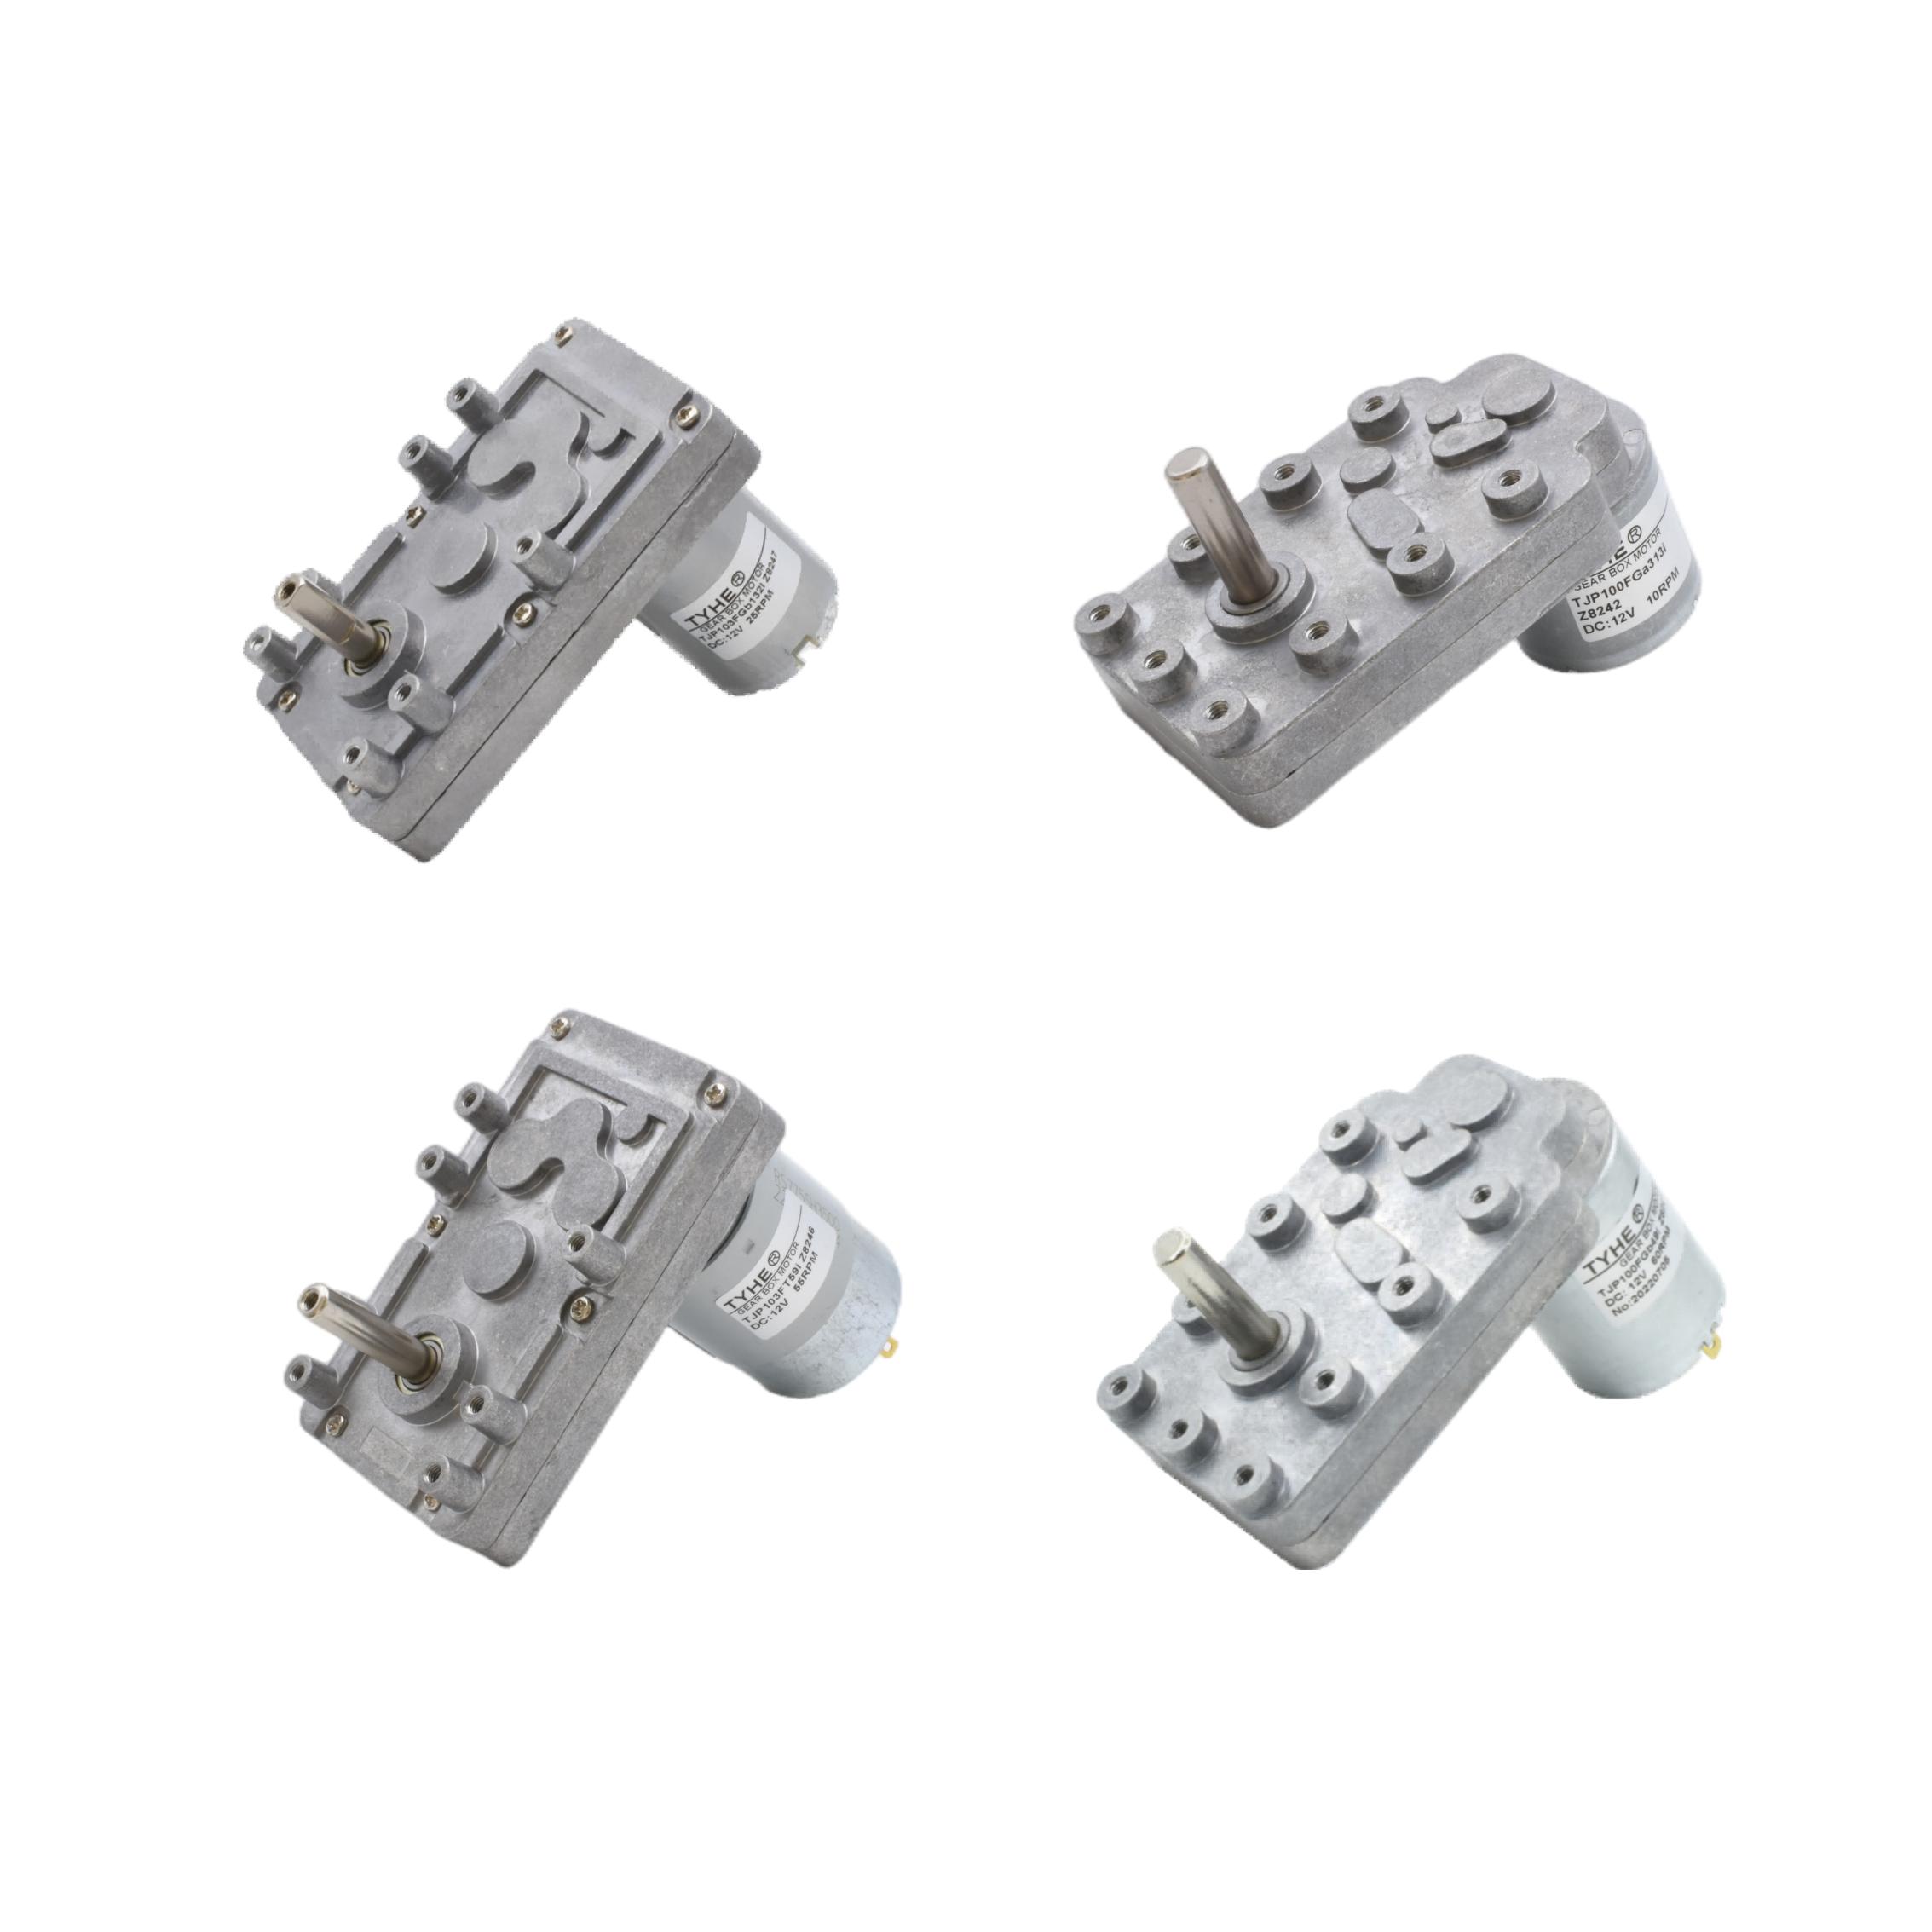
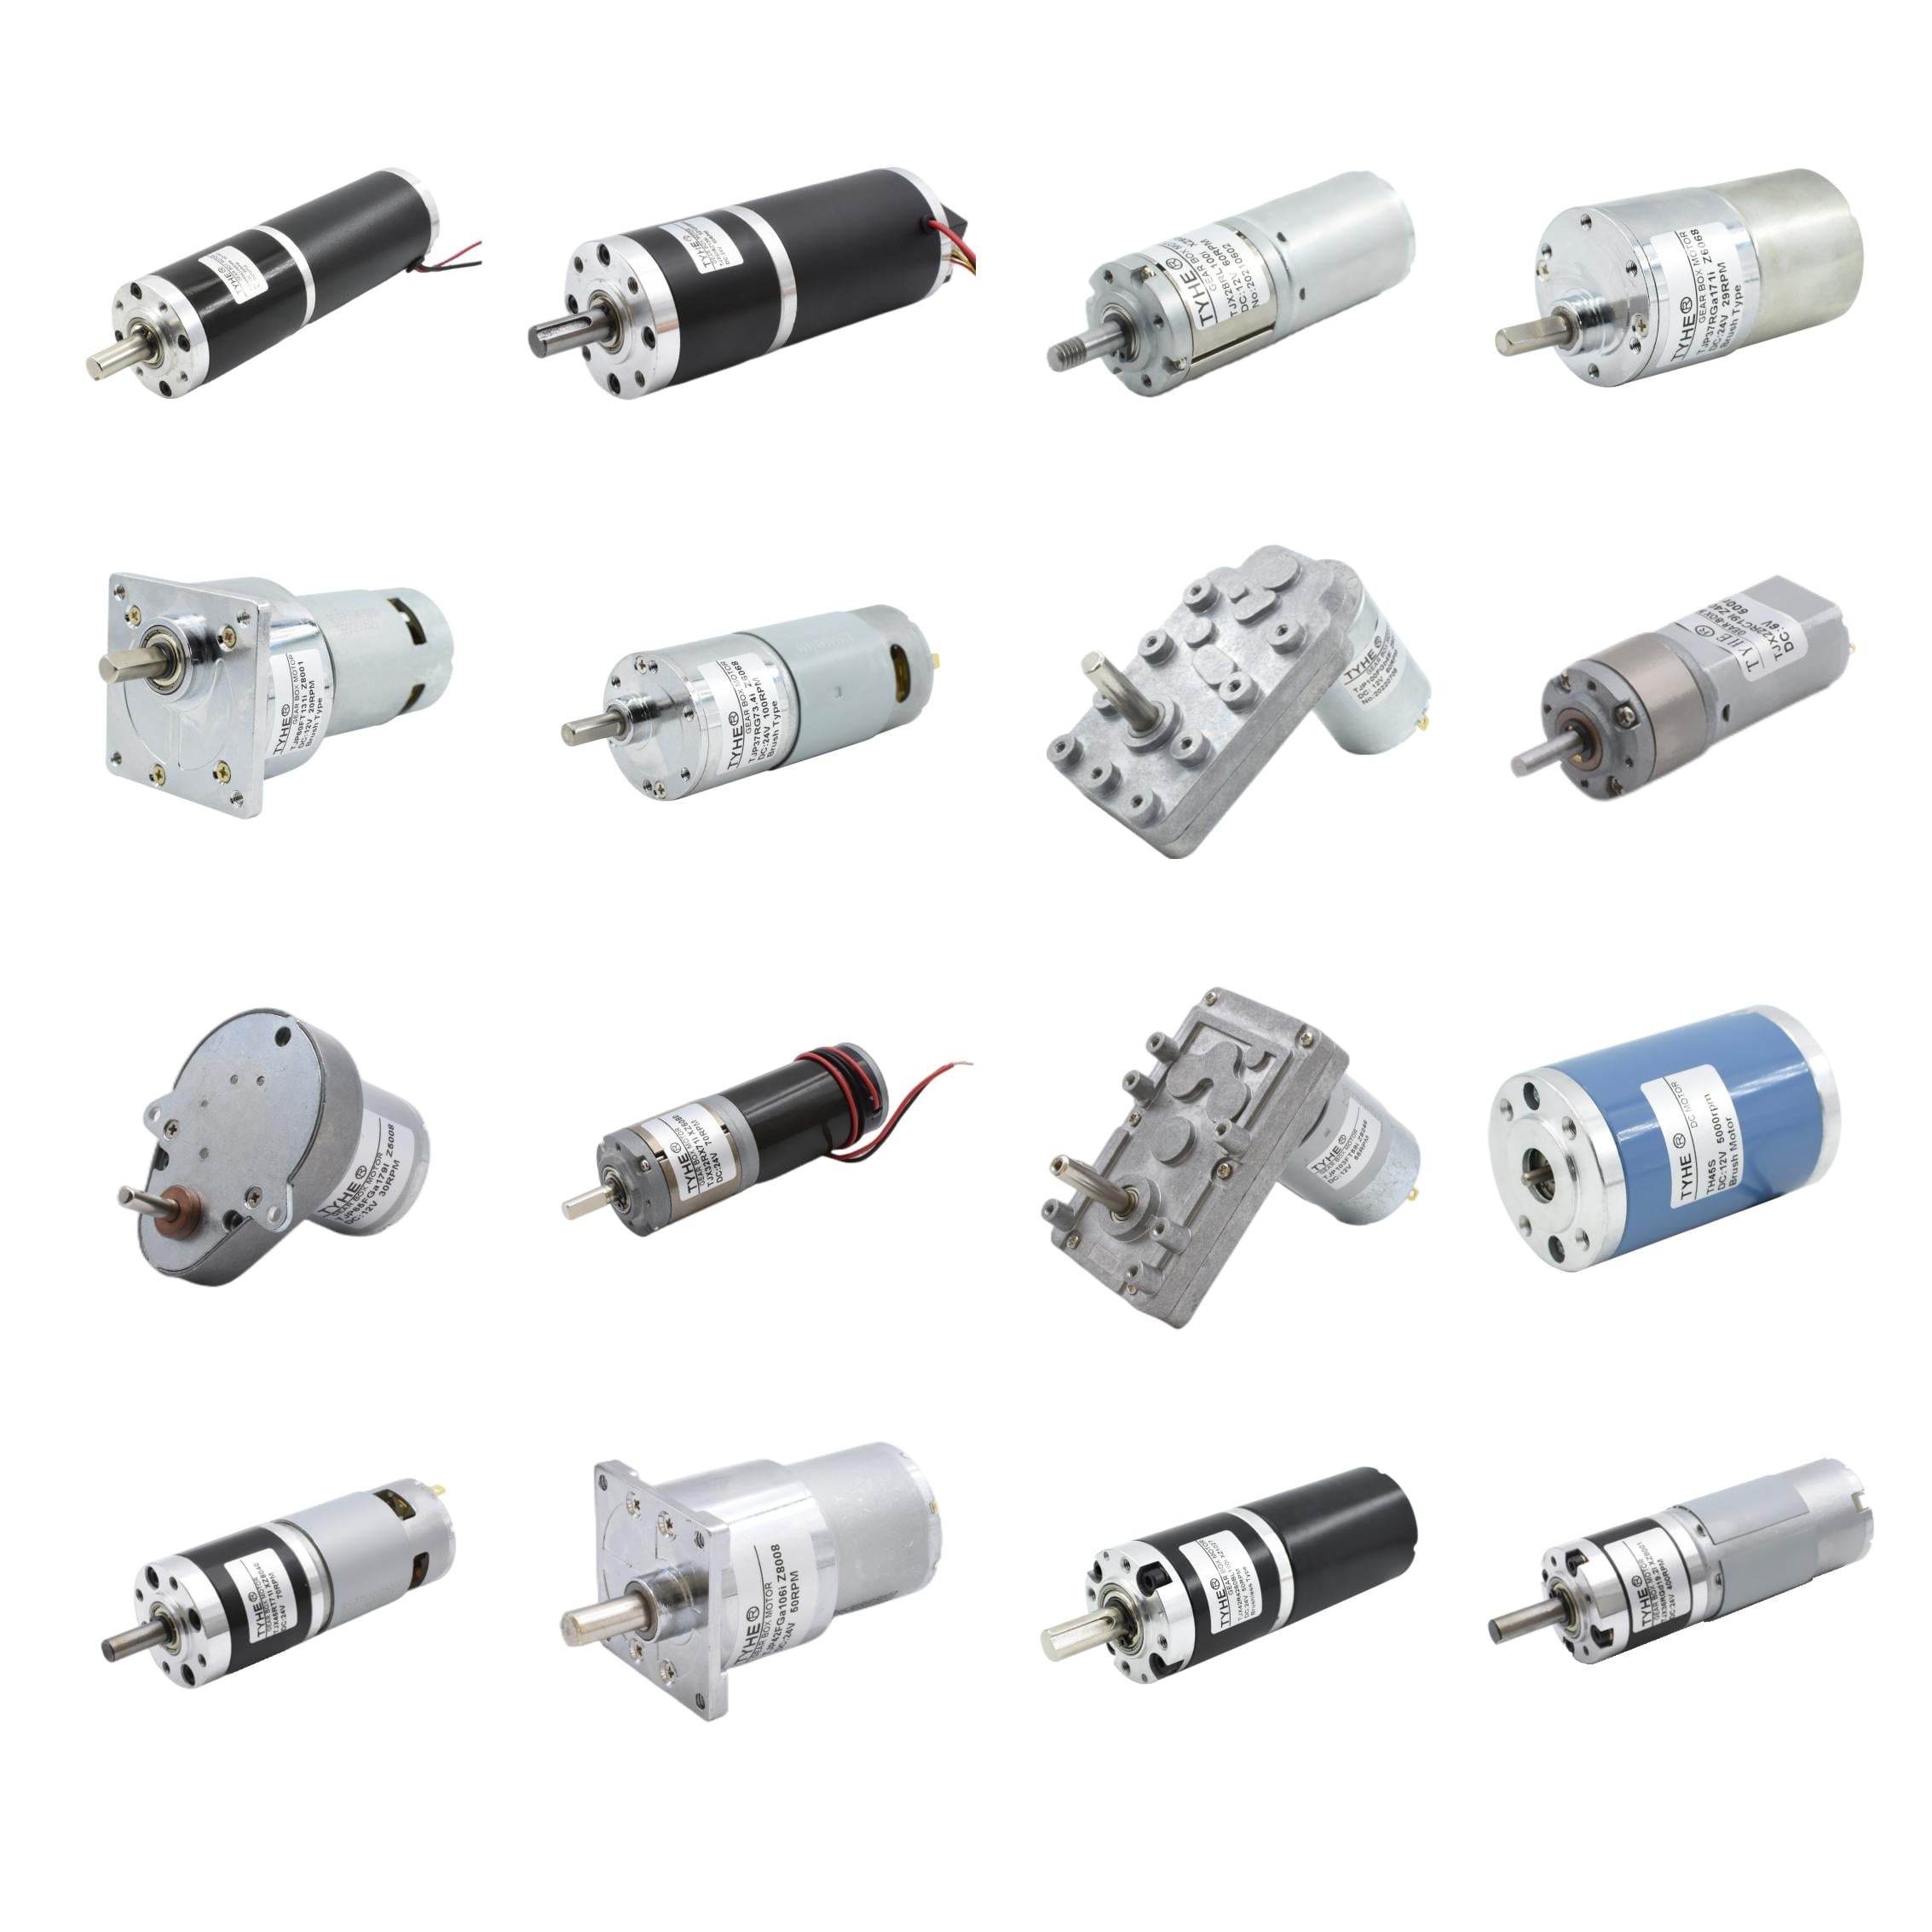
altus torsio bassa rpm motor dc
Motor direct current ad altam torquem et ad parvam revolutionum per minutum celeritatem designatus est ut validam vim rotationis praebet dum in moderata, relativè lenta celeritate operatur. Haec combinatio motori direct current ad altam torquem et ad parvam revolutionum per minutum celeritatem aptum reddit ad instrumenta quae gravia onera movenda habent, sub pressione incipere debent, aut motum constantem sine subita acceleratione servare. Contra motorem communem celerem, qui fortasse additamenta dentatorum requirat, motor direct current ad altam torquem et ad parvam revolutionum per minutum celeritatem utilitatem directe per compagem impulsionis contractam praebere potest. Motor direct current ad altam torquem et ad parvam revolutionum per minutum celeritatem currentem directam in rotationem mechanicam convertit per campum magneticum creatum a magnete permanenti vel a spire volutis. Moderator electronicus celeritatem, directionem, accelerationem et modum sistendi regere potest. Multae formae cum scobis pro operatione simplici et oconomica veniunt, dum formae sine scobis diuturniorem vitam operativam et minorem curam postulant. Motor direct current ad altam torquem et ad parvam revolutionum per minutum celeritatem etiam sensoria retroactionis, ut codificatores aut sensoria Hall, ad exactum positionis et celeritatis regulatum sustinere potest. Motor direct current ad altam torquem et ad parvam revolutionum per minutum celeritatem in variis optionibus tensionis, axis, fixationis et tegumenti ad specifica instrumenta suppeditari potest. Caela dentata, freni et protectio thermica ulterius ambitum suum operativum augere possunt. Motor direct current ad altam torquem et ad parvam revolutionum per minutum celeritatem saepe eligitur pro convectilibus, instrumentis elevandis, valvulis, portis, robotica, instrumentis medicis, ferramentis automatizatis et systematibus a batteriis impulsis. Cum motor direct current ad altam torquem et ad parvam revolutionum per minutum celeritatem seligitur, emptores torquem nominalem, torquem initialem, celeritatem operativam, tensionem, currentem, cyclum occupationis, onus axis, sonum et methodos regulandi comparare debent. Recta dimensio motori direct current ad altam torquem et ad parvam revolutionum per minutum celeritatem efficiendam iuvat, ut efficiens operetur, non excolet, et motum fidentem per totam vitam operativam suam praebet.

 EN