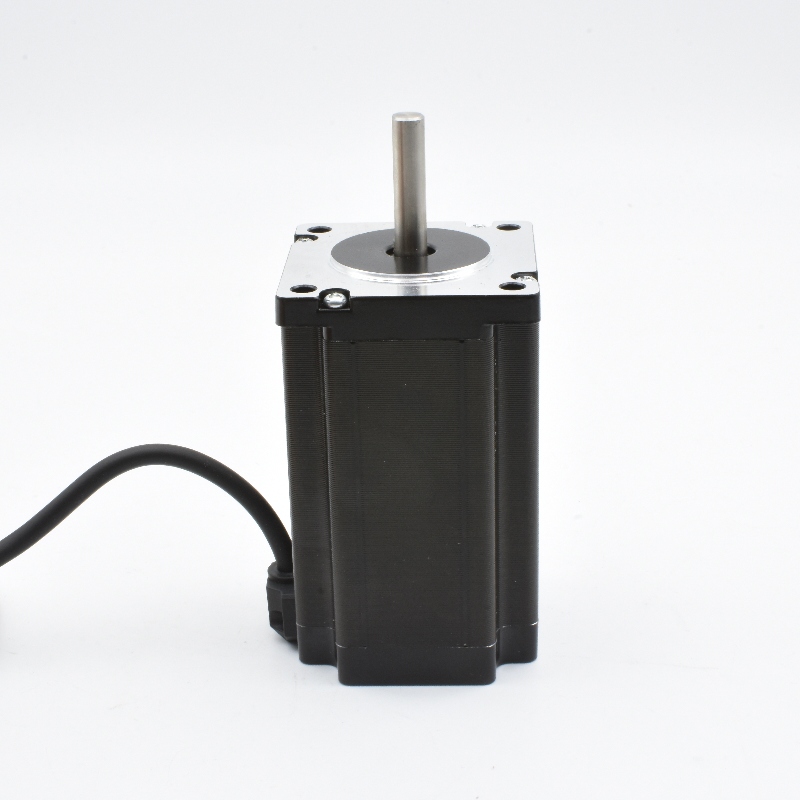
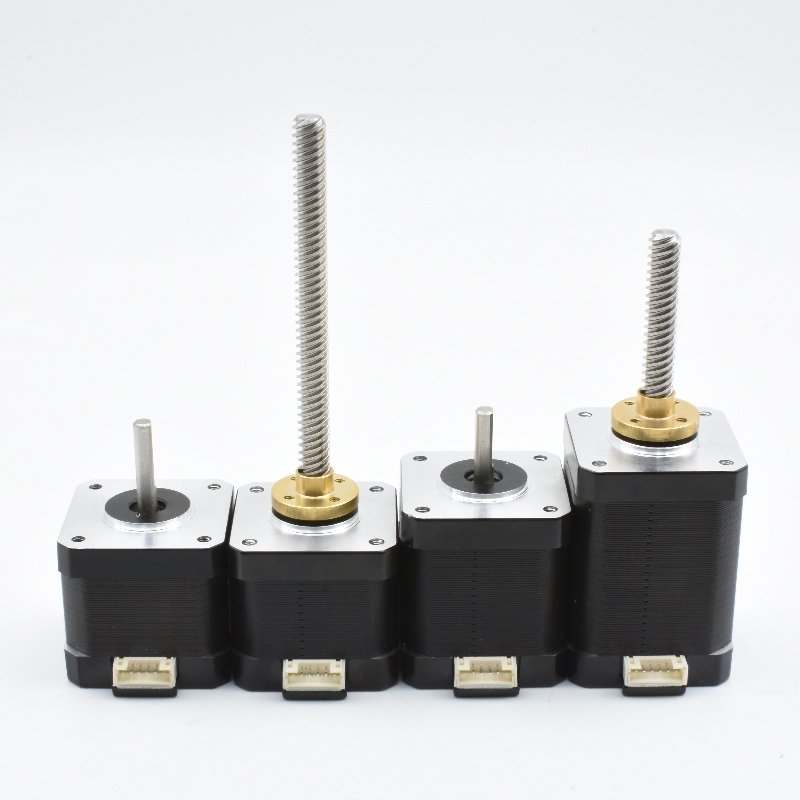
հիբրիդային քայլային շարժիչ
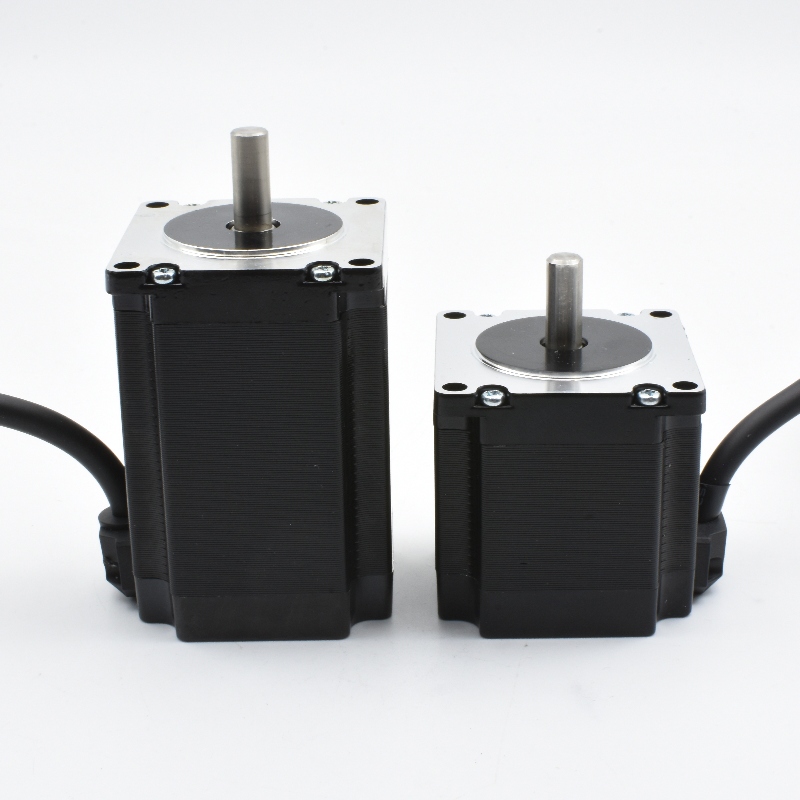
Հիբրիդային քայլային շարժիչը էլեկտրական շարժիչ է, որը նախագծված է առանցքը ճշգրիտ և վերահսկվող քայլերով շարժելու համար։ Այն միավորում է մշտական մագնիսային շարժիչի ուժեղ մագնիսային կառուցվածքը և փոփոխական դիմադրության շարժիչի ճշգրիտ ատամնավոր դասավորությունը։ Այս կառուցվածքը հնարավորություն է տալիս հիբրիդային քայլային շարժիչին ապահովել ճշգրիտ դիրքավորում, օգտակար պահման ուժ և վստահելի ցածր արագությամբ շարժում՝ շատ դեպքերում առանց առանձին դիրքի զգայչի անհրաժեշտության։ Շարժիչը վարիչից ստանում է էլեկտրական իմպուլսներ։ Յուրաքանչյուր իմպուլս պտտում է ռոտորը նախապես որոշված անկյունով, ուստի կառավարիչը կարող է վերահսկել դիրքը՝ հաշվելով իմպուլսները։ Հիբրիդային քայլային շարժիչը կարող է նաև անընդհատ աշխատել, երբ կառավարիչը ուղարկում է հաստատուն իմպուլսների հաջորդականություն։ Նրա հիմնական գործառույթներն են՝ ինդեքսավորումը, մատակարարումը, սկանավորումը, բարձրացումը, պտտումը և բեռնվածքի պահումը ֆիքսված դիրքում։ Ընդհանուր հատկանիշներն են՝ երկու կամ երեք փուլային միացումներ, բազմաթիվ ռոտորի ատամներ, բարձր մեխանիկական աշխատանք և ընտրելի քայլի անկյուն։ Միկրոքայլային վարիչները կարող են յուրաքանչյուր լիարժեք քայլը բաժանել փոքր շարժումների, որոնք օգնում են հիբրիդային քայլային շարժիչին ավելի հարթ և ավելի լուռ աշխատել։ Որոշ մոդելներ ներառում են փակ ցիկլի էնկոդեր, արգելակ, փոխանցման տուփ կամ հատուկ սարքավորումների համար հարմարեցված առանցք։ Շարժիչը լավ է աշխատում թվային կառավարիչների, PLC համակարգերի, շարժման քարտերի և ներդրված կառավարման սարքավորումների հետ։ Հիբրիդային քայլային շարժիչը հարմար է այն մեքենաների համար, որոնք պահանջում են կրկնվող շարժում, պարզ կառավարում և վստահելի մեխանիկական աշխատանք ցածր կամ միջին արագությամբ։ Տարածված կիրառումներն են՝ 3D տպիչները, CNC սարքավորումները, փաթեթավորման մեքենաները, տեքստիլ համակարգերը, բժշկական սարքերը, լուսանկարչական մեխանիզմները, ռոբոտատեխնիկան և լաբորատորիայի ավտոմատացումը։ Գնորդները կարող են ընտրել շարժիչի շրջանակի չափսը, մեխանիկական աշխատանքի արժեքը, լարումը, հոսանքը, քայլի անկյունը և մոնտաժման ոճը՝ համապատասխանեցնելով մեքենայի պահանջներին։ Ճիշտ չափսի և վարիչների կարգավորումների դեպքում հիբրիդային քայլային շարժիչը ապահովում է գործնական հավասարակշռություն արժեքի, կառավարման և մեխանիկական կատարումների միջև։

 EN