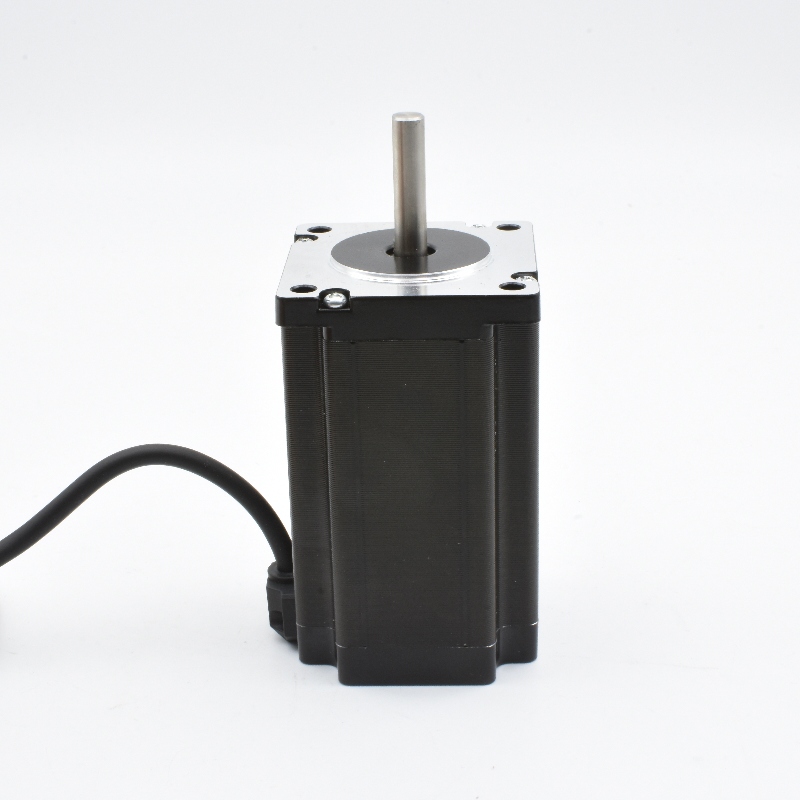
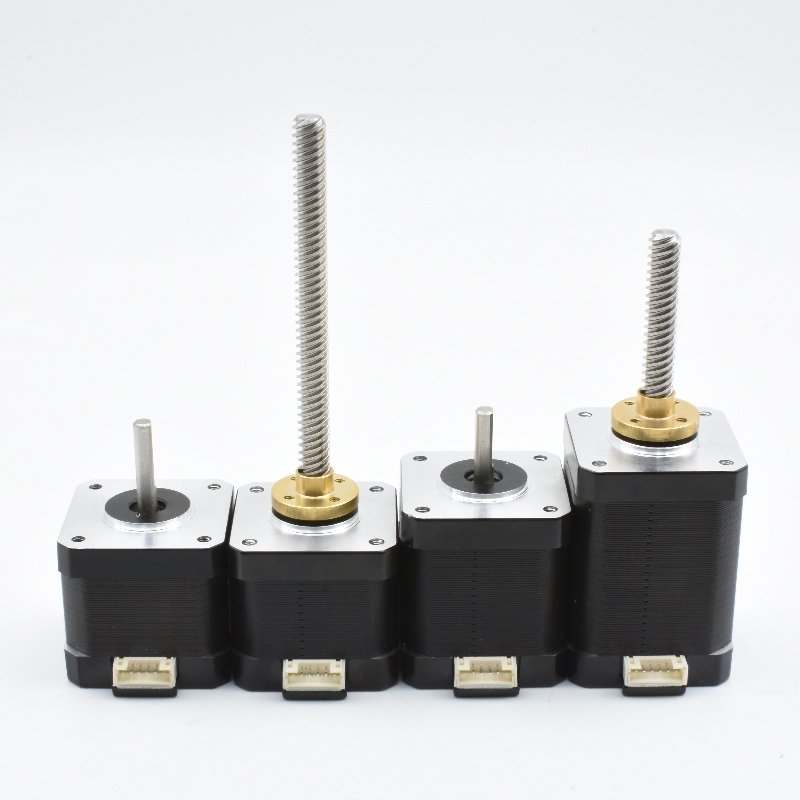
hibrid léptetőmotor
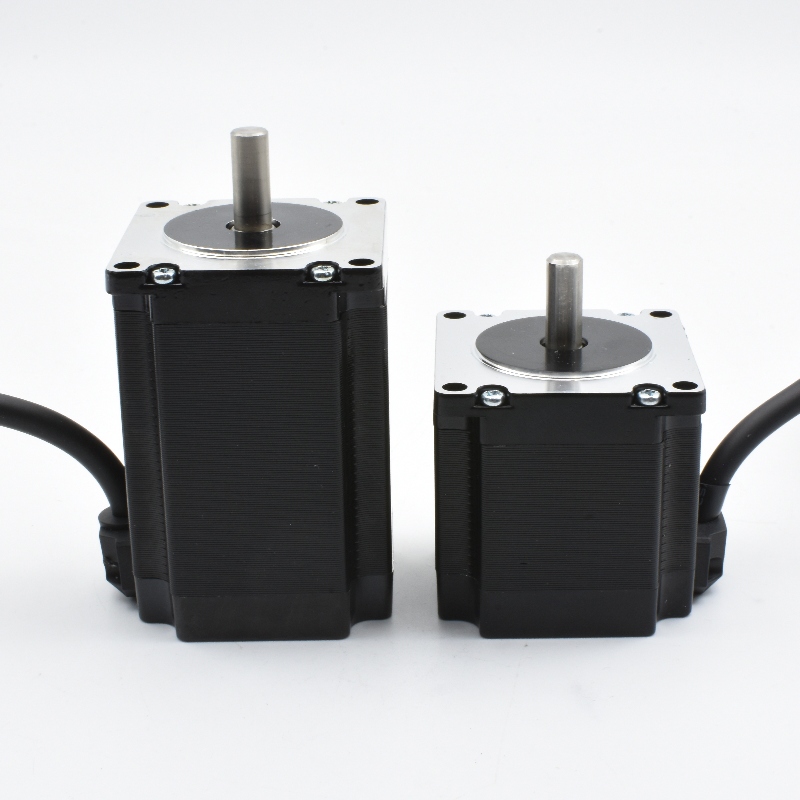
A hibrid léptetőmotor egy elektromos motor, amelyet úgy terveztek, hogy pontosan, szabályozott lépésekben mozgasson egy tengelyt. Ez a motor ötvözi egy állandó mágneses motornak erős mágneses szerkezetét egy változó reluktanciájú motor finom fogazásával. Ez a kialakítás lehetővé teszi, hogy a hibrid léptetőmotor pontos pozicionálást, hasznos tartóerőt és megbízható alacsony sebességű mozgást biztosítson anélkül, hogy sok alkalmazásban külön pozícióérzékelőre lenne szükség. A motor elektromos impulzusokat kap egy meghajtótól. Minden impulzus egy meghatározott szöggel elforgatja a rotort, így egy vezérlő egyszerűen impulzusok számolásával tudja kezelni a pozíciót. A hibrid léptetőmotor folyamatosan is üzemelhet, ha a vezérlő egy állandó impulzussorozatot küld. Fő funkciói közé tartozik az indexelés, az anyagellátás, a szkennelés, a felemelés, a forgatás és a terhelés rögzítése egy meghatározott helyzetben. Gyakori jellemzői: két- vagy háromfázisú tekercselés, több fogú rotor, magas nyomaték és választható lépésszög. A mikrolépéses meghajtók minden teljes lépést kisebb mozgásokra oszthatnak, így a hibrid léptetőmotor simábban és csendesebben működhet. Egyes modellek zárt hurkú enkódert, féket, fogaskerekes hajtóművet vagy speciális berendezésekhez testreszabott tengelyt is tartalmazhatnak. A motor jól együttműködik digitális vezérlőkkel, PLC-rendszerekkel, mozgáskártyákkal és beágyazott vezérlőlapokkal. A hibrid léptetőmotor ideális olyan gépekhez, amelyek ismételhető mozgást, egyszerű vezérlést és megbízható nyomatékot igényelnek alacsony vagy közepes sebességnél. Tipikus alkalmazásai közé tartoznak a 3D nyomtatók, a CNC berendezések, a csomagoló gépek, a textilipari rendszerek, az orvosi eszközök, a fényképezőgépek mechanizmusai, a robotok és a laborautomatizálás. A vásárlók kiválaszthatják a keretméretet, a nyomatékértéket, a feszültséget, az áramot, a lépésszöget és a rögzítési módot a gép igényeihez való illesztés érdekében. Megfelelő méretezés és meghajtóbeállítás mellett a hibrid léptetőmotor praktikus egyensúlyt nyújt a költség, a vezérlés és a mechanikai teljesítmény között.

 EN