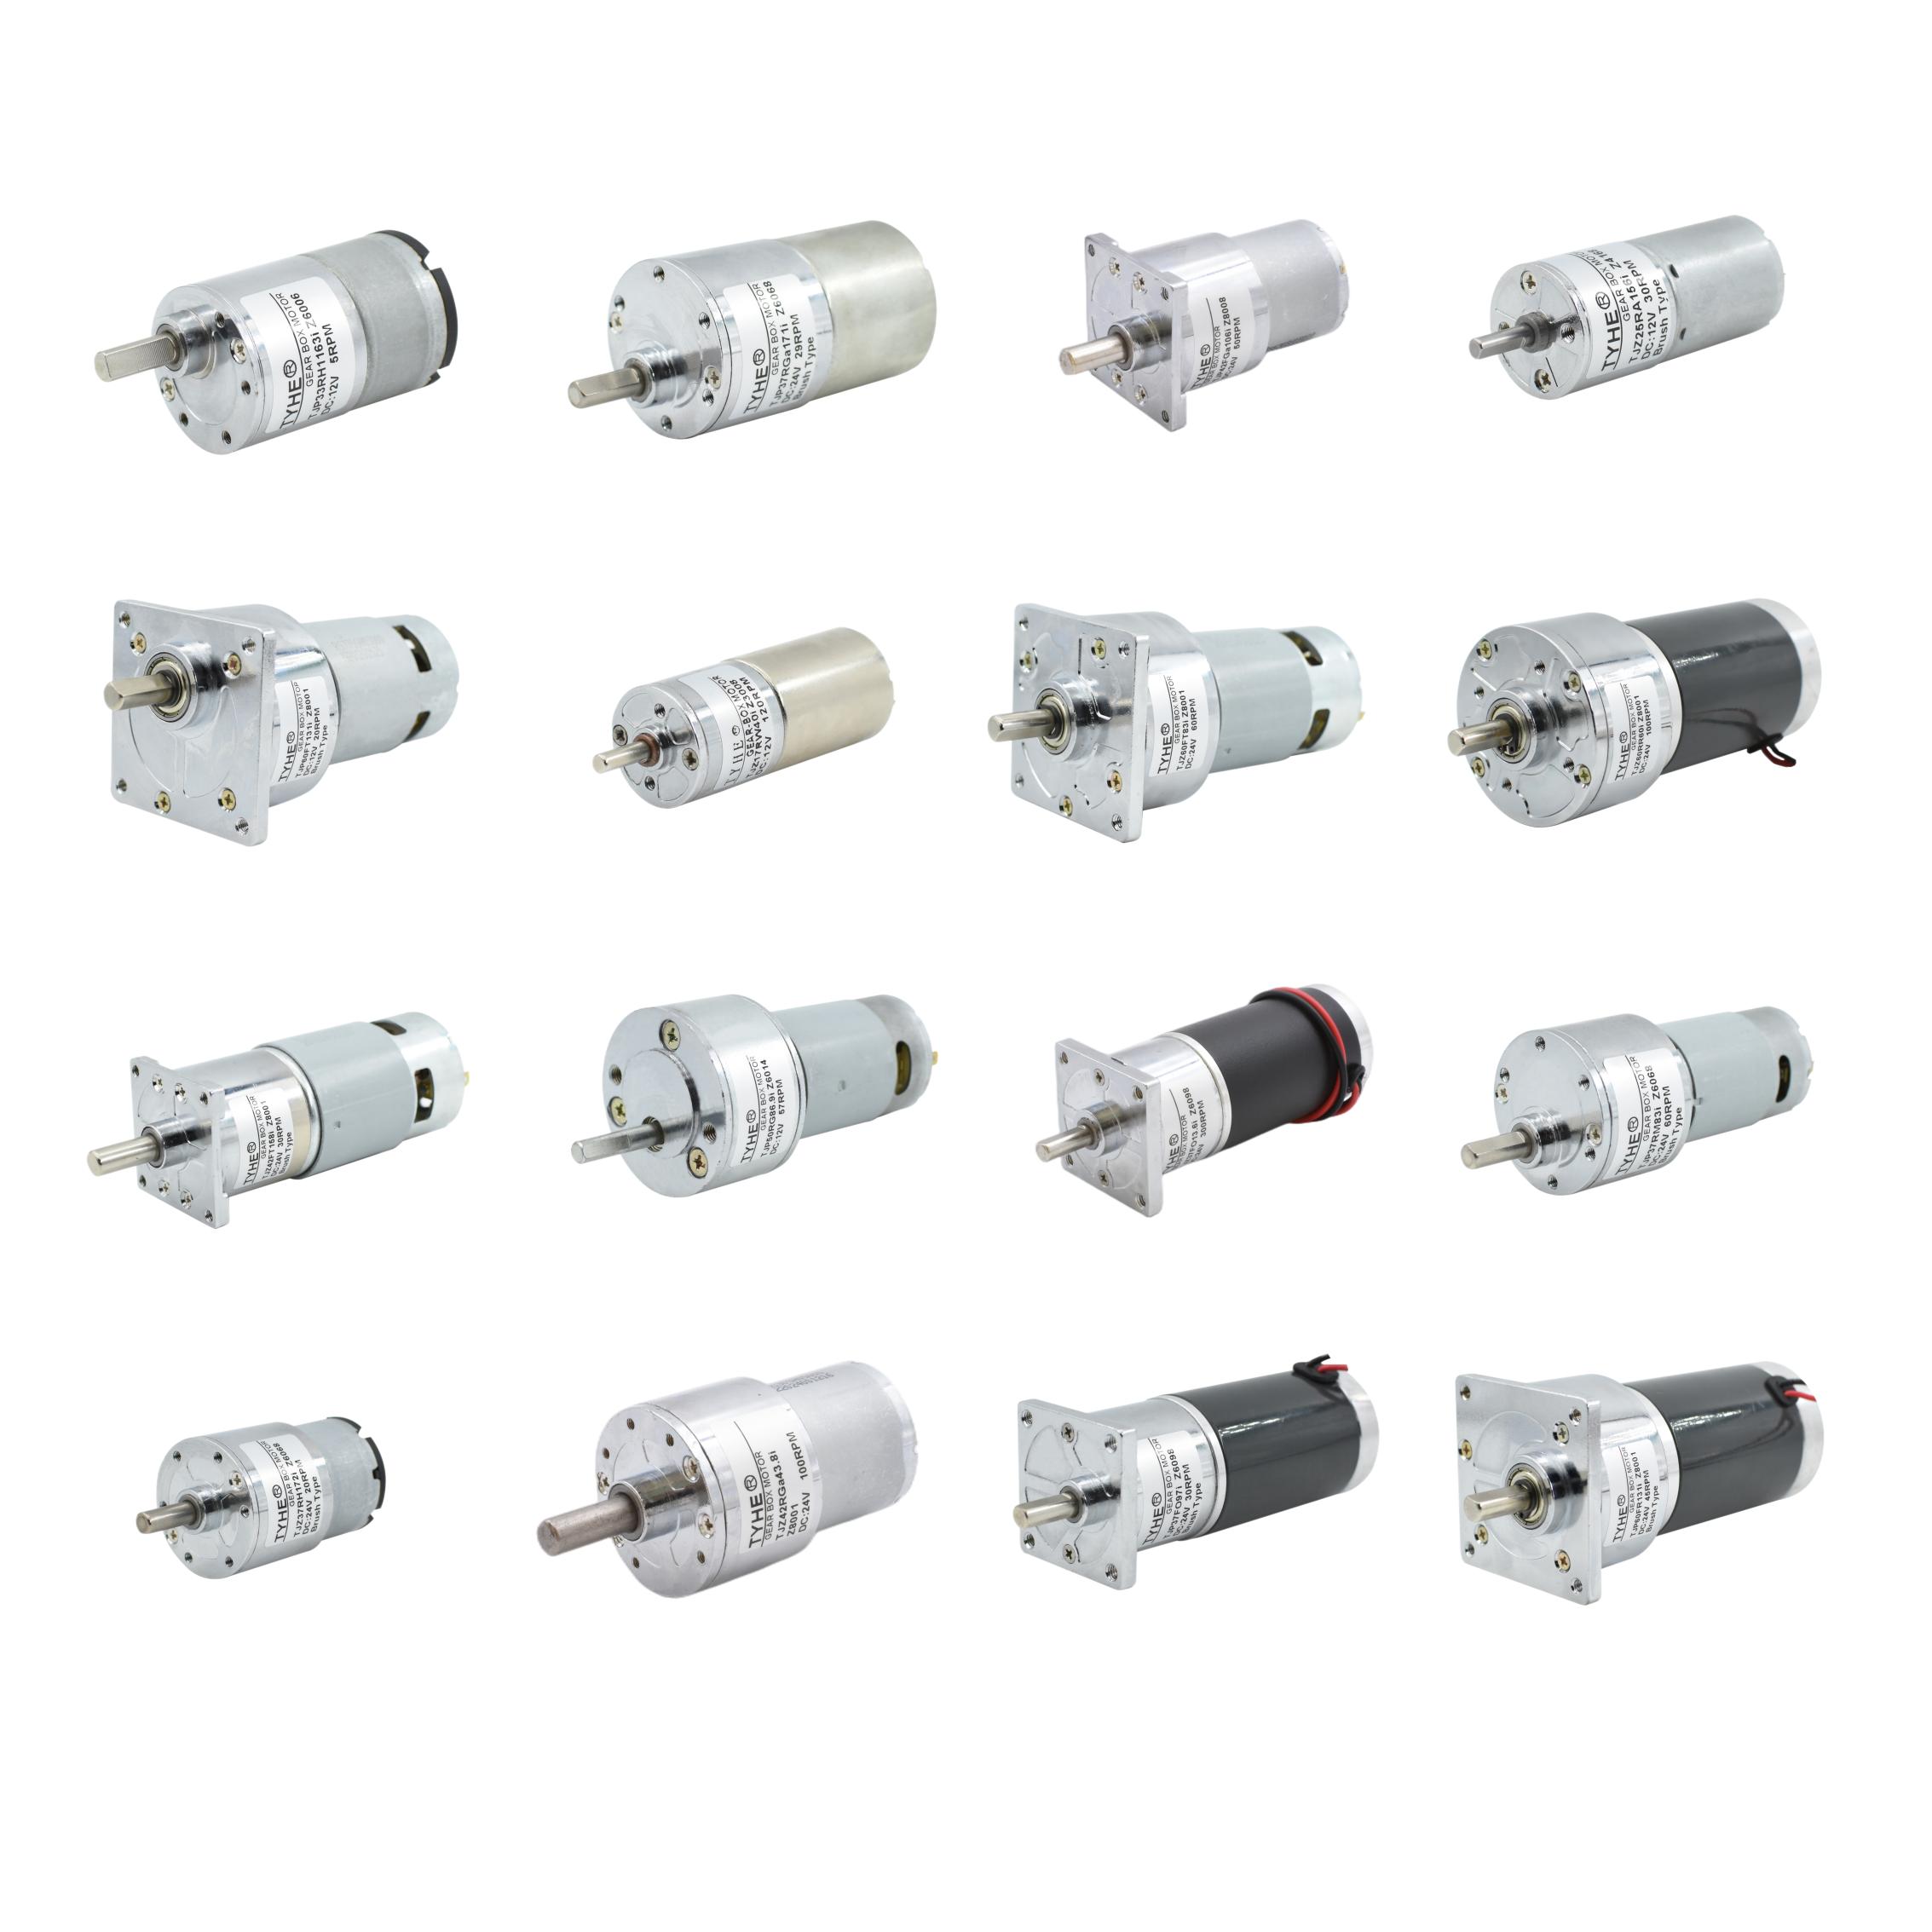
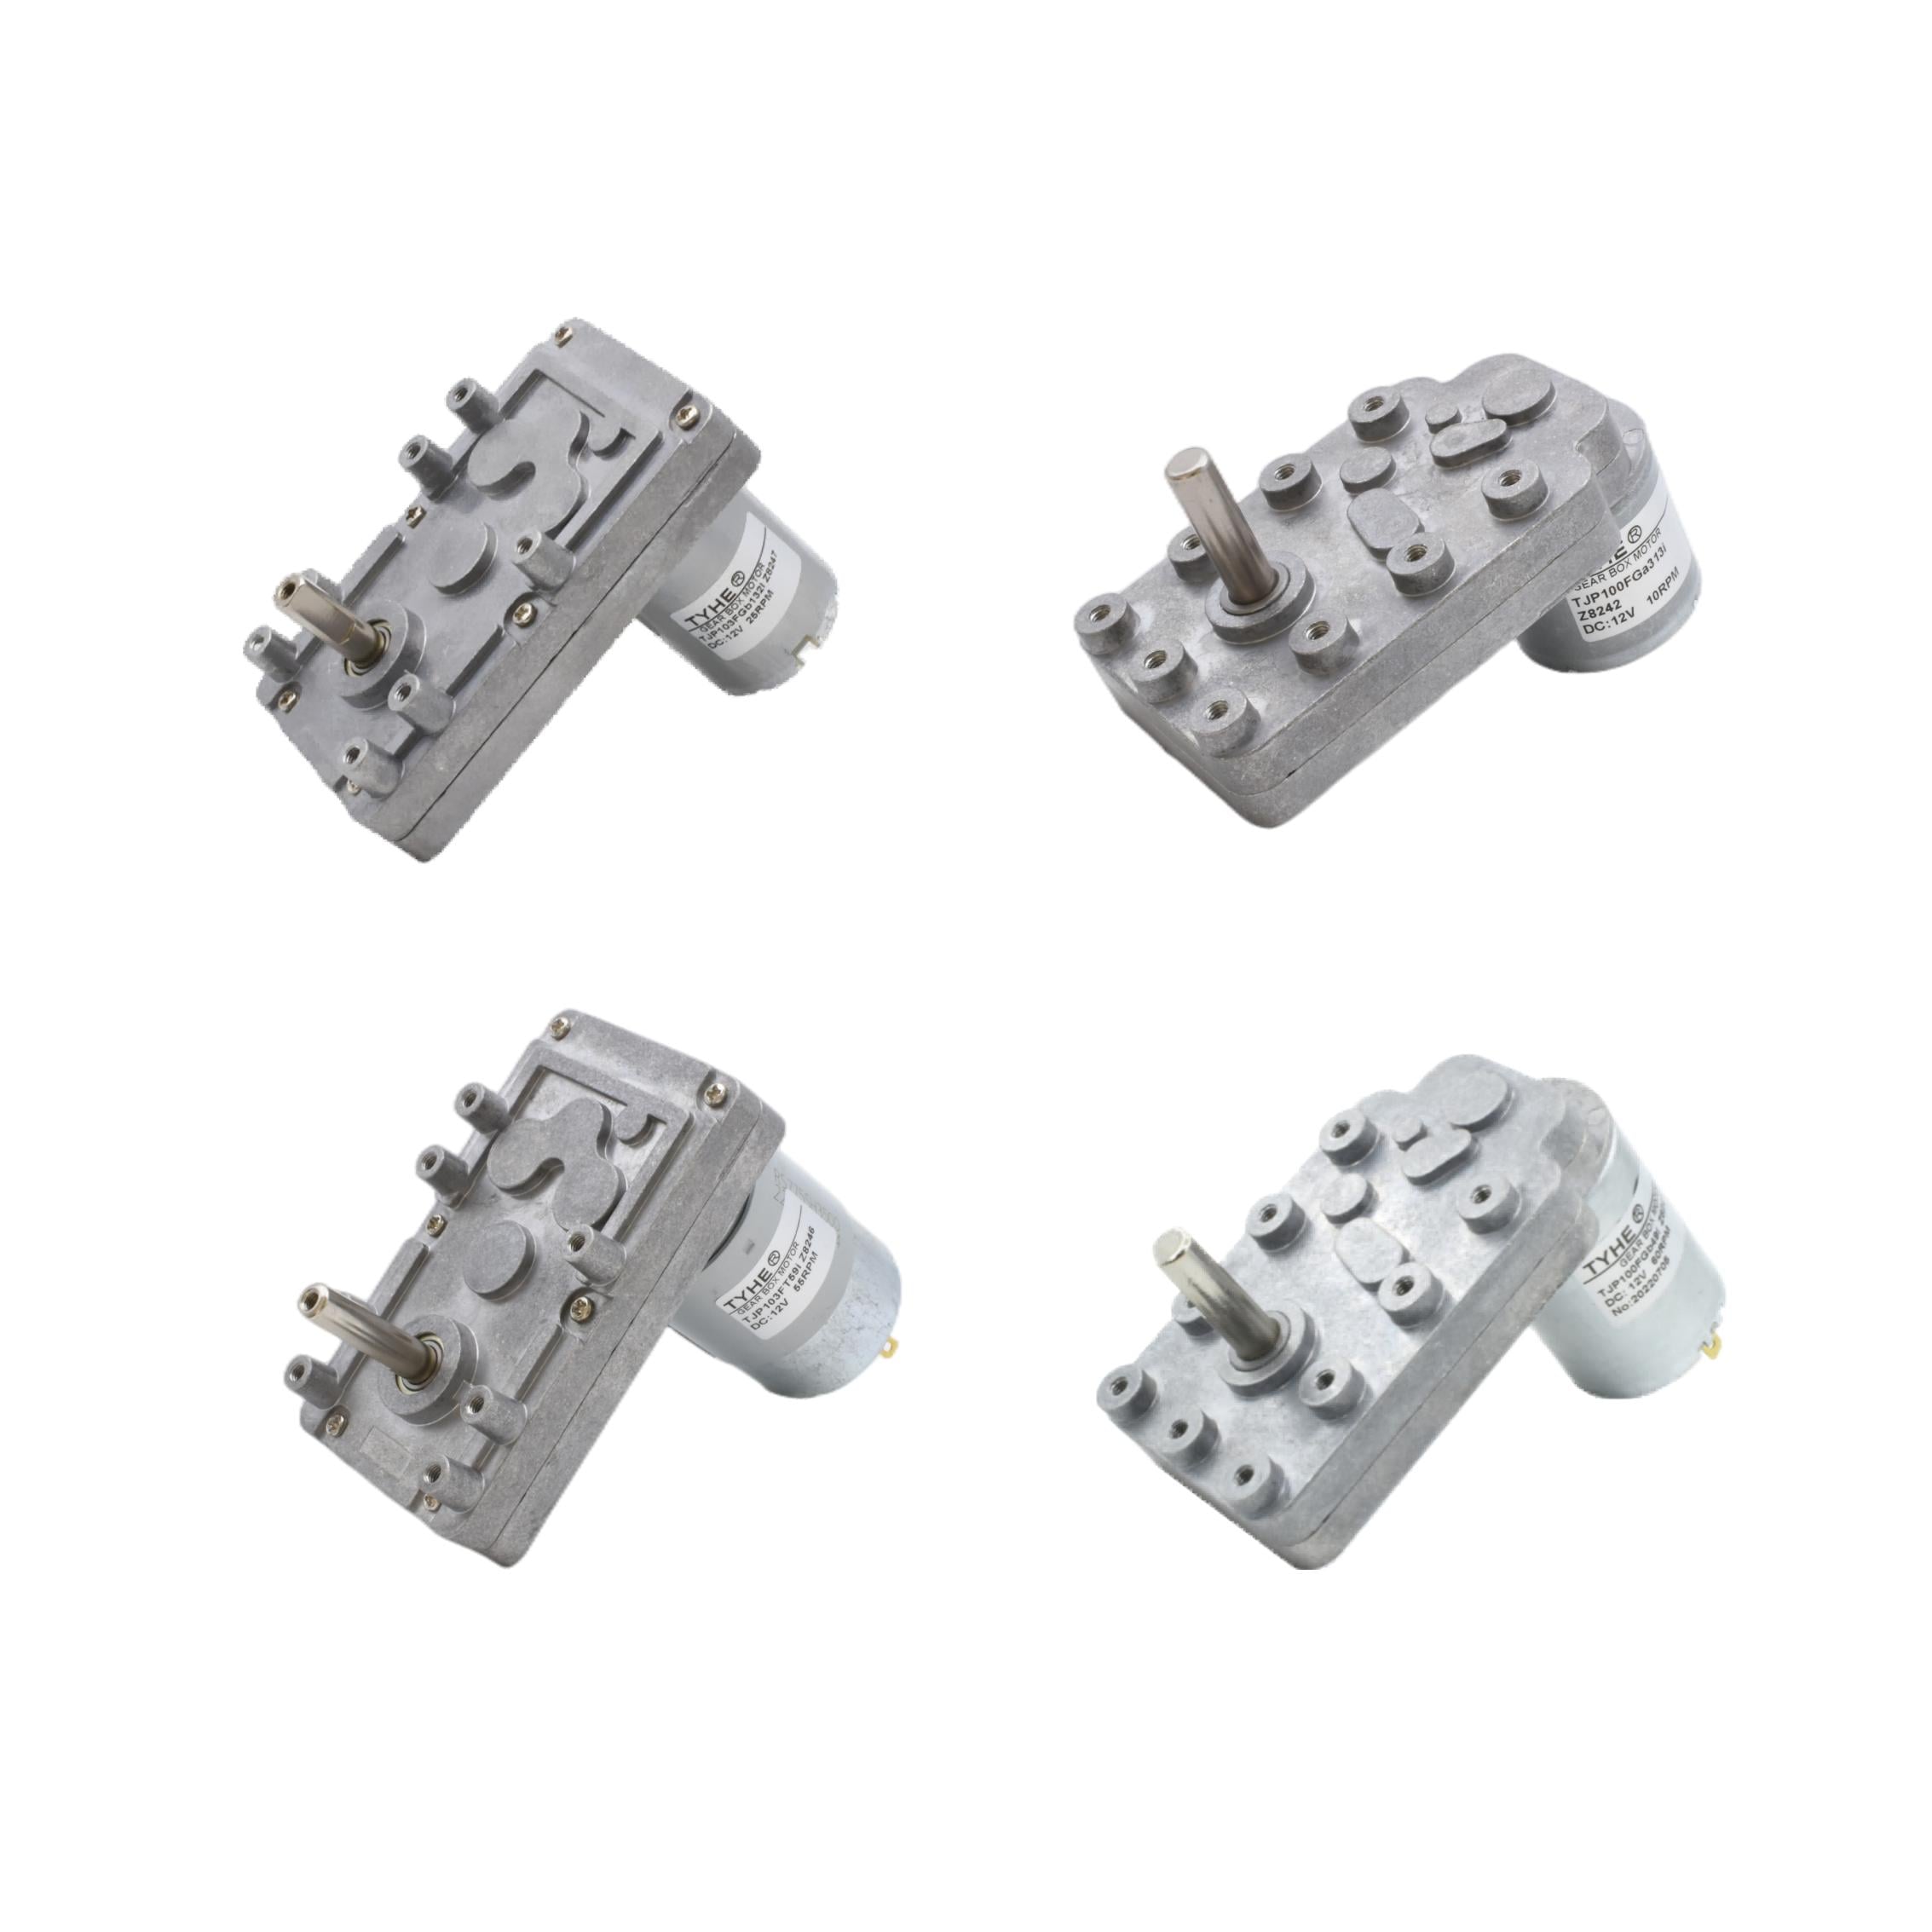
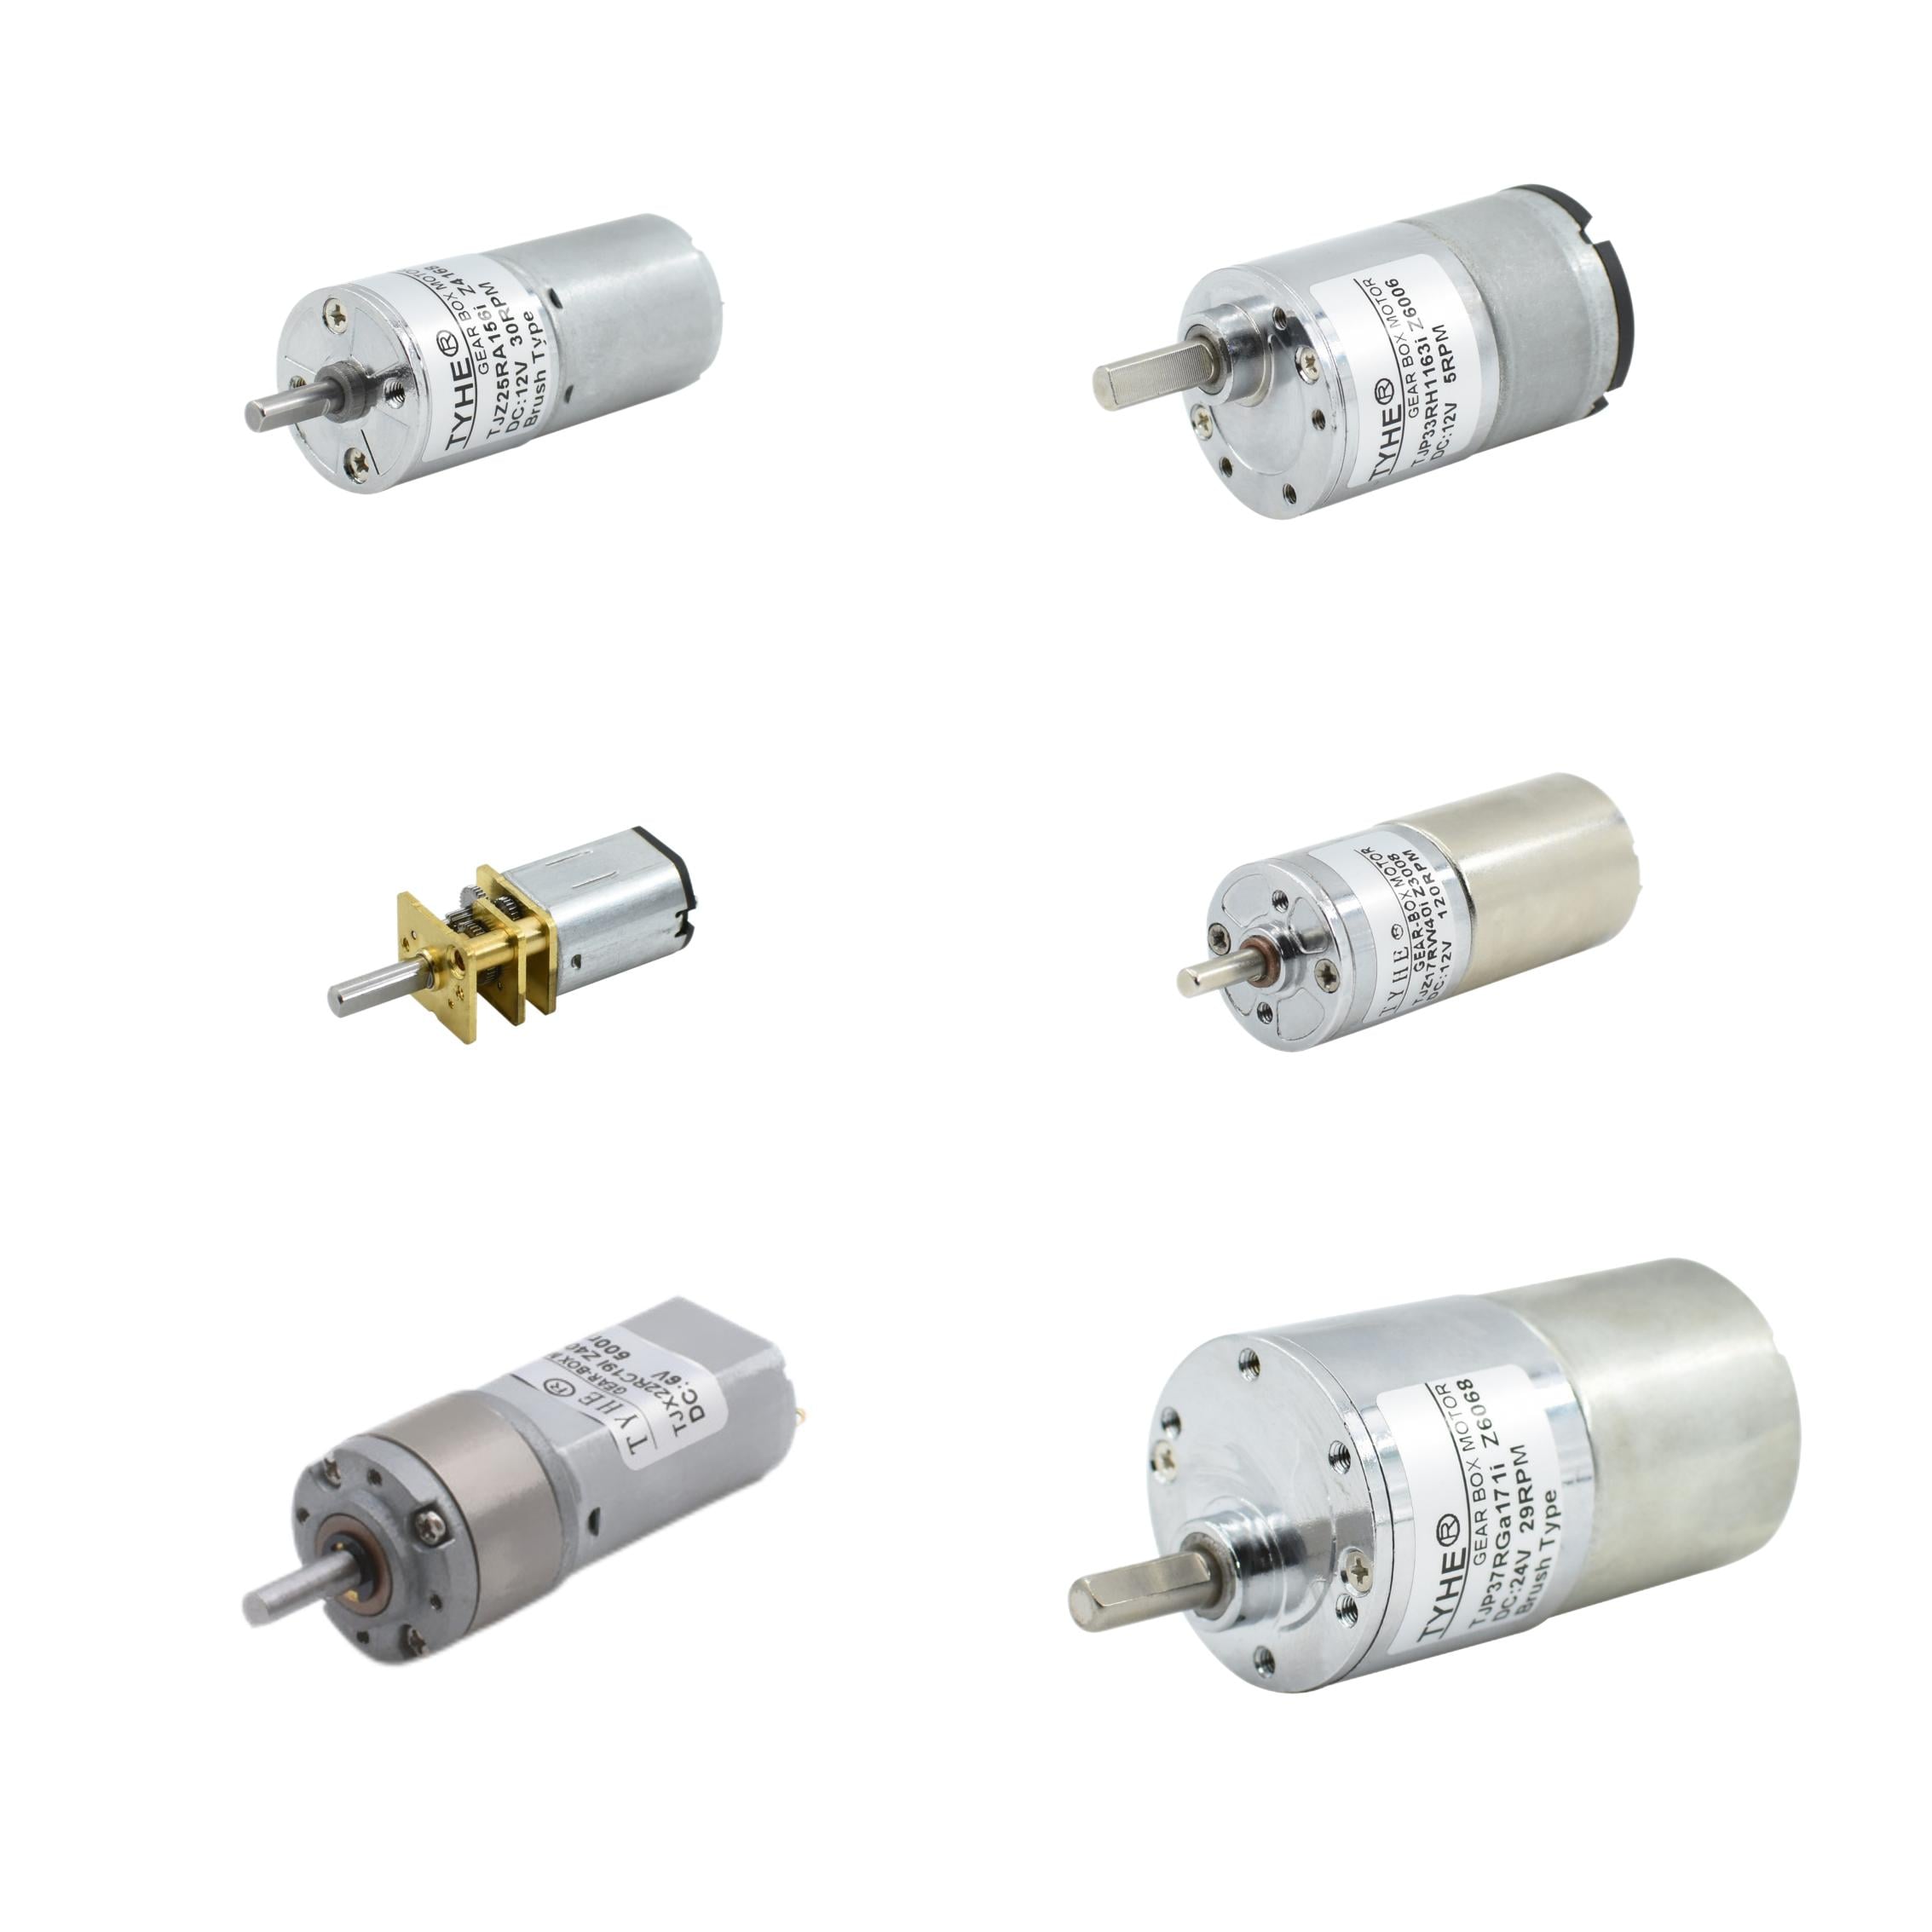
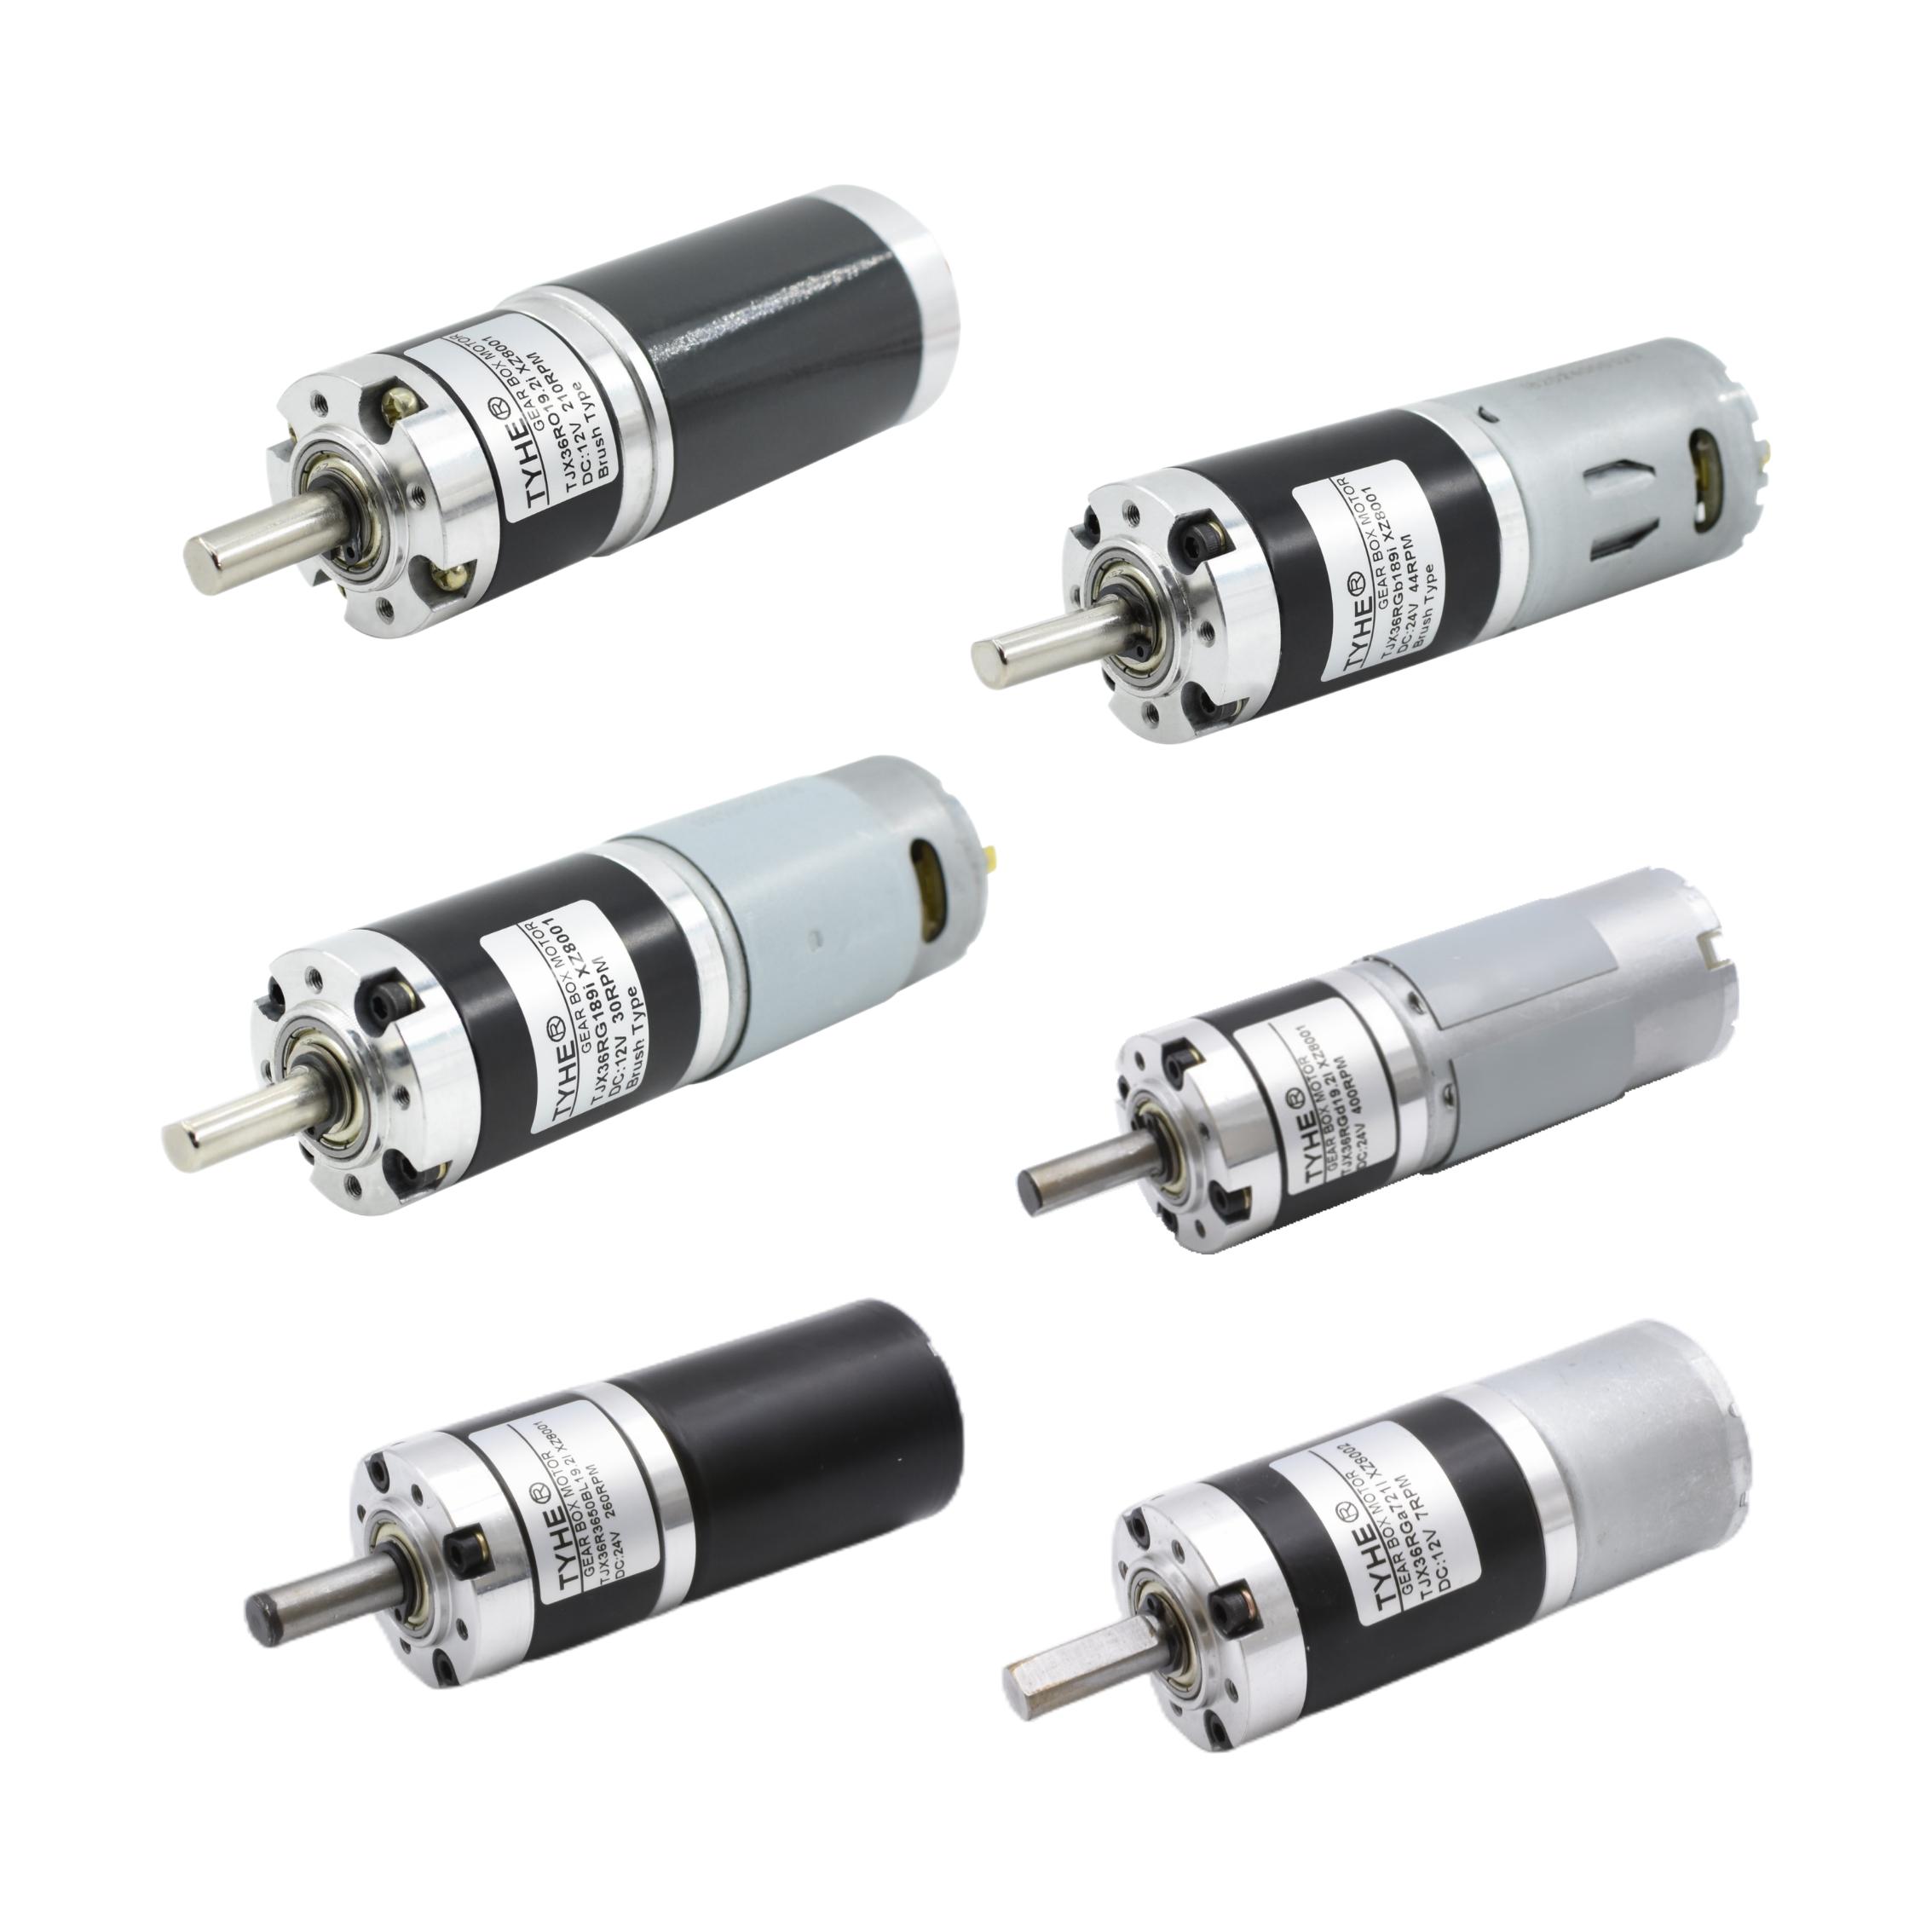
มอเตอร์กระแสตรงแบบลดรอบเกียร์
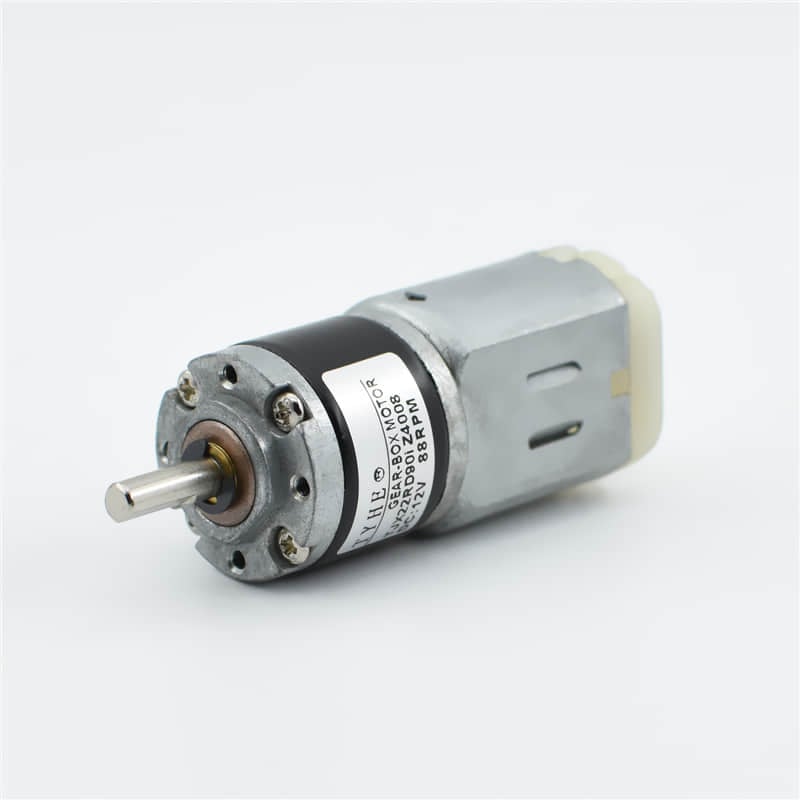
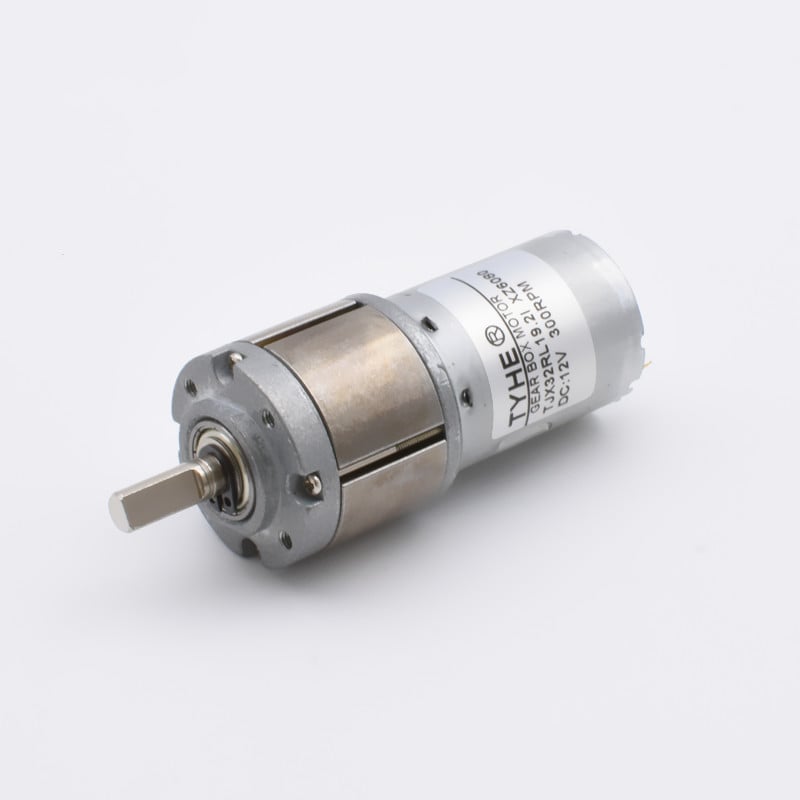
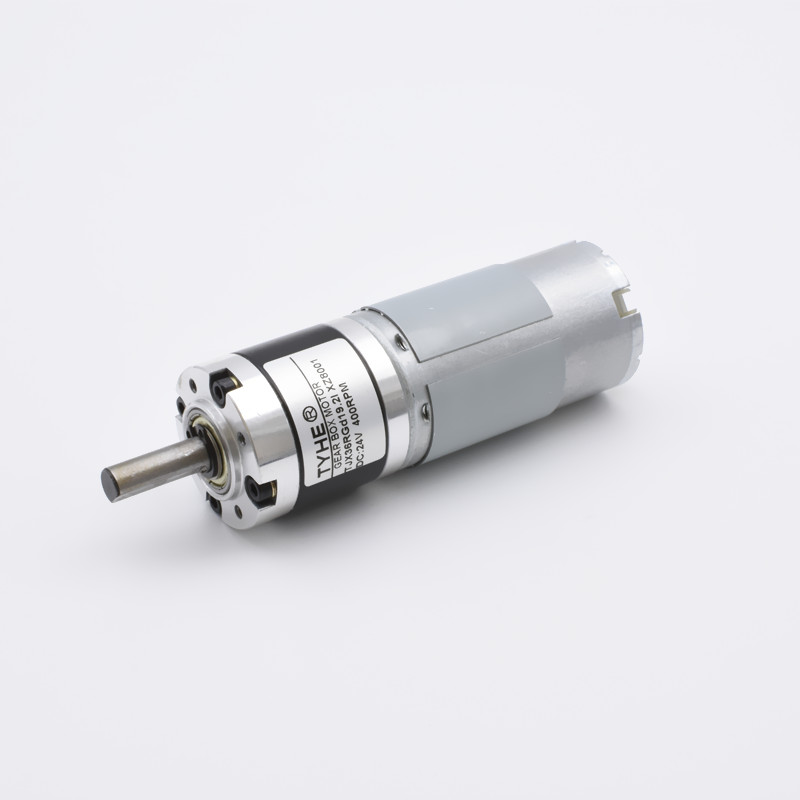
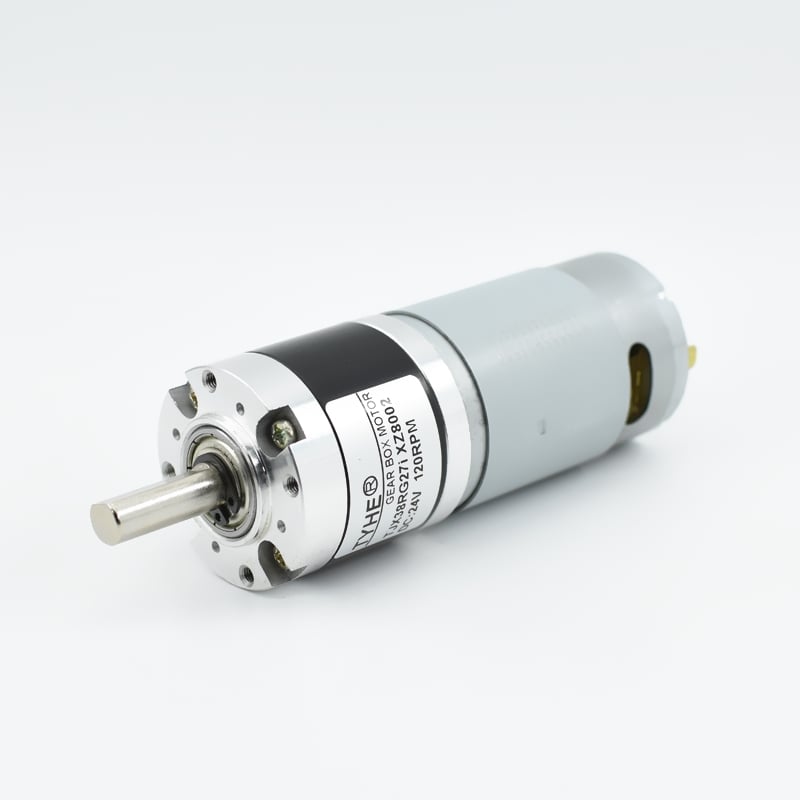
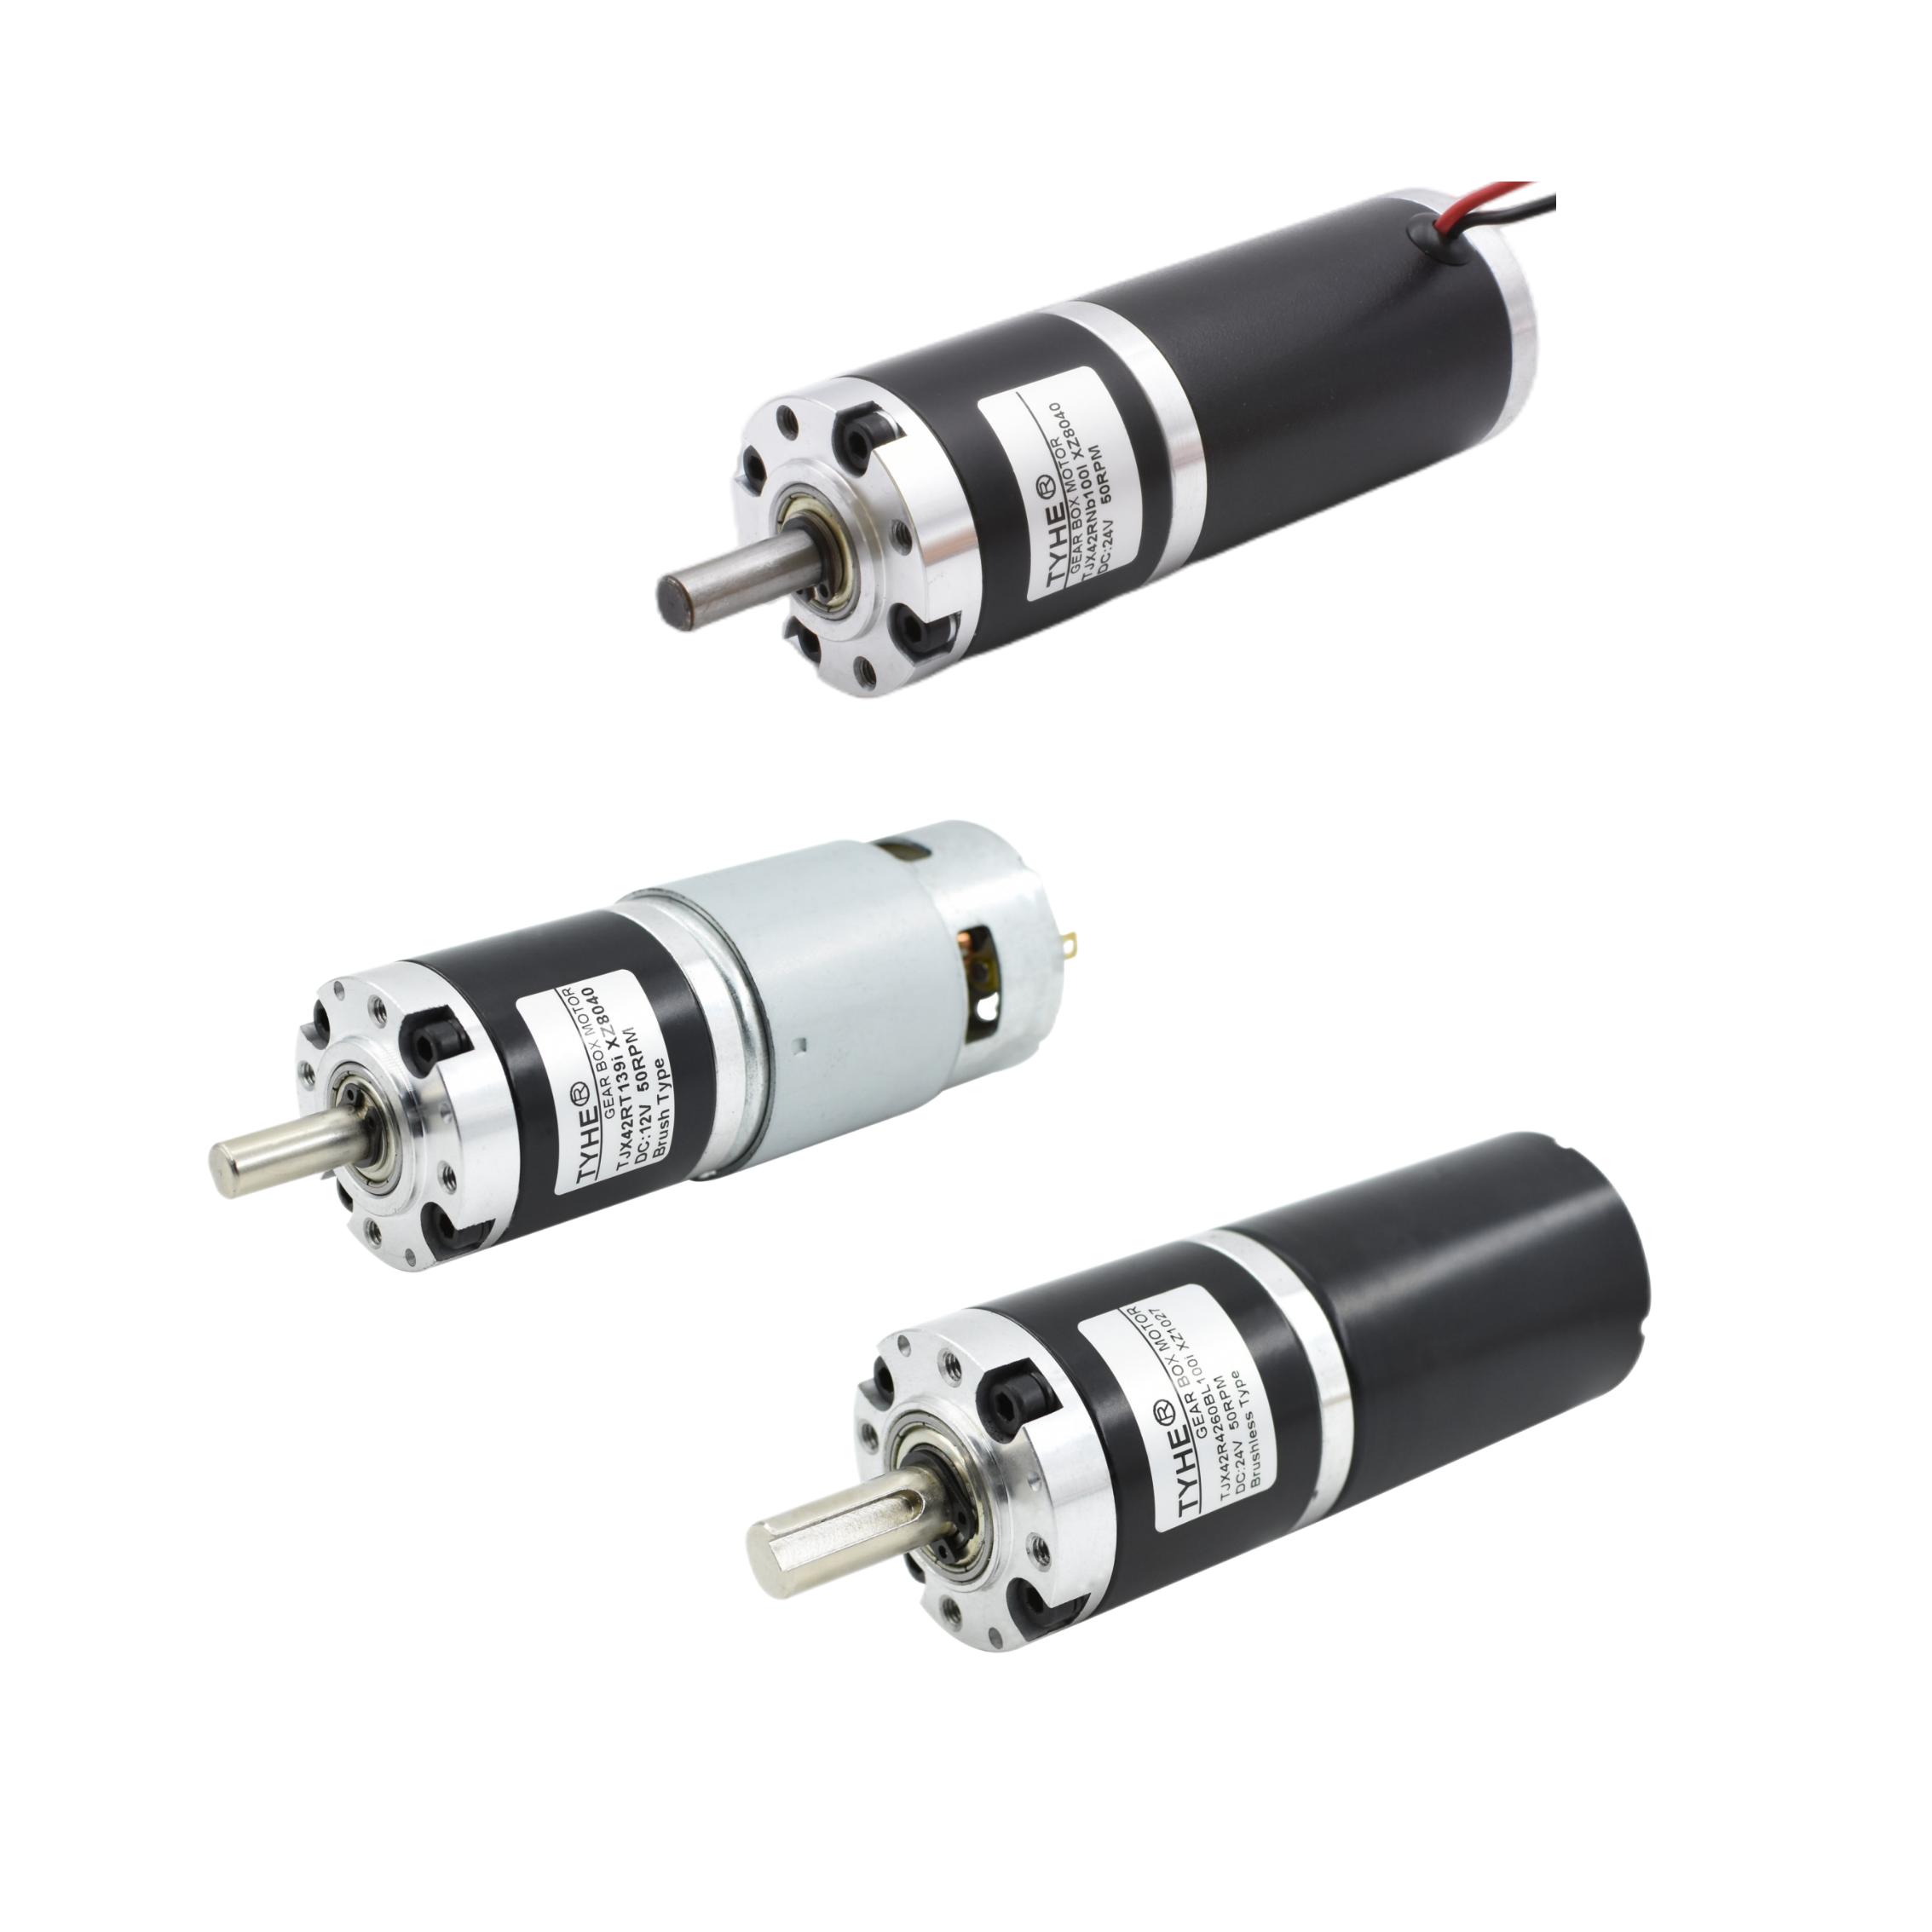
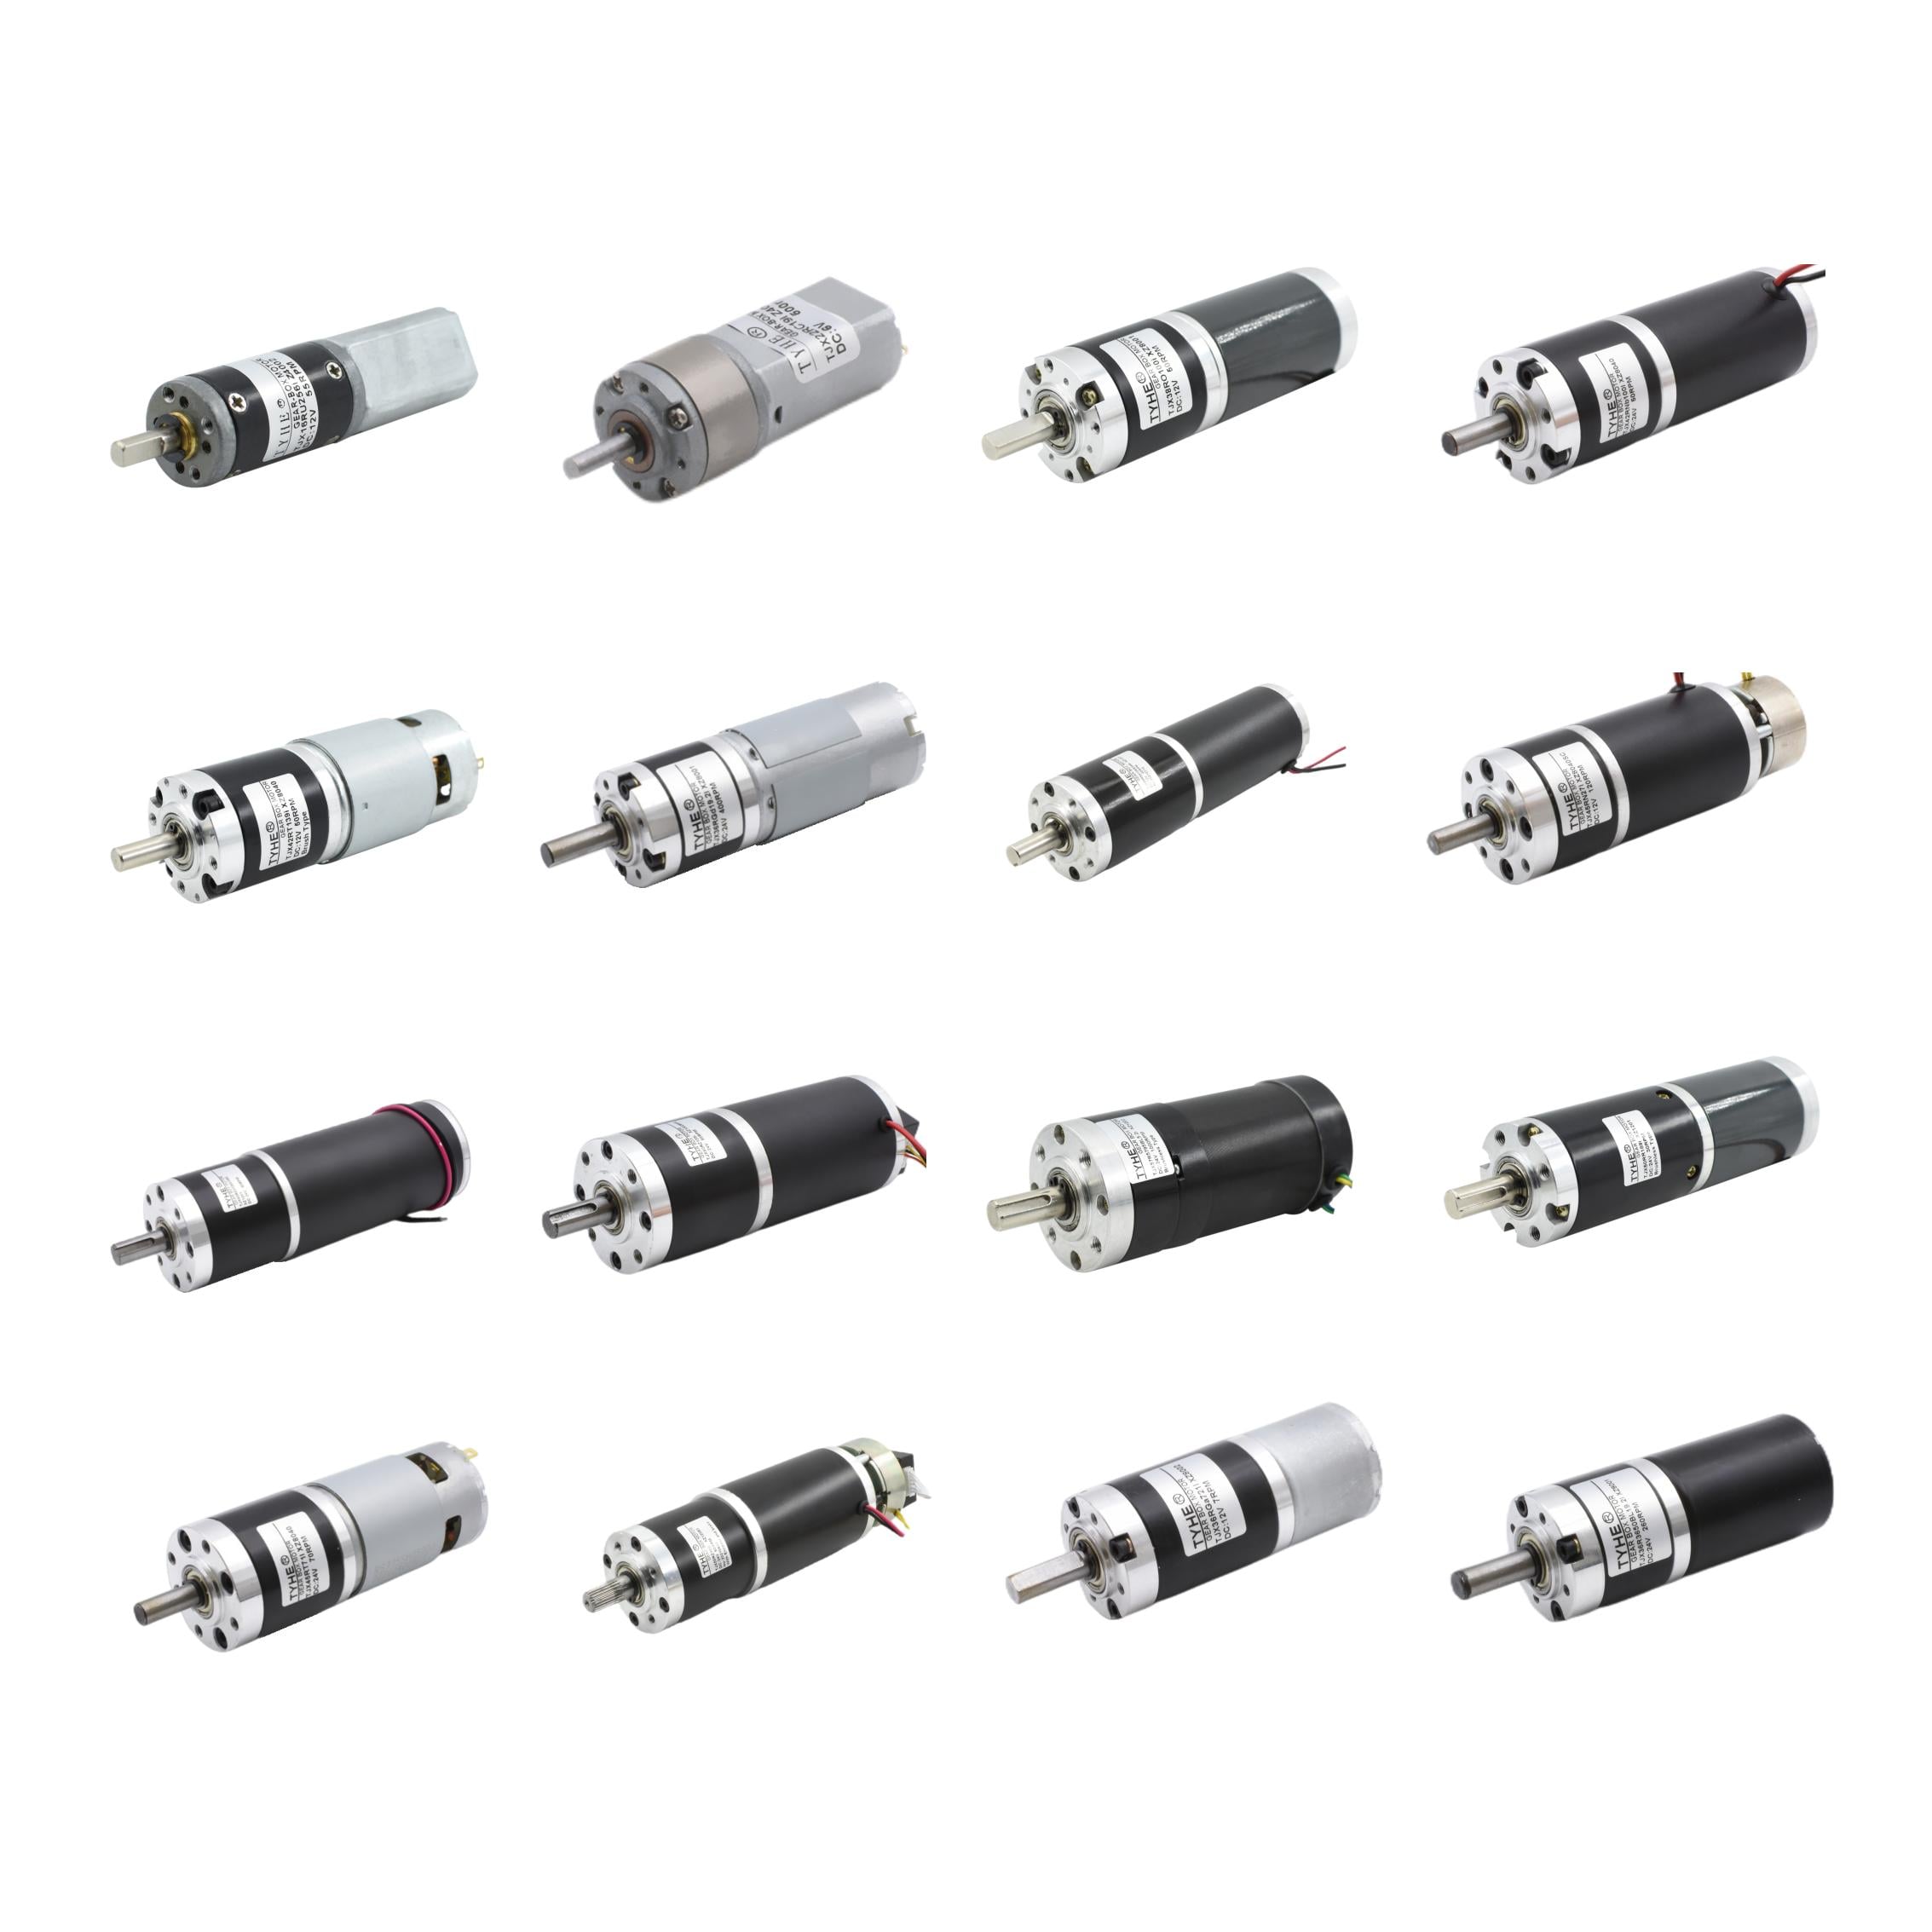
มอเตอร์กระแสตรงแบบลดเกียร์ คือ มอเตอร์กระแสตรงที่รวมกับกล่องเกียร์เพื่อให้ได้ความเร็วที่ควบคุมได้และแรงบิดสูงขึ้น มอเตอร์สร้างพลังงานการหมุน ในขณะที่ชุดเฟืองจะลดความเร็วของผลลัพธ์ลงและเพิ่มแรงบิด เพื่อให้เครื่องจักรเคลื่อนที่ได้อย่างมีประสิทธิภาพ โครงสร้างเช่นนี้ช่วยให้มอเตอร์กระแสตรงแบบลดเกียร์สามารถรับภาระที่มอเตอร์ทั่วไปอาจเริ่มหมุนหรือเคลื่อนย้ายได้ยาก จึงเหมาะกับระบบที่ต้องการการเคลื่อนที่อย่างสม่ำเสมอและทำซ้ำได้แม่นยำ มากกว่าความเร็วสูงในภาวะไม่มีภาระ รูปแบบที่ใช้บ่อย ได้แก่ ระบบเฟืองตรง (spur) เฟืองดาวเคราะห์ (planetary) และเฟืองหนอน (worm) แต่ละแบบให้คุณสมบัติแตกต่างกันด้านประสิทธิภาพ ความสามารถในการหยุดนิ่ง (holding ability) การควบคุมเสียง และความกะทัดรัด มอเตอร์กระแสตรงแบบลดเกียร์สามารถใช้เทคโนโลยีมอเตอร์แบบมีแปรง (brushed) หรือไม่มีแปรง (brushless) ขึ้นอยู่กับอายุการใช้งานที่ต้องการ วิธีควบคุม และแผนการบำรุงรักษา แรงดันไฟฟ้าที่รองรับมักรวมถึง 6 โวลต์ 12 โวลต์ 24 โวลต์ และค่าอื่น ๆ ตามความต้องการเฉพาะ อาจติดตั้งอุปกรณ์เสริม เช่น เอนโคเดอร์ สวิตช์จำกัดการเคลื่อนที่ (limit switch) เบรก หรือเซ็นเซอร์ป้อนกลับ (feedback sensor) เพื่อให้ตำแหน่งแม่นยำ การควบคุมความเร็วทำได้ผ่านการปรับแรงดันไฟฟ้า การปรับความกว้างของสัญญาณแบบพัลส์ (pulse-width modulation) หรือใช้คอนโทรลเลอร์เฉพาะทาง มอเตอร์กระแสตรงแบบลดเกียร์สามารถหมุนทั้งทิศทางไปข้างหน้าและย้อนกลับได้ เมื่อใช้ร่วมกับไดรเวอร์ที่เหมาะสมหรือวงจรกลับขั้ว (polarity circuit) ตัวเรือนทำจากโลหะหรือพลาสติกเสริมแรง เพื่อป้องกันชิ้นส่วนภายในและรองรับการติดตั้งหลายรูปแบบ ผู้ซื้อสามารถระบุขนาดเพลา อัตราทดเกียร์ แรงบิดที่กำหนด ความเร็วขณะไม่มีภาระ กระแสไฟฟ้าที่ใช้ และรอบการทำงาน (duty cycle) ได้ มอเตอร์กระแสตรงแบบลดเกียร์ใช้งานในระบบลำเลียง ประตูอัตโนมัติ อุปกรณ์ทางการแพทย์ หุ่นยนต์ ปั๊ม วาล์ว ระบบยกของ ของเล่น และเครื่องสำนักงาน การเลือกอัตราทดเกียร์ที่เหมาะสมช่วยให้มอเตอร์กระแสตรงแบบลดเกียร์สามารถสมดุลระหว่างความเร็ว แรง ขนาด และการใช้พลังงาน ให้สอดคล้องกับงานที่ตั้งใจใช้งาน

 EN