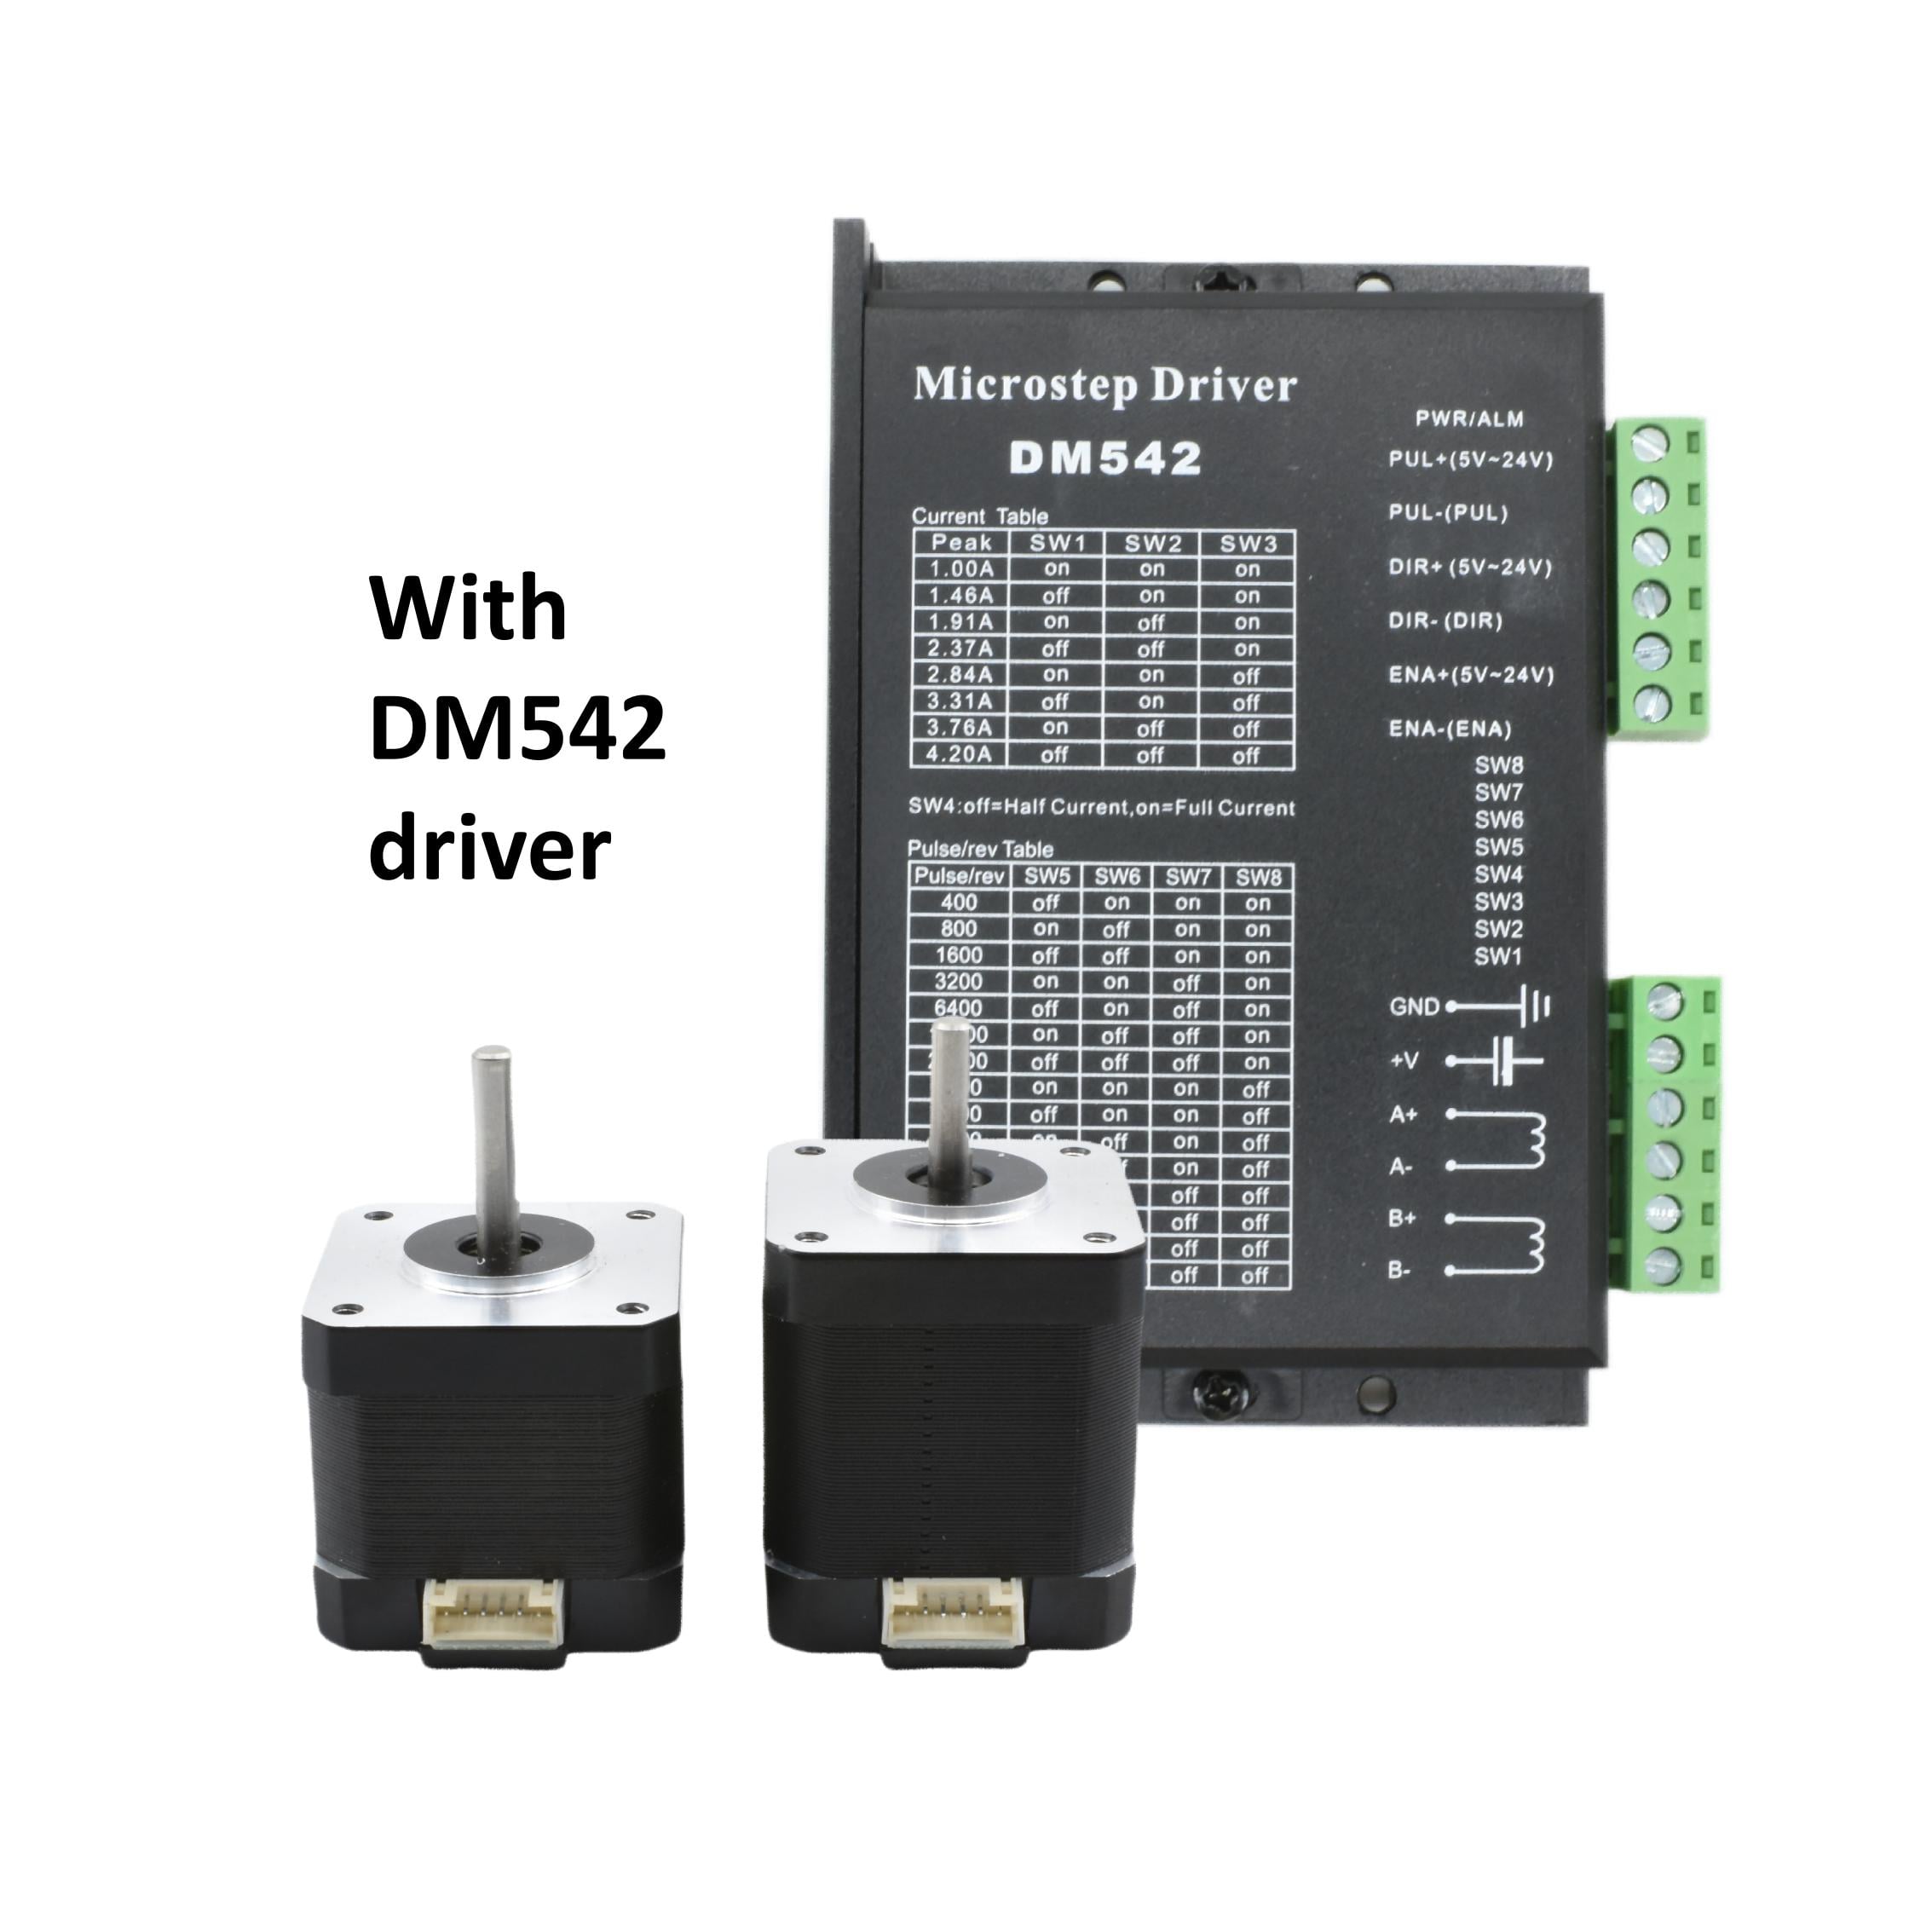
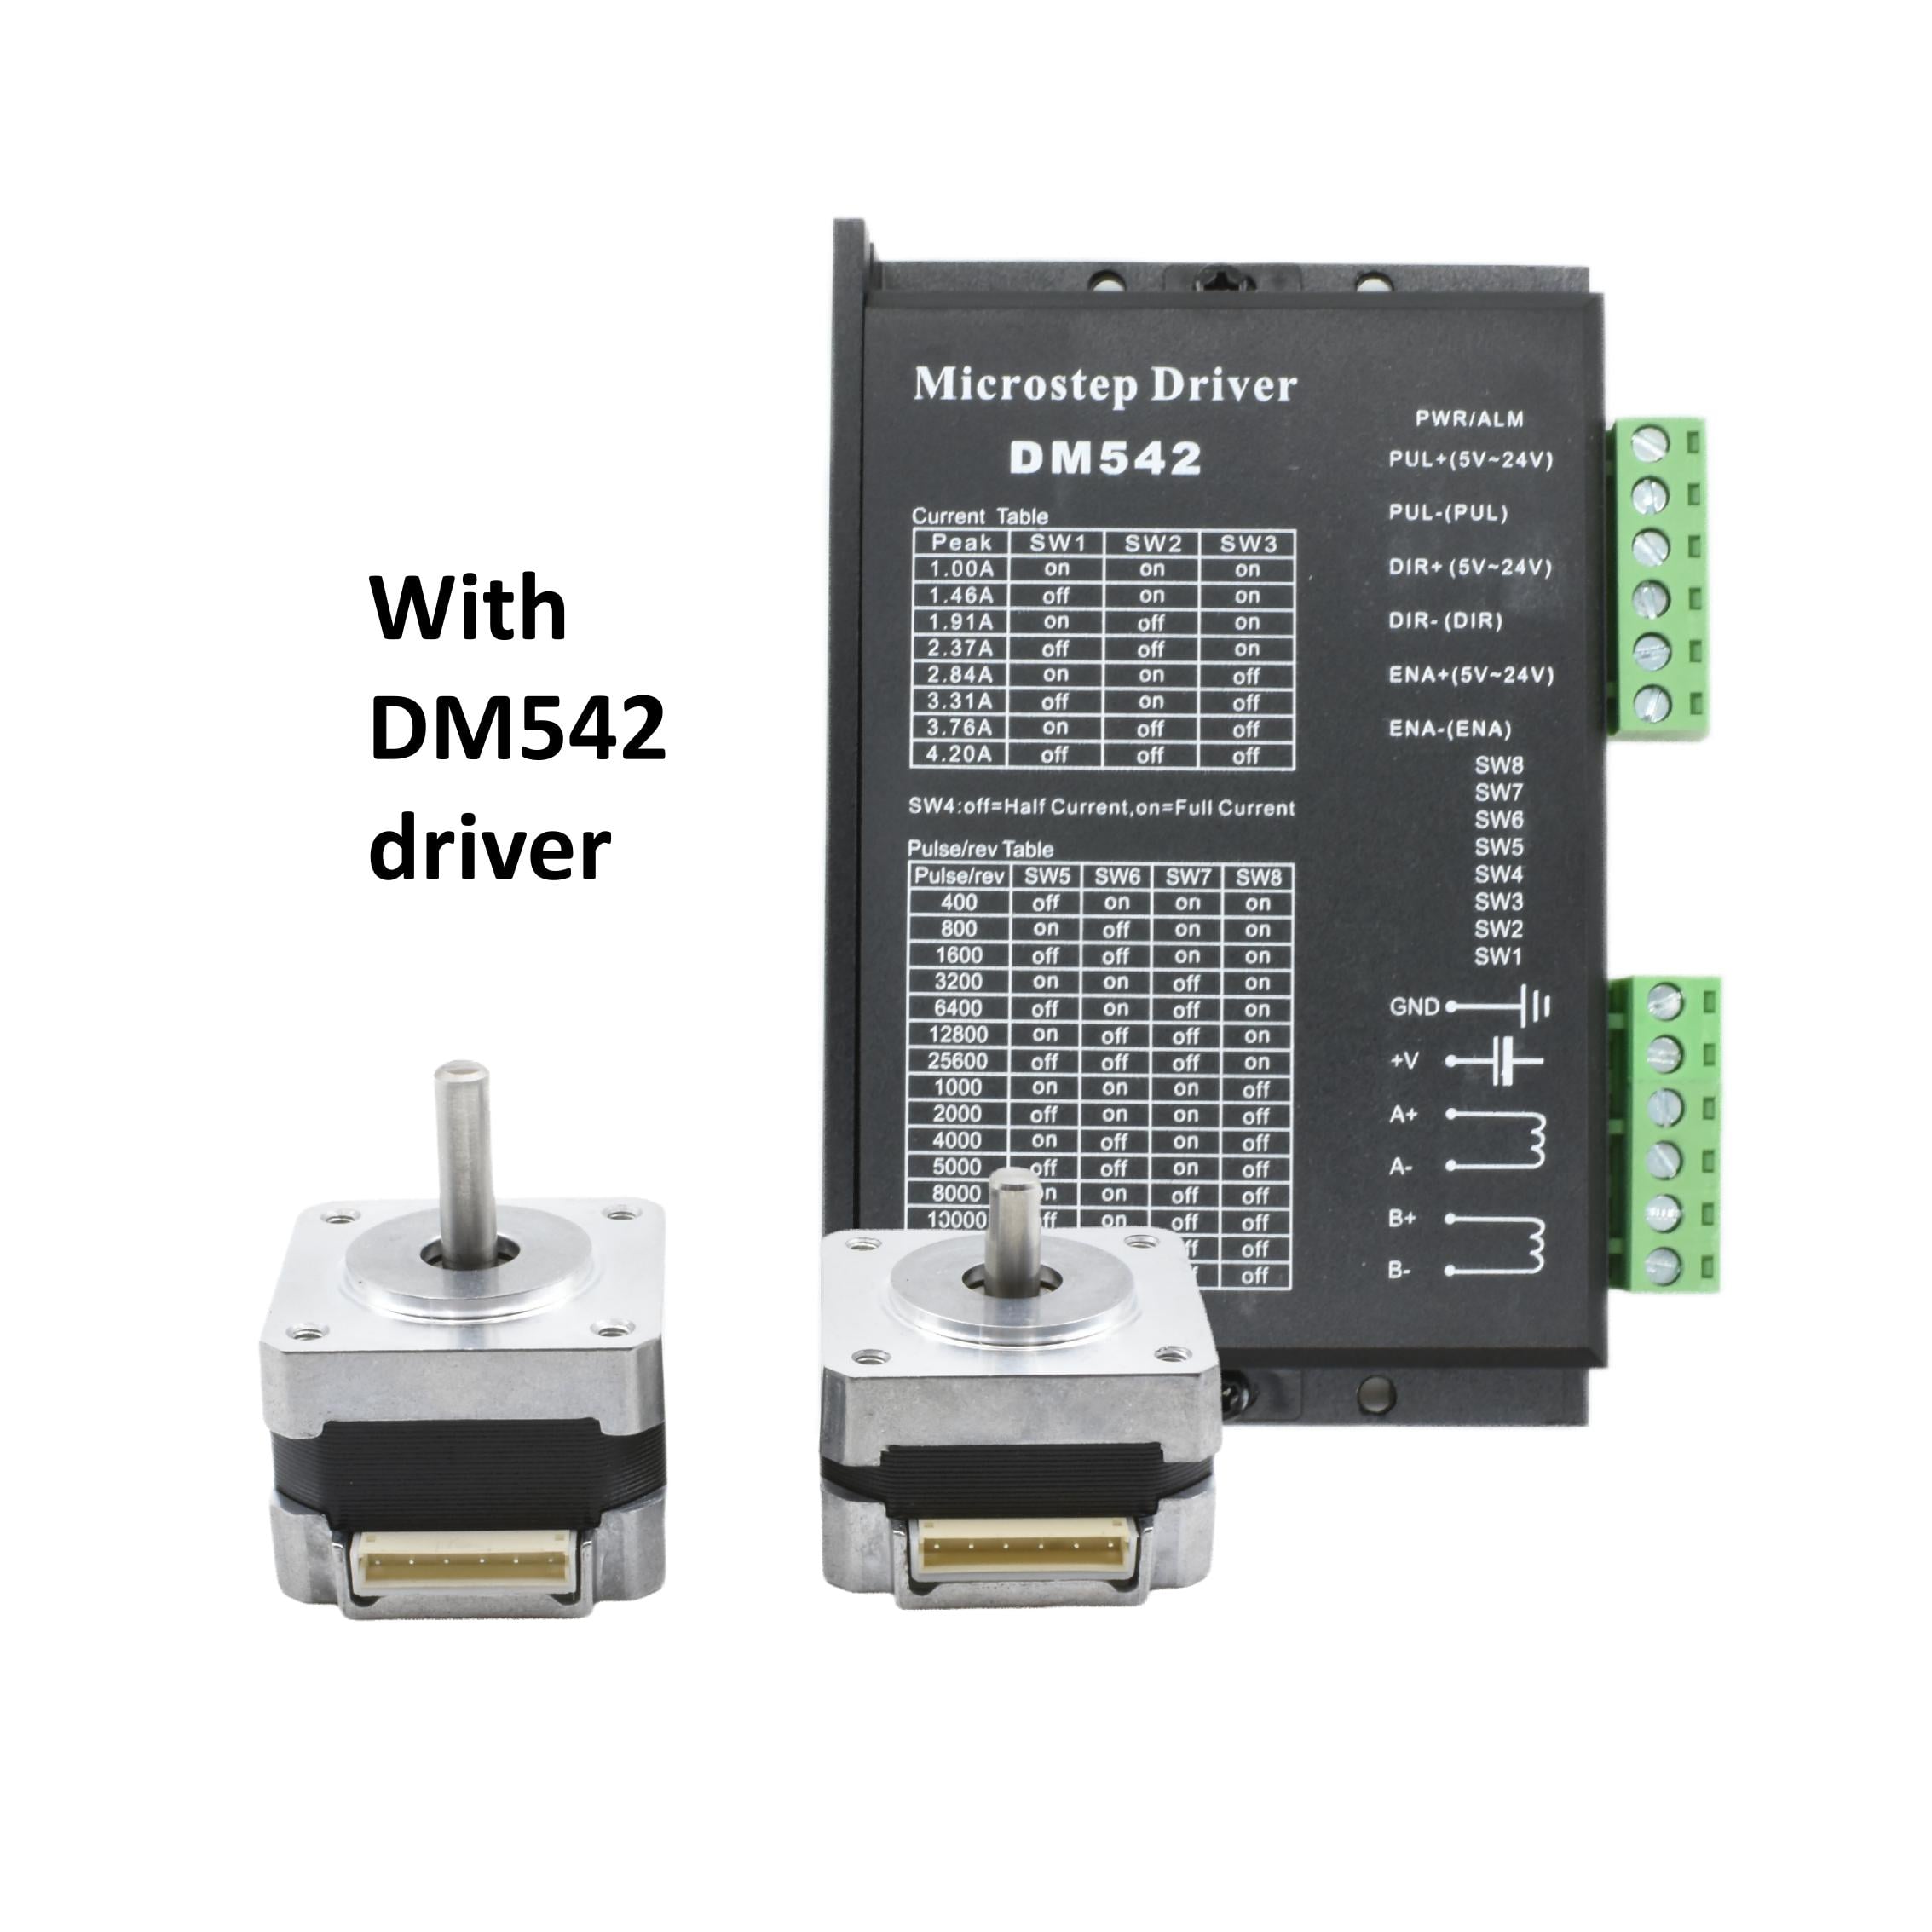
pemacu pengawal langkah
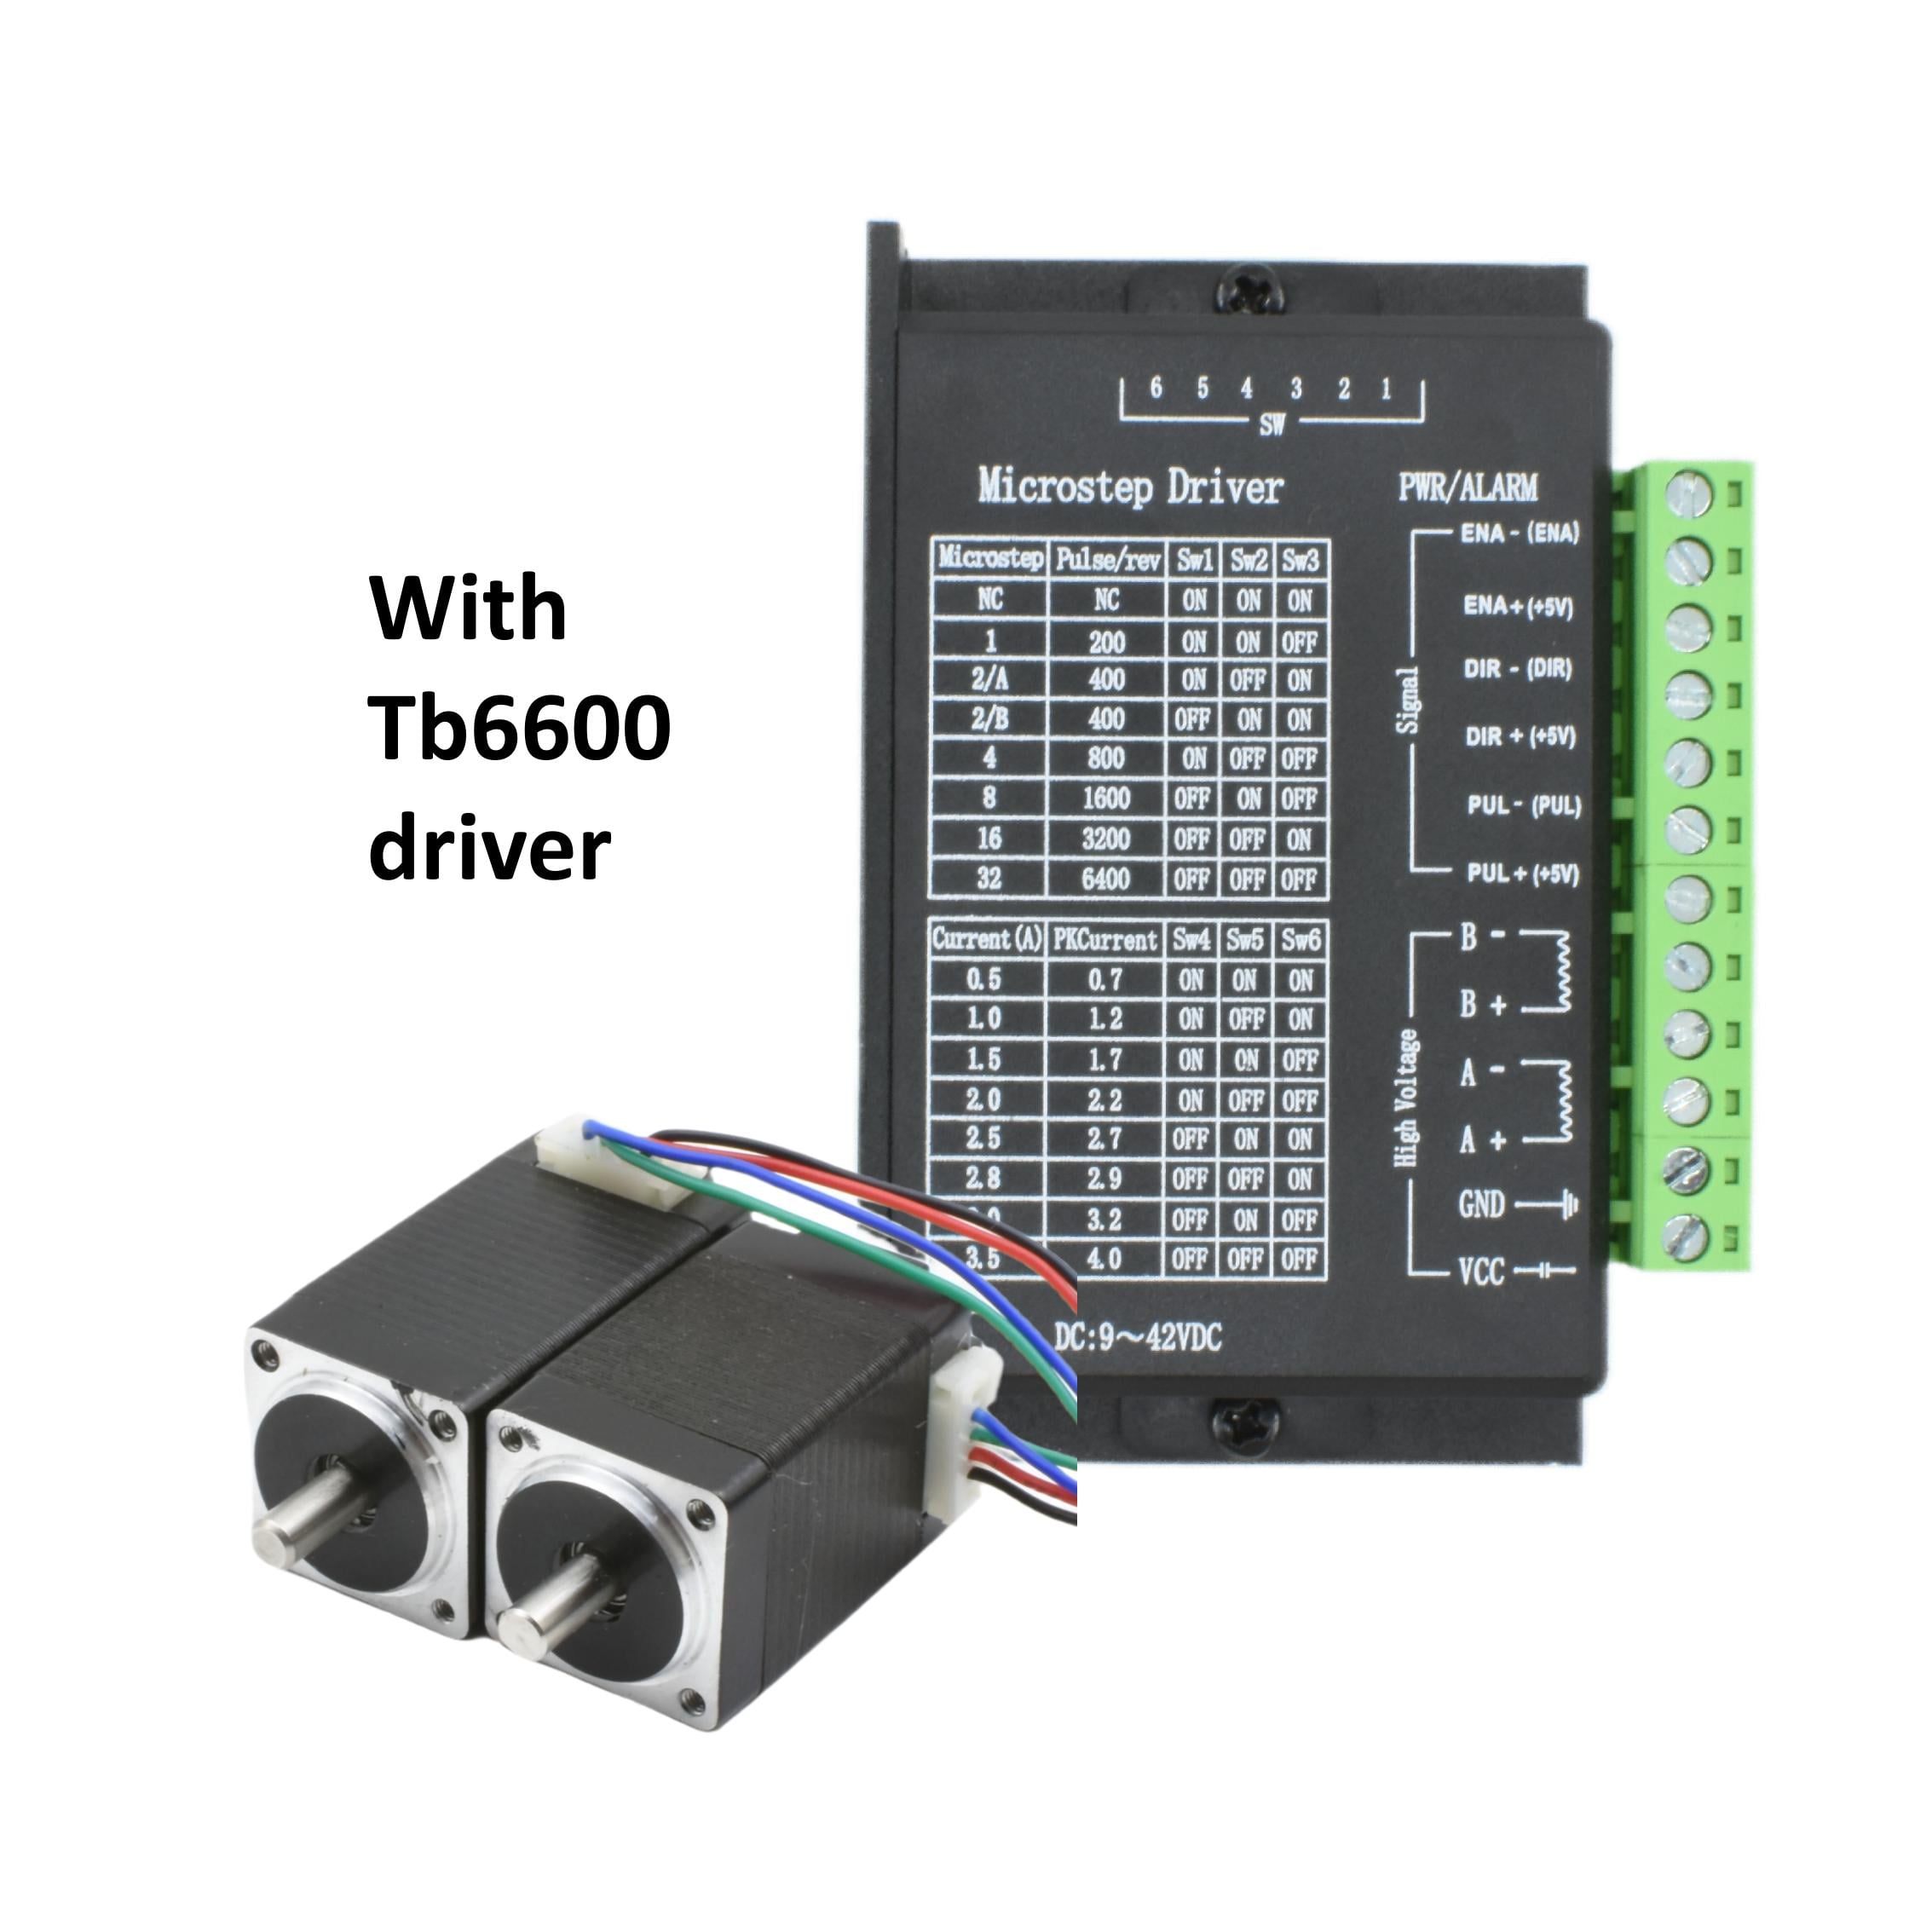
Pemacu pengawal langkah ialah unit elektronik yang menukar isyarat kawalan kepada pergerakan motor yang tepat. Pemacu pengawal langkah mengurus arus yang dihantar ke motor langkah, membantu motor bergerak dalam penambahan terkawal, mengekalkan kedudukan, dan mengubah kelajuan secara lancar. Ia biasanya menerima arahan denyut dan arah daripada PLC, komputer, sistem CNC, atau papan gerak. Pemacu pengawal langkah kemudiannya melaras output elektrik supaya motor mengikuti laluan yang diminta dengan ketepatan masa yang boleh dipercayai. Reka bentuk moden mungkin menyokong mikro-langkah, iaitu membahagikan setiap langkah motor kepada pergerakan yang lebih kecil untuk operasi yang lebih senyap dan penentuan kedudukan yang lebih baik. Ramai model juga mempunyai arus boleh laras, perlindungan voltan, perlindungan haba, dan perlindungan beban lebih. Ciri-ciri ini membantu melindungi kedua-dua pemacu pengawal dan motor yang bersambung semasa kitaran yang mencabar. Pemacu pengawal langkah juga boleh menawarkan pengurangan arus automatik apabila motor tidak aktif, mengurangkan haba dan penggunaan tenaga. Sesetengah versi berkomunikasi melalui antara muka denyut, arah, analog, atau rangkaian, membolehkannya sesuai dengan pelbagai arkitektur kawalan. Pemacu pengawal langkah beroperasi bersama motor kecil dalam peralatan makmal dan motor yang lebih besar dalam pengemasan, percetakan, robotik, dan alat mesin. Memilih unit yang sesuai memerlukan semakan arus motor, voltan bekalan, resolusi langkah, kaedah komunikasi, dan keperluan beban. Pemacu pengawal langkah yang sesuai mencipta hubungan praktikal antara arahan gerak dan motor, memberikan pergerakan yang boleh diulang tanpa memerlukan sistem pemacu yang rumit. Bagi pengilang, pemacu pengawal langkah menyediakan cara padat untuk menambah gerak tepat, kawalan kelajuan yang boleh dipercayai, dan perlindungan berguna kepada peralatan baharu atau sedia ada. Reka bentuknya yang fleksibel menjadikan pemacu pengawal langkah sesuai untuk peranti automatik yang memerlukan penentuan kedudukan yang boleh dipercayai pada kos yang dikawal.

 EN