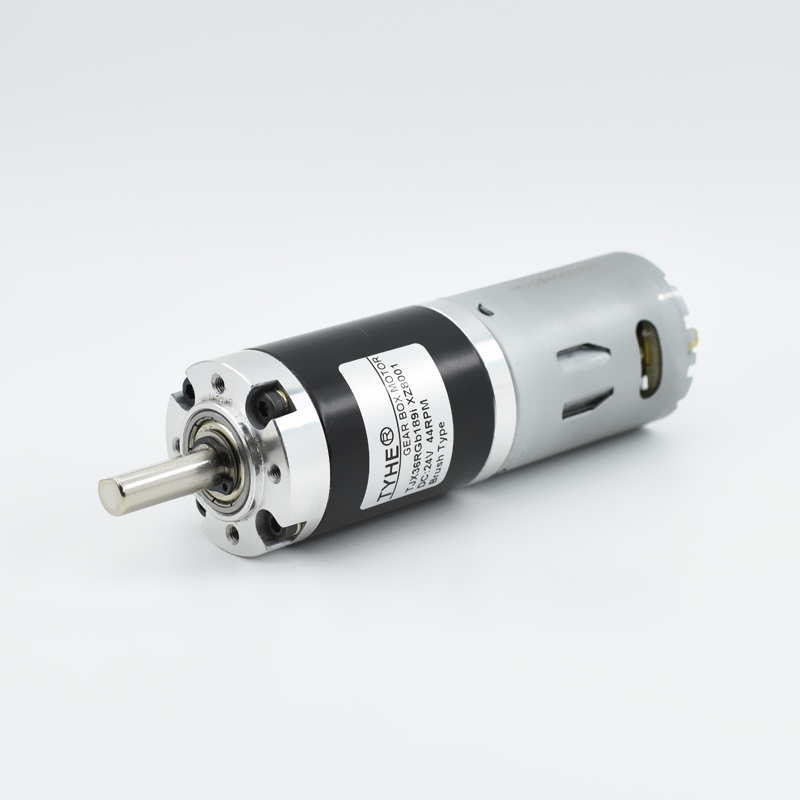
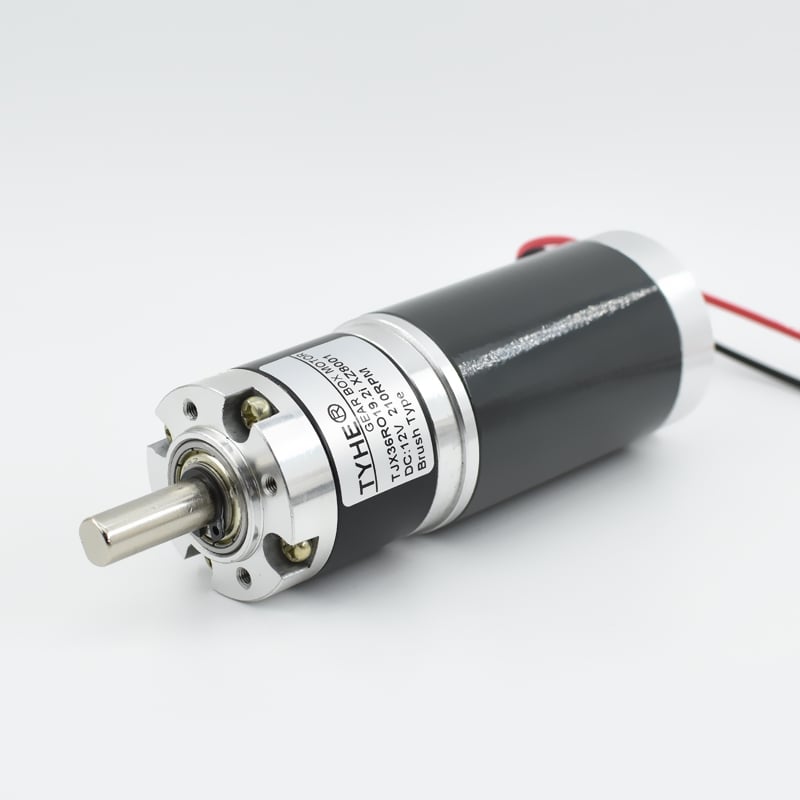
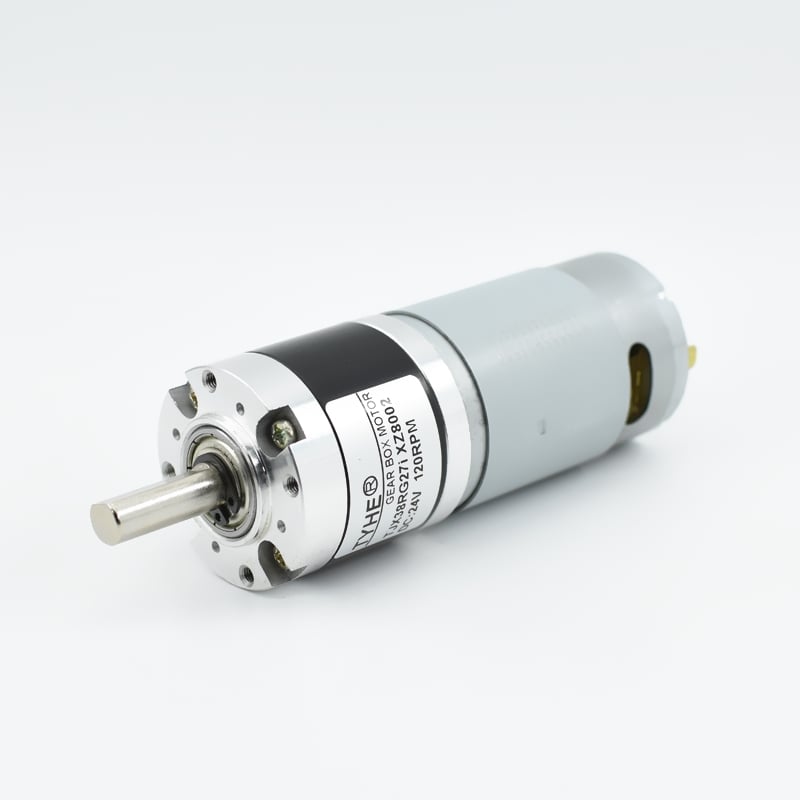
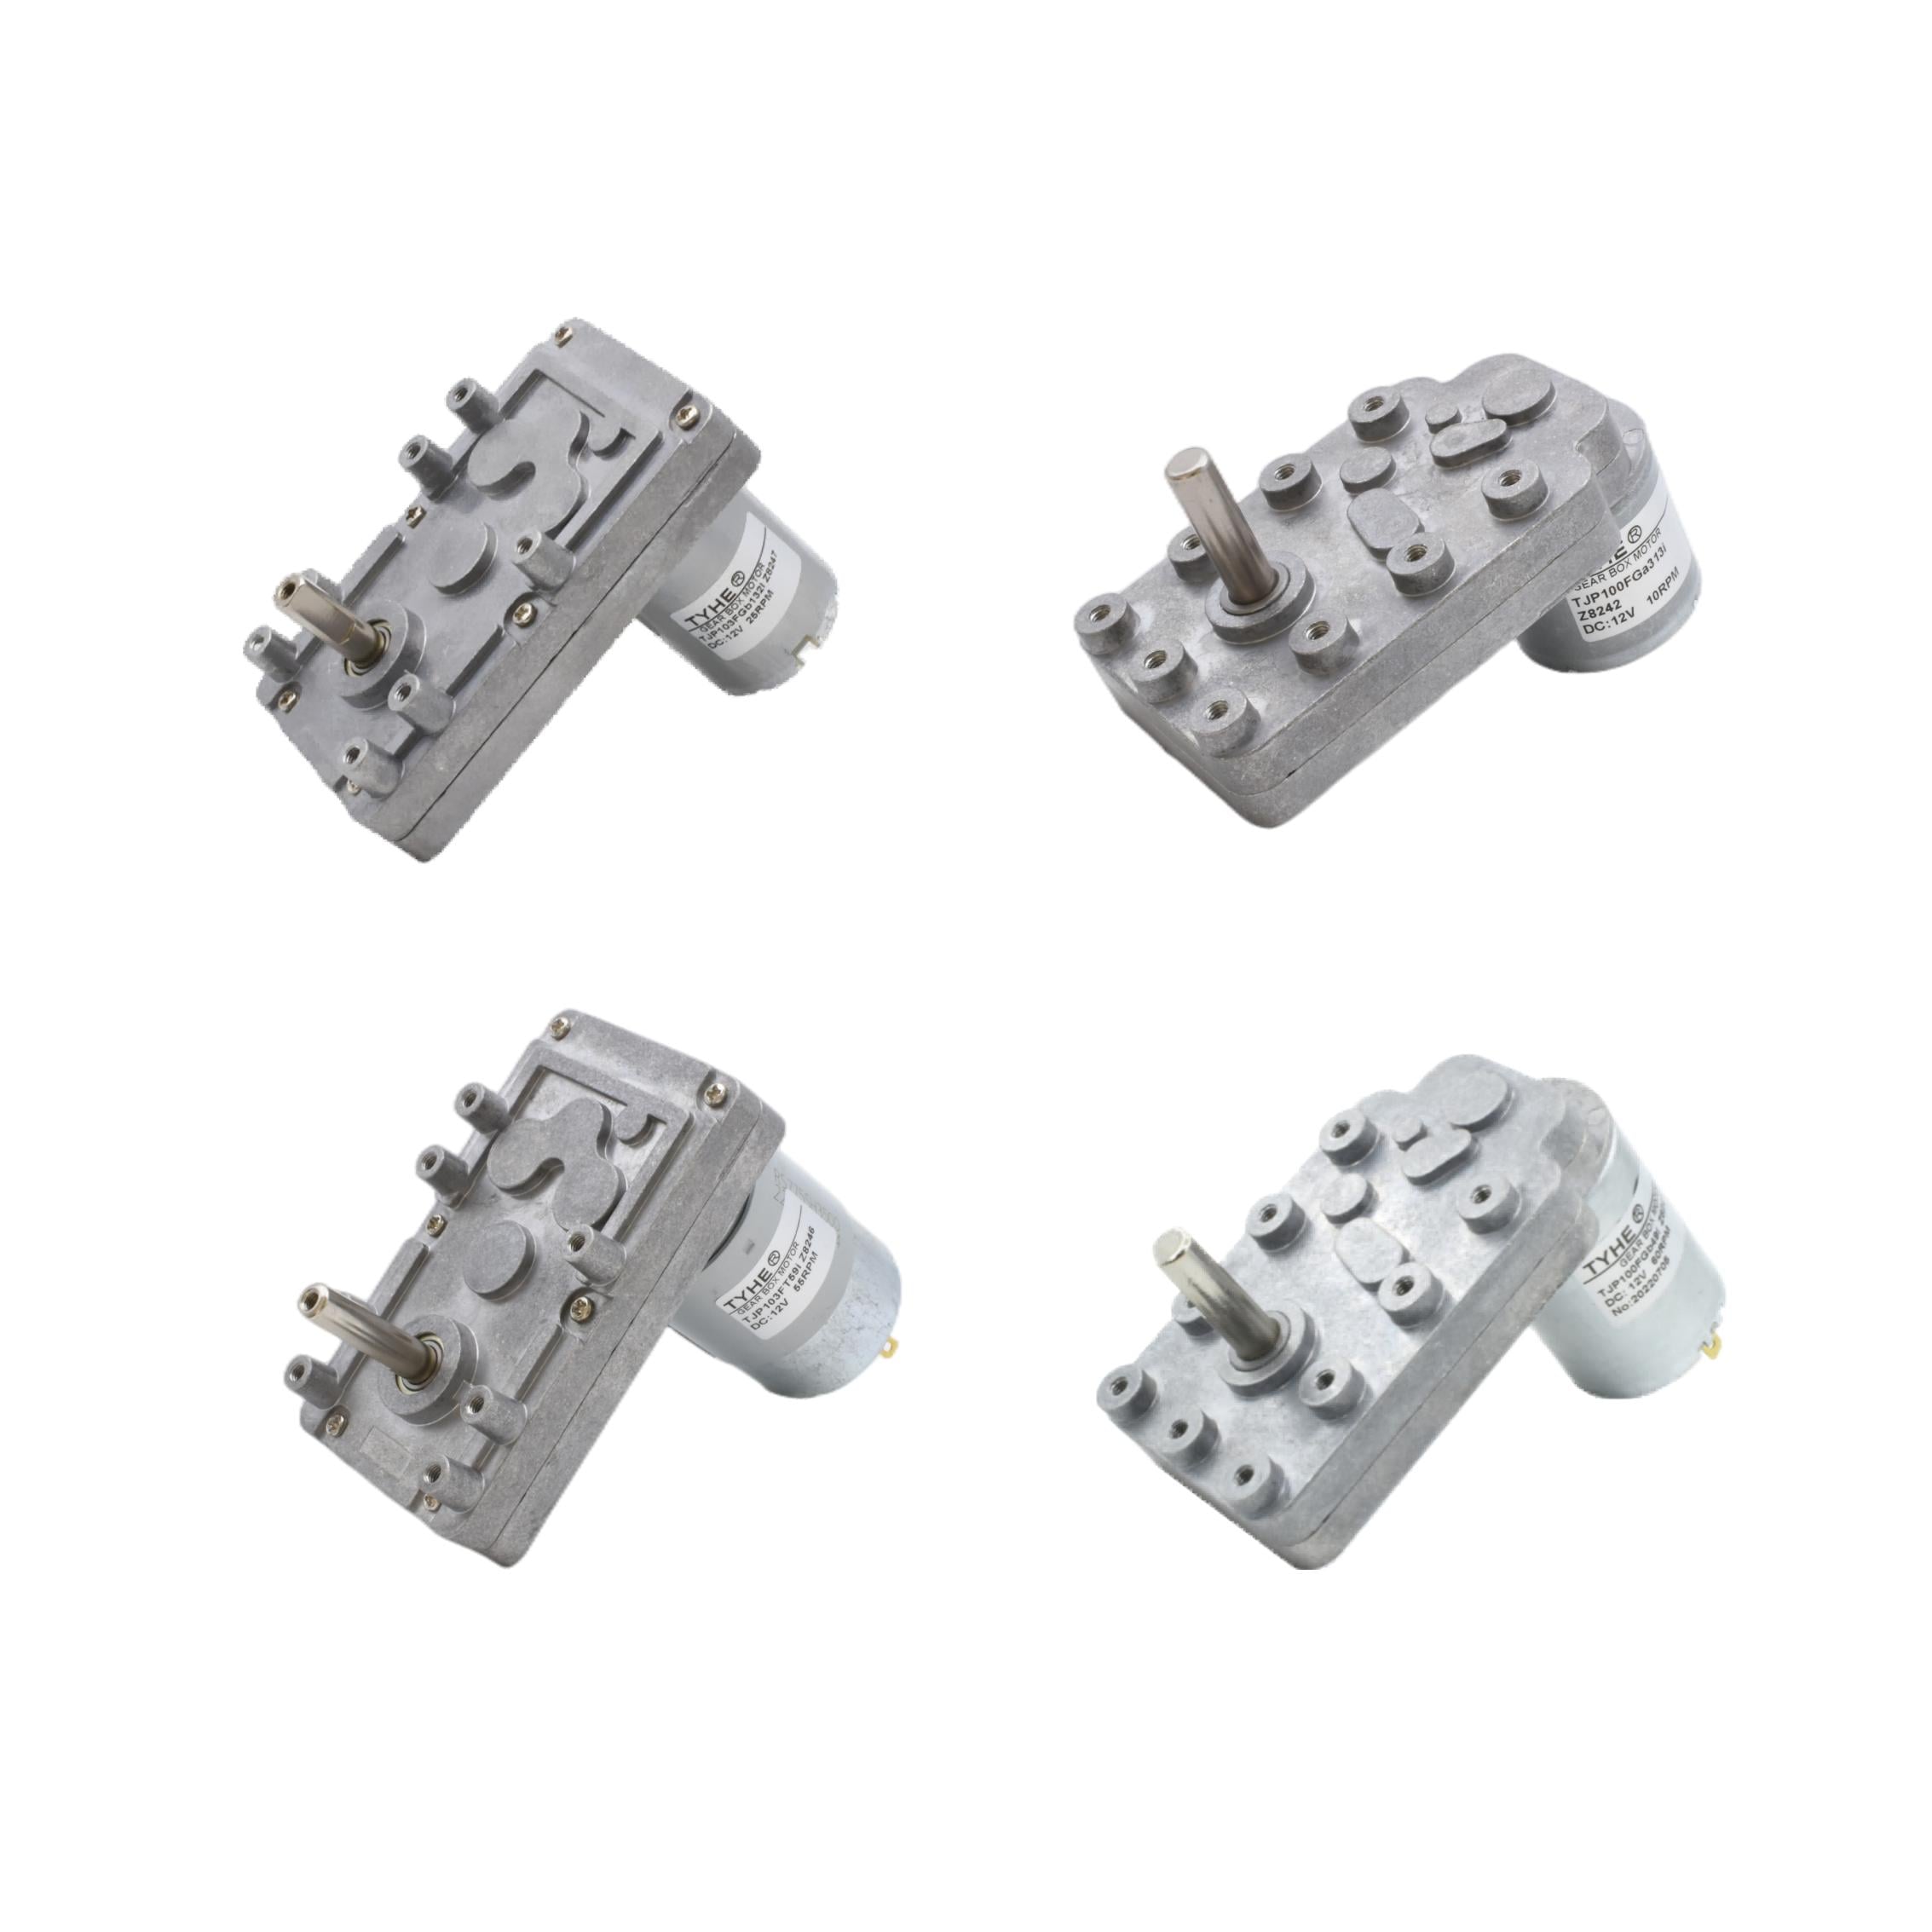
motor directae currentis cum reductore et encoder
Motorus directus cum encoder e gearmotoribus combinat motorum directae currentis, reductorium gearbox, et sensorum feedback in uno compacto unitate motrice. Motor generat motum rotatorium, dum gearbox minuit velocitatem et augent torque utilem pro motu regulato. Encoder refert positionem axis, velocitatem, et directionem ad controllerem. Haec feedback permittit motori directo cum encoder movere accurate magis quam motori comuni cum gearbox sine feedback positionis. Emptores possunt eligerere motorum directum cum encoder ubi apparatus requirit iterabilem progressionem, certam initiationem, aut regulatum arrestum. Motor saepe operatur ex supply bassae tensionis directae currentis, idoneus ergo pro productis alimentatis per baterias, tabulis controlis, machinis mobilibus, et systematibus incorporatis. Ratio gearbox eligi potest ad aptandum velocitatem et onus requisita. Encoder potest praebere signa pulsuum, feedback Hall, aut alterum output digitale pro rotatione monitoranda. Cum idoneo software controlis, motor directus cum encoder potest servare velocitatem, numerare revolutiones, detegere arrestus, et corrigere errores motus. Design integratum simplificat installationem, quia motor, gearbox, et sensor veniunt ut coniunctio aptata. Motor directus cum encoder etiam supportat controlum clausum, ubi controller comparat motum realem cum obiectivo et adaptat potentiam ut opus est. Optiones constructionis communis includunt dentes metallicos pro oneribus exigentibus, carceres hermeticos pro locis pulverulentis, et diversos formatos axis, fixationis, et connectorum. Antequam emantur, utentes debent comparare tensionem, torque nominale, velocitatem sine onere, rationem gearbox, resolutionem encoder, magnitudinem axis, cyclum operationis, sonum, et spatium disponibile. In summa, motor directus cum encoder offert practicum controlum motus in pacheto parato ad integrationem.

 EN