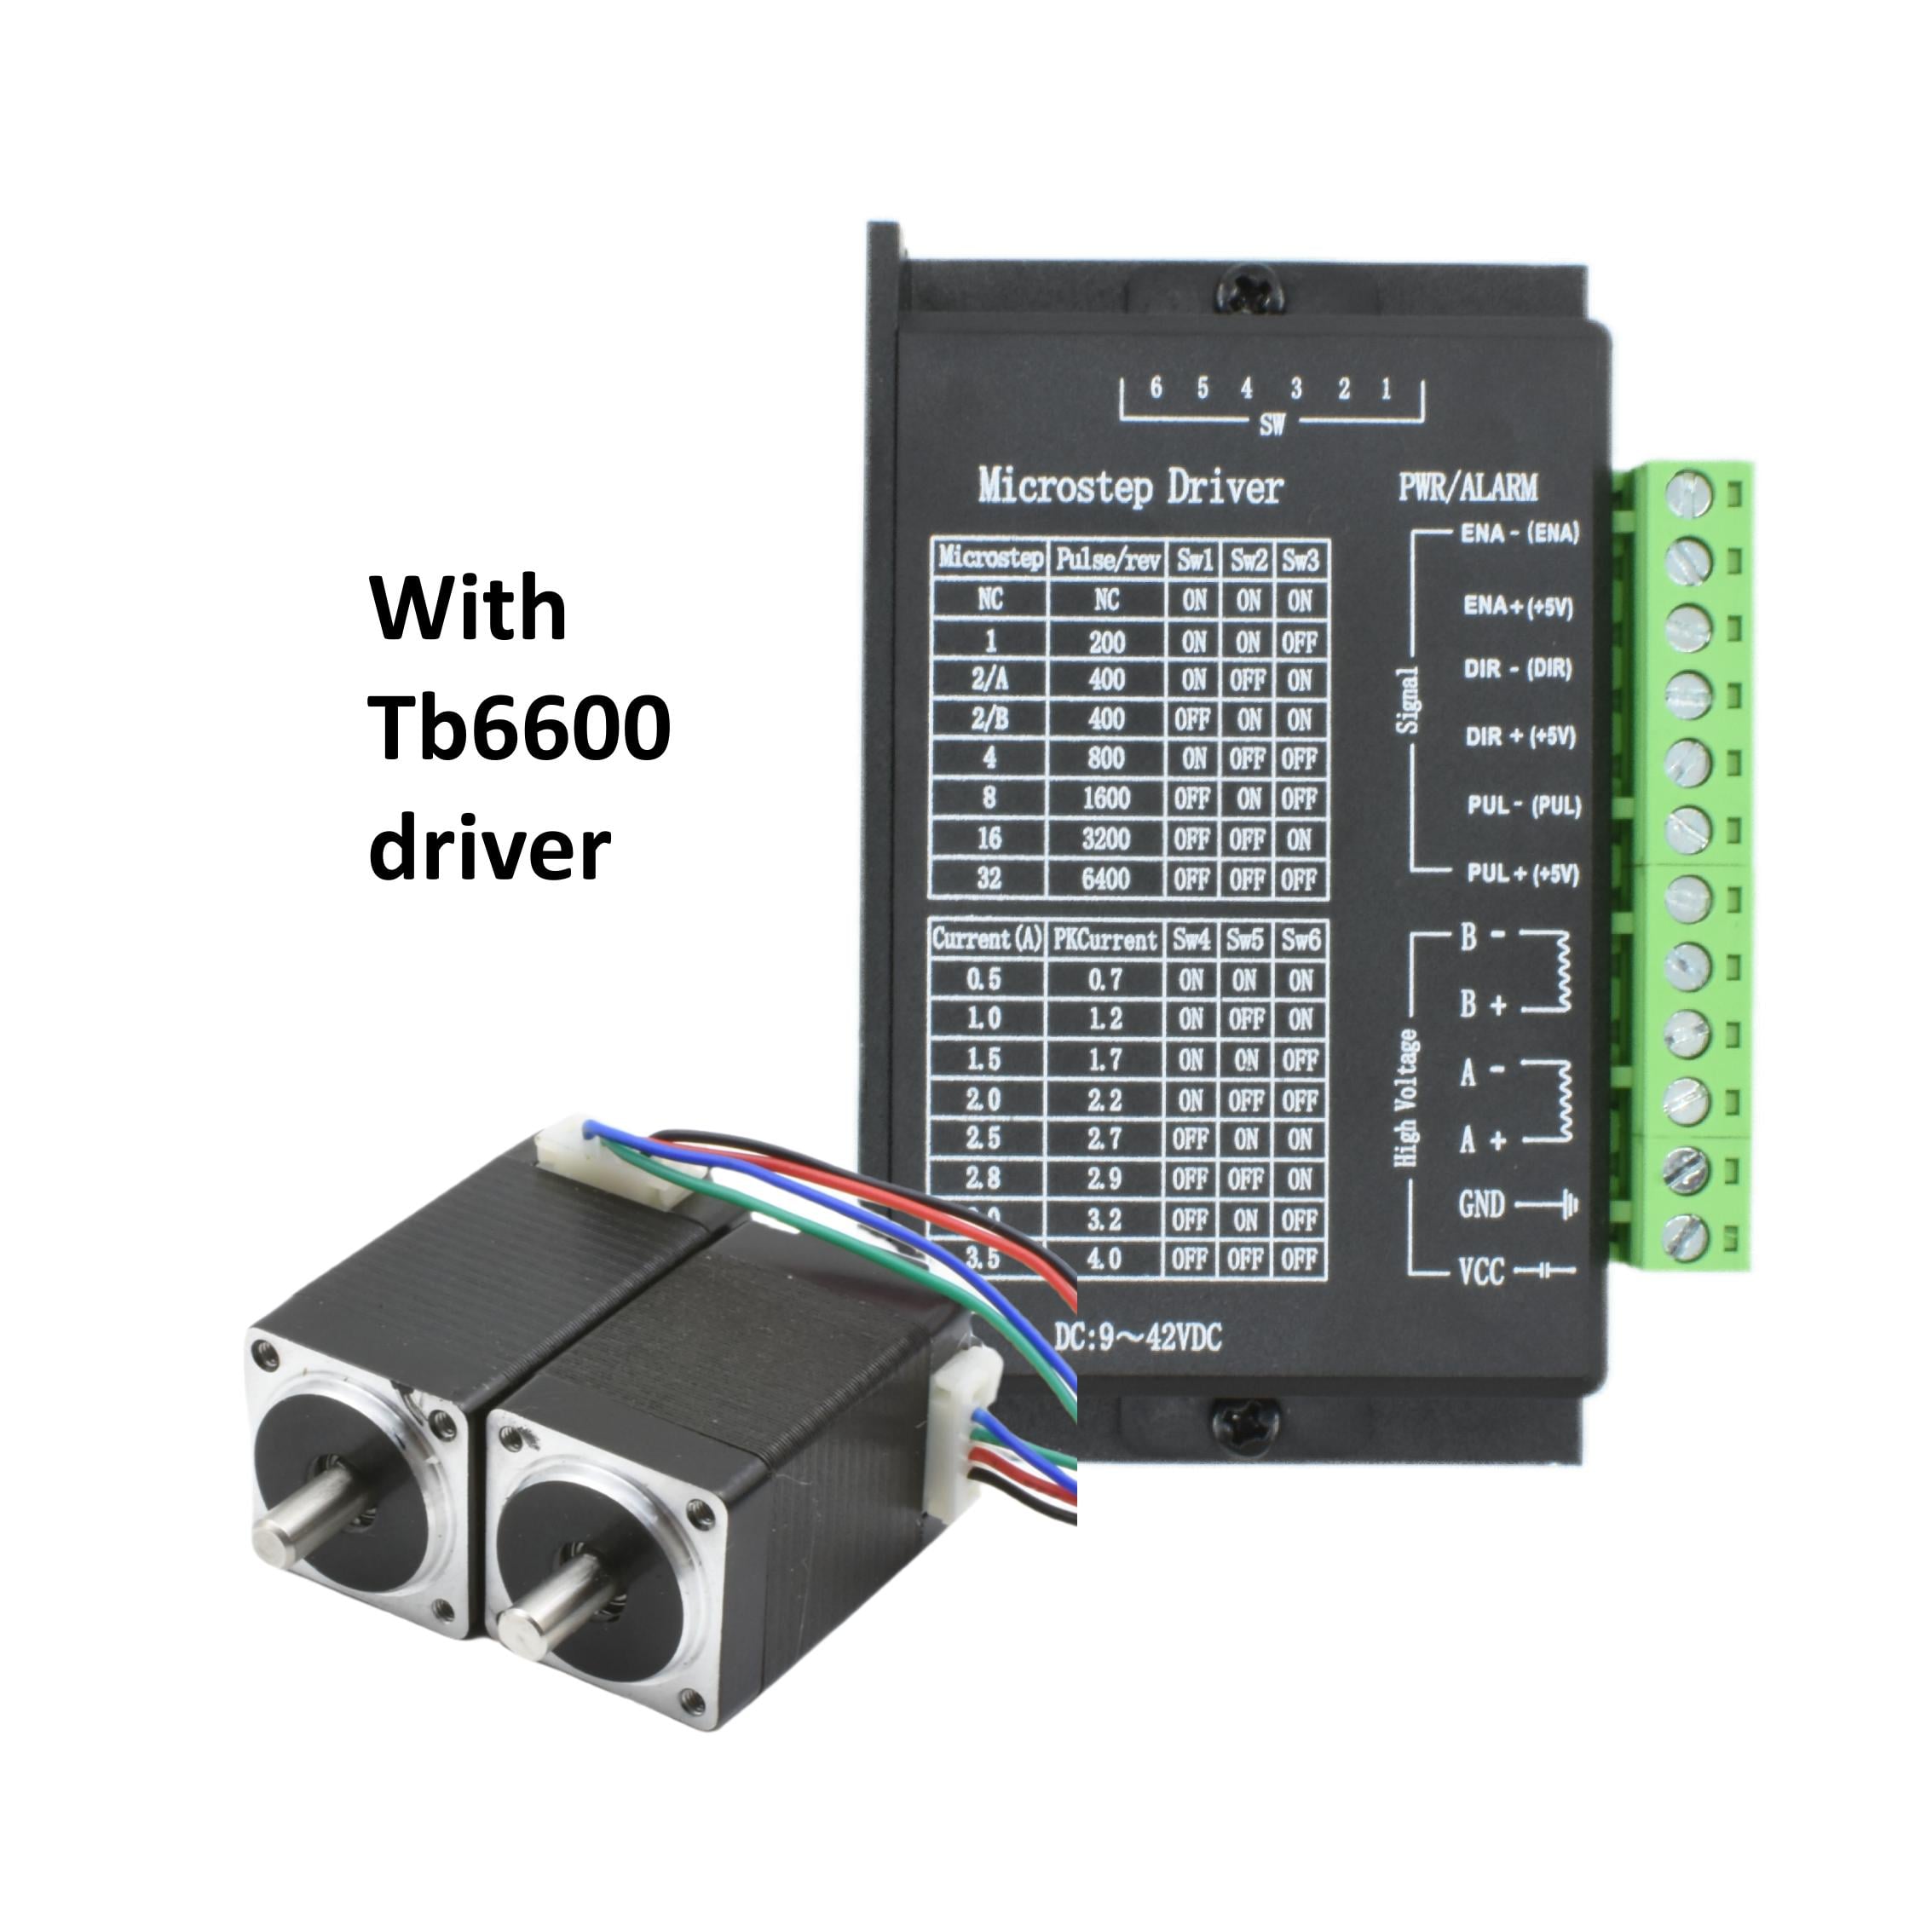
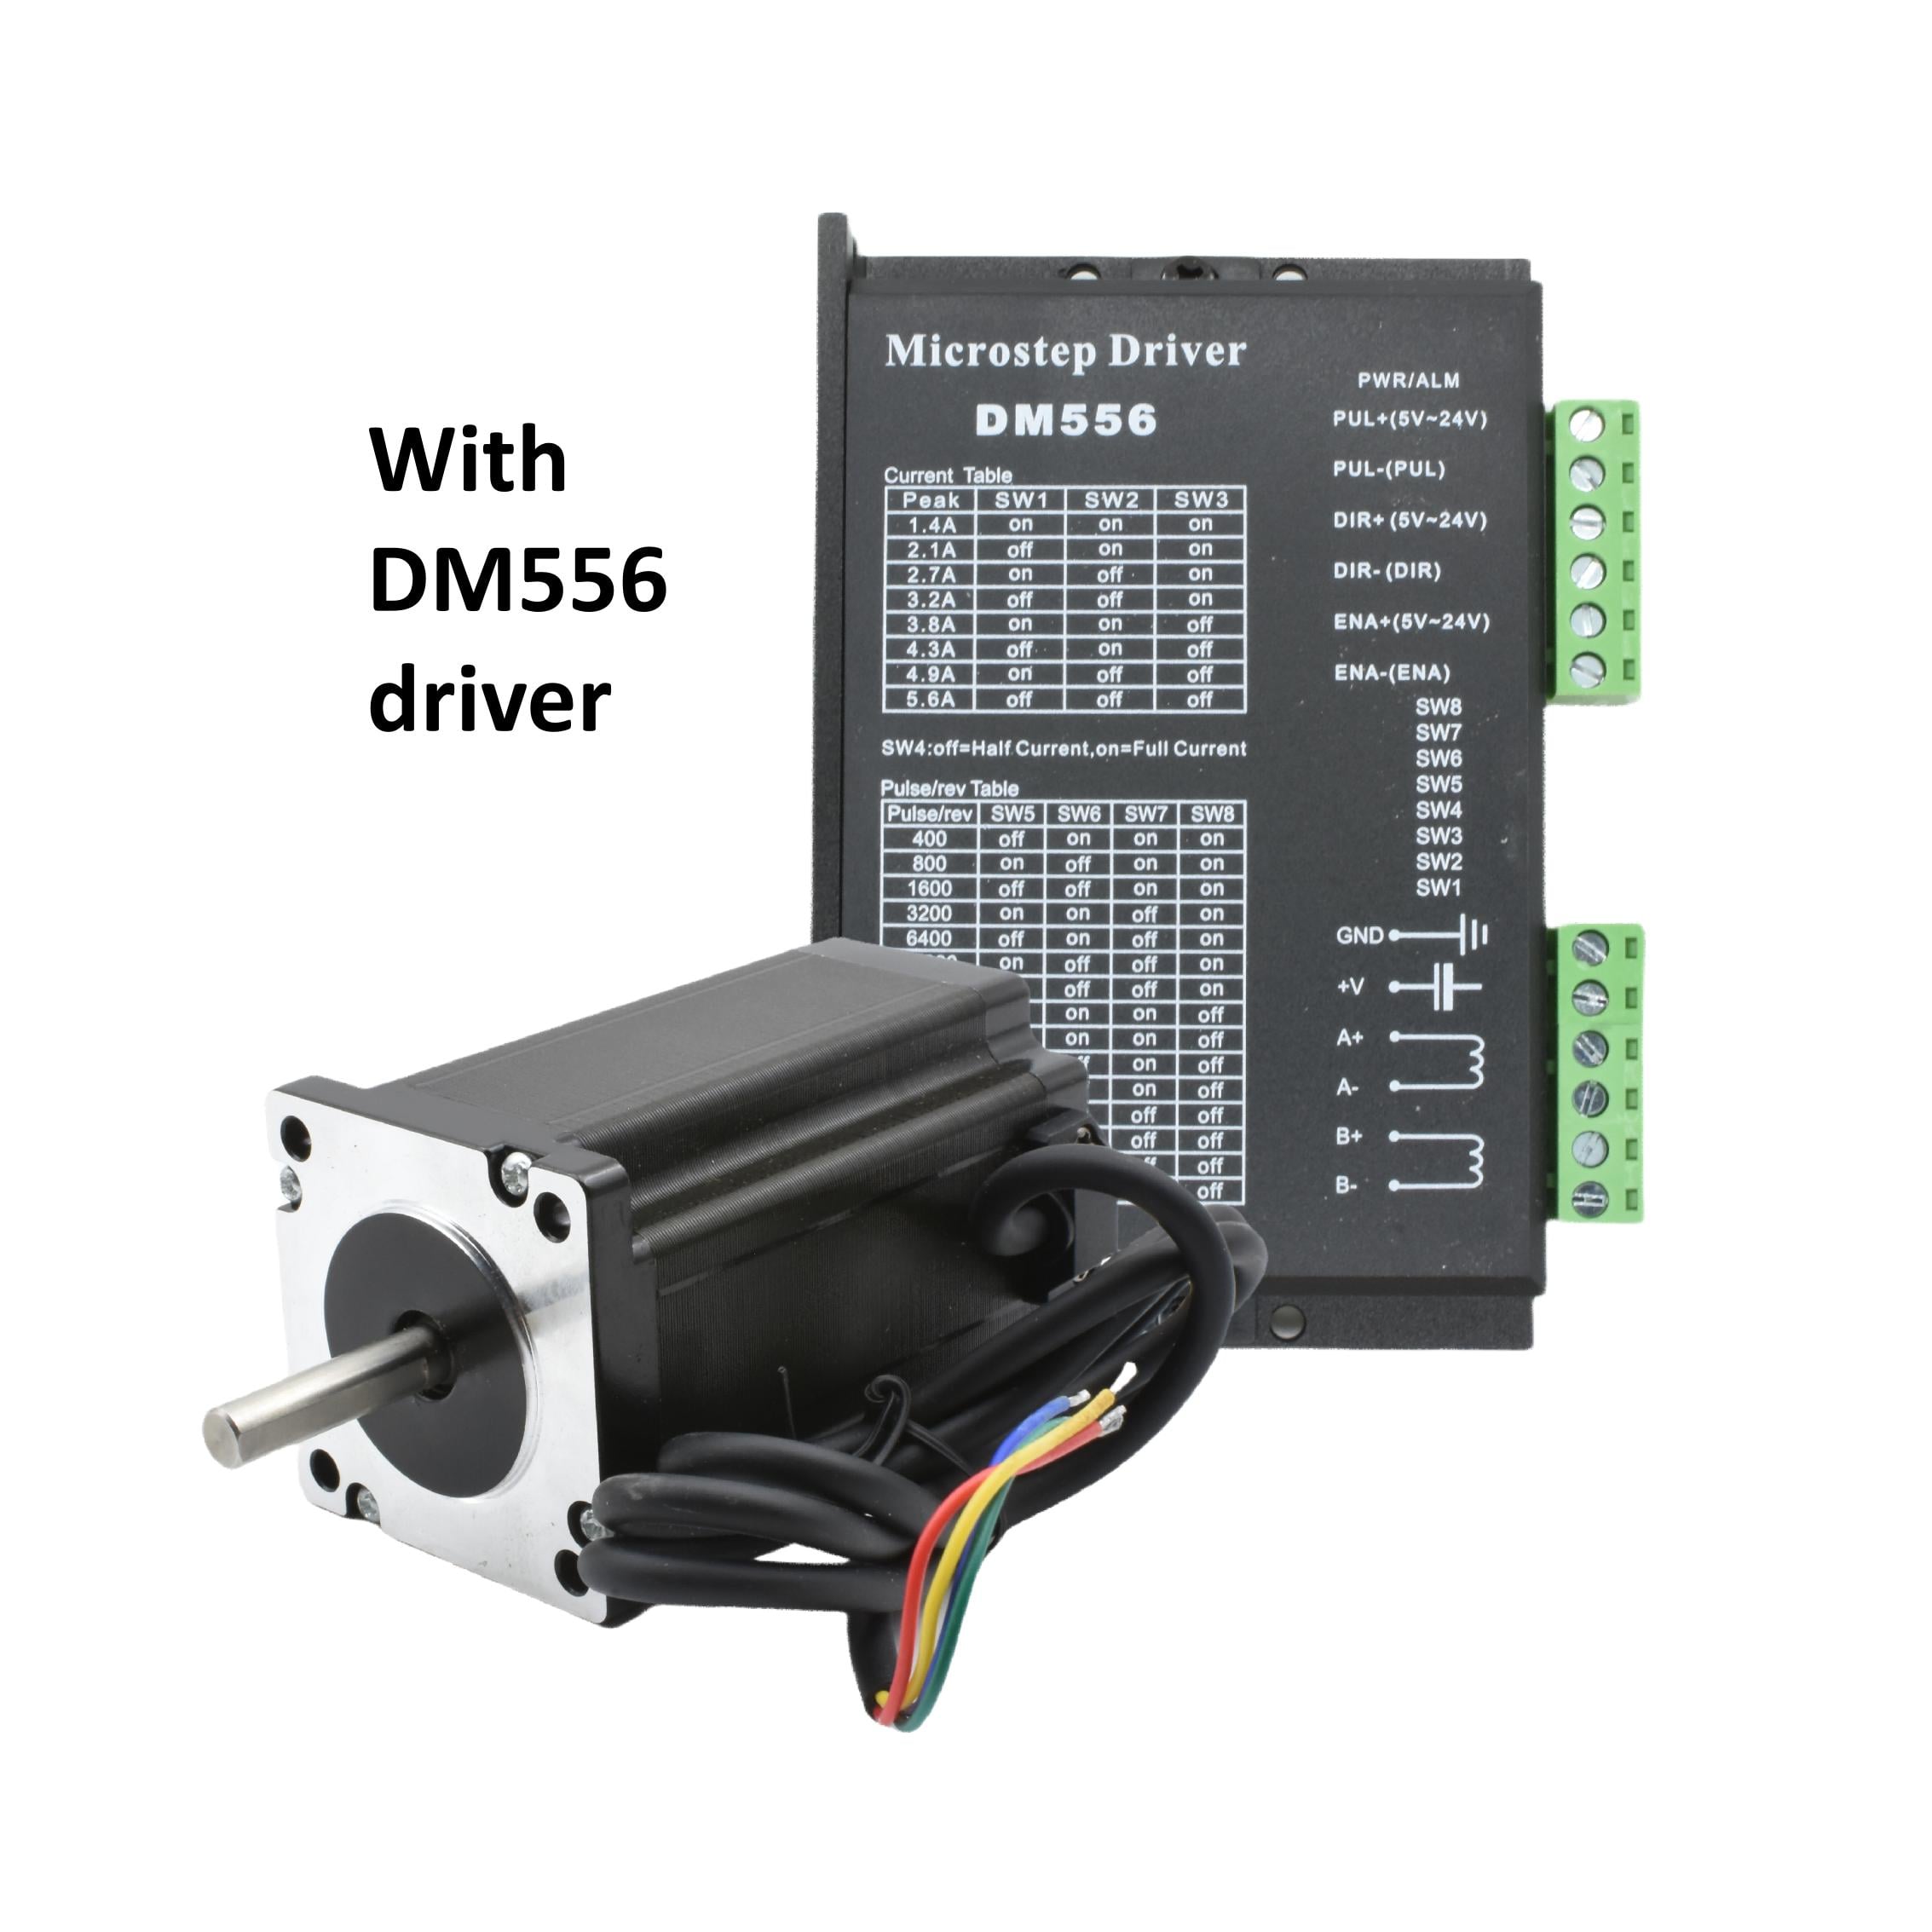
քայլային շարժիչ՝ արտադրված Չինաստանում
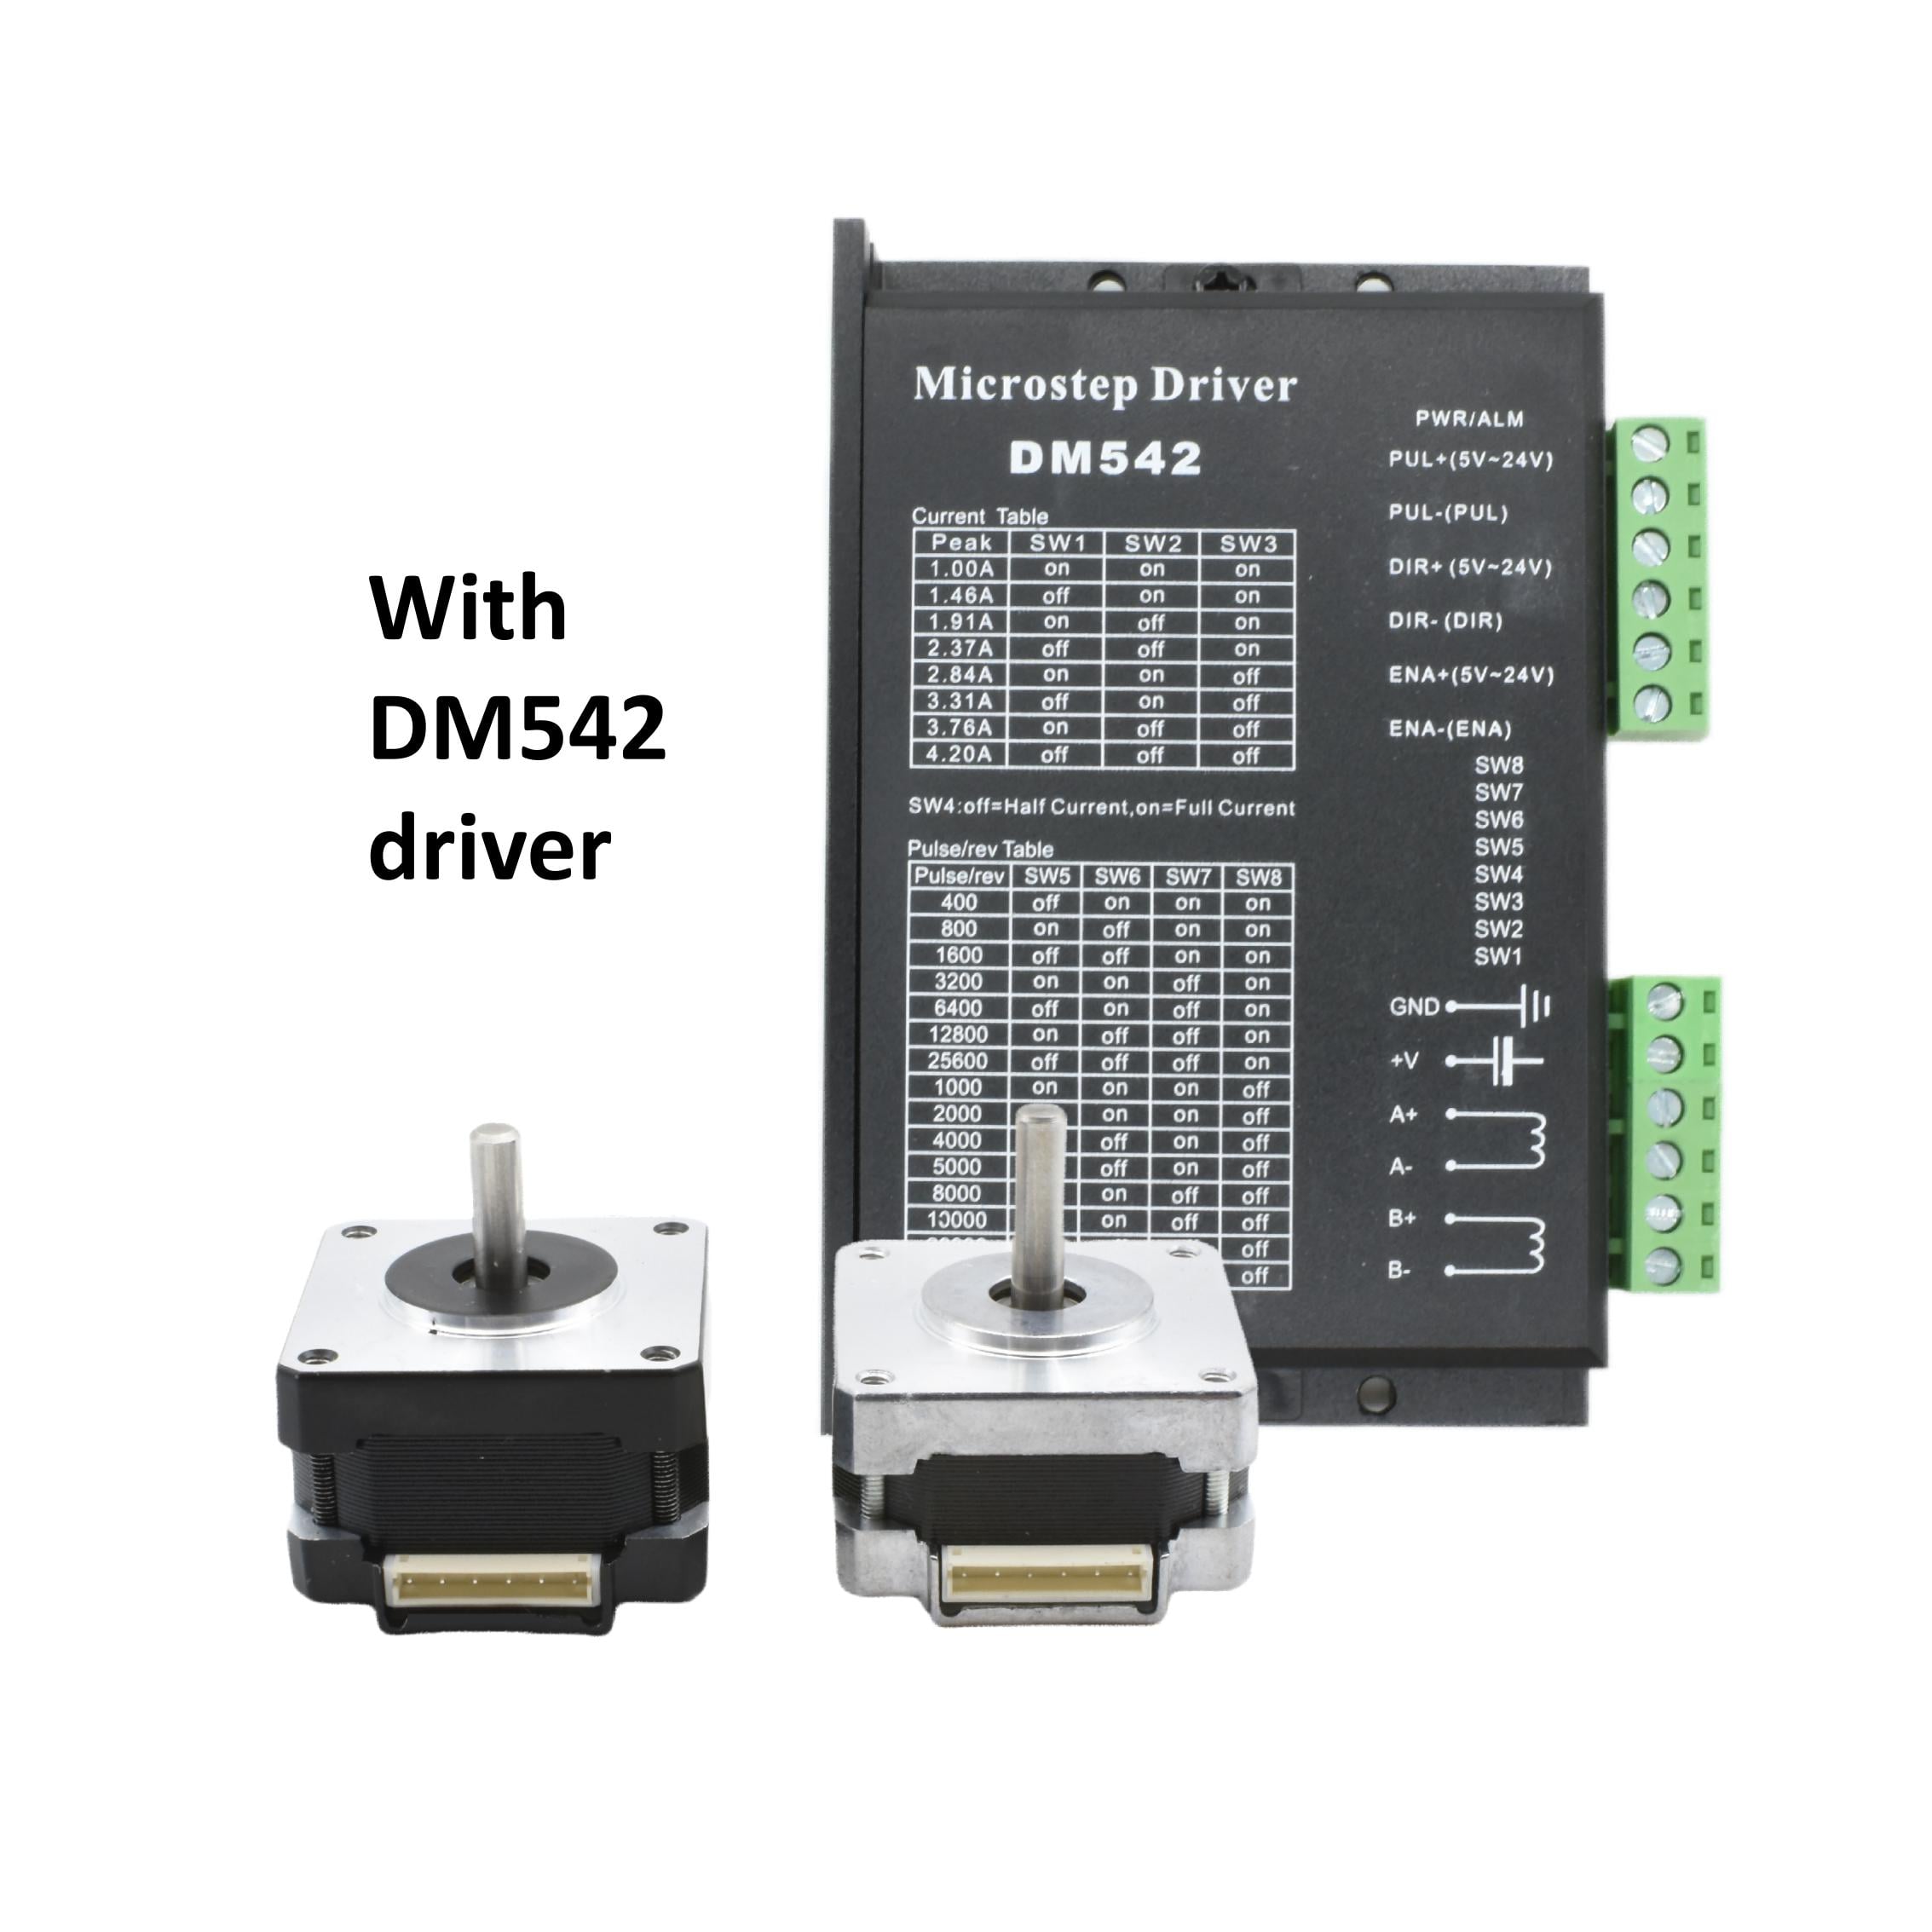
Չինաստանում արտադրված քայլային շարժիչը էլեկտրական իմպուլսները վերափոխում է վերահսկվող մեխանիկական շարժման: Սովորական շարժիչից տարբերվելով, որը պտտվում է անընդհատ, Չինաստանում արտադրված քայլային շարժիչը շարժվում է սահմանված անկյուններով, ինչը թույլ է տալիս սարքավորման ճշգրիտ դիրքավորել առանց առանձին դիրքի սենսորի շատ դեպքերում: Չինաստանում արտադրված քայլային շարժիչը աջակցում է սկսելը, կանգնեցնելը, հակառակ ուղղությամբ շարժվելը և արագության կարգավորումը՝ համատեղելի վարիչի կամ կառավարիչի միջոցով: Օգտագործողները կարող են ընտրել Չինաստանում արտադրված քայլային շարժիչ ըստ ընդհանուր չափսերի, մեկուսացման տեսակների, պտտման մոմենտի ցուցանիշների և առանցքի դիզայնի՝ համապատասխանեցնելով սարքի առկա տարածքին և բեռնվածությանը: Ժամանակակից մոդելները օգտագործում են մշտական մագնիսներ, ճշգրիտ երկաթաբետոնե շերտավորումներ, պղնձե մեկուսացումներ և կնքված սայլակներ՝ ապահովելու կայուն շարժում: Չինաստանում արտադրված քայլային շարժիչը կարող է օգտագործել երկու- կամ երեքֆազային, կամ հիբրիդային կառուցվածք, իսկ միկրոքայլային վարիչները կարող են յուրաքանչյուր լիարժեք քայլը բաժանել փոքր շարժումների՝ ավելի հարթ շարժում ապահովելու համար: Շատ մատակարարներ առաջարկում են ինտեգրված առաջատար լարեր, միացնողներ, արգելակներ, էնկոդերներ կամ մեխանիզմներ հատուկ պահանջների համար: Չինաստանում արտադրված քայլային շարժիչը աշխատում է թվային կառավարիչների, PLC համակարգերի, CNC սարքավորումների և ներդրված կառավարման վահանակների հետ: Այն կարող է ապահովել ուժեղ պահման ուժ կանգնած վիճակում, կրկնվող շարժում ցածր և միջին արագություններով և պարզ բաց շղթայի կառավարում: Չինաստանում արտադրված քայլային շարժիչը լայնորեն օգտագործվում է տպիչներում, փաթեթավորման մեքենաներում, տեքստիլ սարքավորումներում, բժշկական սարքերում, լաբորատորիայի համակարգերում, լուսանկարչական հարթակներում և փոքր ռոբոտներում: Չինաստանում արտադրված քայլային շարժիչը նաև աջակցում է հարմարեցված լարում, հոսանք, լարեր, մոնտաժ և կատարողականության սահմանափակումների համար: Գնորդները պետք է համեմատեն պտտման մոմենտը, անվանական հոսանքը, քայլի անկյունը, շահագործման ցիկլը, աղմուկը, տաքացումը, վարիչի համատեղելիությունը և սպասվող շահագործման պայմանները՝ մոդել ընտրելուց առաջ:

 EN