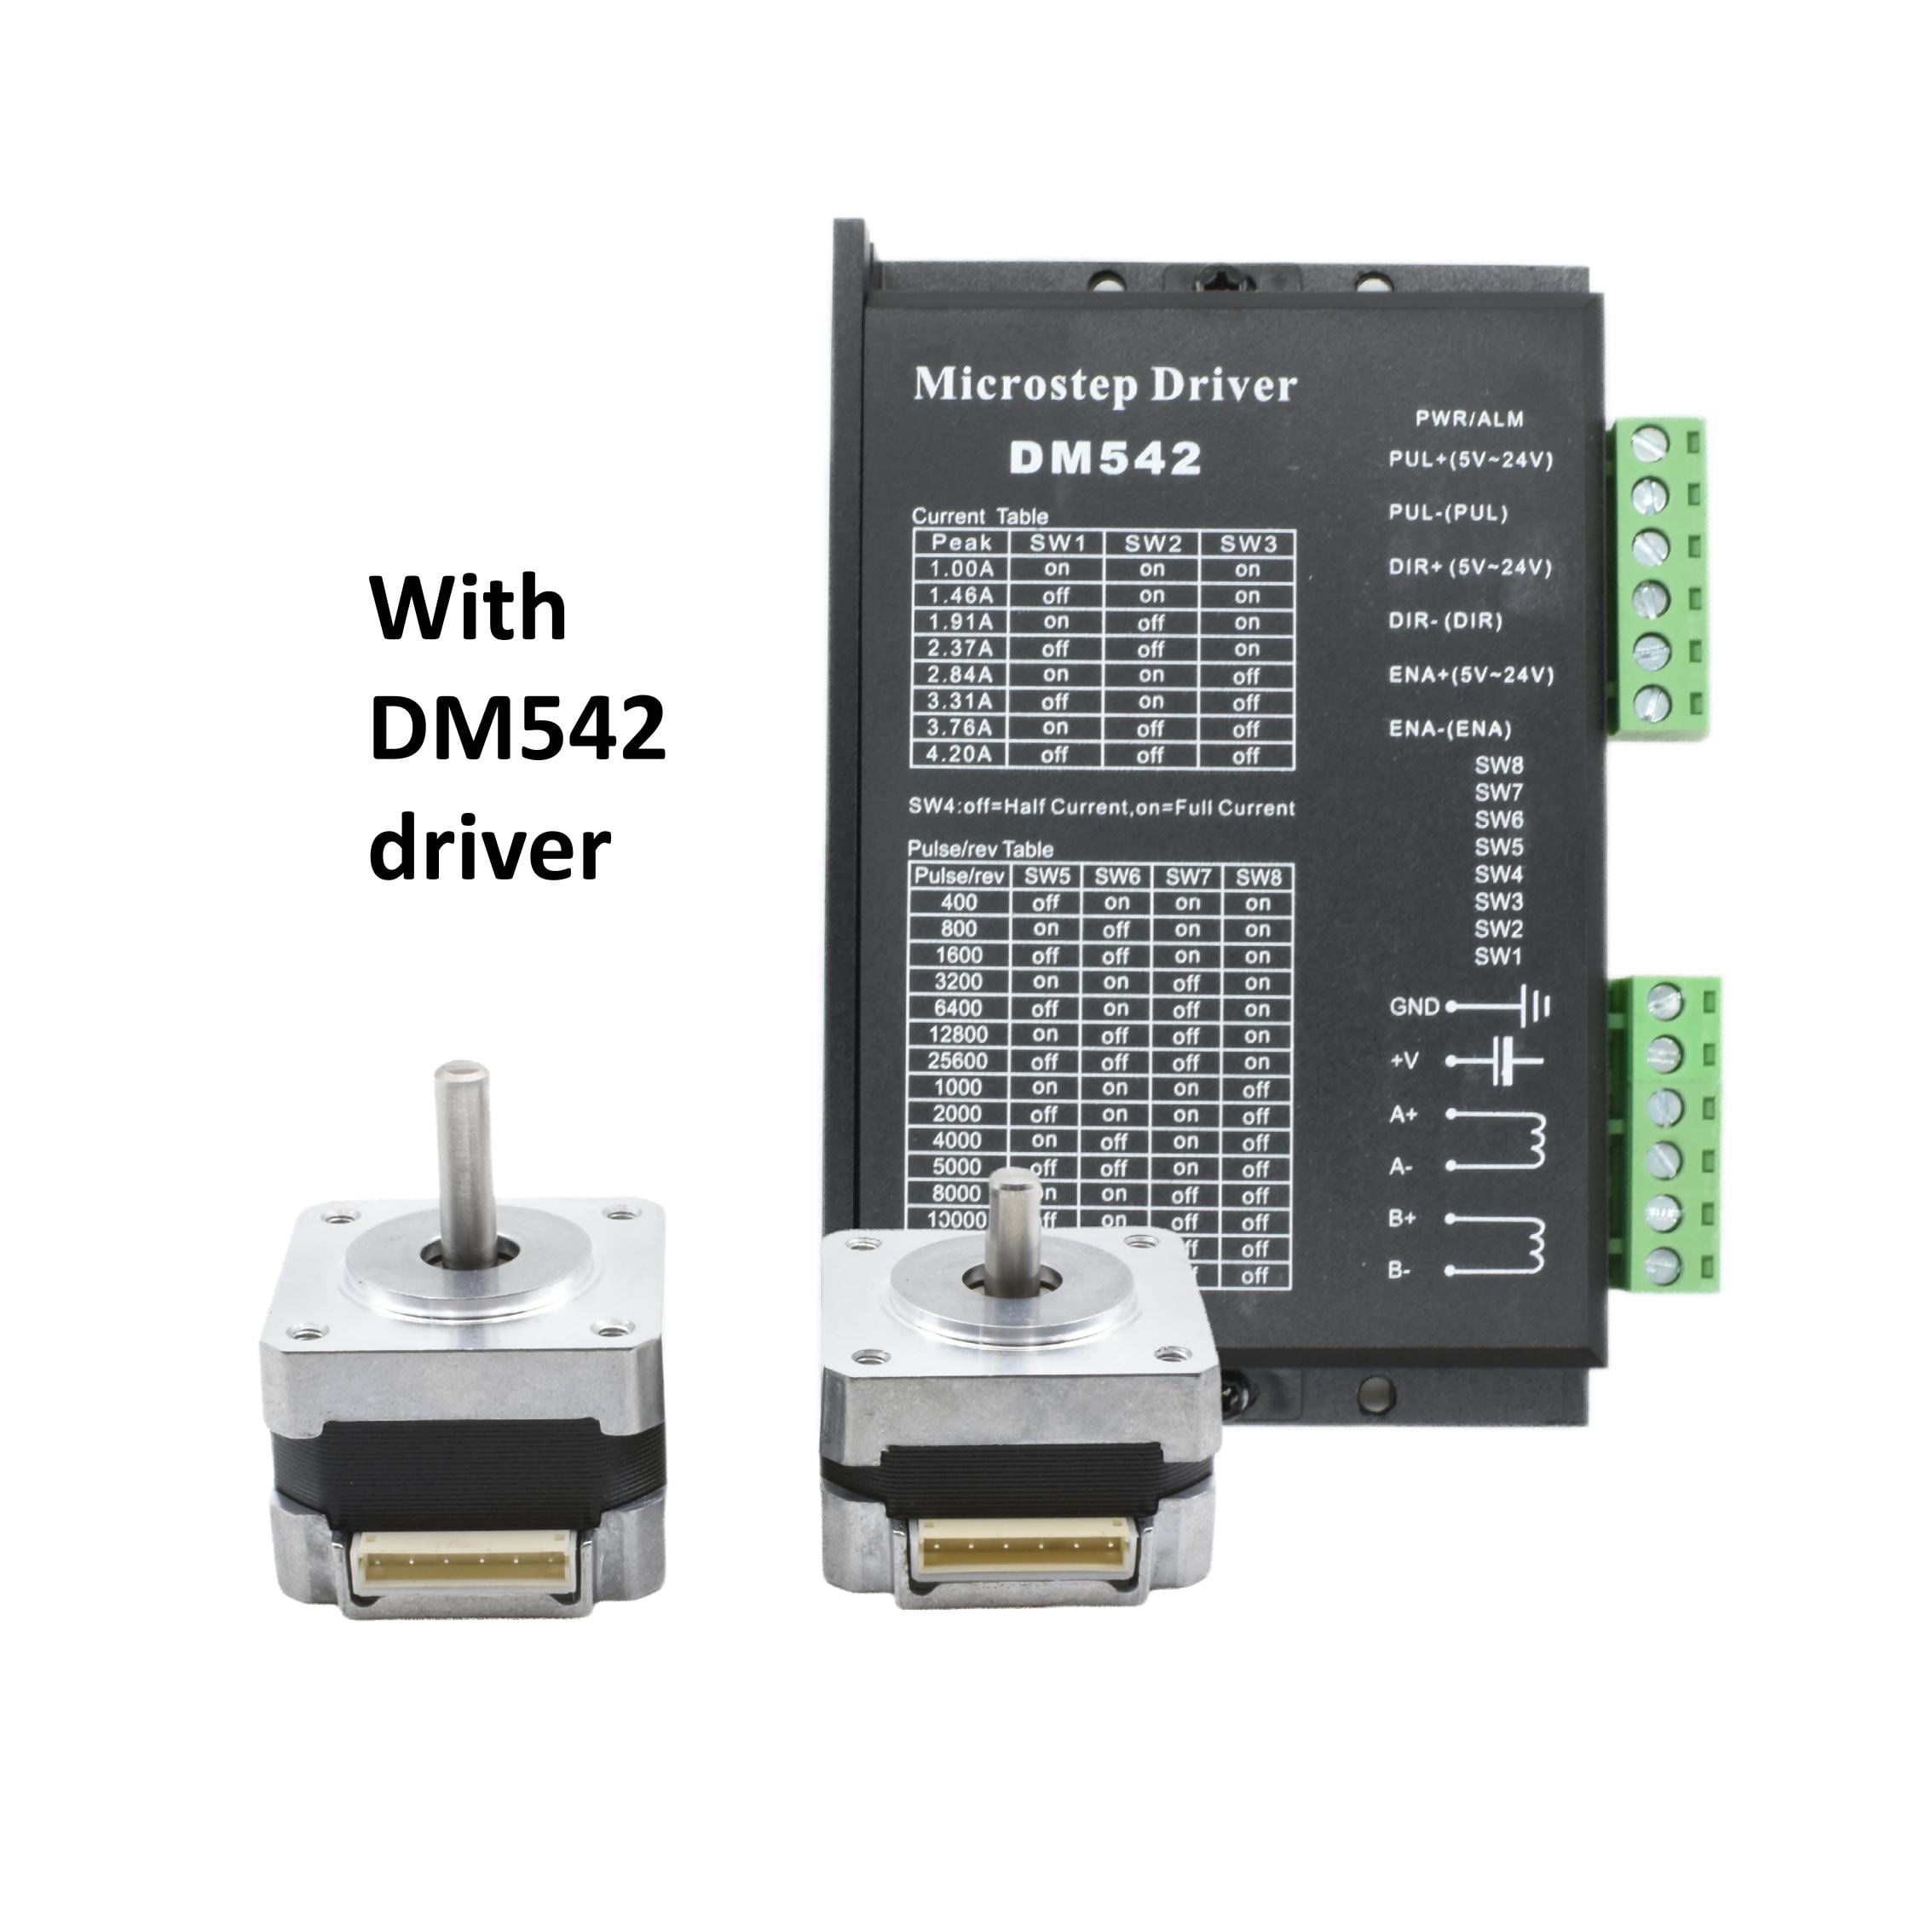
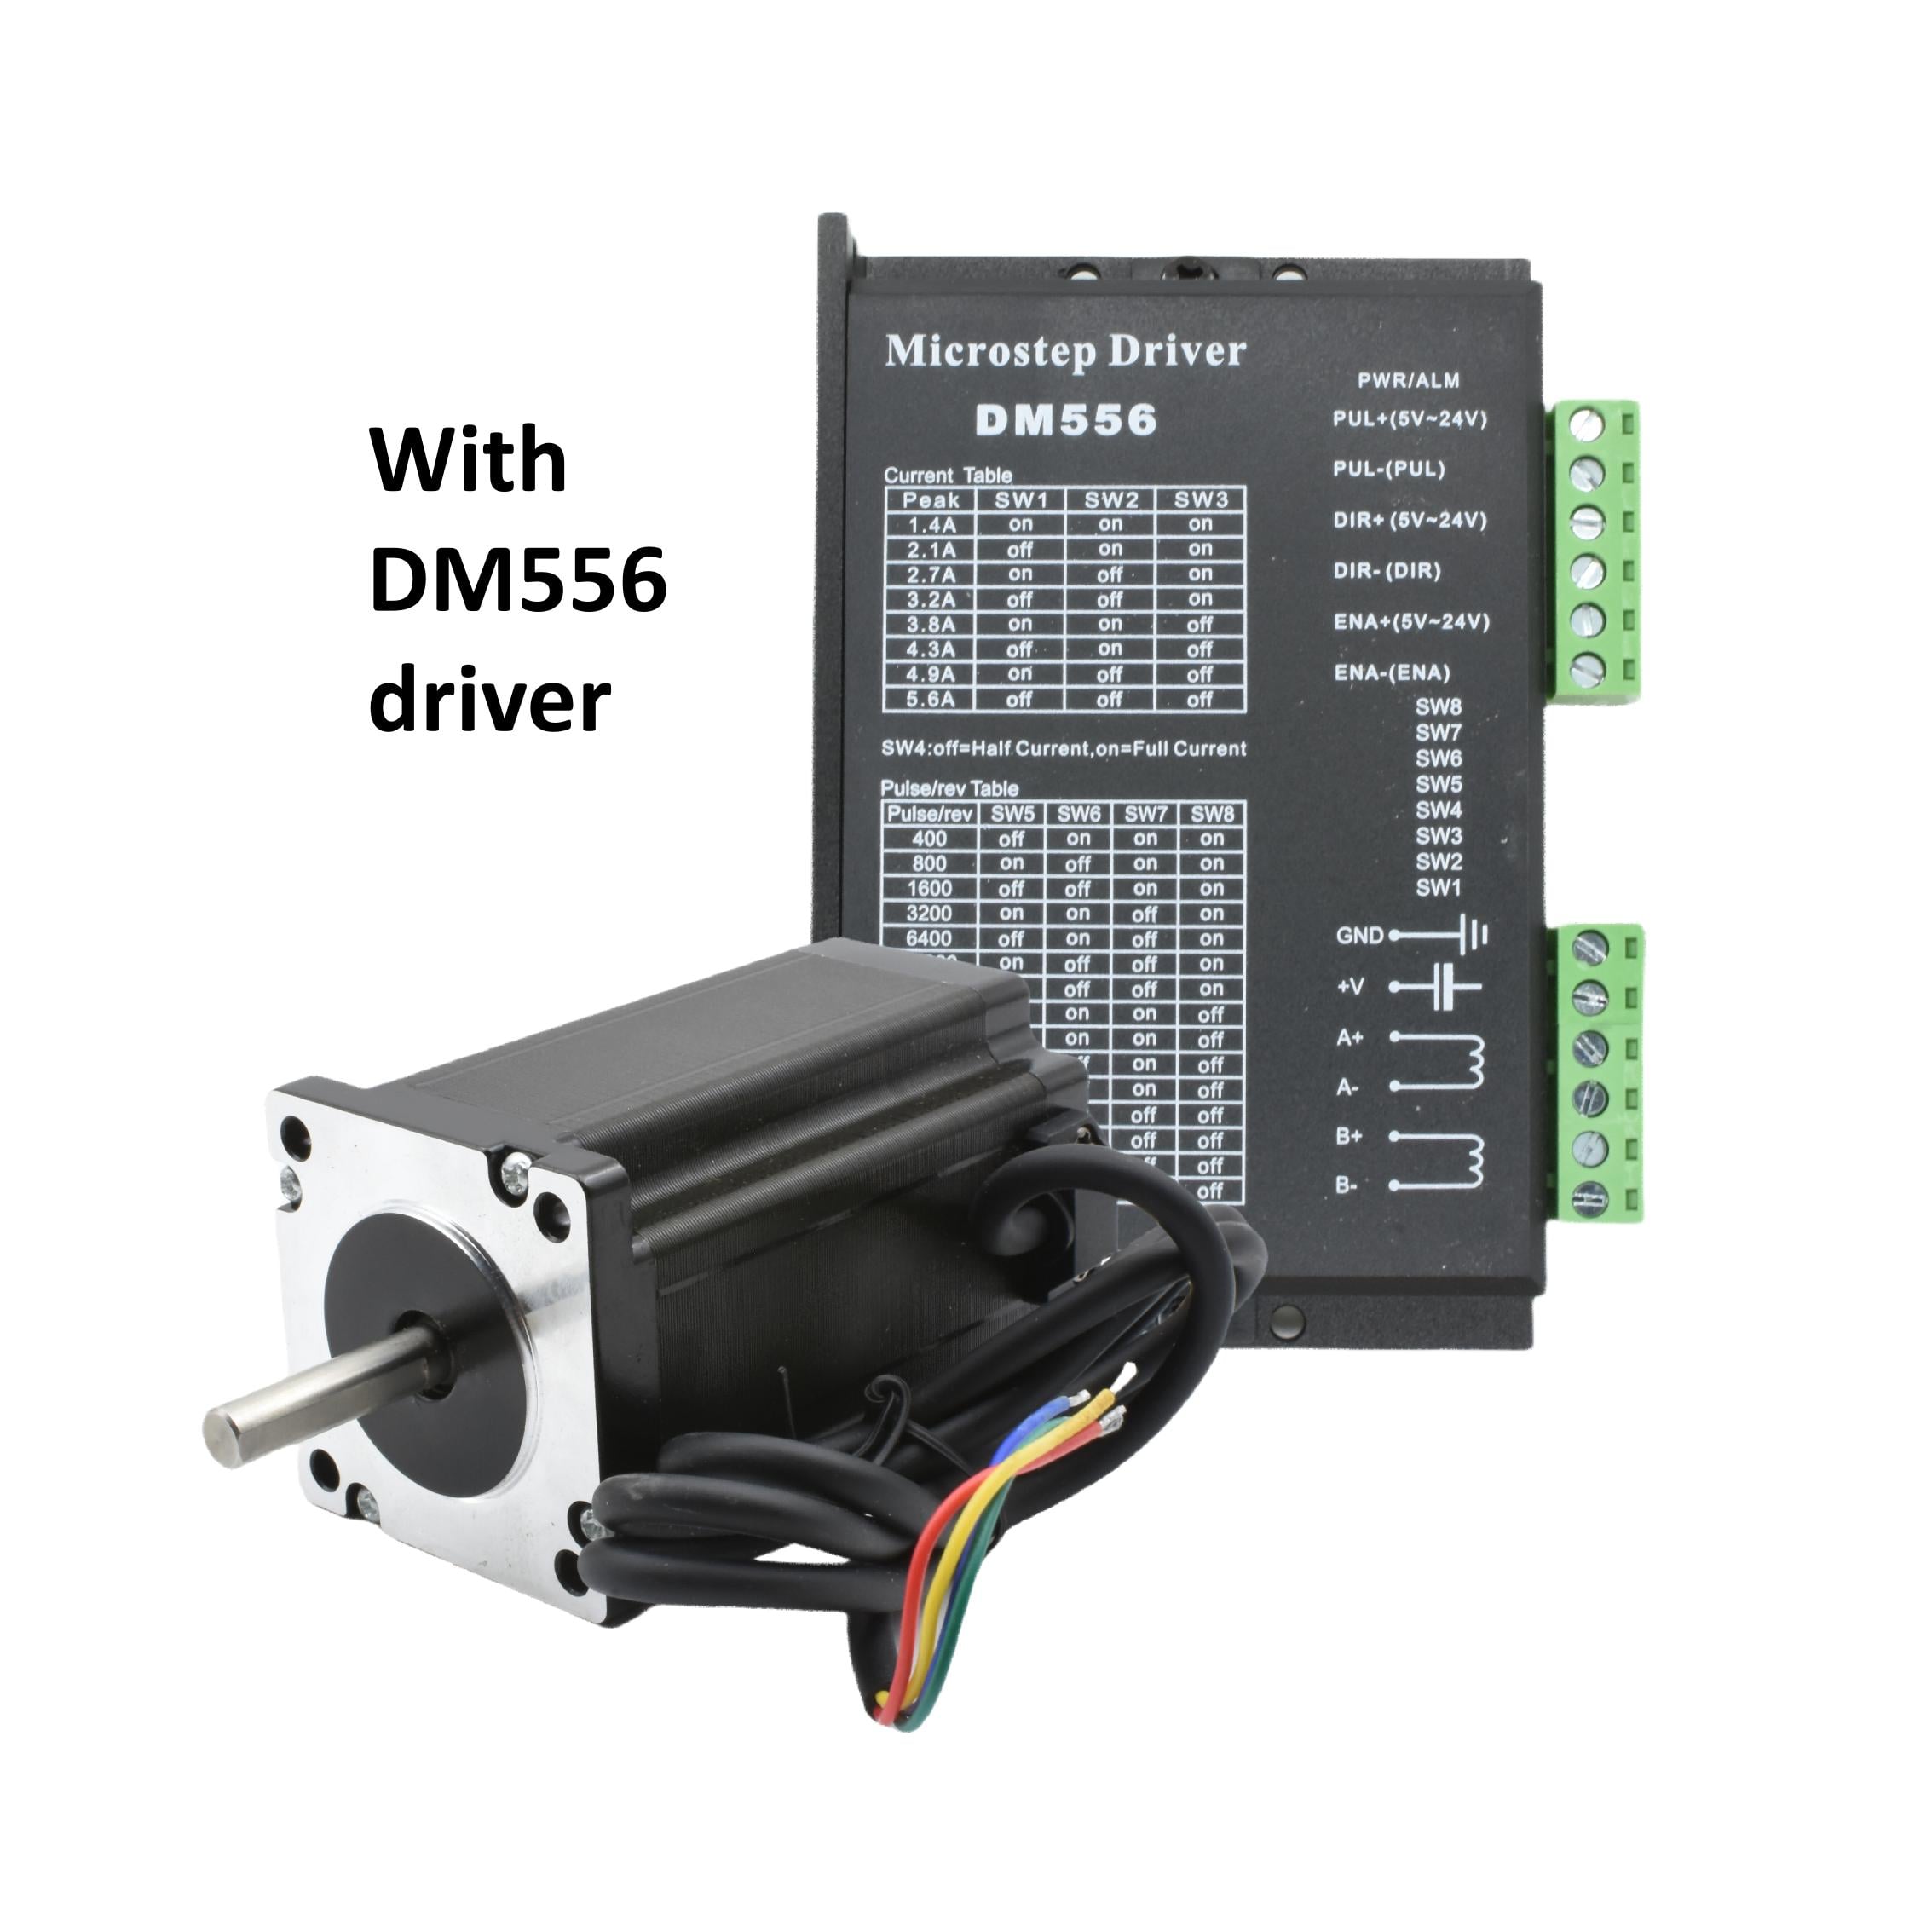
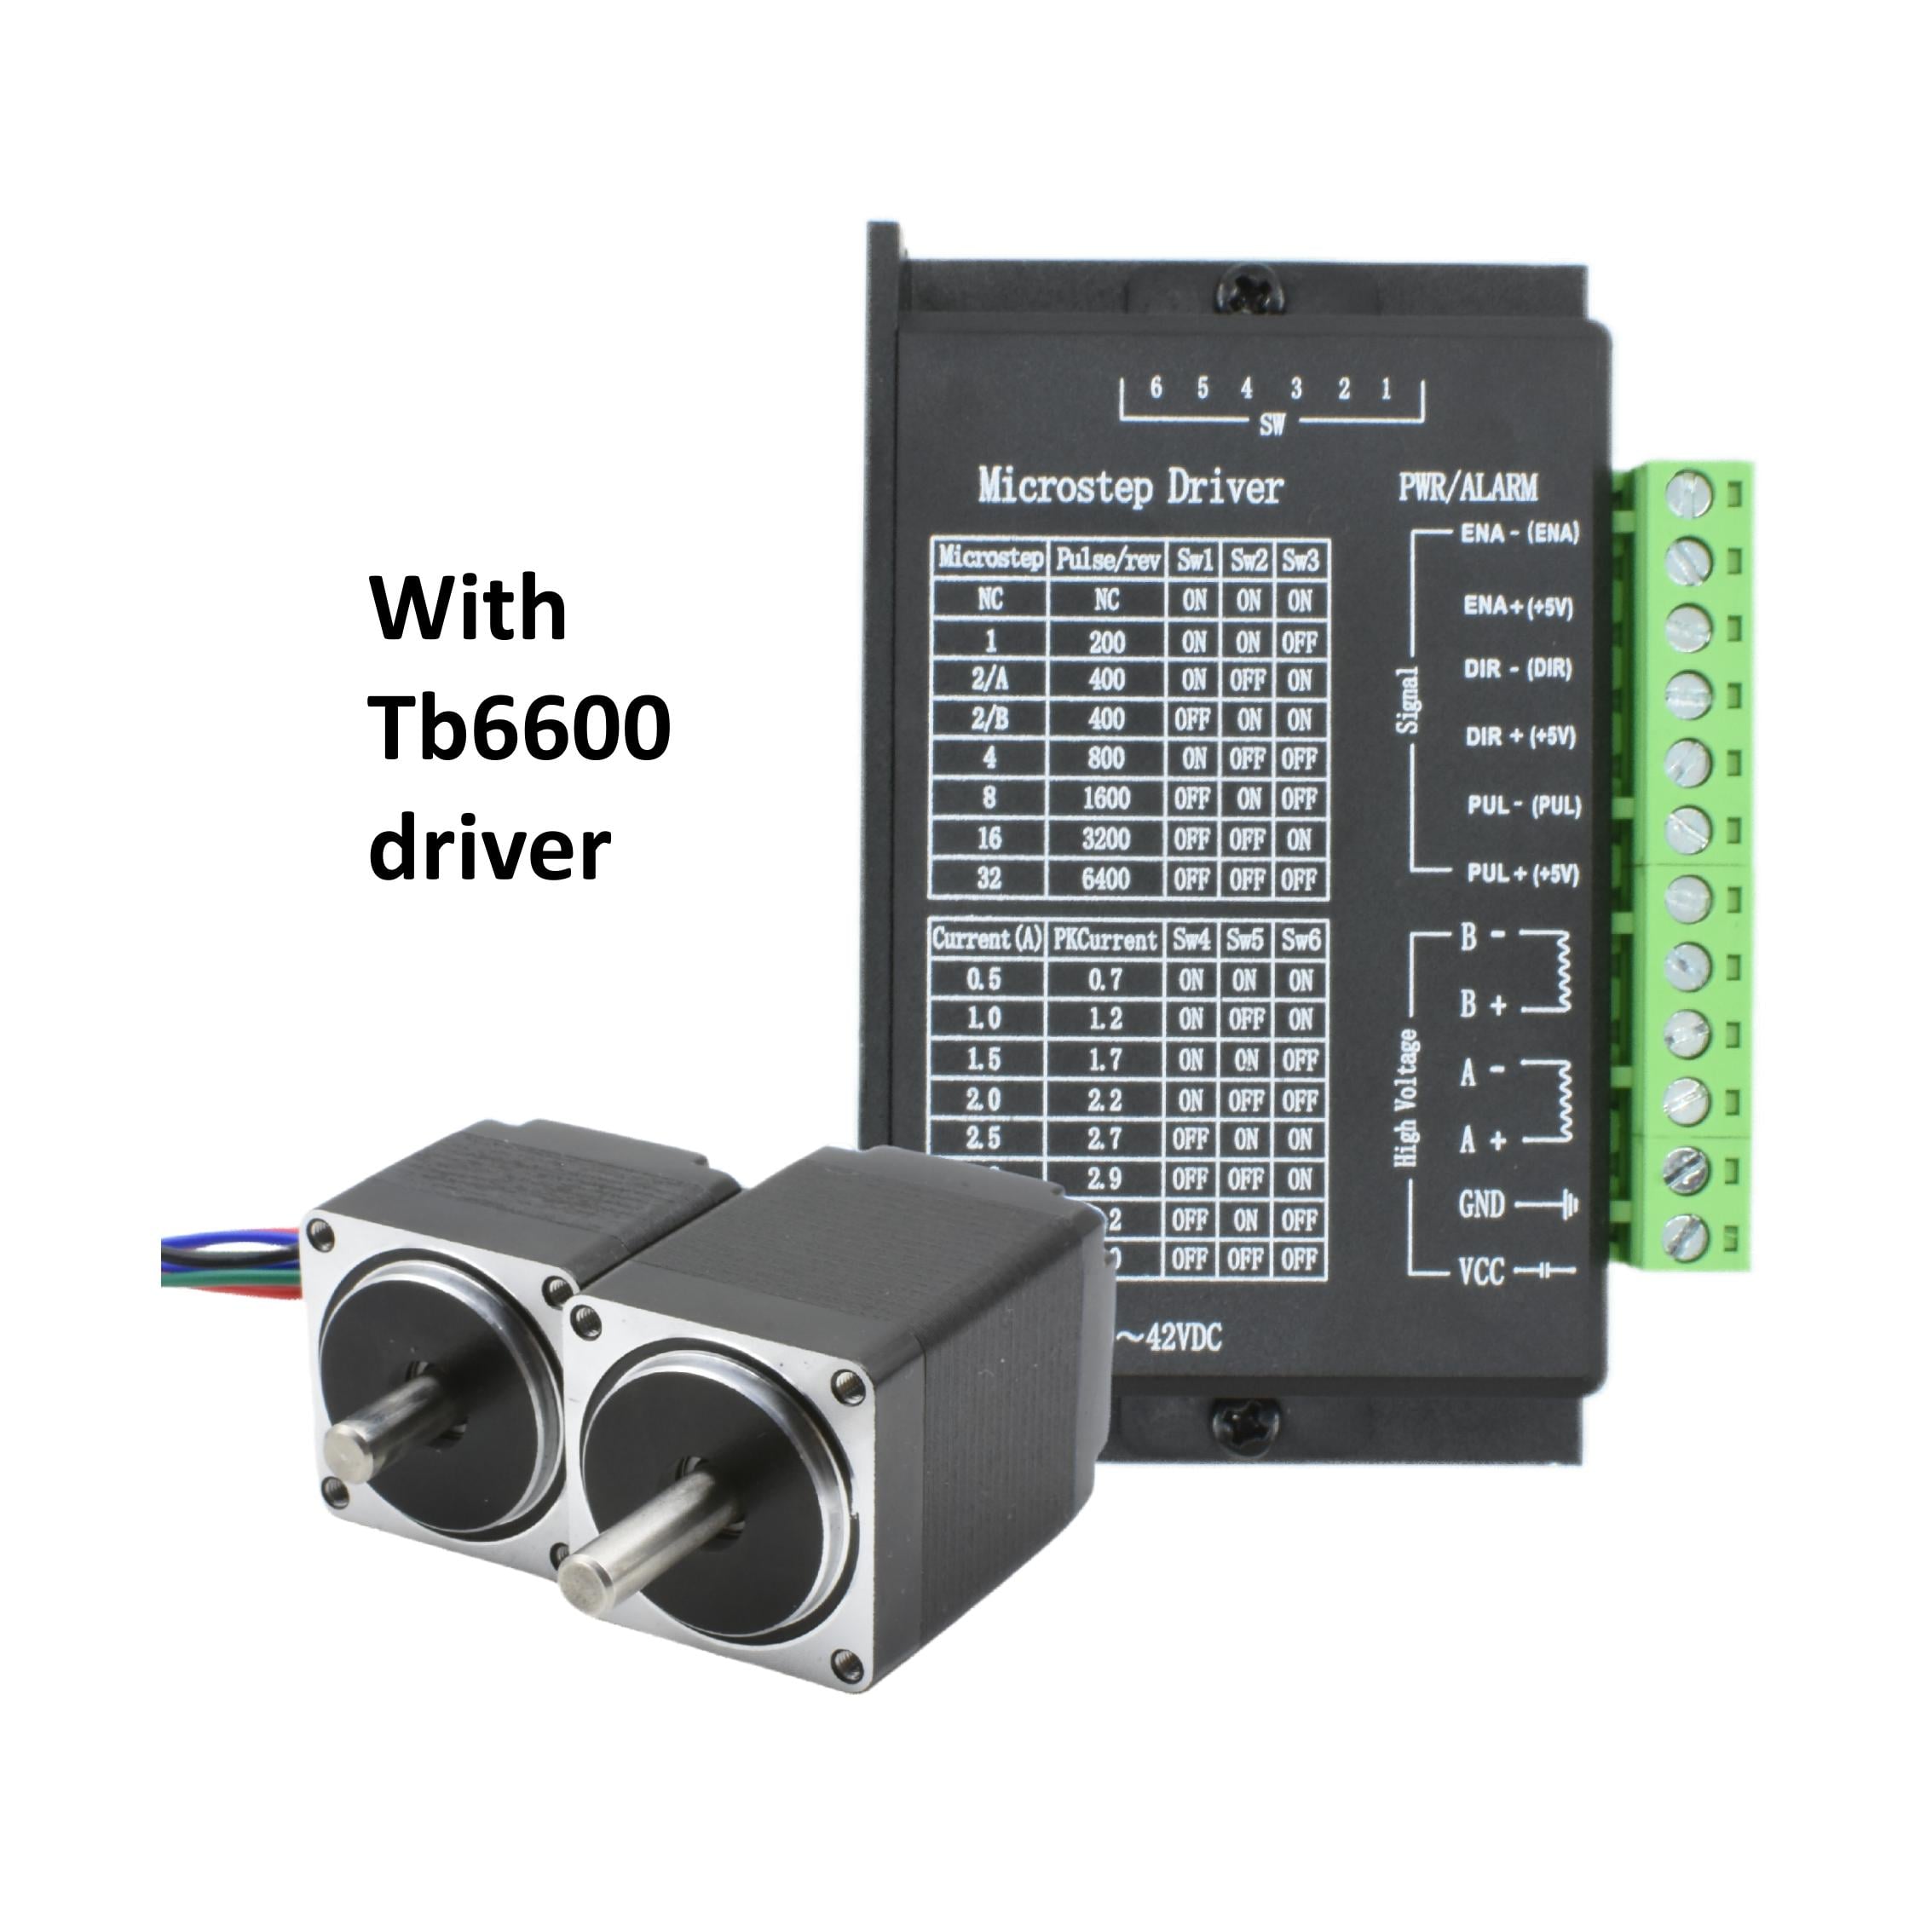
präziser Schrittmotor
Ein präziser Schrittmotor ist ein Elektromotor, der digitale Steuersignale in messbare mechanische Bewegung umwandelt. Er dreht seine Welle in einer definierten Anzahl von Schritten, wodurch Geräte Position, Geschwindigkeit und Drehrichtung steuern können – oft ohne zusätzlichen Positionsgeber. Ein präziser Schrittmotor ermöglicht wiederholgenaue Bewegungen und eignet sich daher besonders dort, wo eine Maschine ein Werkzeug, eine Plattform, einen Zuführer oder eine Kamera exakt positionieren muss. Im Gegensatz zu einem Standardmotor bewegt er sich nicht kontinuierlich, sondern in gesteuerten Inkrementen. Ein präziser Schrittmotor besteht üblicherweise aus einem Permanentmagnet- oder Hybrid-Läufer, einem gezahnten Ständer und mehreren Spulenphasen. Der Treiber aktiviert diese Phasen nacheinander, um magnetische Felder zu erzeugen, die den Läufer führen. Die Mikroschrittfunktion unterteilt jeden vollen Schritt in kleinere Bewegungsabschnitte, wodurch die Laufglätte verbessert und die Vibration reduziert wird. Ein präziser Schrittmotor liefert zudem bei Stillstand eine hohe Haltekraft, sodass ein Mechanismus auch unter Last seine Position behält. Typische Steuermerkmale umfassen Impuls- und Richtungseingänge, einstellbaren Strom, automatischen Schutz sowie Kompatibilität mit SPS, Motion-Controllern und computergestützten Systemen. Ein präziser Schrittmotor eignet sich für Geräte, die erschwingliche, zuverlässige und wiederholgenaue Positionierung benötigen. Zu den gängigen Anwendungen zählen 3D-Drucker, CNC-Maschinen, Laborgeräte, Verpackungsanlagen, Textilmaschinen, Kameraglider, Medizinprodukte und automatisierte Montagewerkzeuge. Der präzise Schrittmotor ist in verschiedenen Gehäusegrößen, Drehmomentklassen, Wellenformen und Wicklungsoptionen erhältlich. Bei der Auswahl sollten Anwender erforderliche Last, Fahrgeschwindigkeit, Schrittwinkel, Einschaltdauer, verfügbare Spannung und Einbauraum vergleichen. Der präzise Schrittmotor bietet für zahlreiche automatisierte Bewegungsaufgaben ein praktisches Gleichgewicht aus Steuerbarkeit, Robustheit und Kosten.

 EN