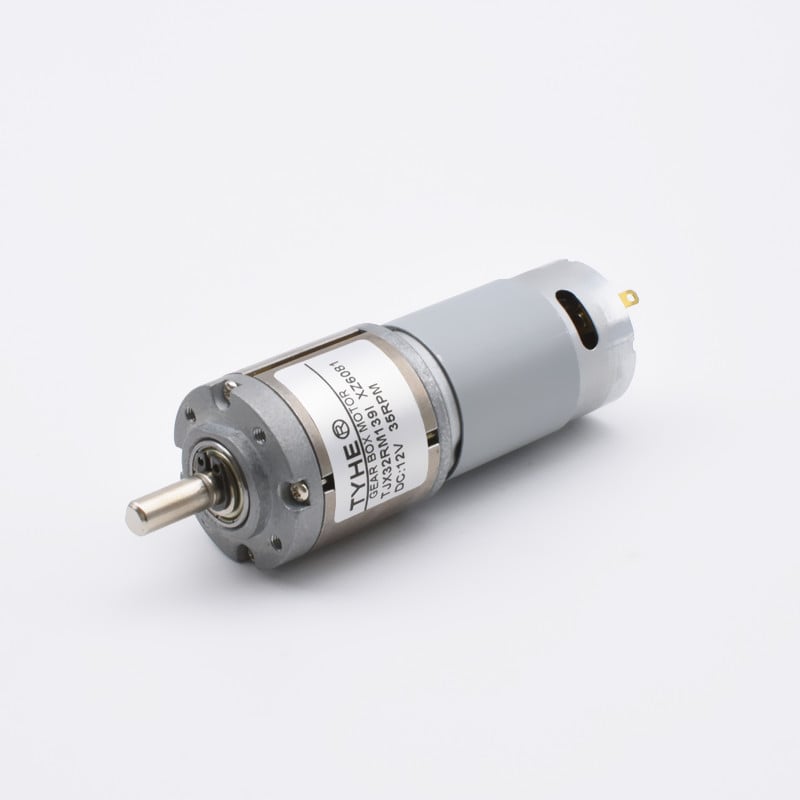
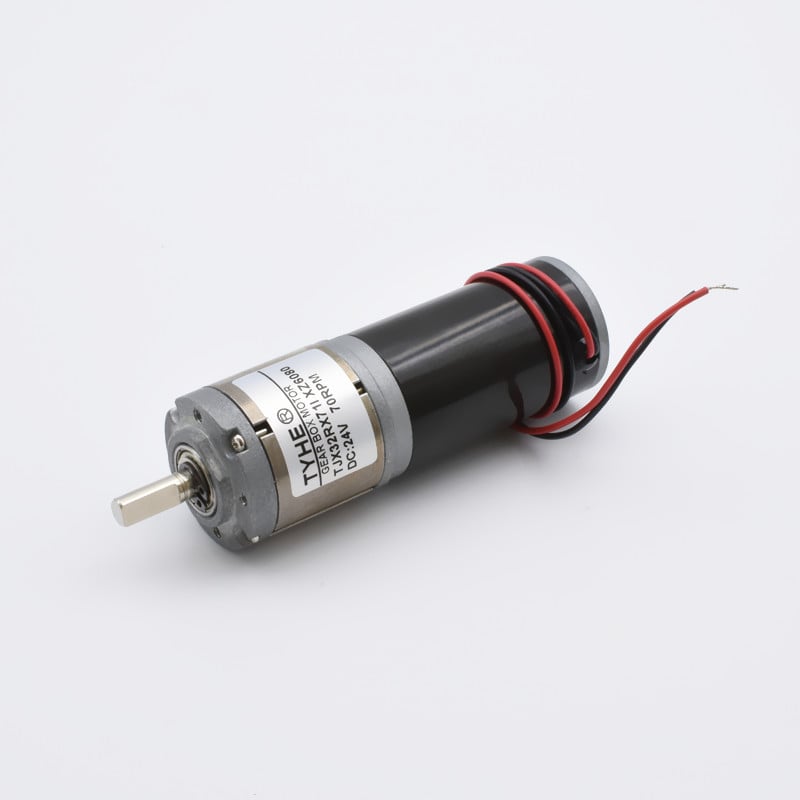
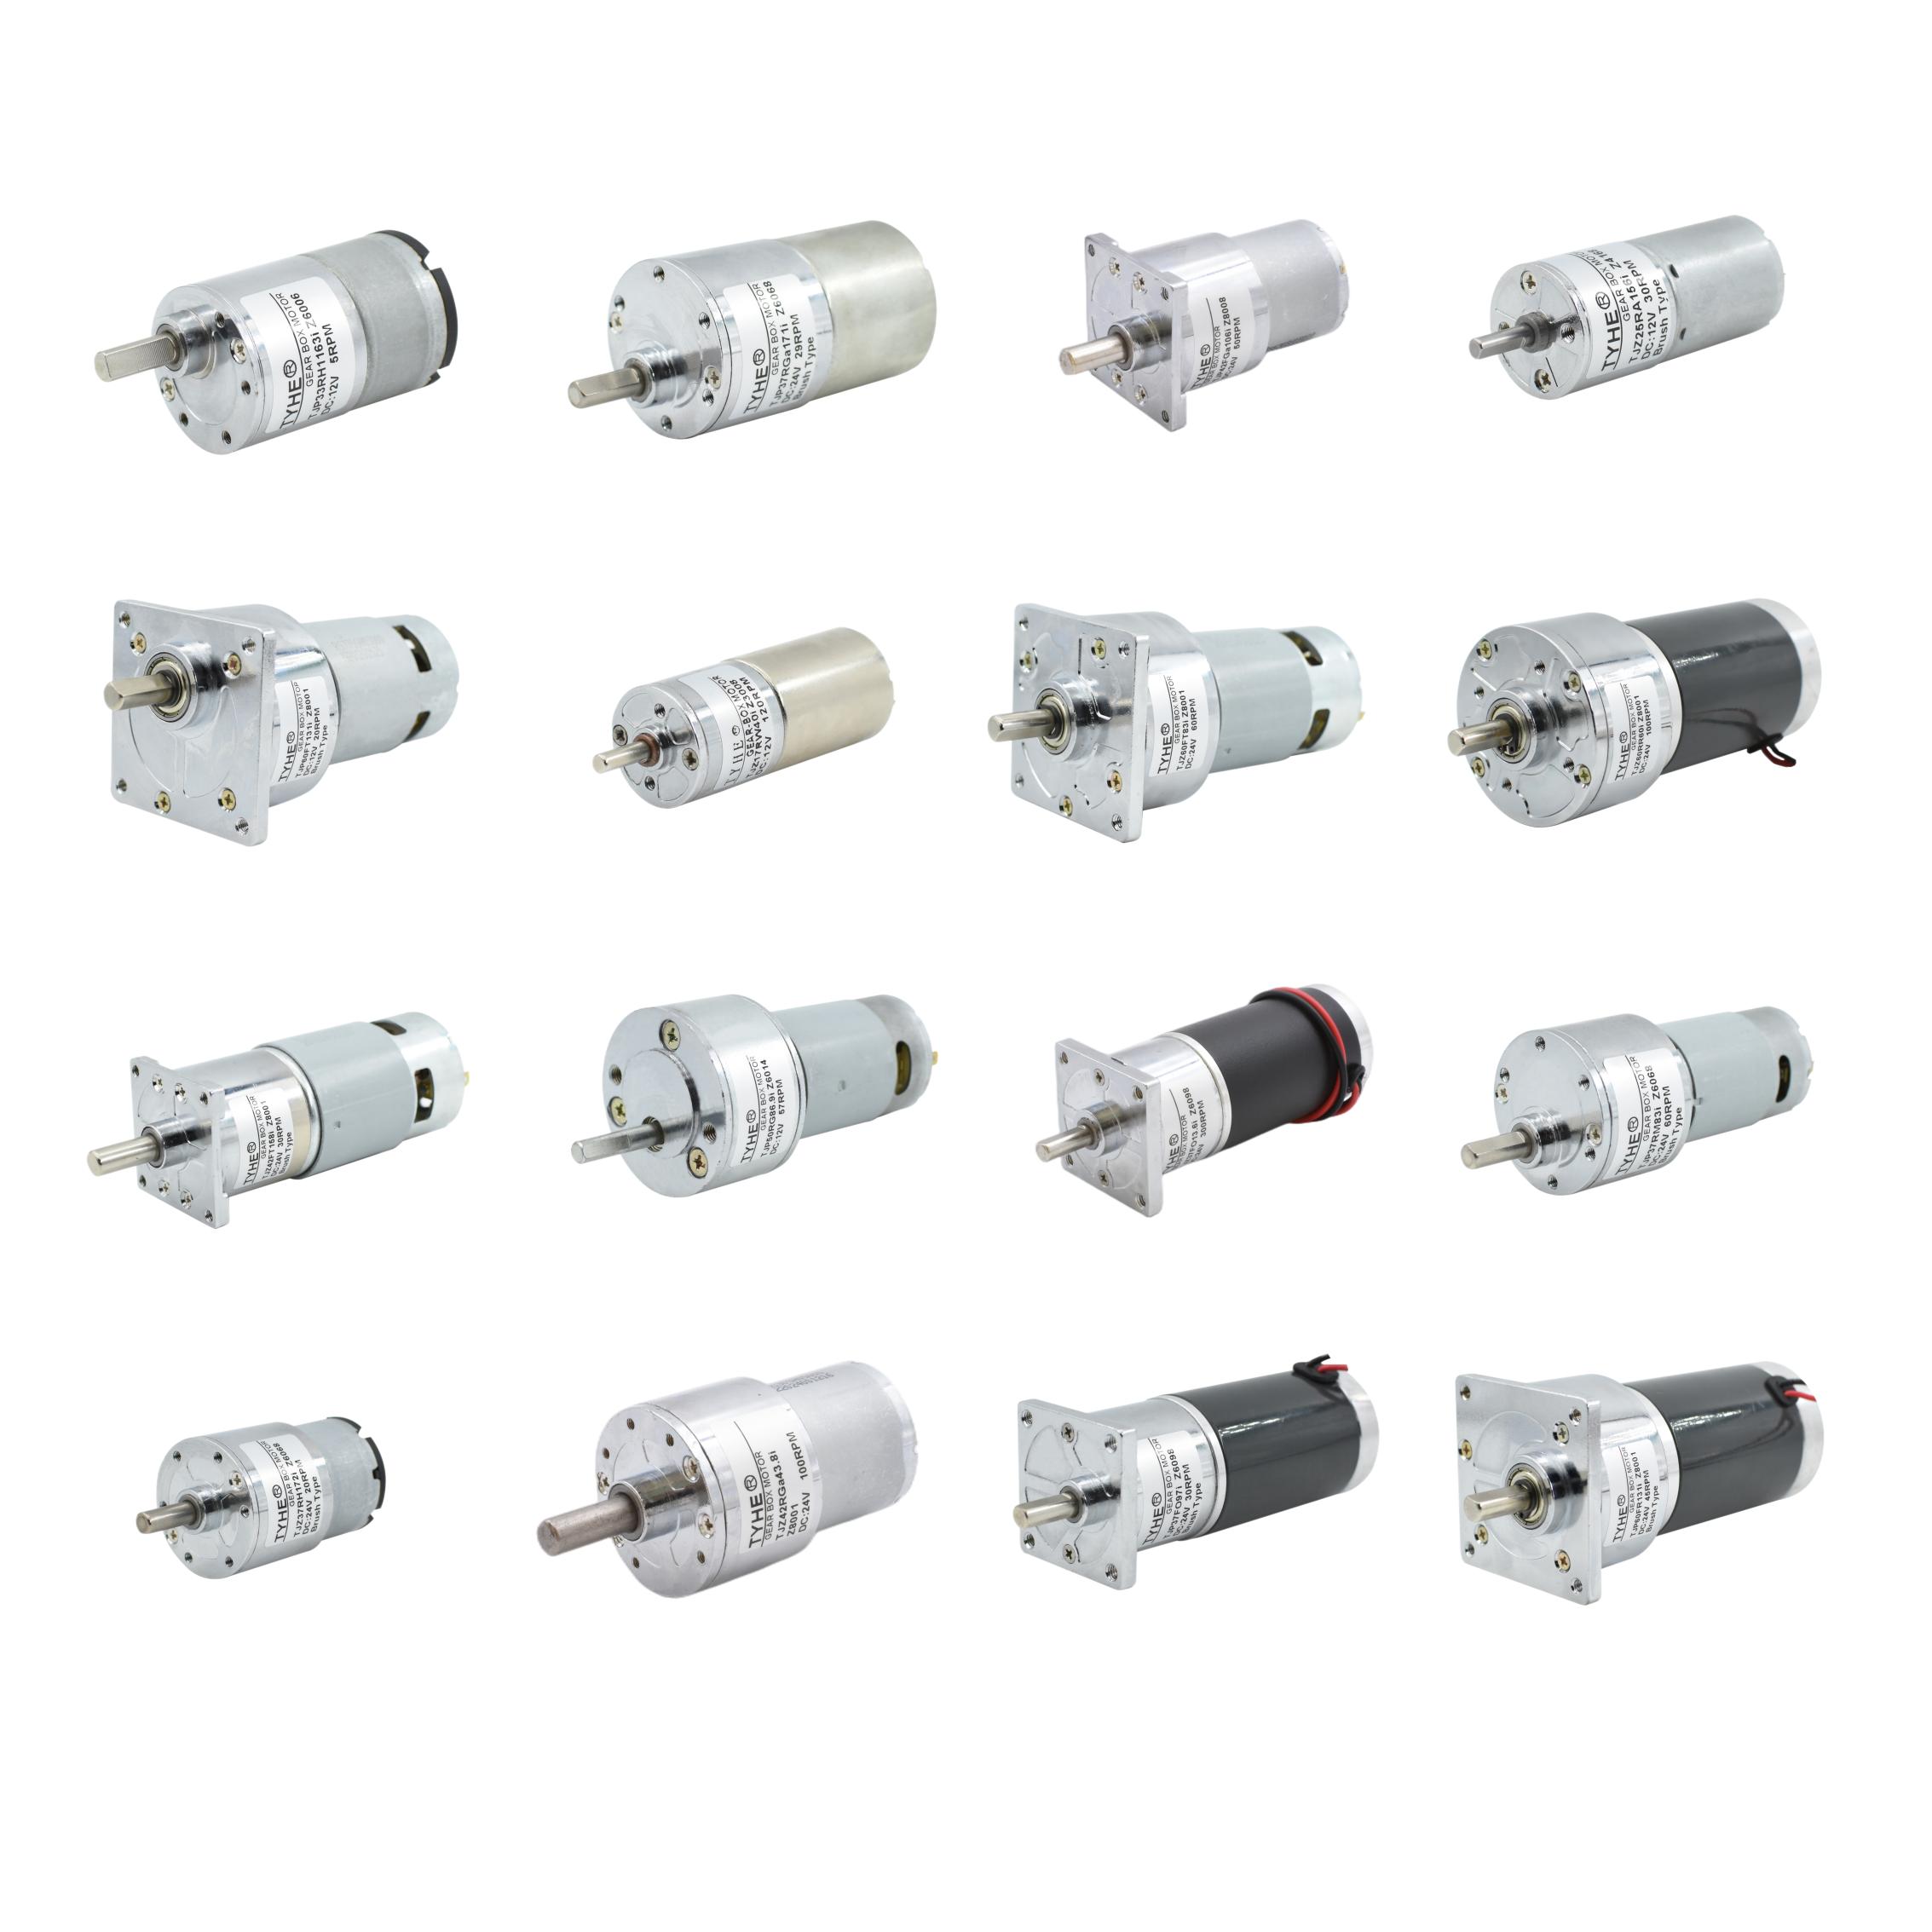
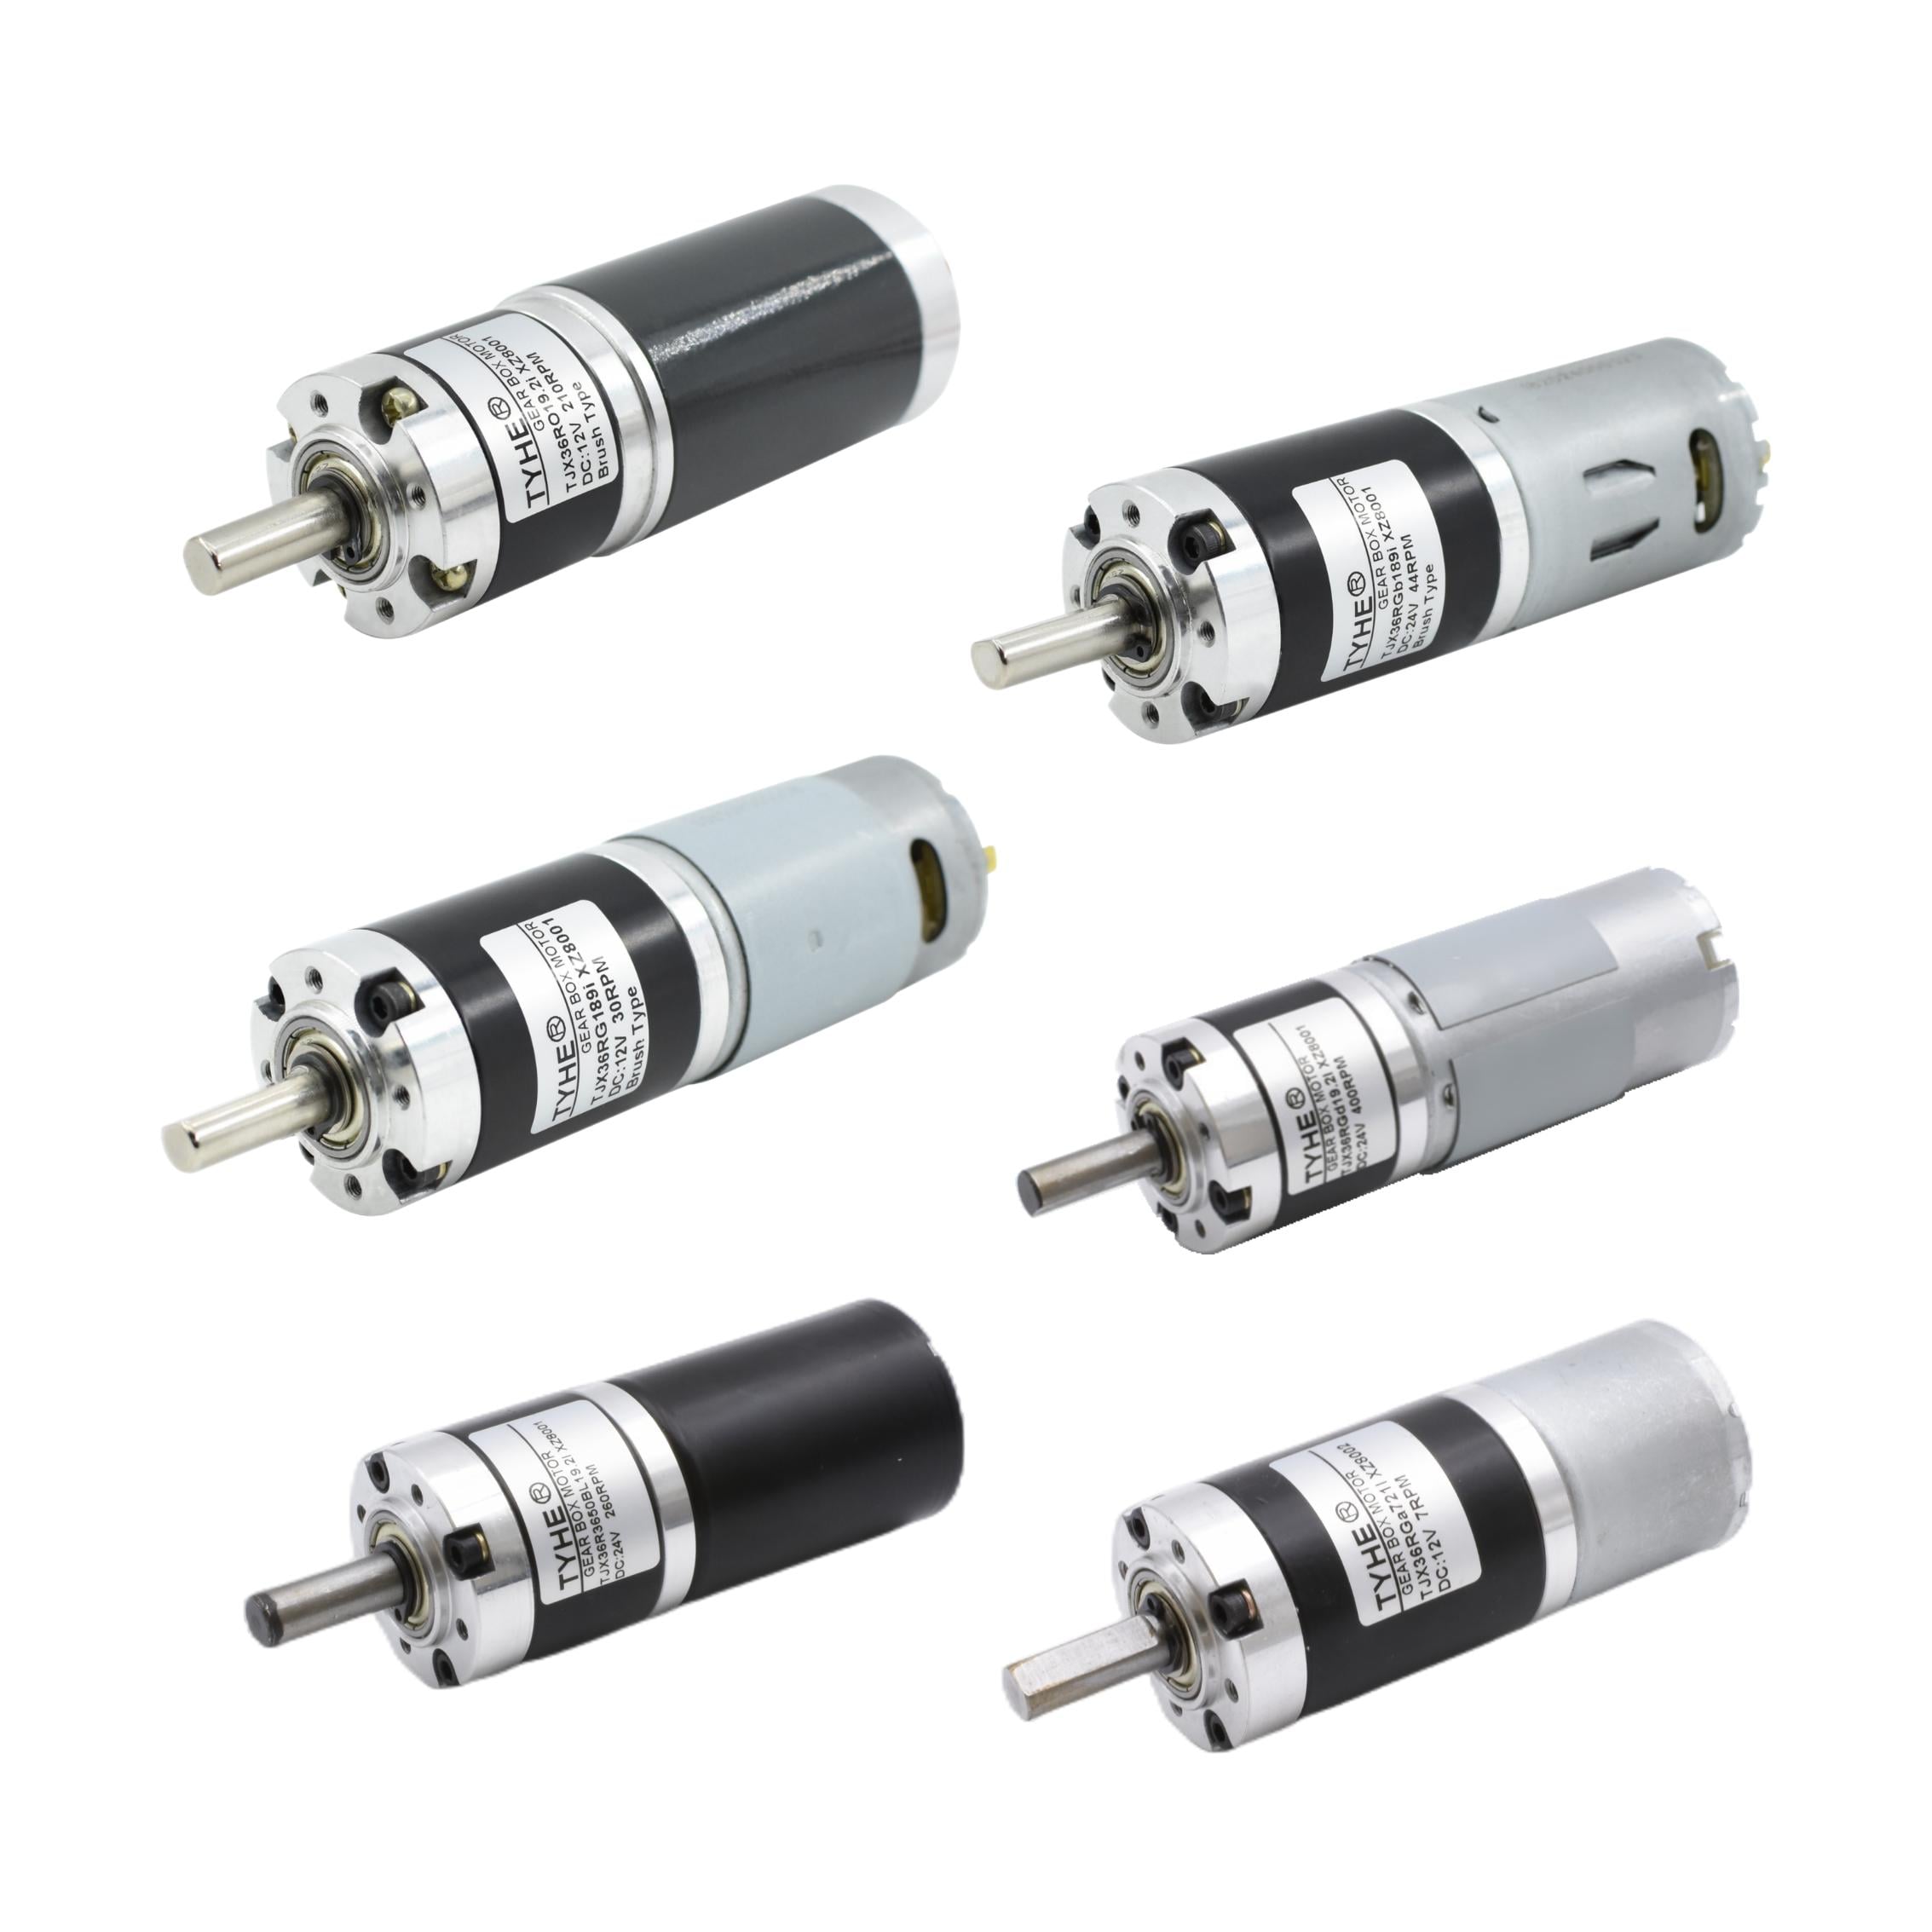
pokročilý stejnosměrný motor
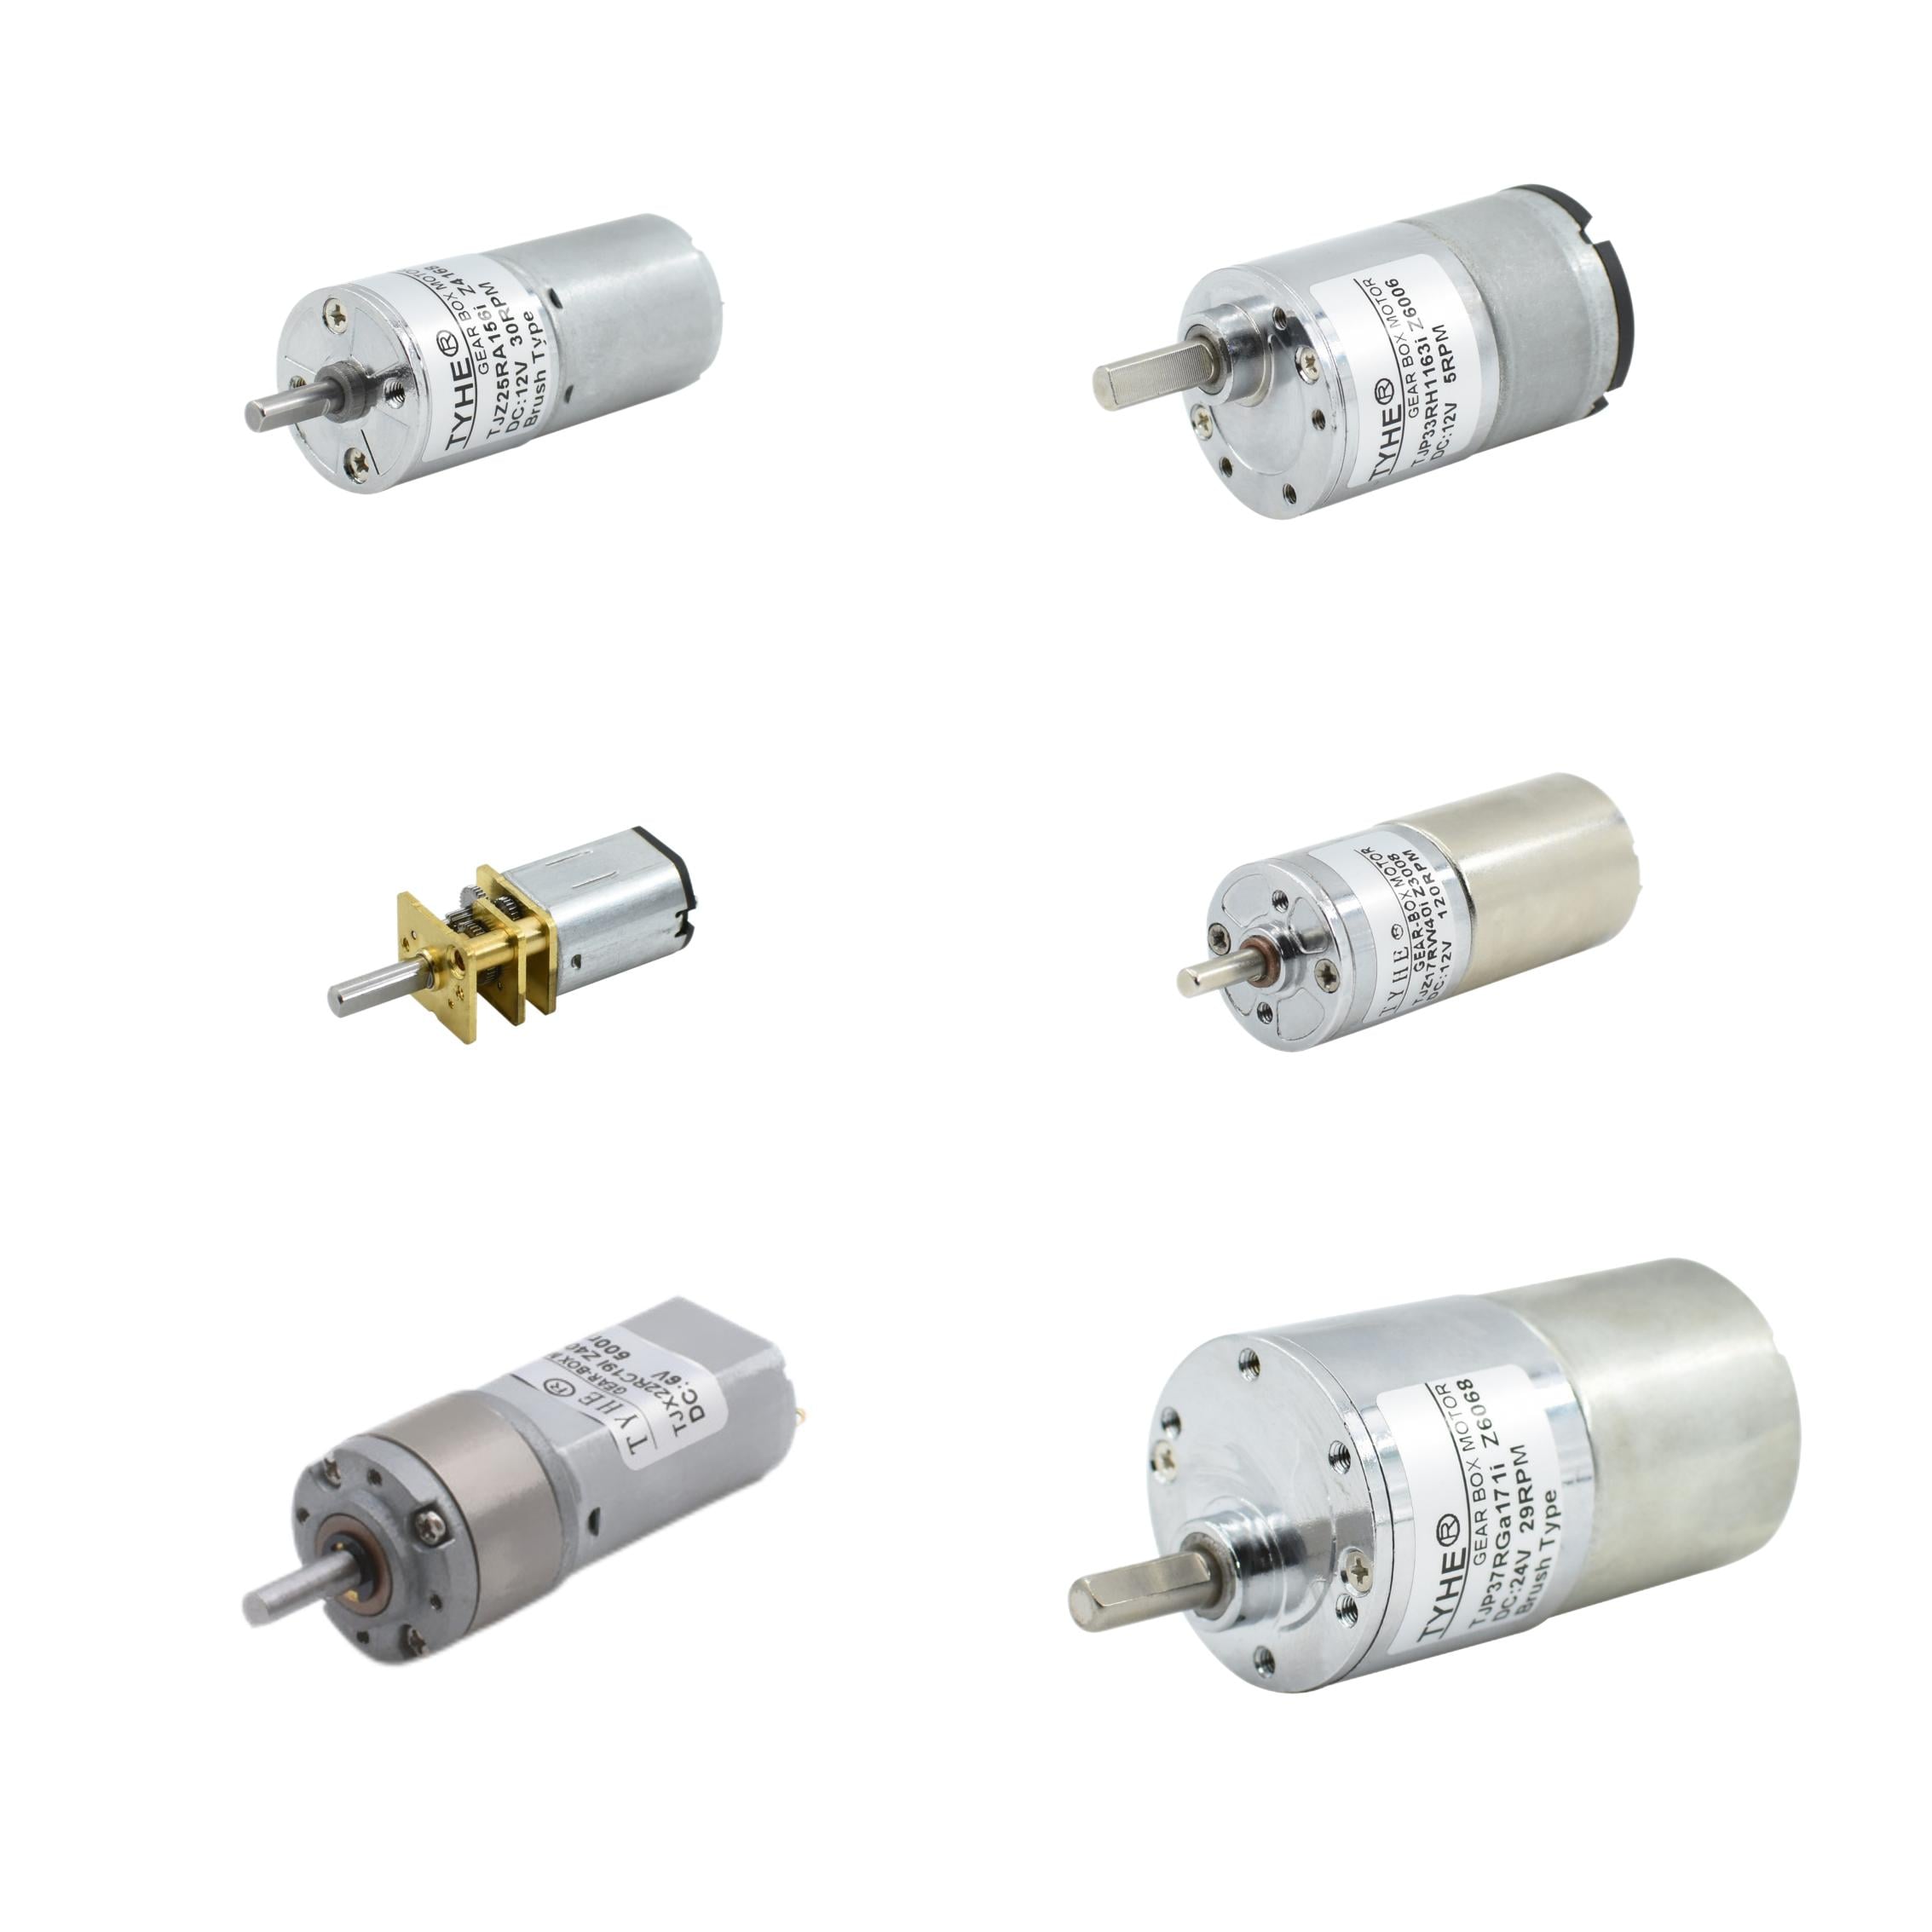
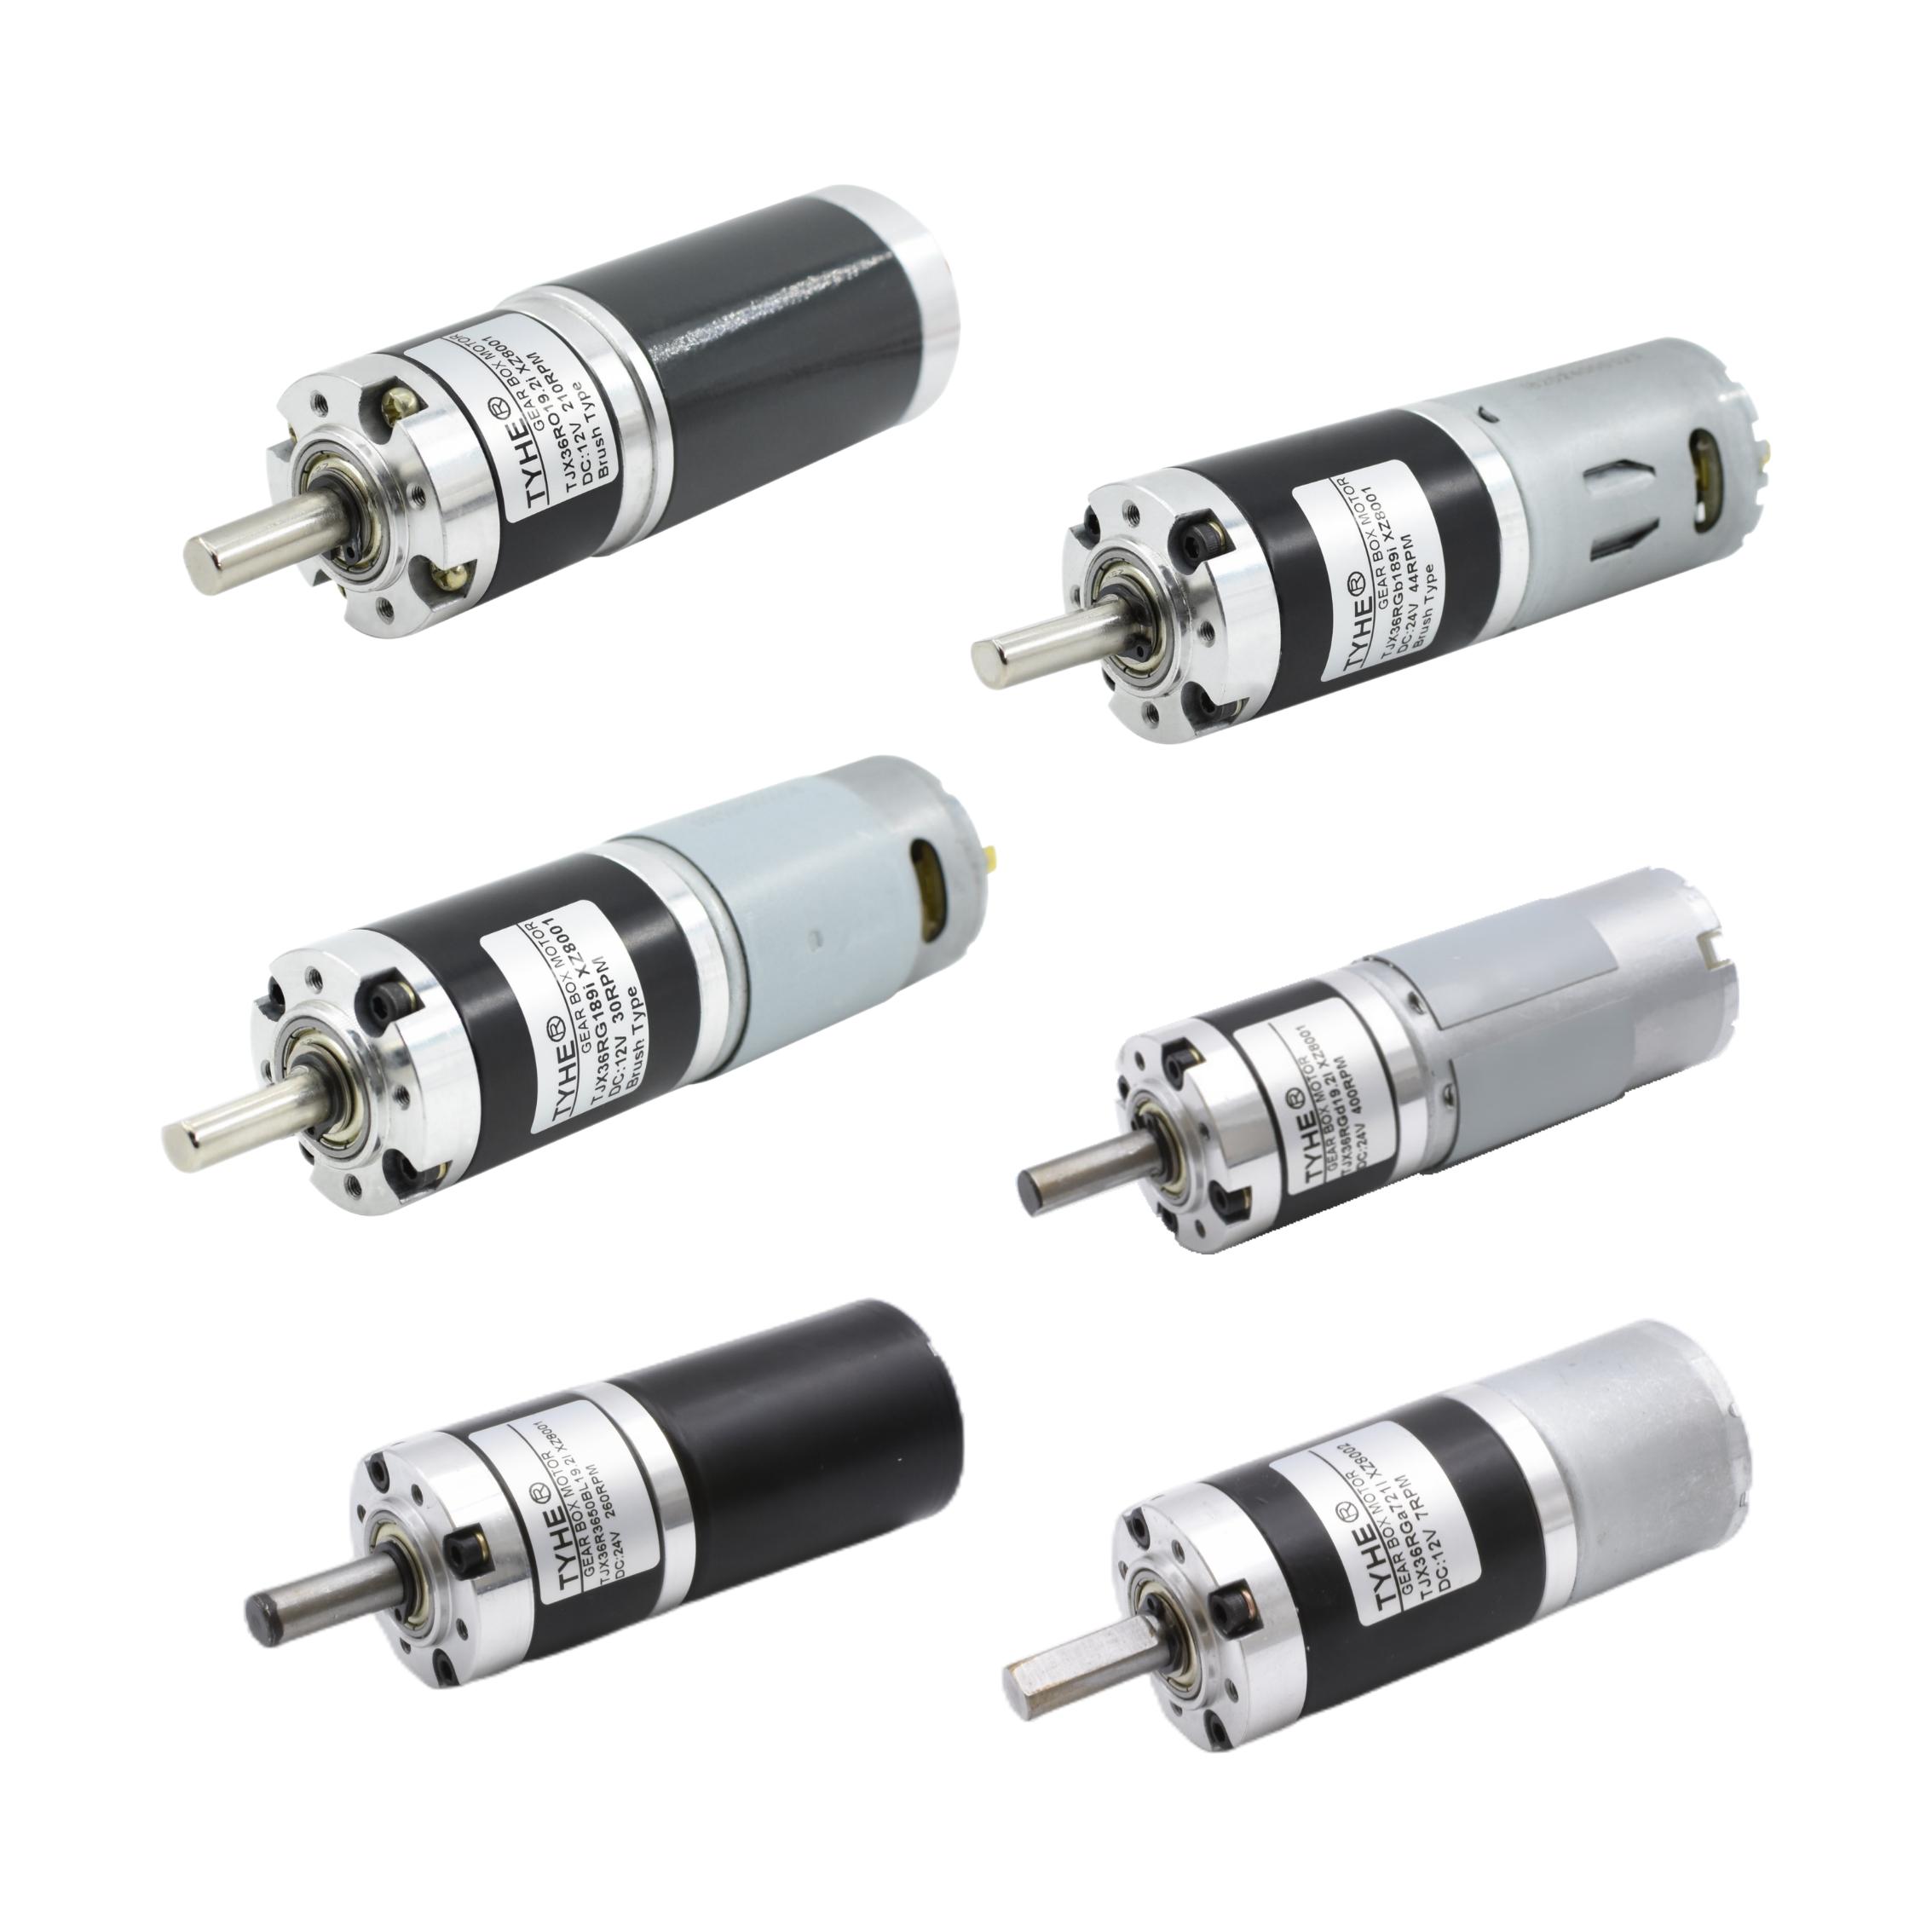
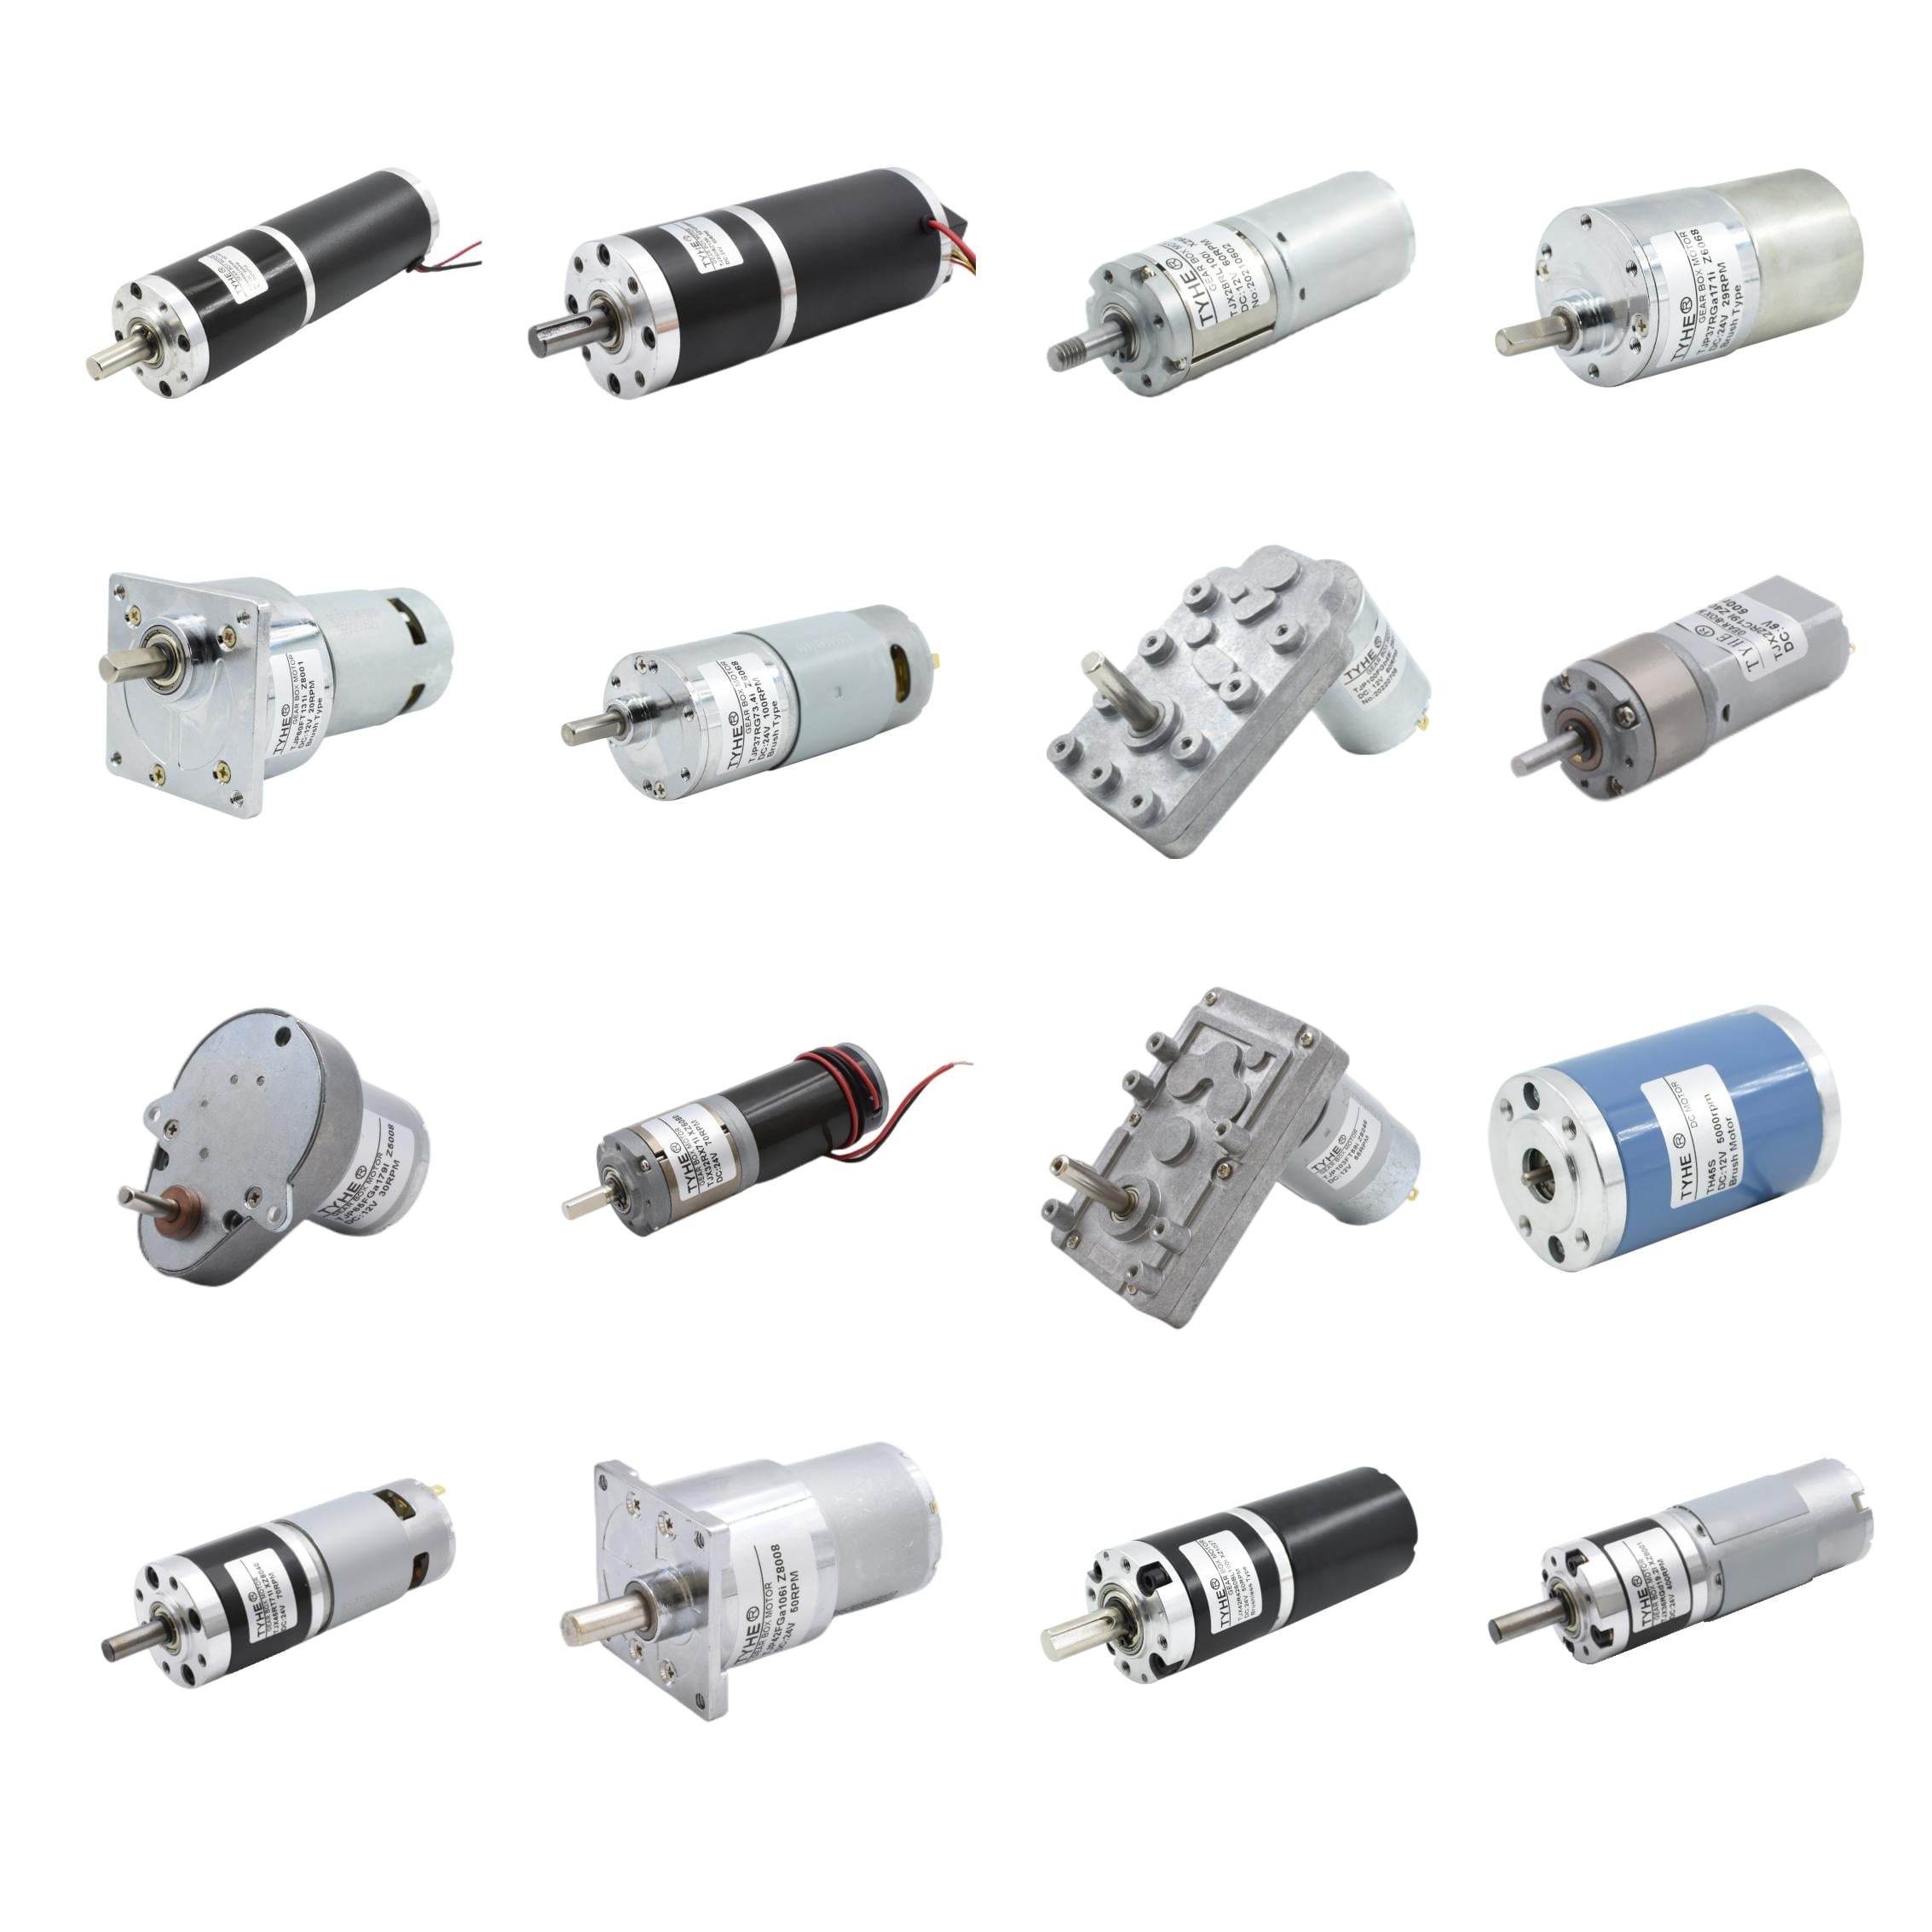
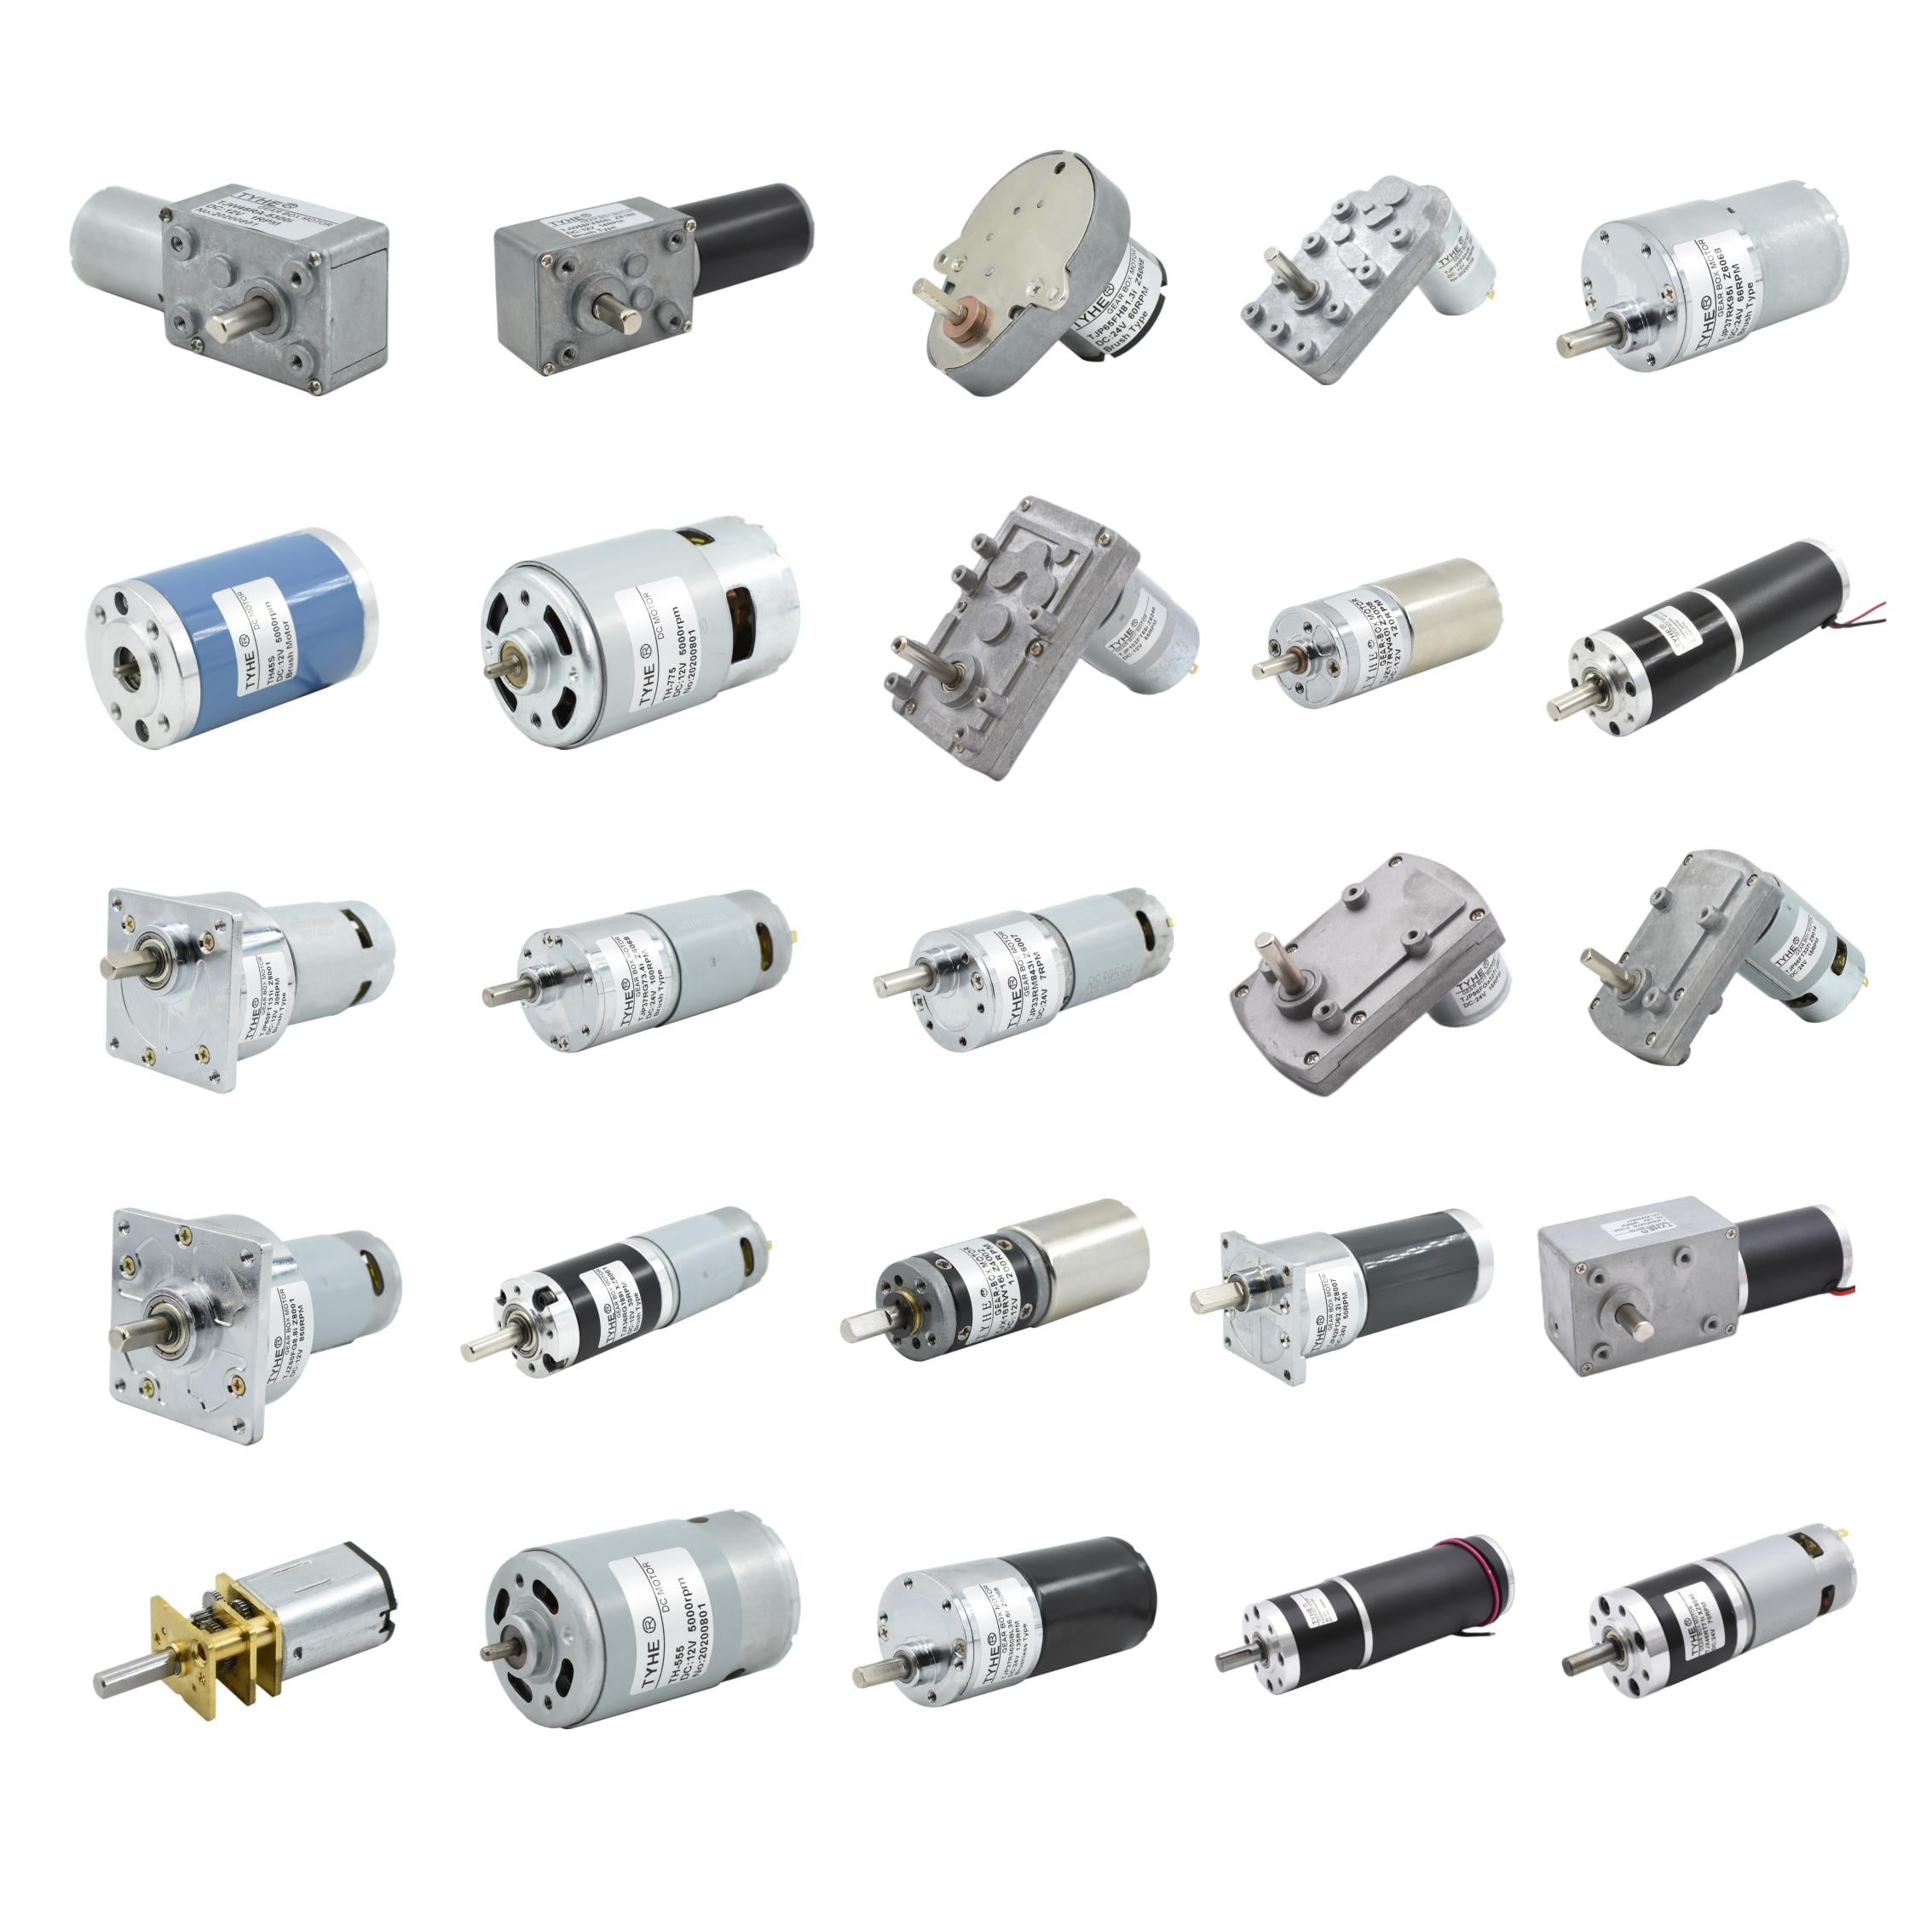
Pokročilý stejnosměrný motor přeměňuje elektrickou energii na řízený rotační pohyb zařízení, která vyžadují přesný, spolehlivý a nastavitelný výkon. Na rozdíl od základního motoru kombinuje pokročilý stejnosměrný motor vylepšené materiály, elektronické řízení a zpětnovazební systémy, aby zajistil hladší provoz za měnících se zátěží. Jeho hlavní funkce zahrnují spouštění strojů, udržování nastavené rychlosti, vytváření řízeného krouticího momentu, obrácení směru otáčení a podporu opakovaného pohybu. Pokročilý stejnosměrný motor může využívat senzory ke sledování rychlosti, polohy, proudu nebo teploty, čímž umožňuje jeho řídicímu systému provádět rychlé korekce. To pomáhá pokročilému stejnosměrnému motoru udržovat stabilní výstup i při změnách provozních podmínek. Mnoho modelů využívá trvalé magnety, účinné vinutí, utěsněná ložiska a kompaktní pouzdra, aby snížilo ztráty energie a prodloužilo životnost. Pokročilý stejnosměrný motor může také obsahovat vestavěnou ochranu proti přetížení, přehřátí, zablokování a nadměrnému proudu. Digitální řídicí jednotky usnadňují připojení pokročilého stejnosměrného motoru k programovatelným řídicím systémům, dotykovým panelům a automatizovaným výrobním systémům. Uživatelé mohou vybírat mezi komutátorovými a bezkomutátorovými konstrukcemi podle nákladů, požadavků na údržbu, limitů hlučnosti a očekávaného režimu provozu. Komutátorový pokročilý stejnosměrný motor nabízí jednoduché řízení a ekonomickou instalaci, zatímco bezkomutátorový pokročilý stejnosměrný motor poskytuje delší životnost, tišší provoz a snížené opotřebení. Běžné aplikace zahrnují roboty, dopravníky, lékařská zařízení, elektrická vozidla (EV), čerpadla, ventilátory, obráběcí stroje, balicí zařízení a přesné přístroje. Pokročilý stejnosměrný motor je vhodný jak pro malé mechanismy, tak pro náročné průmyslové systémy, protože výrobci mohou specifikovat napětí, rychlost, krouticí moment, konstrukci hřídele, způsob upevnění a možnosti zpětné vazby. V praxi tak poskytuje konstruktérům flexibilní způsob vytváření řízeného pohybu bez nadměrných rozměrů nebo zbytečného energetického zatížení.

 EN