EN

Էլեկտրական հիվանդանոցային և խնամքի մեխանիզմներ. բարձրացում, թեքում և ինֆուզիոն պոմպի շարժիչ
«Պահում է միացման կորստի դեպքում · Անշշուկ է մահճակի մոտ · Հերմետիկ է դեզինֆեկտանտների նկատմամբ» — Ինքնաշարժվող ողորկ ատամնավոր փոխանցման մեխանիզմ հիվանդների դիրքավորման և խնամքի սարքավորումների համար
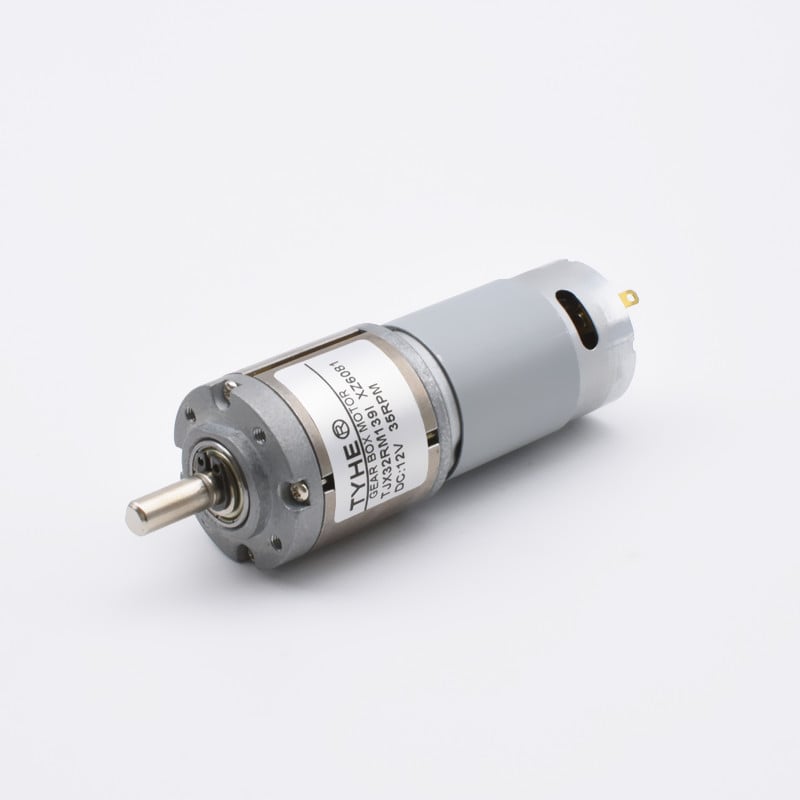
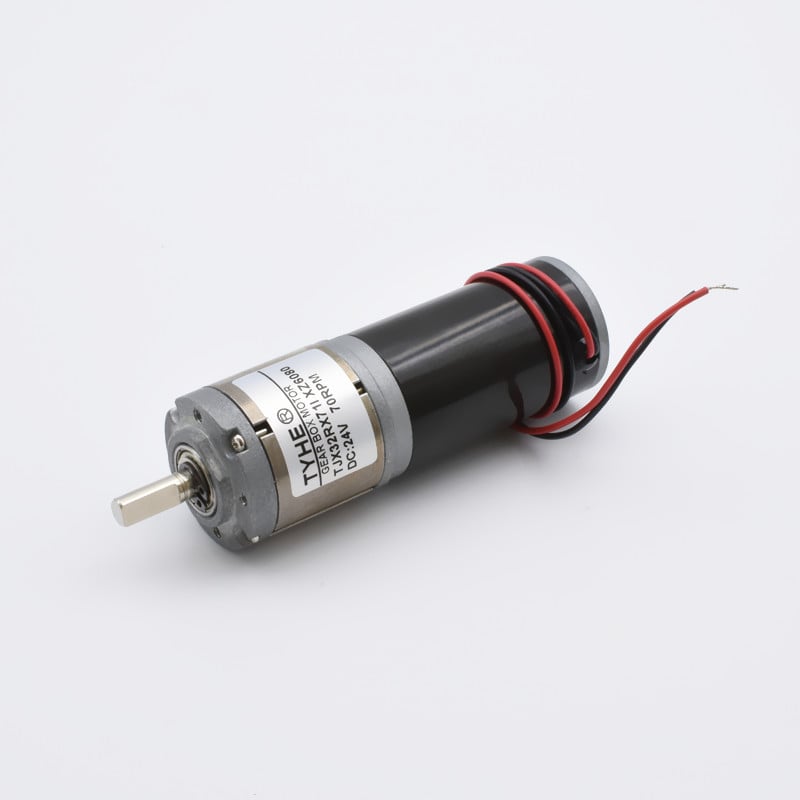
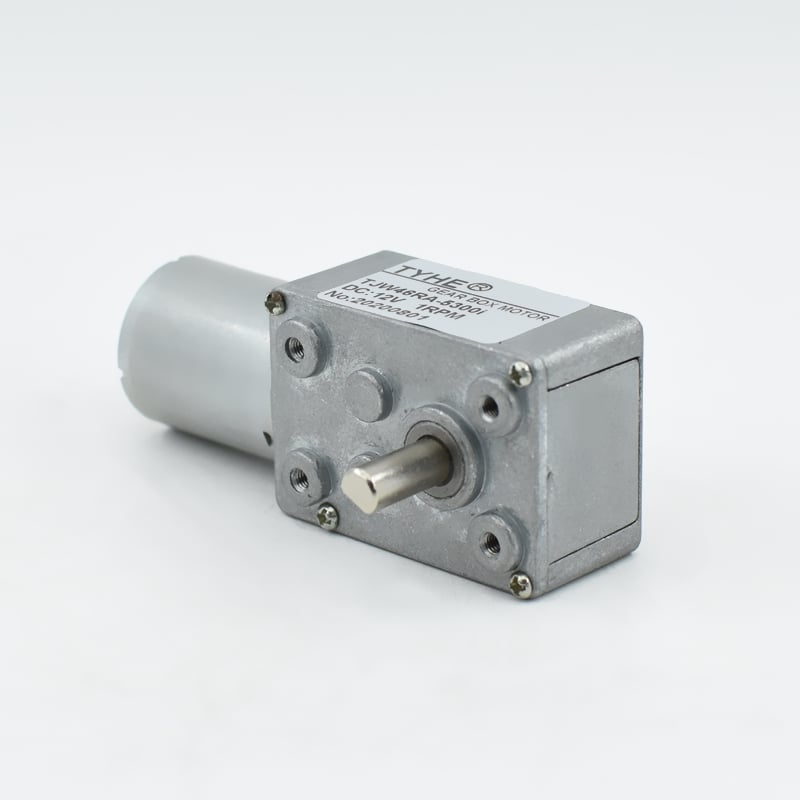
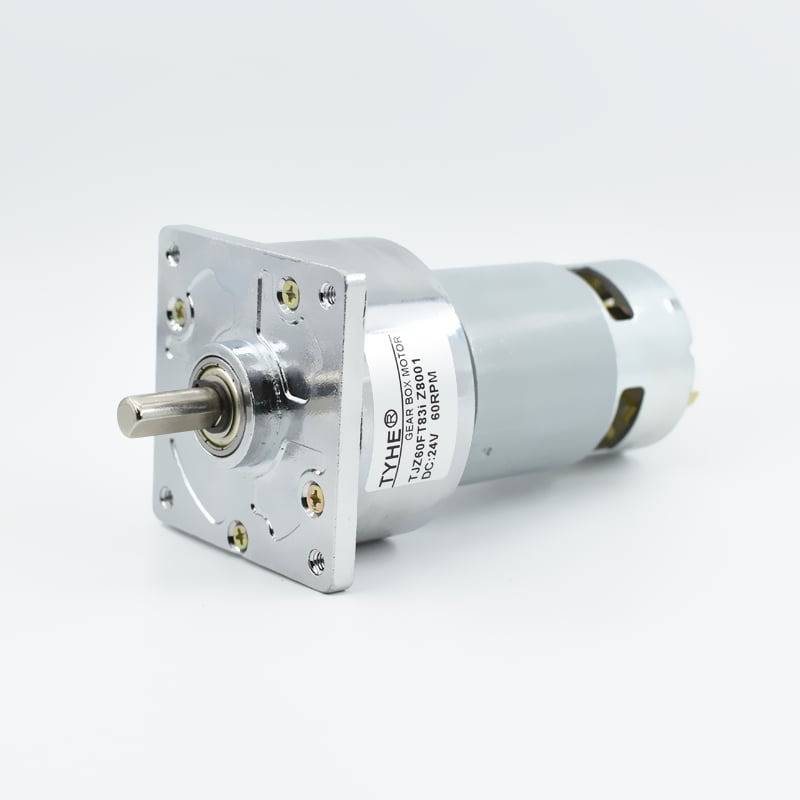
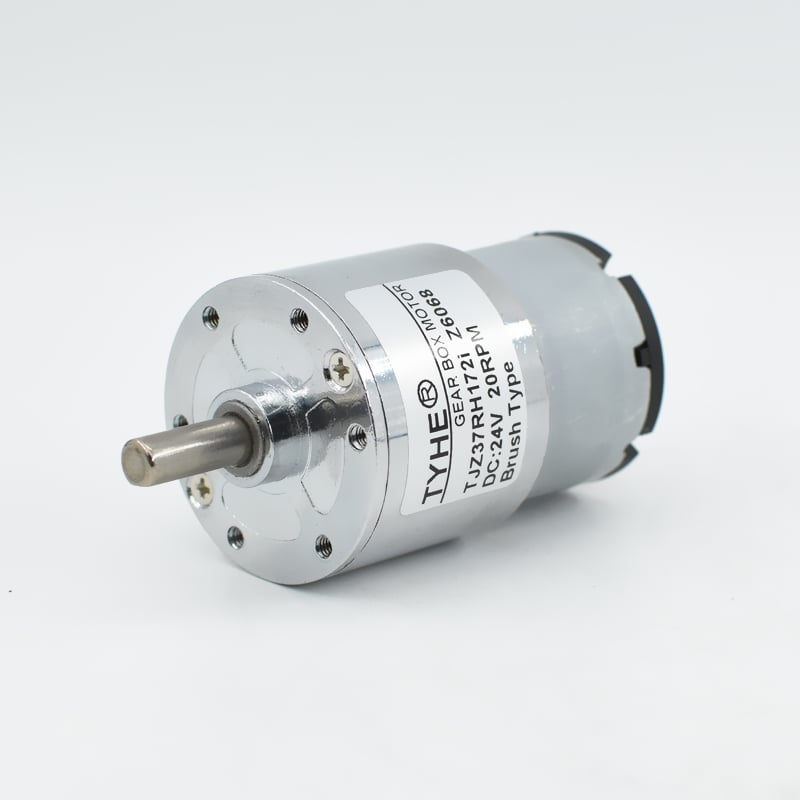
Շարժիչների տեսակներ՝ DC մետաղալարավոր շարժիչ + ողորկ ատամնավոր գծային շարժիչ (ինքնաշարժվող) / DC մոլորակային ատամնավոր շարժիչ / միկրո DC ատամնավոր շարժիչ ինֆուզիայի և դոզավորման պոմպերի համար
Դիմում դեպք
Էլեկտրական խնամքի մահճակը անվտանգության կրիտիկական նշանակություն ունեցող դիրքավորման համակարգ է: Տիպիկ բազմագործառնական մահճակը օգտագործում է չորսից վեց մոտորավորված առանցքներ.
Ֆունկցիա |
Վարողի կառավարում |
Կրիտիկական պահանջ |
Բարձրության կարգավորում (մահճակի շրջանակի բարձրացում) |
Երկակի ողորկ ատամնավոր գծային շարժիչներ |
Սինխրոն բարձրացում, ինքնաշարժվող է հիվանդի բեռի տակ |
Մեջքի մասի թեքում |
Ուղղաձիգ մեխանիզմ |
Անկյունը պահում է առանց հոսանքի կիրառման |
Ծնկի / վերջավորության բաժնի թեքում |
Ուղղաձիգ կամ մոլորակային մեխանիզմ |
Հարթ ցածր արագությամբ շարժում, անշշուկ |
Տրենդելենբուրգի թեքում |
Բարձր ուժի ուղղաձիգ մեխանիզմ |
Վերաբեռնման հնարավորություն, մեխանիկական վերջնական կանգ |
Կողային ռեյլ / լրացուցիչ սարքի շարժիչ |
Միկրո դիսկրետ գիար մոտոր |
Փոքր չափսեր, ցածր սպասման հոսանք |
Ինֆուզիայի կամ էնտերալ դոզավորման պոմպ |
Միկրո ատամնավոր շարժիչ / քայլային շարժիչ |
Ճշգրիտ, կրկնվող ցածր արագությամբ մատակարարում |
Պահանջարկը աճում է բնակչության ծերացման և երկարատև խնամքի տնային պայմաններ տեղափոխման հետ մեկտեղ: Համաշխարհային հիվանդանոցային մահճակների շուկայի ծավալը 2025 թվականին կազմել է 5,20 միլիարդ ԱՄՆ դոլար, իսկ կանխատեսվում է, որ կհասնի 10,74 միլիարդ ԱՄՆ դոլարի կանխատեսման ժամանակահատվածում ( Fortune Business Insights ); էլեկտրական հիվանդանոցային մահճակների հատվածի ծավալը 2025 թվականին կազմել է 3885 միլիոն ԱՄՆ դոլար, իսկ 2035 թվականին կանխատեսվում է, ո что կհասնի 6569 միլիոն ԱՄՆ դոլարի ( Market Research Future ).
Արդյունաբերության հիմնախնդիրներ
1. Մահճակը չպետք է շարժվի մատակարարման կորստի դեպքում: 150 կգ հիվանդի բեռնվածքի տակ հետընթաց շարժվող մեջքի հենարանի կամ բարձրության առանցքի առկայությունը հիվանդի անվտանգության վտանգի դեպք է: Ինքնակարգավորվող ողորկ ատամնավոր փուլերը մեխանիկորեն պահպանում են դիրքը՝ զրոյական պահման հոսանքով: Դրա համար էլ ողորկ ակտիվացնող սարքերը, ոչ թե ավելի արդյունավետ մոլորակային փուլերը, գերակշռում են խնամքի մահճակների նախագծերում:
2. Շուքը երեկոյան 2-ին: Հաստատությունները և տնային խնամքի սենյակները ձայնի մակարդակը չափում են ստվերագործի վրա, ոչ թե սարքի վրա: Ատամնավոր աշխատանքի և սկզբնավորման հարվածի ձայնն են գերակշռող աղբյուրները. մեղմ սկզբնավորման շարժիչը և ատամնավոր փուլի ընտրությունը կարևոր են շարժիչի չափսից ավելի:
3. Մաքրում և դեզինֆեկցիա: Մեխանիզմները օրվա ընթացքում մի քանի անգամ մաքրում են ագրեսիվ միջոցներով: Շարժիչները պետք է ունենան սահմանված մուտքի պաշտպանություն IEC 60529 և կոռոզիայի դեմ կայուն կապսուլներ ու առանցքներ:
4. Էքսպլուատացիայի ցիկլը և ծառայության տևողությունը: Բժշկական մեխանիզմները տասնամյա ընթացքում օրվա ընթացքում կատարում են բազմաթիվ կարճ ցիկլեր: Ծառայության տևողությունը որոշվում է չափագրի մաշվածությամբ, յուղի վատացմամբ և ատամնավոր աշխատանքի մետաղի հոգնածությամբ՝ ոչ թե մեկուսացման վնասմամբ:
5. Սինխրոնացում: Երկու բարձրացման մեխանիզմները պետք է միշտ մնան մակարդակի վրա: Երկու շարժիչների արագության անհամապատասխանությունը հարթակը թեքում է. անհրաժեշտ է համապատասխան արդյունավետության շերտեր կամ կառավարման մակարդակում սինխրոնացման ռազմավարություն:
6. Բաղադրիչների մակարդակում տեղեկատվության փաստաթղթեր: Սարքի մակարդակի ստանդարտները, օրինակ՝ IEC 60601 շարքը, կիրառվում են վերջնական բժշկական էլեկտրական սարքերի նկատմամբ, և այդ սերտիֆիկացիան սարքի արտադրողի պարտականությունն է: Արտադրողը շարժիչի մատակարարից պետք է ստանա ամբողջական և հետևելի բաղադրիչների փաստաթղթեր՝ RoHS-ի հայտարարություններ, որակի համակարգի վկայականներ և փորձարկման զեկույցներ՝ նշված պայմաններով:
TYHE լուծումը
TYHE Motor արտադրում է միկրոշարժիչներ, մոլորակային ատամնավոր շարժիչներ, ողորկ ատամնավոր շարժիչներ և քայլային շարժիչներ՝ մոտավորապես 200 տիպի շարժիչ և 2000-ից ավելի SKU, տրամագծերը՝ մոտավորապես 16 մմ-ից մինչև 106 մմ, CE և RoHS սերտիֆիկացված, արտադրված են ISO 9001 հիմնված որակի կառավարման համակարգի վրա և արտահանվում են 35-ից ավելի երկրներ՝ 50 արդյունաբերության մեջ:
Բժշկական խնամքի սարքերի ծրագրերի համար.
Ինքնակարգավորվող ողորկ ատամնավոր շարժիչներ
- բարձրության, հետնամասի և թեքման առանցքների համար, որոնք սահմանված են իրական հիվանդի բեռնվածության համար՝ սահմանված անվտանգության գործակցով, այլ ոչ թե նոմինալ գնահատականով:
Ձայնային նպատակները համաձայնեցված են գծագրման փուլում
- — ատամնավոր փուլի տեսակ, յուղի դաս, սահքի մեխանիզմի ընտրություն և մոնտաժման միջերես, աղմուկի չափումը՝ դեցիբել (Ա) միավորներով, նշված հեռավորության վրա: Չափման մեթոդաբանությունը կարևոր է. օրինակ,
ISO 10302
գոյություն ունեն, քանի որ անհաստատուն դեցիբելի ցուցանիշները համեմատելի չեն:
Միկրո ատամնավոր շարժիչներ և քայլային շարժիչներ
- ինֆուզիայի և դոզավորման պոմպերի համար, որտեղ կրկնվող ցածր արագությամբ մատակարարումը կարևոր է ավելի շատ, քան պտտման մոմենտի խտությունը:
Ամրացման և նյութերի տարբերակներ՝
- լվացման միջավայրերի համար, իսկ IP կոդը նշված է գծագրում:
Արագության ծրագրավորում և տեխնիկական փաստաթղթեր.
- մասսայական արտադրության համար նախագծումը՝ 40-ից պակաս օրվա ընթացքում, նվիրված նմուշային գիծ, 1-ից-1 հետվաճառքային սպասարկում՝ 24 ժամվա ընթացքում պատասխանի հետ և նոր արտադրանքի Հ & Ո ծախսերի վերադարձում մասսայական արտադրությունից հետո:
Պատենտավորված ատամնավոր շարժիչի նախագիծ.
- 20-ից ավելի միկրո շարժիչների պատենտներ, այդ թվում՝ ուղղահայաց մոլորակային ատամնավոր շարժիչի պատենտ (CN 222127790 U), որը լուծում է աղմուկի նվազեցման և լրացուցիչ բեռնվածության տակ ելքային առանցքի կոտրվելու խնդիրները:
Սպասարկման համար անհրաժեշտ տեխնիկական տվյալները՝ մրցույթի հայտարարության նախապատրաստման համար
1. Յուրաքանչյուր առանցքի վրա ստատիկ և դինամիկ բեռնվածություն՝ անհրաժեշտ անվտանգության գործակցով
2. Յուրաքանչյուր առանցքի համար շարժման երկարությունը, արագությունը և դիրքավորման թույլատրելի սխալը
3. Օրական շրջանառությունների քանակը և նախատեսված ծառայության տևողությունը՝ տարիներով
4. Աղմուկի նպատակային մակարդակը՝ դեցիբելներով (A կշռմամբ), ներառյալ չափման հեռավորությունը և ֆոնային մակարդակը
5. Օգտագործվող մաքրման միջոցները և անհրաժեշտ IP կոդը
6. Մատակարարման լարումը, կառավարման ինտերֆեյսը և ավտոմատ կանգնեցման/ձեռքով կառավարման անհրաժեշտությունը
7. Սարքի արտադրողի կողմից յուրաքանչյուր սերիայի հետ ստացվող կարգավորիչ փաստաթղթերը
Հաճախակի տրվող հարցեր
Ինչու՞ են որմնային ատամնավոր շարժիչները նախընտրվում հիվանդանոցային մահճակների համար Որմնային փուլերը ինքնակարգավորվող են. առանցքը մեխանիկորեն պահում է դիրքը միացումը անջատելուց հետո, այդպես որ մեջքի հենարանը կամ մահճակնի բարձրությունը չի կոլապսում հիվանդի բեռնվածության տակ: Հակազդեցությունը ցածր էֆեկտիվությունն է:
Քանի՞ շարժիչ է օգտագործում էլեկտրական հիվանդասենյակային մեխանիզմավորված մահճակը: Սովորաբար՝ չորսից վեց հատ՝ երկու բարձրության մեխանիզմ, մեջքի և ծնկի բաժինների համար, ինչպես նաև թեքման, կողային ռելսերի կամ այլ ամրացվող մասերի համար լրացուցիչ շարժիչներ:
Կարո՞ղ է նույն մատակարարը մատակարարել ներարկման պոմպի շարժիչը: Այո: Ներարկման և դոզավորման պոմպերը պահանջում են ճշգրիտ, ցածր արագությամբ առաքում, որը համապատասխանում է նույն արտադրանքի ընտանիքից միկրո ատամնավոր շարժիչներին կամ քայլային շարժիչներին:
Ի՞նչ աղմուկի մակարդակ է իրատեսական մեխանիզմավորված մահճակի մոտ: Նշեք նպատակային մակարդակը ստվերակի դիրքում՝ նշելով չափման հեռավորությունն ու ֆոնային մակարդակը: Գիշերային խնամքի միջավայրերը բժշկական սարքավորումներում ամենաաղմուկային զգայուն կատեգորիան են:
Պատասխանատվությունը բժշկական սարքի սերտիֆիկացման համար վերապահված է շարժիչի մատակարարի կողմից: Ոչ: Վերջնական սարքի սերտիֆիկացման պատասխանատվությունը կայանում է սարքի արտադրողի մոտ: Շարժիչի մատակարարը մատակարարում է բաղադրիչի մակարդակի փաստաթղթեր՝ RoHS-ի հայտարարություններ, որակի համակարգի սերտիֆիկատներ և սահմանված պայմաններով կատարված փորձարկումների զեկույցներ:
Ի՞նչ IP դասակարգում պետք է ունենան մեխանիզմավորված մահճակների շարժիչները: Սահմանեք այն մաքրման ռեժիմից։ Սովորաբար ջրի ցայտաղացումը և սրբումը պահանջում են լիարժեք կնքված կառուցվածք՝ ԻԵԿ 60529-ին համապատասխան փաստաթղթերով հաստատված IP կոդով, այլ ոչ թե ընդհանուր «ջրակայուն» հայտարարությամբ։
Եզրափակիչ
Խնամքի մահճակների և ինֆուզիոն պոմպերի ծրագրերը հաղթվում են երեք սպեցիֆիկացիաներով. բեռի տակ ինքնաշարժ արգելափակման վարքագիծը, մահճակի մոտ չափված աղմուկը և իրական շահագործման ցիկլերի ընթացքում փաստաթղթերով հաստատված ծառայության ժամկետը։ Գրեք այս երեքը նկարի մեջ, և շարժիչը կդառնա լուծված խնդիր, այլ ոչ թե կրկնվող երաշխիքային տարր։
Կապվեք TYHE Motor-ի հետ խնամքի սարքավորումների շարժիչային լուծումների համար՝ https://www.tyhemotors.com/contact-us